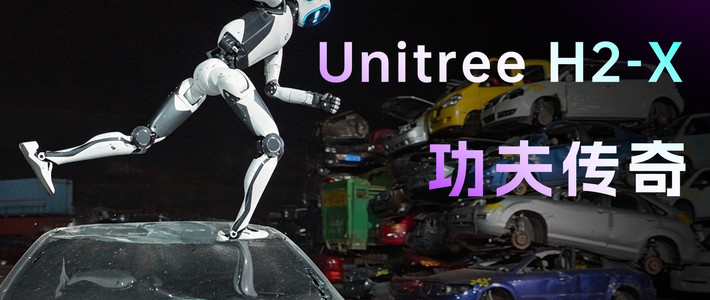
2026年10月22日,杭州“2026世界物理AI大会暨宇树合作伙伴生态大会”现场,一台白色人形机器人在功夫动作演示中尝试侧空翻,落地时失去平衡侧摔,一条机械小腿从连接处脱落,掉在旁边的黑色地垫上。这台机器人是宇树前一天刚发布的H2-X“功夫传奇守护”:官方宣传视频里,它能踢凹汽车车门、徒手抬起汽车、从约4米高台跃下完成空翻,主打安保与应急救援场景,最长续航约8小时。中国新闻周刊红星资本局
断掉的不是小腿管材本身,而是小腿与机身相连的关节连接处——一个负责传递扭矩、同时对侧向冲击最敏感的位置。 截至10月24日,宇树科技未对“机器人甩断腿”进行说明,断裂的究竟是哪一类零件也未公开。下面依据现场画面和工程侧的分析,推断最可能的失效机制——这部分是分析,不是官方结论。成都商报
落地的力,从来不能按体重来算
先交代数字的来处。H2-X基于宇树全尺寸人形机器人H2平台打造,H2官方页面标注机身站立尺寸1820×456×218mm、含电池重量约70kg、全身31个自由度——体重与一名壮年成年男性相当。静止站立时,双腿承担的约是700牛顿的自重;但侧空翻落地是另一回事:重心带着旋转从高处跌落,触地瞬间下落速度可达每秒数米,而地垫和屈膝能提供的减速行程只有几十厘米,冲击在几十毫秒内就要把动量消化掉。按冲量关系估算,平均冲击力可达体重的数倍、数千牛的量级——这就是动态负载的基本规律:载荷大小不取决于静止时有多重,而取决于运动在极短时间内被改变多少。知乎
需要说明的是,H2-X发布时宇树暂未公布这款机器人的完整硬件配置,关节和结构的承载设计没有公开数据,上面的估算只是70公斤级全尺寸人形机器人的量级参照。社区讨论中,被转引最多的腿部峰值扭矩是360N·m,官方口径尚未确认,仅可作为理解问题的参照。36氪知乎
同样是空翻,侧着落和向后落不是一回事
“数倍体重”还不足以解释腿为什么断,关键在于力的方向。有工程背景的分析给出了区分:后空翻落地以脚先触地,冲击沿腿轴传递,腿部主要承受压缩;侧空翻落地同样是脚先触地,但身体侧向,载荷方向偏离关节轴线,腿部承受的是侧向剪力和扭矩。抗压缩恰恰是金属结构件的舒适区——一根按体重和跳跃冲击设计的腿管,扛侧向弯曲的能力远低于扛轴向压缩。一旦脚侧先着地、身体还在继续倾倒,小腿就变成一根杠杆,数千牛的侧向力经半个力臂放大,在关节连接处形成千牛·米量级的弯矩,而那里传递的是设计好的受控载荷。知乎
关节连接处,恰好是缓冲最少、验证也最容易漏掉的环节
结构上,机器人关节没有留给“意外”的余地:为了动作精确,膝、肘、腕这些合页关节在非转动方向几乎没有活动空间,只要冲击带一点侧向分量,就会直接砸在关节构造上。画面里小腿整体从连接处脱落、而非关节内部打齿,据此有技术社区判断,是结构件先于减速器失效。知乎知乎
人体膝盖有软骨、关节腔和关节液,毫米级的缓冲足以把刚性冲击的瞬间力降低一个数量级;机器人关节给不出这种缓冲,更无法自修复,只能靠材料强度和结构设计硬扛。工程设计用“安全系数”在工作载荷与材料屈服强度之间预留余量,但冲击载荷、应力集中和疲劳都在消耗余量,而法兰、销轴、螺栓这类连接界面正是应力最集中的位置。知乎
验证层面还有一道缝隙:台架上的加载是可控的,方向、位置、幅值都是设计好的;侧空翻落地的姿态、触地顺序、膝关节角度却全是随机的,姿态偏差一点,落到小腿上的冲击载荷就差出几倍。峰值验证台上永远测不到“最差的那次落地”,因为它不是设计好的工况,是失控的结果。“能抬车”“跳下4米后翻滚落地”展示的是能力峰值,恰好都绕开了最差的落地角度。知乎
减速器峰值扭矩合格,不等于输出法兰扛得住这个扭矩。腿没有断在管材上、断在连接处,与这条缝隙对得上。知乎
断腿之后,值得盯住的是可靠性统计
事故次日的市场反应提供了另一面:10月23日,宇树科技封死20%涨停,收盘报624元,总市值约2524亿元。资本看到的是侧空翻展示的能力上限,工程要回答的是可靠性的下限——演示证明关节“做得到”,部署要求的是“摔一万次还站得住”。H2-X主打安保与应急救援,客户要执行的恰恰是后者。接下来最值得盯的有两个信号:一是官方故障分析——断的到底是螺栓、销轴、法兰还是键连接,会决定这件事是单次落地的偶然,还是验证矩阵里的缺口;二是会不会公布面向安保场景的连续运行时长、故障率这类指标。正如36氪在发布时所判断的,高难度动作能够展示机器人的能力上限,却不能代替实际任务中的长期验证。知乎36氪












