

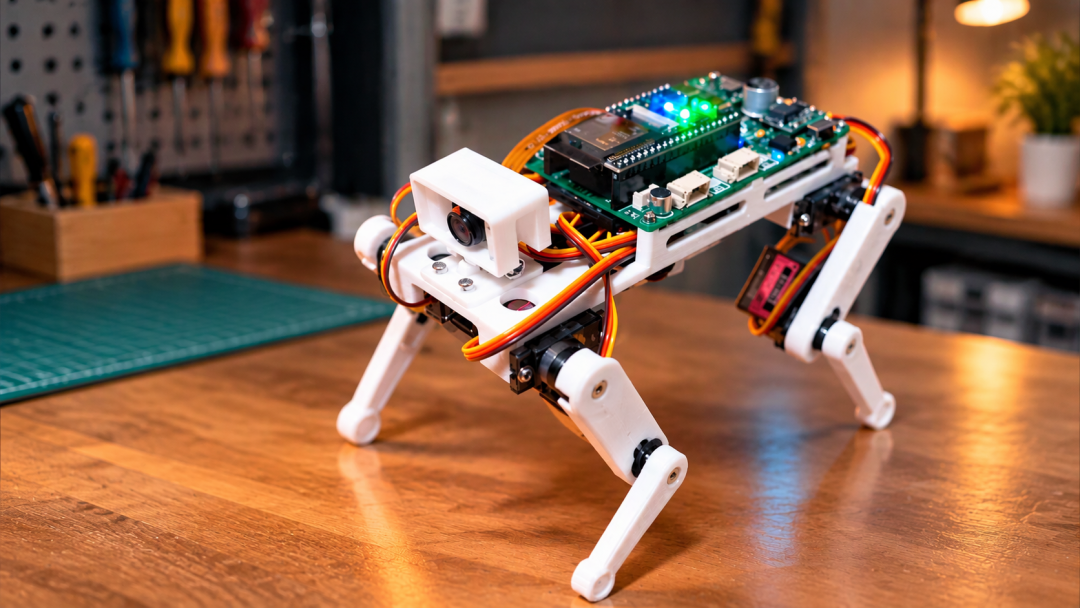
最近被频繁讨论的这台300元四足机器人,并不是某款新品,而是一个名为 bPuppy 的全开源教育项目——用普通MG90S舵机搭建的八自由度四足机器狗,整机成本被控制在300元以内。作者是B站UP主northerntree,其手把手教程系列在11月22日更新了第三节"步态控制",也正是这条更新把话题送上了热榜。哔哩哔哩GitHub
首先要说清一点:标题里的300元是物料账单,不是零售价。这台机器狗本身不是商品,硬件、源码、3D打印文件及制作教程全部开源,任何人都可以照着清单复刻。到手的过程,是自己买件、打印结构、打板焊接、烧录固件。哔哩哔哩
300元的账单怎么构成
官方采购清单把物料分成"基础功能(必选)"与语音、自稳与导航、摄像头、AI视觉等"选配"两大类,选配全部拉满的材料合计也只有272.44元,安装工具另计约8元。最大的单项开支是动力:10只舵机按8元一只计,合计80元;带摄像头的ESP32-S3开发板25元,7.4V锂电池与USB充电线分别37元和12元,其余电容、电阻、接插件、螺丝都是几分到几毛的小件。那16元的CI-33T语音模块、30元的OV2640摄像头、53.7元的自稳IMU都可以不装;但一旦加上188~260元的K210 AI视觉模块,单这一个件就足以击穿300元预算。结构件的3D打印文件挂在MakerWorld免费公开,PCB原理图在立创开源平台可直接下单打板。GitHubGitHub
到手到底能实现什么
运动层面,它具备walk、trot、自适应三种四足步态,可以行走、转弯,也能完成站立、蹲下、坐下、挥手、邀玩等姿态动作。玩法层面,支持WiFi实时图传与网页遥控,还能用板载CI-33T模块实现离线语音交互。学习层面,KittenBlock图形化拖拽积木适合零基础,MicroPython和REPL指令则留给进阶玩家。机身上还保留了扩展UART和IIC接口、扩展PWM接口x3,后续可以自行加装舵机和传感器。GitHub哔哩哔哩哔哩哔哩
比功能清单更值得注意的是它怎么做出来的
作者在项目简介里坦承,本项目代码全部由deepseek生成,简介才是本人写的。开源硬件加上AI写代码,让一个个人爱好者独立完成了步态控制、图传、图形化编程扩展和烧录工具的全链路。仓库今年8月创建,目前仍在持续升级中,含物料采购清单。复刻社区已经滚起了雪球。10月底有创作者发布了完整跟做开源资料的DIY复刻视频。11月21日,另一支复刻版更进一步,搭配电脑端AI桌面伴侣进行语音对话控制。哔哩哔哩GitHub哔哩哔哩哔哩哔哩
300元门槛的真实边界
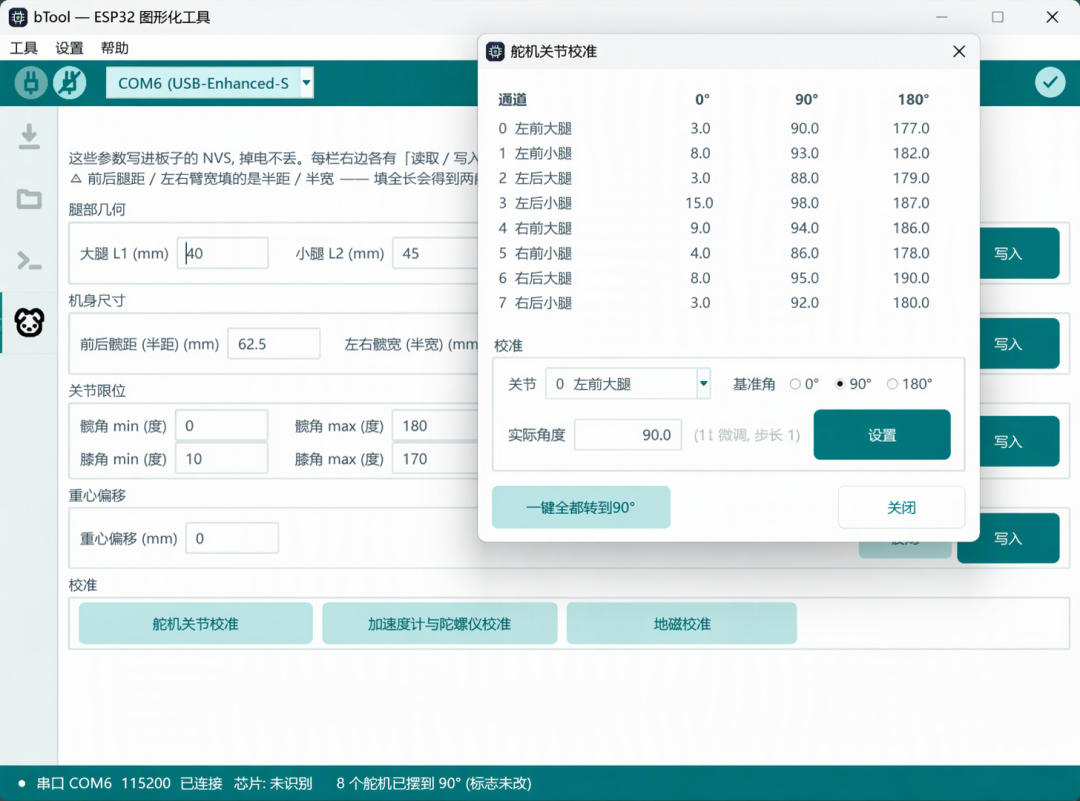
采购清单写得明白,舵机用的是普通270度 模拟舵机——航模级玩具舵机,不是力矩伺服。所以bPuppy本质是桌面尺度的教育平台:它没有商用机器狗的载重和越障能力,更不能当作几百元的低价成品机器人来买。到手也不是开箱即用:作者为此自研了免安装的bTool上位机工具,烧录固件、上传文件、连接终端一站完成。新手仍要按教程走完打板、打印、焊接、烧录、八通道舵机标定的完整流程。300元买到的不是一台机器人,而是一套四足机器人入门课程的全部材料,剩下的成本是你要亲手花掉的时间。GitHubGitHub
当前文章无评论,是时候发表评论了