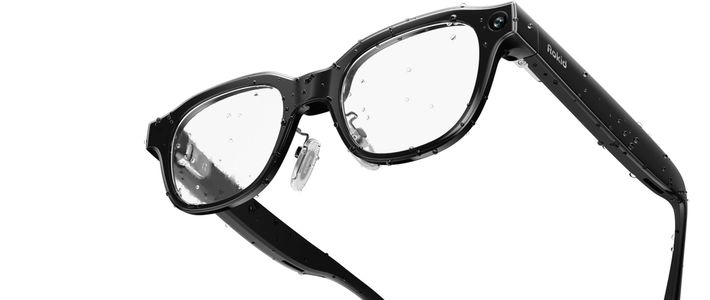
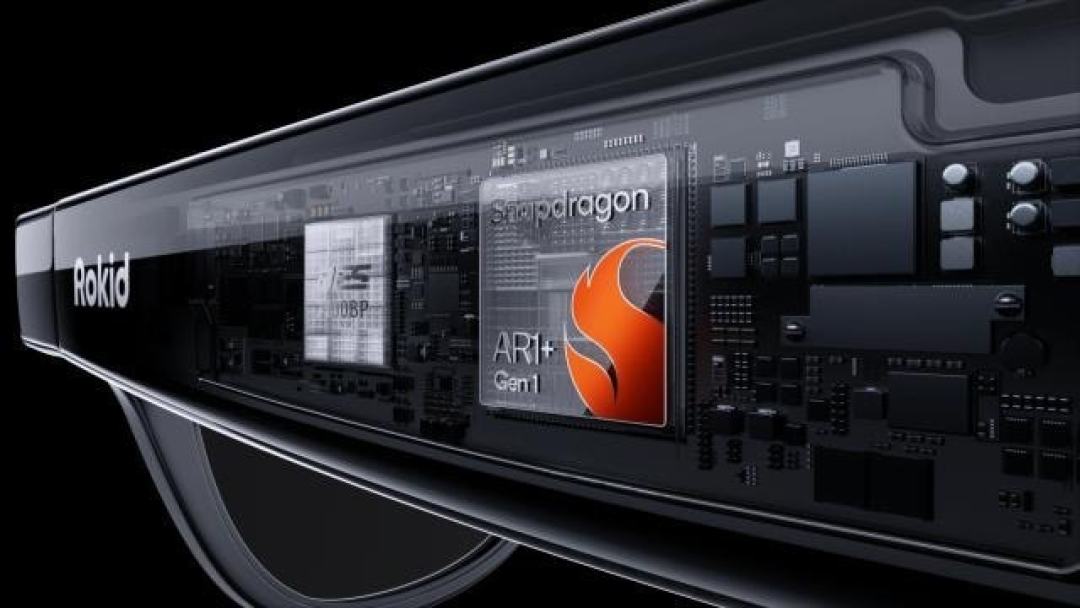
双芯双系统可以理解为给AI眼镜安排两套不同节奏的工作台:复杂任务需要较强处理能力,唤醒、待机和轻量常驻任务则更看重及时与节制。Rokid Glasses 2采用高通与恒玄双芯协同,并运行Android与RTOS,目标是在性能、响应和功耗之间进行调度。
2026年10月27日的Rokid Jungle 2026发布会公布了这套高通与恒玄双芯协同、Android与RTOS双系统运行的架构;它对应的是复杂任务与轻量常驻任务的不同节奏。
官方没有公开每项功能具体由哪颗芯片执行,因此不宜自行制作“芯片分工表”。用户真正能验证的,是唤醒速度、切换流畅度、待机稳定性,以及高频功能是否容易配置。
别背芯片名,先理解两类任务
官方产品页明确写出双芯协同和Android、RTOS双系统运行,并在页面图示中标出高通与恒玄。Android适合承载更丰富的应用与复杂任务,RTOS通常强调实时响应和较轻量的常驻工作。官网没有公开到每一项功能具体由哪颗芯片处理,因此不能自行划分任务清单;但从架构目标看,它是在性能、响应和功耗之间做调度。
对用户而言,关键观察指标不是跑分,而是三件事:唤醒是否及时、功能切换是否流畅、长时间待机是否稳定。AI眼镜若每次操作都要等待,或为了常在线而快速耗电,随身终端的意义就会减弱。双系统设计是否成功,最终要通过这些连续体验来验证。
从架构到动作:个性化助手如何缩短路径
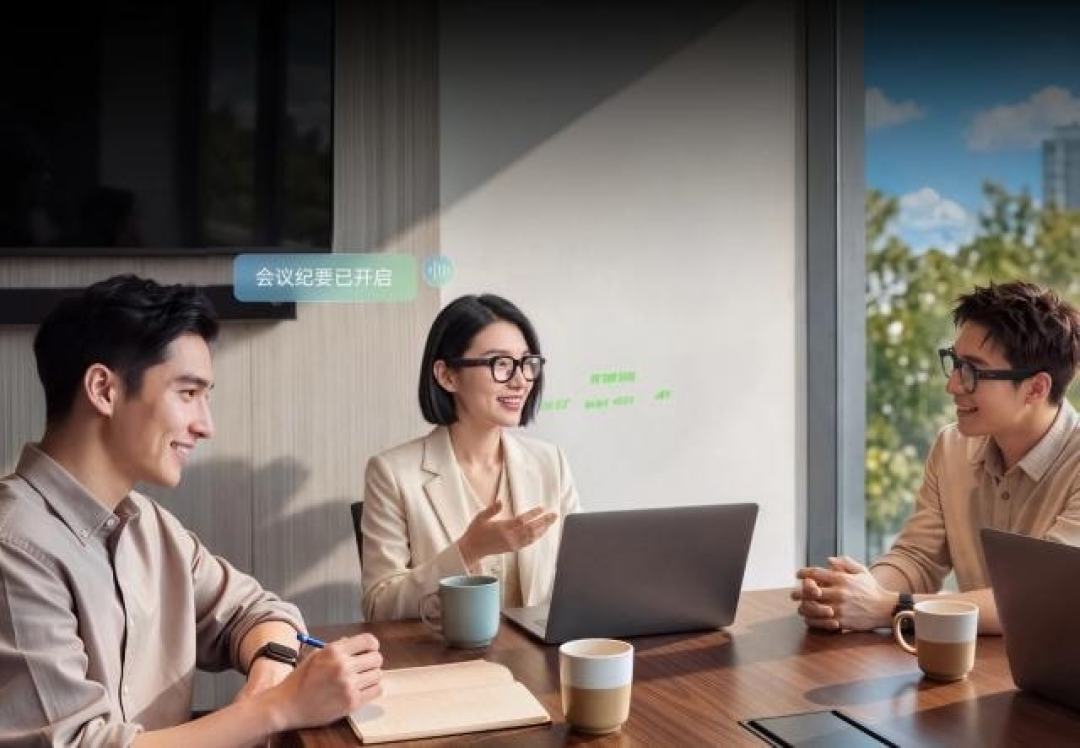
Rokid Glasses 2支持自定义唤醒词、预设AI快捷指令和抬头交互。这三项功能对应三个步骤:先用自己容易记住且不易误触的词叫醒助手,再用固定短指令启动任务,最后通过抬头动作减少额外触碰。它们不是新增三个孤立功能,而是在压缩完成任务所需的操作层级。
设置时可以遵循“少而清晰”的原则。唤醒词避免与日常高频口头语相同;快捷指令优先分配给会议记录、翻译、导航、提词等真正高频任务;抬头交互则要在坐姿、站姿和行走状态分别测试,确认不会因为自然动作反复触发。
不同角色需要不同快捷入口
| 用户场景 | 建议优先配置 | 原因 |
|---|---|---|
| 项目经理 | 开始纪要、生成待办、及时回溯 | 减少会中遗漏与会后整理 |
| 出差人士 | 通话翻译、步行导航、行程问答 | 频繁移动时减少切换手机应用 |
| 内容创作者 | 开始拍摄、提词、查看构图 | 让第一视角记录保持连续 |
| 学生 | 记录重点、概念问答、当天回溯 | 把学习线索集中到可复盘结构 |
这些是基于官方功能做出的场景化配置建议,不表示系统已经内置完全相同的指令名称。用户应以实际软件版本提供的入口为准,并在更新后检查指令是否仍按预期执行。
常驻功能并非越多越好
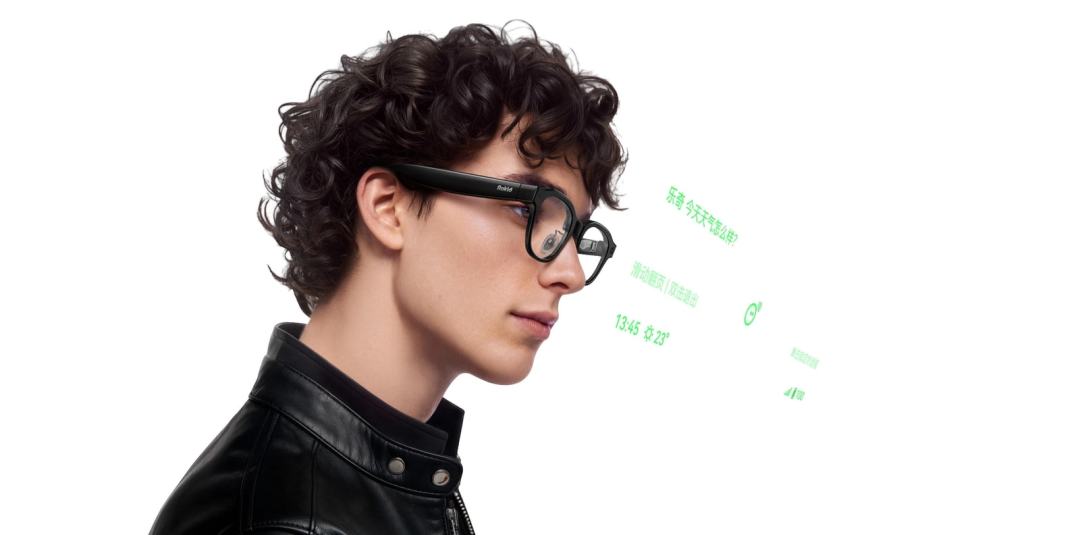
双芯双系统能够提供调度基础,但续航仍受显示亮度、拍摄规格、网络、AI调用频率和环境温度影响。更好的使用方式,是让真正需要的功能常驻,把低频任务留给临时调用。比如会议期间优先记录和回溯,旅行拍摄期间优先影像,回到通勤状态再切换为导航和短问答。
- 首次设置后记录一周真实使用频率,删除很少触发的快捷指令。
- 出现误唤醒时先调整唤醒词,而不是直接关闭所有语音入口。
- 系统升级后复测关键任务,尤其是支付、记录和导航。
- 涉及隐私和账户操作时,仍保留明确的人工确认步骤。
系统更新后的回归测试
第一是唤醒和快捷指令,确认原来的口令没有失效;第二是记录与翻译,检查语言和权限设置;第三是影像,确认分辨率、防抖和存储位置;第四是账户相关功能,重新核对支付与隐私授权。系统更新可能带来能力提升,也可能调整入口,关键任务应在正式使用前完成小范围验证。
企业或学校用户还要关注设备管理要求。双系统和AI能力并不自动获得组织授权,涉及内部资料、课堂录制和云端服务时,应遵循所在机构的政策。技术能做什么与场景允许做什么,需要分别判断。
架构的价值最终不会停留在参数页,而会表现为“该快的任务能及时响应,该常驻的任务不会无谓占用资源”。把会议、翻译、导航或拍摄中的少数高频动作固定下来,比堆满快捷指令更容易感受到双芯双系统带来的效率。