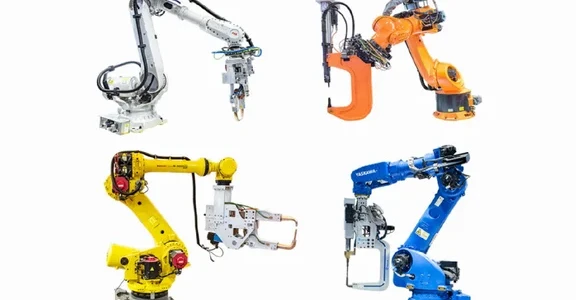
面对ABB、KUKA、FANUC、YASKAWA等品牌复杂的机器人型号,如何快速看懂其核心性能?这篇内容系统梳理了工业机器人四大家族的产品命名规则,通过解读型号中的字母与数字,帮助用户迅速判断机器人的负载、臂展等关键参数,极大地提升了选型效率和理解深度。
 智能速览
ABB机器人分为IRB标准工业机器人和CRB协作机器人两大类,型号清晰标注负载与臂展。
KUKA机器人通过KR和LBR前缀区分标准与协作机器人,并将负载和臂展直接编码进型号。
FANUC机器人命名规则最为规整,采用“系列代号+负载+安装方式”的固定结构。
YASKAWA机器人命名灵活,弧焊和SCARA机型以臂展为核心参数,通用机型则以负载为主。
掌握这些命名规则,能帮助用户快速定位符合需求的工业机器人型号,提升选型效率。
 精华内容
想要在繁杂的机器人型号中快速找到目标?深入了解四大家族的命名逻辑是关键。下面将逐一拆解ABB、KUKA、FANUC和YASKAWA的型号密码,让你看懂名字就知道参数。
ABB:系列与参数并重
ABB的工业机器人主要分为标准工业机器人(IRB系列)和协作机器人(CRB系列)。其型号命名遵循“IRB/CRB系列代号-负载/臂展”的结构,例如IRB6700-150/3.2,代表这是一台6700系列的重载机器人,额定负载150公斤,最大臂展3.2米。
系列代号中的数字通常与机器人规模相关,如6700系列为六轴重型机器人,而360系列则多用于四轴机器人。数字越大,通常负载能力和臂展也越强。需要注意的是,早期知名的协作机器人YuMi(型号IRB14000)因开发较早,并未采用新的CRB前缀,而是沿用了IRB标识。
KUKA:参数直接编码
KUKA的机器人命名规则将核心参数直接融入型号,体系清晰。标准工业机器人使用KR前缀,协作机器人则使用德语“轻型机器人”缩写的LBR前缀。
其命名结构通常为“KR/LBR系列名负载R臂展-代次”。例如,KR210R2700-2表示这是一台QUANTEC二代标准机器人,负载210公斤,工作半径2700毫米。协作机器人LBRiiwa7R800则明确属于iiwa系列,负载7公斤,工作半径800毫米。这种编码方式让用户对性能一目了然。
FANUC:结构高度规整
FANUC的机器人型号命名以高度规整和稳定著称,其基本模式为“系列代号+负载+安装方式/特性”。系列代号清晰区分产品大类,如R-2000iC代表通用重载系列,CR代表协作机器人系列,P代表喷涂系列。
负载参数以公斤为单位直接跟在系列代号后。末尾的字母则指明安装方式或特殊配置,例如F代表落地式安装,L代表长臂展。型号R-2000iC/210F即表明该机器人属于R-2000iC系列,负载210公斤,采用地面安装。
YASKAWA:规则因类而异
安川电机(YASKAWA)的命名策略更具灵活性,会根据机器人的具体类型选择核心参数。对于弧焊机器人(如AR1440)和SCARA机器人(如SOC400),其型号中的数字通常代表最大臂展,单位为毫米。
而对于通用型搬运机器人、点焊机器人等多数系列,则采用“系列名+额定负载”的方式,负载单位为公斤。例如GP180的额定负载为180公斤,SP165的负载为165公斤。这种分类命名的方式精准匹配了不同应用场景的关注点。
系统化的命名规则不仅是企业标准化生产的体现,更是工程师和用户高效沟通的桥梁。掌握这些密码,就如同拥有了一本速查手册,能让复杂的选型过程变得简单直观。未来,随着机器人技术的不断演进,这些命名体系又将如何演变?