康奈尔大学与斯坦福大学联合推出SimToolReal框架,解决了机器人从虚拟仿真到现实世界的迁移难题。该研究让机器人无需真实数据训练,即可像人类一样灵活操作各种工具,为通用人工智能机器人的发展奠定了坚实基础。
 智能速览
康奈尔与斯坦福推出SimToolReal框架,实现灵巧手零样本工具操作。
采用物体中心策略,将工具使用转化为统一的姿态追踪问题。
利用程序化几何体在仿真中训练,避免了昂贵的真实数据采集。
结合视觉大模型,机器人能直接操作从未见过的真实工具。
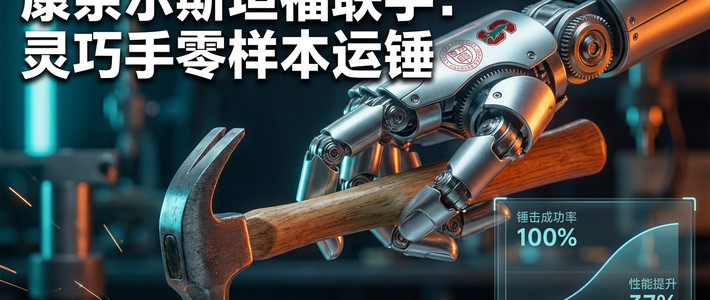
实验显示羊角锤操作成功率100%,整体性能优于传统基线37%。
 精华内容
SimToolReal通过创新的架构设计,让机器人掌握了通用的工具使用技能,突破了传统单一任务的局限。
物体中心策略
传统的机器人学习通常针对特定任务如锤击、清扫建立独立模型,导致泛化能力差。SimToolReal转变思路,将关注点转向物体中心。其核心在于控制物体的姿态序列,只要掌握了将物体移动到任意目标姿态的本领,机器人就能通用地掌握所有工具的使用技巧。这种“通才”策略打破了任务间的壁垒。
仿真环境训练
为了获取通用技能,系统并未直接使用真实工具的3D模型,而是生成了数千种由手柄和头部组合而成的程序化几何体。通过随机化质量分布和摩擦系数,策略被迫学习通用的抓取和旋转技巧,而非死记硬背特定形状。配合平滑度、抓取稳定性和姿态匹配的通用奖励函数,单一策略成功统治了各种操作场景。
零样本现实迁移
为了跨越仿真与现实的鸿沟,系统引入了基于大模型的感知流水线。利用SAM3D提取物体的网格与包围盒,再通过Foundation Pose进行实时姿态追踪,将数据转化为6自由度位姿流。这种高度抽象化的处理屏蔽了视觉噪声,使策略只需关注几何关系,无需任何微调即可直接操作未知工具。
实测性能优越
在DexToolBench基准测试中,SimToolReal展现了惊人的泛化能力。面对完全未见的羊角锤、木槌、马克笔等12种工具,系统在锤击任务中成功率高达100%,木槌达96%。与需要针对特定任务训练的“专才”策略相比,通用策略在面对未知物体时表现极其稳健,整体任务进度比传统固定抓取基线高出37%。
局限与突破
尽管表现优异,系统仍有约43.7%的失败源于遮挡导致的姿态追踪丢失,而非控制策略本身。值得注意的是,当物体掉落时,机器人能主动尝试重新抓取,展现出动态恢复能力。未来的优化方向将聚焦于提升复杂遮挡环境下的感知精度,进一步融合触觉反馈以解锁更高级别的灵巧操作。
SimToolReal证明了机器人具备超越特定任务的泛化能力,为通向通用灵巧操作奠定了基石。随着感知技术和触觉反馈的进一步融合,通用智能机器人离走进我们的日常生活还有多远?