

晚上的ROS学习,又让我感觉进入了一个新阶段,总算把激光雷达的地图给创建了。
其实学ROS也是纯属个人业务兴趣爱好,感觉蛮有趣的,有利于提升下自己。
我决定把这个过程记录一下,毕竟也是在各大网站上搜索到相关信息才实现这个目的的。
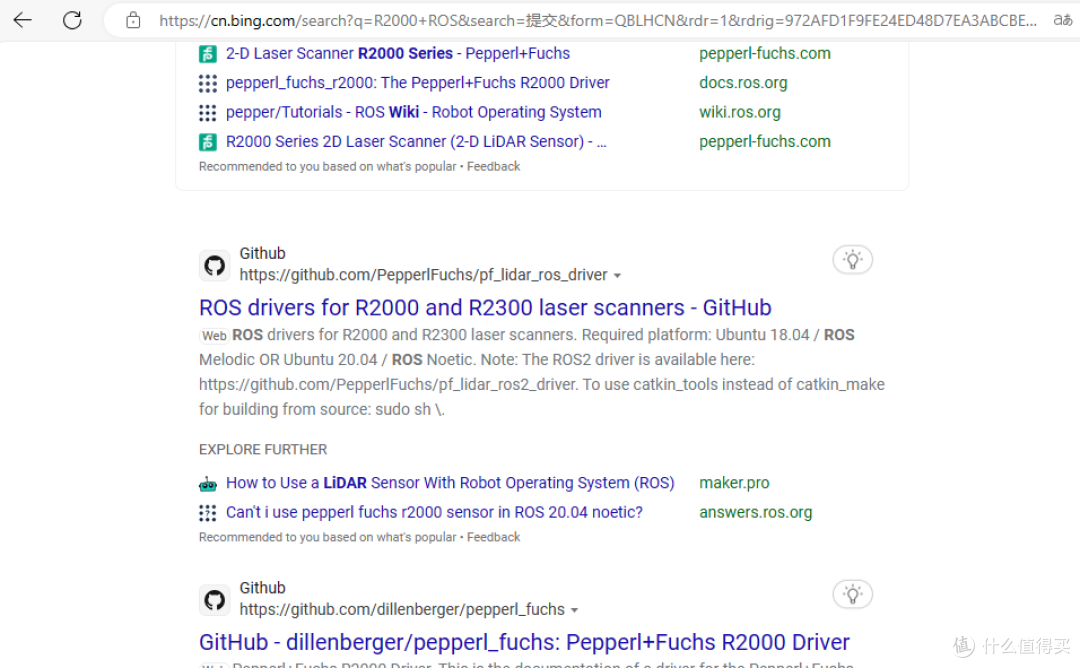
首先需要安装导航激光的ROS驱动,这个是P+F的R2000产品,所以去Github上搜索到该产品的驱动,在bing上输入关键字R2000 ROS,即可找到相关的驱动程序。
根据Github的驱动页面的详细安装说明,一步步操作下来。
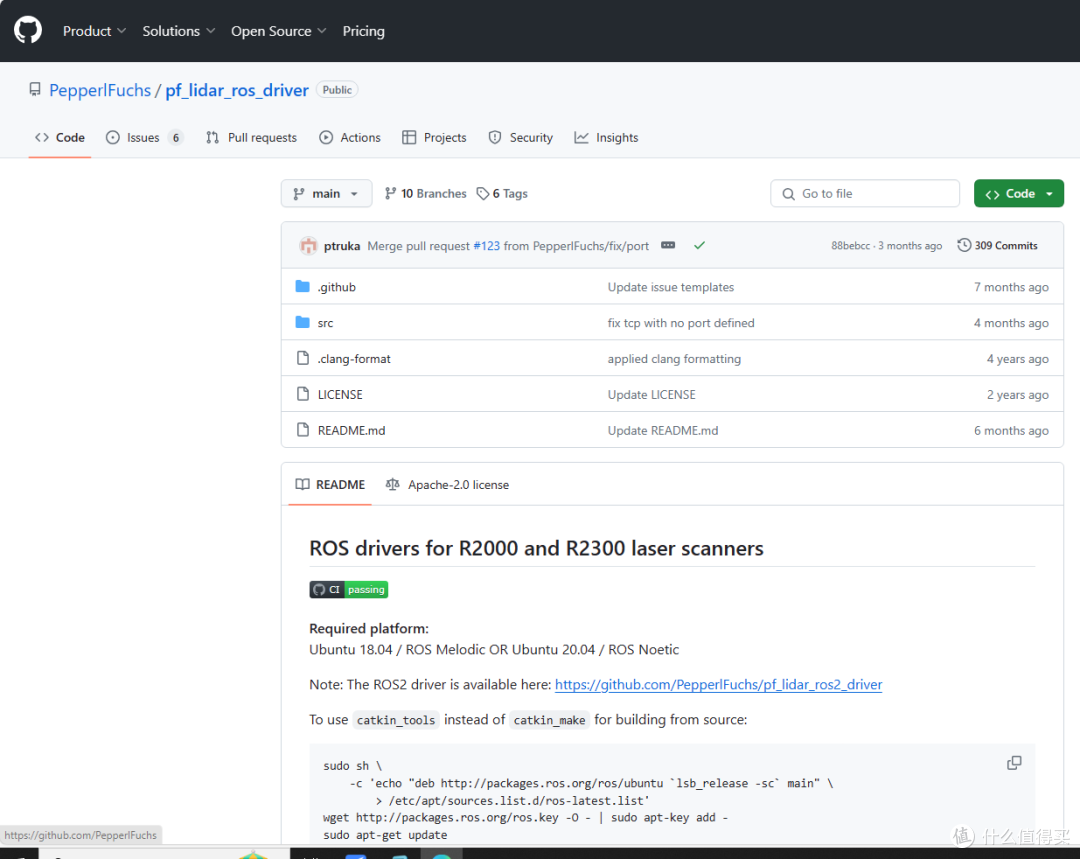
这个应该算是比较基本的编译操作,就不详细介绍了,复制粘贴步骤上的指令,基本上不会有什么问题。
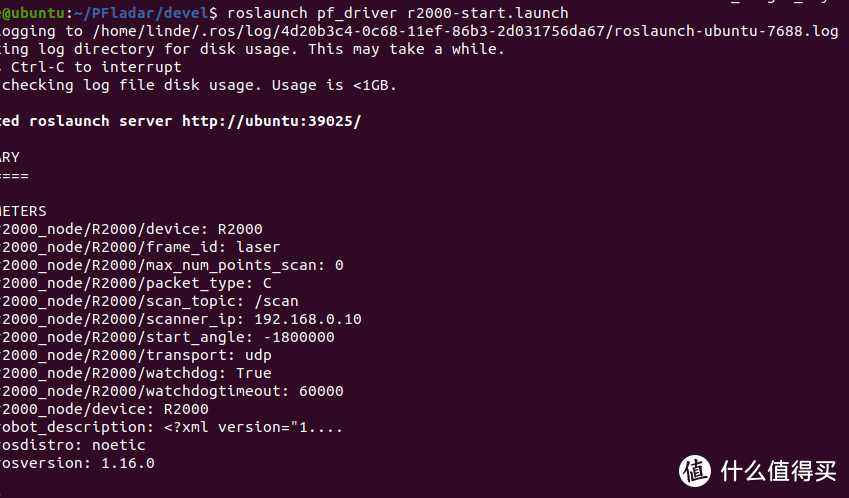
驱动安装完成之后,就可以执行内置的launch文件启动导航激光的节点了。
可以在打开个新终端,输入rostopic echo /scan,可以看到激光雷达的数据了。
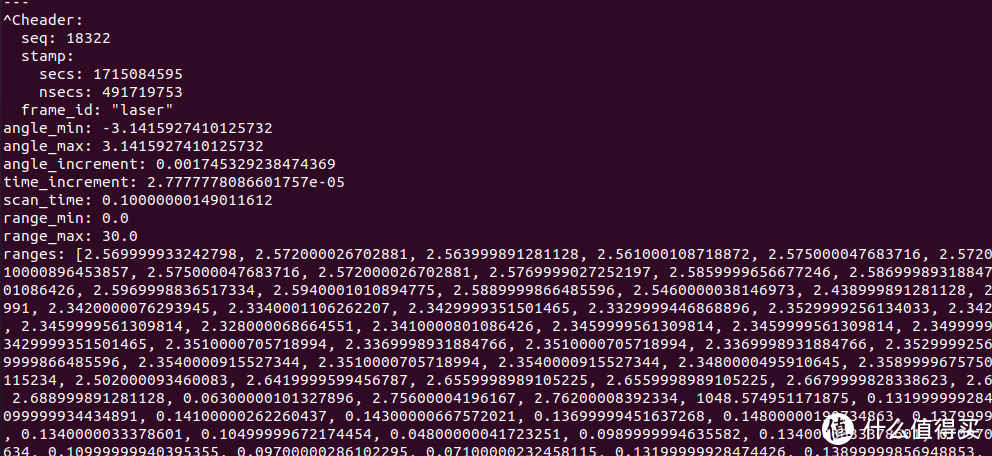
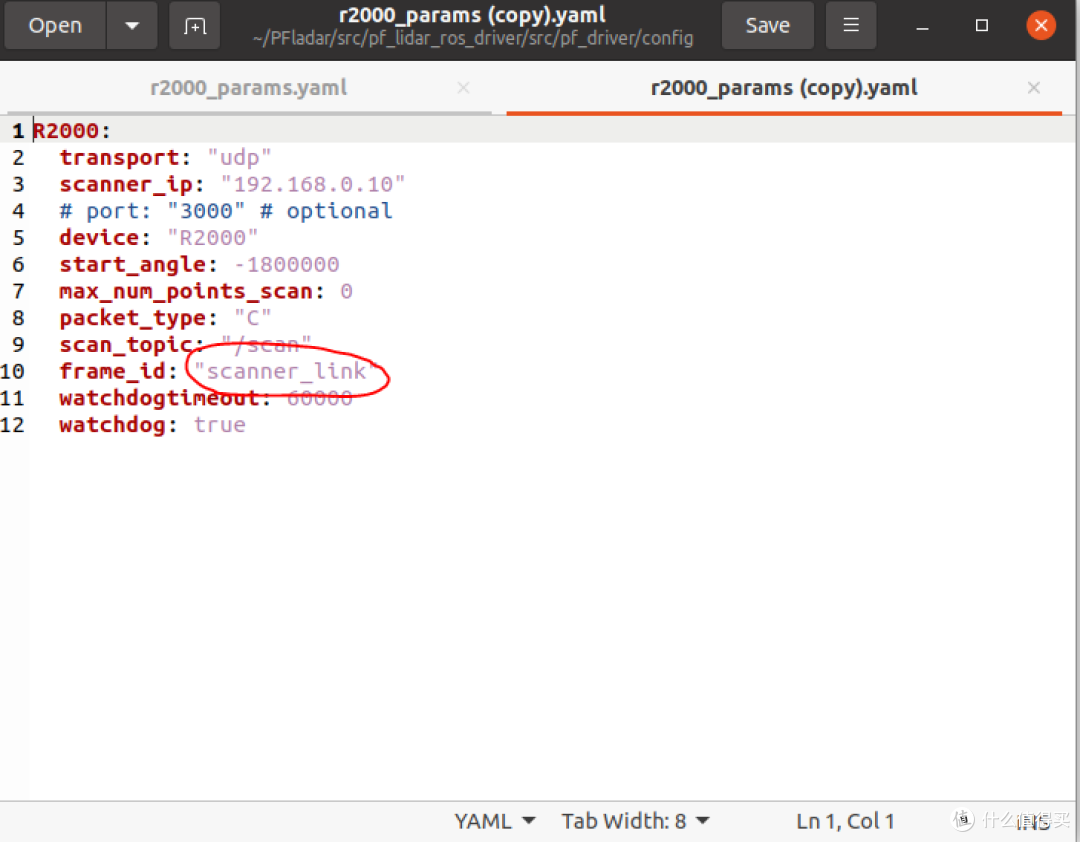
到激光雷达出现数据这一步之前,都是没怎么难倒我的,但使用Hector建图就给我带来了很多困恼,原因在于我对TF变换不是很熟悉,所以有个Frame id没有改正确,摸索了非常久。因为R2000官方ROS驱动的参数配置,输出的frame_id是scanner_link,而后续变换的时候认的是scanner,所以需要将这个文件的frame_id更改为laser,后面引用的是这个名字。
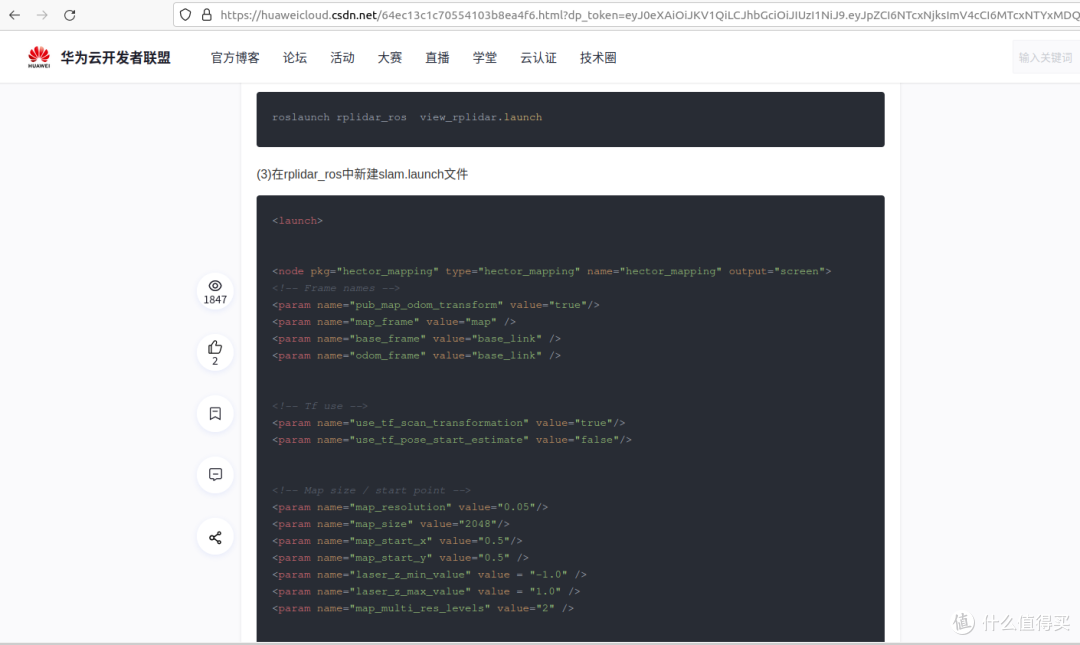
为了进行Hector建图,首先要安装Hector对应的包。在终端上输入sudo apt-get install ros-noetic-hector-slam安装一下Hector,然后创建一个启动hector_mapping节点的launch文件,这个可以在相关网站上(激光雷达建图之hector_mapping 建图)获取相关信息。
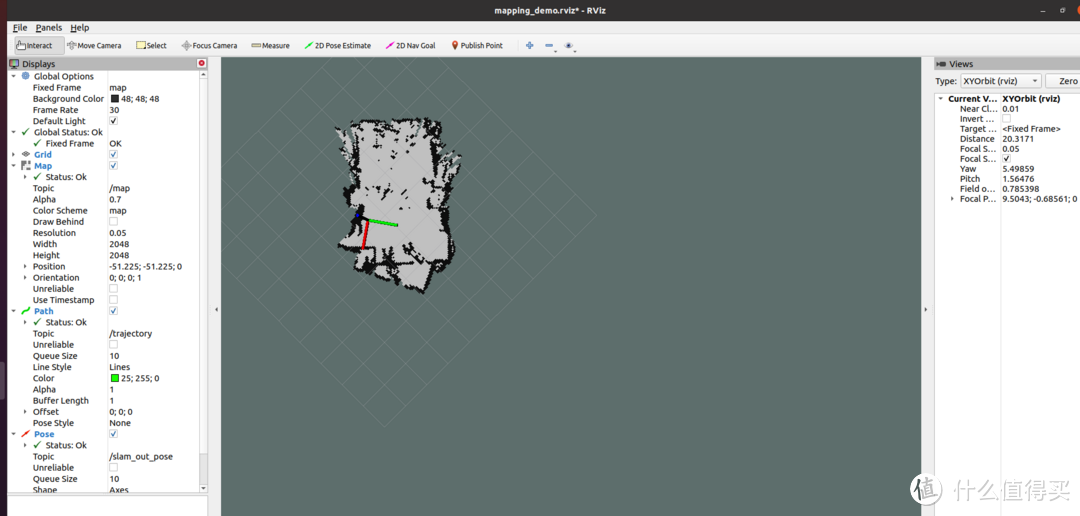
启动了hector的launch文件,就进入RVIZ,进入建图阶段了,如下图就是激光导航扫出的区域的,感觉还是蛮准确的。hector建图的好处是它主要依赖激光扫描数据中的已知特征点进行定位,所以不需要编码器信息和陀螺仪信息,对于我做简易的激光小车导航是非常省事的。但缺点也是有的,就是对数据的质量和准确性要求较高,所以等真正用来导航的时候可能会有其他问题,不过用于导航的方法我还没有找到,等到时候真的能搞定的话,再来确认是否有其他问题点。
在各大网站上搜索到相关信息才实现这个目的的。
我来支持啦 好高端哦
谢谢分享
好专业
感觉眼有点花
学习一下
专业的文章啊
来学习了
学习了
太专业了,过
看不懂啊看不懂
谢谢分享
不错的分享
太深奥了
看着就比较像技术活
我又来学习了
太专业了,学习一下
谢谢分享,太专业了
高大上的东西
没有更多了