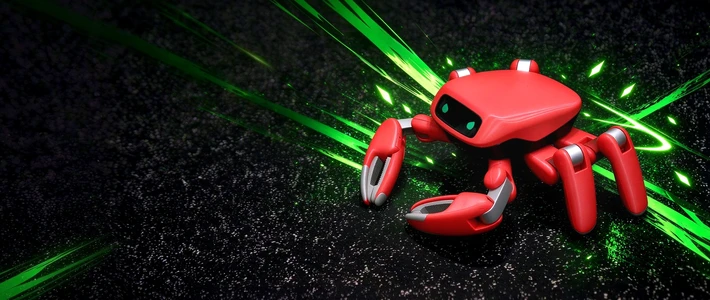
展会上横着走路、跟着热歌跳舞、还用钳子夹起冰箱贴递给观众的红色小螃蟹,最近在国外火了。机器之心那条B站视频,几天就冲到31万播放、1.3万赞,热度肉眼可见。知乎哔哩哔哩
更狠的是后续:9月30日,团队把软件整个开源,仓库在 GitHub 的 KingKongRobotics/jumper,Apache-2.0 协议。作者"梁不歪KK"还摆出100台工程机当开源大赛奖品——教它一个新动作,机器归你。知乎哔哩哔哩
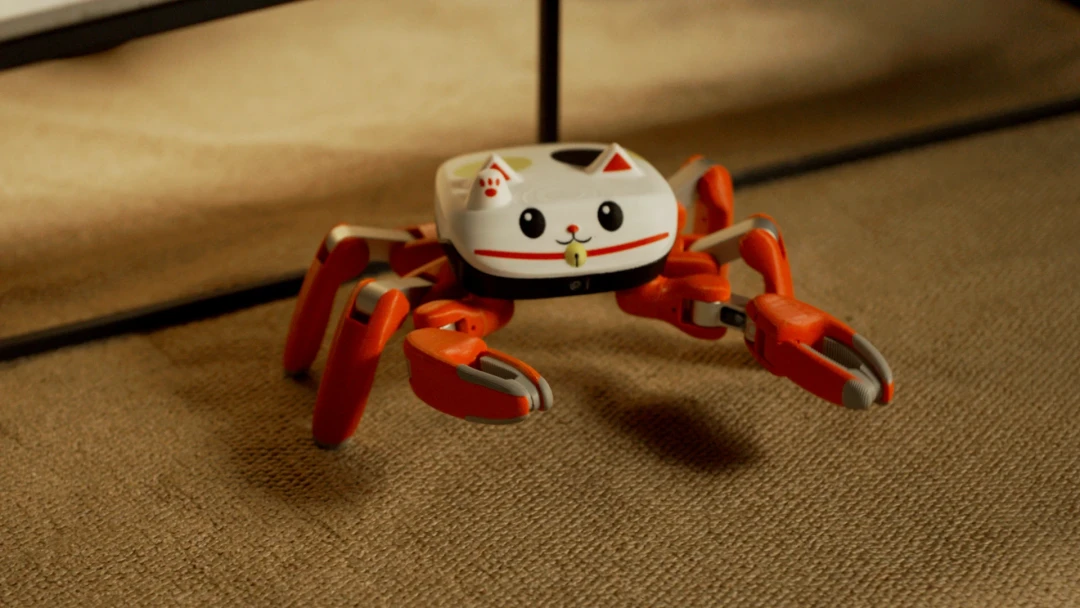
先纠正一个误会:它其实没有六条腿
几乎所有报道都叫它"六足机器人"。但打开仓库里的 MuJoCo 模型文件一数,行走腿只有四条。22个自由度是这么分的:两只前钳各5个自由度(肩、大臂、小臂、掌、手指),左右两条行走腿各3个,2×5+4×3=22。它走路为啥稳?因为前钳爬行时也会着地,事实上充当了第五、第六条腿。知乎GitHub
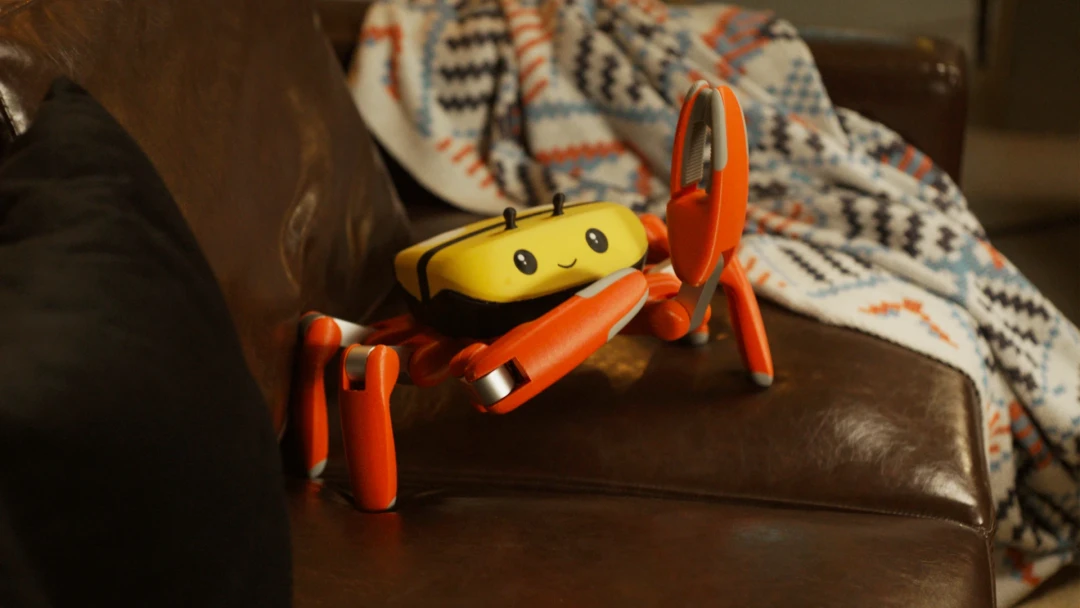
硬件规格单也不寒酸:主控是瑞芯微 RK3576,带 6 TOPS 的 NPU,跑 Ubuntu 加实时内核,控制环 1kHz;22个关节全是带双磁编码器的触觉舵机,24位分辨率,还能回传力矩——这是它能做出跳跃动作的前提,只看电机端编码器,控制器根本不知道腿有没有到位。感知端有 dToF 深度传感器(量程最远8.8米)、162°对角视场的500万像素相机、两块0.9英寸圆屏当眼睛,外加4颗麦克风。整机1.8kg,可拆电池续航约两小时,充电走 USB-C PD 3.1,最高140W。知乎
这次开源,开得有点较真
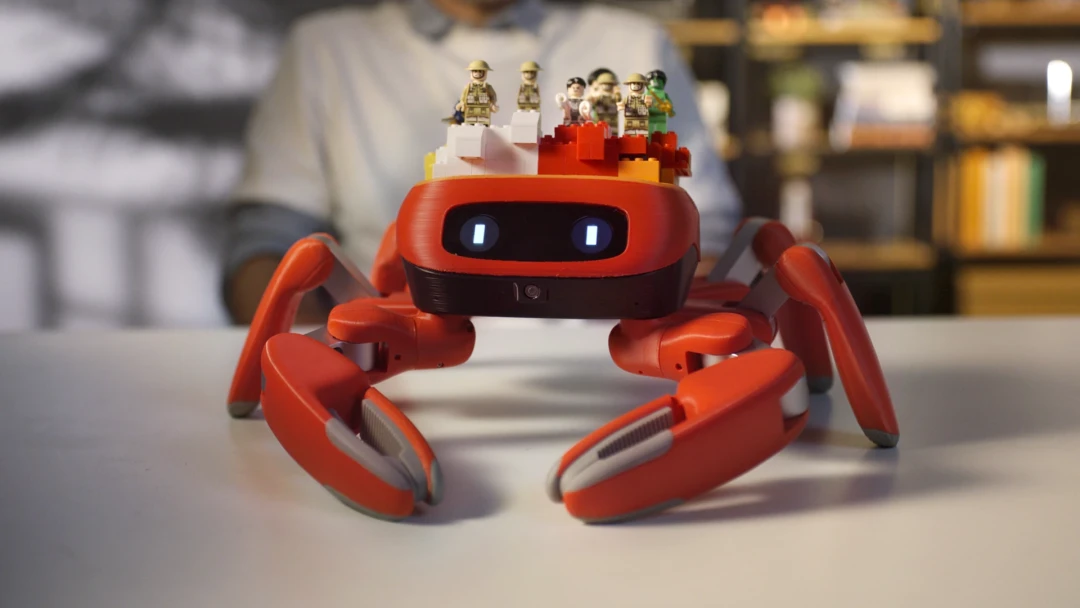
多数"开源机器人"是丢一个模型文件加几段视频。Jumper 把整条链路都放了出来:训练、仿真、导出、部署到板端 NPU。训练用 PPO 强化学习,GPU 上默认开 4096 个并行环境;训完的策略导出 ONNX,再转成 RKNN 喂给 NPU,fp16 量化误差只有千分之一量级。哔哩哔哩
最较真的是 layout.json 这个文件:观测顺序、关节限位、动作缩放全写死在里面。团队自己曝了两个被打回的例子——关节限位一度写死 ±3.30,其实是单元测试留下的占位值,钳位每拍都在跑却永远不会触发;摇杆量程写着 0.80 m/s,但策略训练时只见过 0.50,满舵等于让机器人回答一个从没见过的题,看起来像"跑不快",实际是配置在撒谎。现在板端遇到残缺配置直接拒绝加载:宁可导出失败,也不让跑不起来的策略上机。知乎
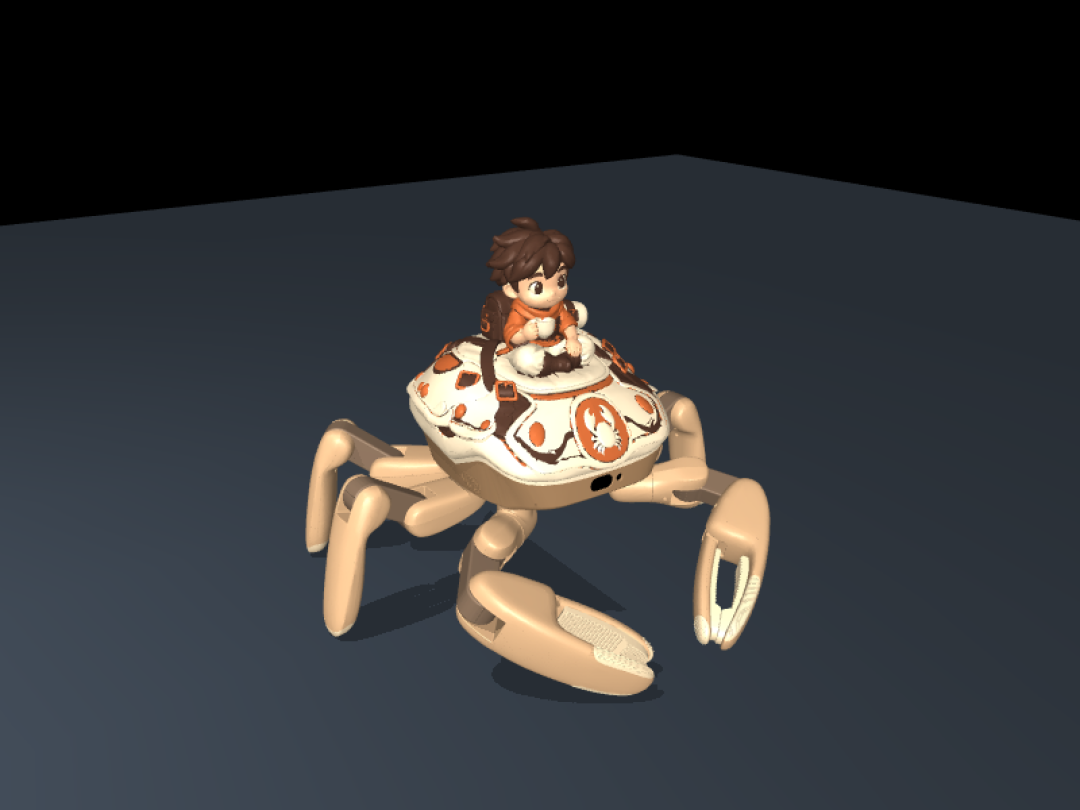
官方推荐的玩法也很2026:把整个仓库丢给 AI 编程助手,一句话说需求——“给跳跳设计一个暖沙色游侠外观”“训练一个稳定的三足步态”,AI 照着文档一条龙干完。网友已经玩起来了:有人训练它扣篮,有人扬言要照方抓药克隆一只机器蟑螂。GitHub知乎哔哩哔哩哔哩哔哩
三盆冷水,入坑前先看
第一盆:开源成色有争议。作者的说法是,所有的硬件都在 GitHub 上。但仓库 README 给自己的定位是"跳跳的 AI 工具包",硬件部分只放出了一份规格表——尺寸、重量、传感器型号都有,制造图纸和物料清单没有。B站一条117赞的热评说得更直接:硬件没开源,与其说是开源,不如说是提供机器人编程工具包。触觉舵机是团队自研的,想自己买件攒一台,配件从哪来、多少钱,目前没有公开答案。哔哩哔哩GitHub哔哩哔哩
第二盆:宣传数字别照单全收。"最高能跳40多厘米"这句,评论区就被追着质疑,187赞的回复只有一句话:“小编你再确认一下?”。哔哩哔哩
第三盆:仓库自己承认,RKNN 在真机上的推理没验证过,控制环也从来没真正驱动过电机总线。原话相当坦白——每一跳都做了校验,最后的坑留给你踩。知乎
所以它是一台能看能玩的成品,也是一套留给极客的半成品教材。如果你真有本事教它一招新动作,那100台工程机里,说不定就有一台写你的名字。