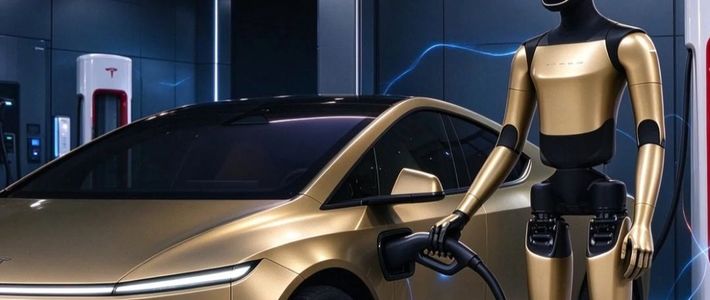
特斯拉人形机器人的第一份工作,听起来有点朴素:走进超级充电站,给无人驾驶出租车插上充电枪。据 10 月 28 日报道,特斯拉车辆工程副总裁拉尔斯·莫拉维与 Cybercab 项目负责人埃里克·厄利在接受 Munro Live 采访时确认:Robotaxi 已经能自己开进超级充电站,插枪这一步还离不开员工,特斯拉计划利用 Optimus 为 Robotaxi 插拔充电枪,同时继续研发自动化程度更高的无线充电系统。新浪科技
插枪拆开来看,是六环连续作业:取枪、找口、对位、推到底锁止、确认充电开始、拔枪归位。单拿哪一环都不稀奇,连起来却是一场力控、视觉对准与耐久性的联合考验。至于离“真正上岗”还差什么,马斯克在第三季度财报电话会上自己点过题:机电灵巧操作、可用的 AI 行为、长时间连续工作而不磨损的耐久可靠性,缺的正是这三件事。 Optimus 的产线刚刚开动,“上岗”目前没有时间表,而这份工作的终点,是无线充电落地的那一天。知乎
插枪这件事,人只要三十秒,机器要过六道关
这份工作的隐藏前提是车必须停得够近——在奥斯汀超级充电站的现场画面里,车停得不到位,工作人员还会将其挪动到合适的位置。 Cybercab 不支持交流充电,超充站眼下是唯一补能选择,NACS 充电接口藏在后保险杠内;特斯拉保留这个有线接口,图的就是现阶段可以继续使用已经建成的充电基础设施。新浪科技
放到机器人视角,每一环都有硬指标:超充枪和大电流线缆又粗又沉,成年人单手挂回、双手推插都是肌肉记忆,对机器人却是负载与姿态的第一道坎;接口位于后保险杠低位,开盖、对位、一路推入直到机械锁止,误差以毫米计;插好后桩与车通过低压控制信号自动协商,机器人不必守在旁边,但必须能确认充电真的开始了;充完还要解锁拔出、把枪挂回枪座并确认到位,车辆才能离开。更关键的是,Cybercab 车上没有司机,对位容错只能交给自动驾驶的停车精度——插枪岗其实是车辆、机器人与充电桩三方的协同考试。
离上岗,还差三道坎和一条产线
产线上的 Optimus 刚刚起步:特斯拉在第三季度股东信中确认,Optimus 已在加州 Fremont 工厂开始早期生产,马斯克预计 2027 年底开始向外部企业交付。 “很快上岗”的说法,首先要回答有没有足够的机器人可用、手够不够用。知乎
手是离插枪最近的硬件。特斯拉为第三代 Optimus 设计了腱绳驱动的 22 自由度灵巧手,然而手指关节、触觉传感器寿命与电子皮肤更换问题,至今没有同时解决。 单次插枪不算难,车队规模会把手部耐久直接变成运营成本——这正是马斯克口中“耐久可靠性”在同一场景下的具象化。36氪
另一道坎是“离不离得开人”。Optimus 此前的发布会动作曾被指依赖人远程操控。 而按行业判断,现有 VLA 模型在同一时间戳下只能输出 10 个左右运动控制向量,软件能力制约了硬件上限,许多精密动作仍需遥控实现。知乎36氪
特斯拉自己的安排也印证了这一点:首批下产线的机器人会先进入 Optimus Academy 收集训练数据、在自家工厂内部消化,之后才逐步推向市场。36氪
量产侧的变量同样不小:马斯克提过,稀土新规一度让 Optimus 项目进度倒退了 2-3 个月;一级供应商新剑传动则在 IPO 审核问询回复中披露,特斯拉机器人设计方案已接近定型,即将进入量产周期。36氪知乎
这份工作的终点,是被下一份工作替代
特斯拉的目光并不在插枪本身:公司今年早些时候已获得 FCC 对 Cybercab 无线充电方案的批准,并计划在奥斯汀建设配备 80 个无线充电装置的 Robotaxi 充电枢纽,这套系统一旦投用,人也好、机器人也好,都不必再插枪。新浪科技
在这个盘子里,Optimus 接插枪岗更像一块双料试验田——有知乎用户把它概括为“一石二鸟”:既补上无人补能流程的最后一环,又让首批量产机器人在最结构化的真实场景里接受检验。知乎
机器人的岗位说明书也可能不止充电。莫拉维和厄利提到,Optimus 可能会负责车辆维护,也可能参与配送,Cybercab、Optimus 与 Robovan 的组合才是特斯拉对物理 AI 的完整下注。新浪科技
回到标题的问题:Optimus 离“真正上岗”,隔着的不是任务理解,而是每天成百上千次把六个动作做对、做稳、做不坏的工程能力。接下来的观察信号很具体:手部设计何时定型、计划约 2027 年 4 月集成的 AI5 芯片何时落地,以及下一段奥斯汀充电站的现场视频里,给 Cybercab 挪车、插枪的还是不是员工。知乎