

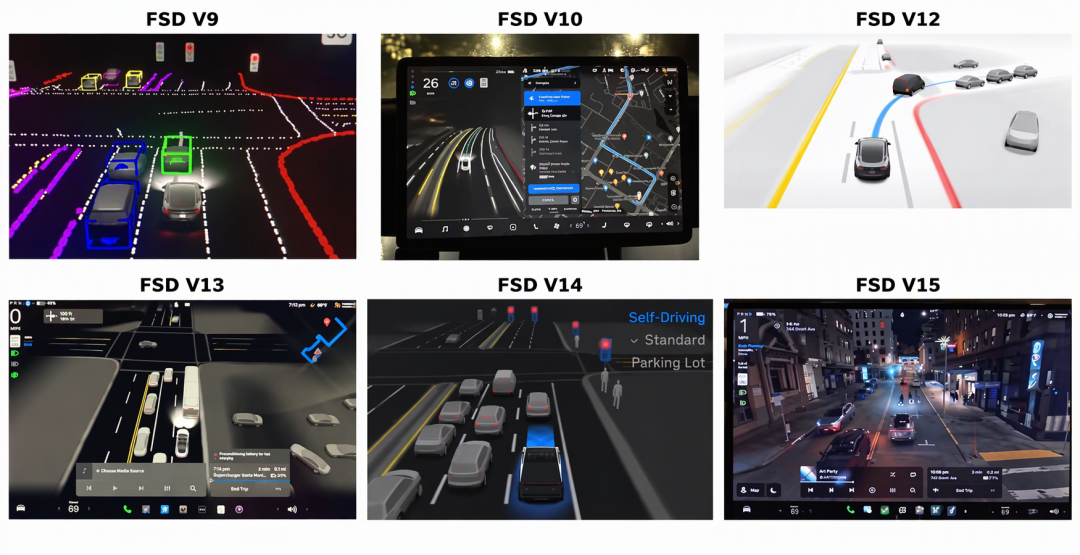
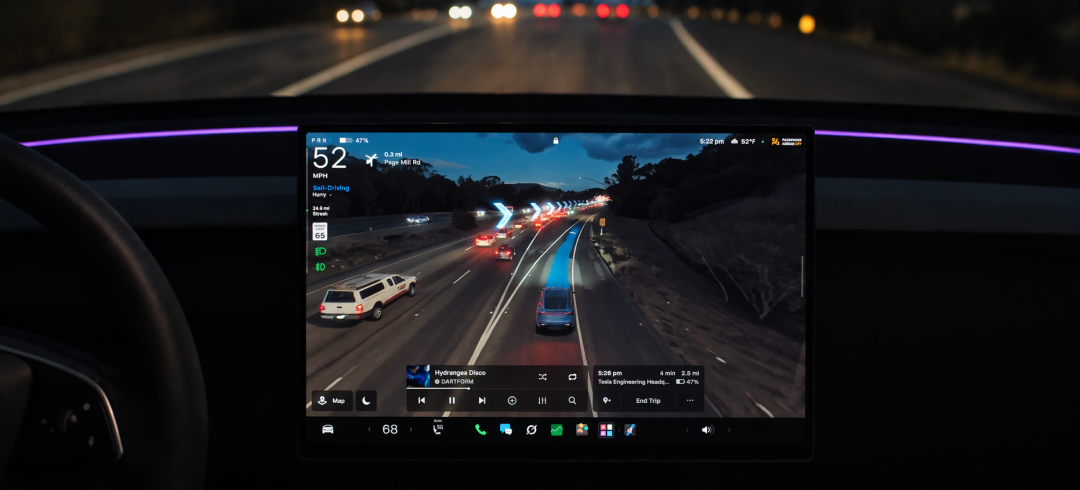
特斯拉在11月22日启动了FSD V15的分批推送,首批面向美国 EAP 用户,全量推送预计安排在12月,且只支持 HW4(AI4)硬件车型。这一版本热度最高的不是驾驶能力本身,而是新增的可视化视图 Tesla Reality View:按马斯克的介绍,车上的 AI 计算机会把现实「重新渲染」成类似电子游戏的画面,转弯时天空中会出现指示方向的箭头。他本人还把这套体验直接比作 GTA。但它和传统车机渲染的差别远不止画质——马斯克补充的关键信息是“它根本没有游戏引擎”。传统车机 SR 是把感知结果交给渲染引擎搭出来的通用场景,v15 则让驾驶模型自己直接生成你正在行驶这条路的画面,差的不是美术,是整条管线。知乎知乎哔哩哔哩微博
传统车机 SR:画面要经过两层翻译
目前主流车企的 3D 智驾界面基本走同一套路:感知网络识别车辆、行人、车道后输出坐标和包围盒,再「把这堆数据丢进传统 3D 游戏渲染引擎」建模型、贴图、打光,最后投到中控屏。这套做法在行业里相当常见,有供应商公开的方案演示就写明「基于Unreal for Android开发,对接智驾感知算法」来还原车身周边环境。所谓实时还原,靠的是预制三维资产库加通用道路模板,而不是你眼前的真实世界。所以很多车机 SR 看起来像「线条和方块拼成的抽象画」,路面上的水渍、坑洼在屏幕上根本显示不出来,因为资产库里压根没有这些物件。画面越接近真实,就越需要人工提前把现实建模,这是传统路线绕不开的成本。微博哔哩哔哩微博
v15 的做法:模型直接「生成」世界,还几乎不额外吃算力
多位博主的拆解口径基本一致:这套新 SR 不依赖传统游戏引擎、由 AI 实时生成,只占用 AI4 芯片上一颗 TRIP 加速器约一半的算力。特斯拉尚未披露完整技术文档,社区推测的实现路线集中在两种:3D 高斯泼溅(3DGS)实时重建,或流式神经渲染器。微博微博微博知乎
需要说明的是,这条路并不是特斯拉发明的——英伟达今年初刚开源的 Instant NuRec,重建一段 10 到 20 秒的多摄像头驾驶片段平均耗时在 1.5 秒左右,Navis Li 等从业者的判断是“国内头部都能做”。v15 真正的增量,是把它实时塞进了量产车、只吃掉一颗加速器一半的算力,并且和驾驶模型绑定到同一个网络——演示视频里,车机屏幕直接标注着“神经网络已与 Robotaxi 统一”。知乎知乎
这块屏幕改变的不只是好看
把画面来源从模板换成重建之后,界面角色跟着变了:过去 FSD 的屏幕展示「它看见了什么」,现在展示「它打算怎么开」。用户可以用手指拖出 360° 实时街景任意切换视角。还可以直接点击画面设置目的地,让车自己规划路线开过去。对暂时没有方向盘的 Robotaxi 乘客来说,这块能看懂意图的屏幕就是安全感的唯一来源。哔哩哔哩微博知乎
「像真的」不等于「就是准的」
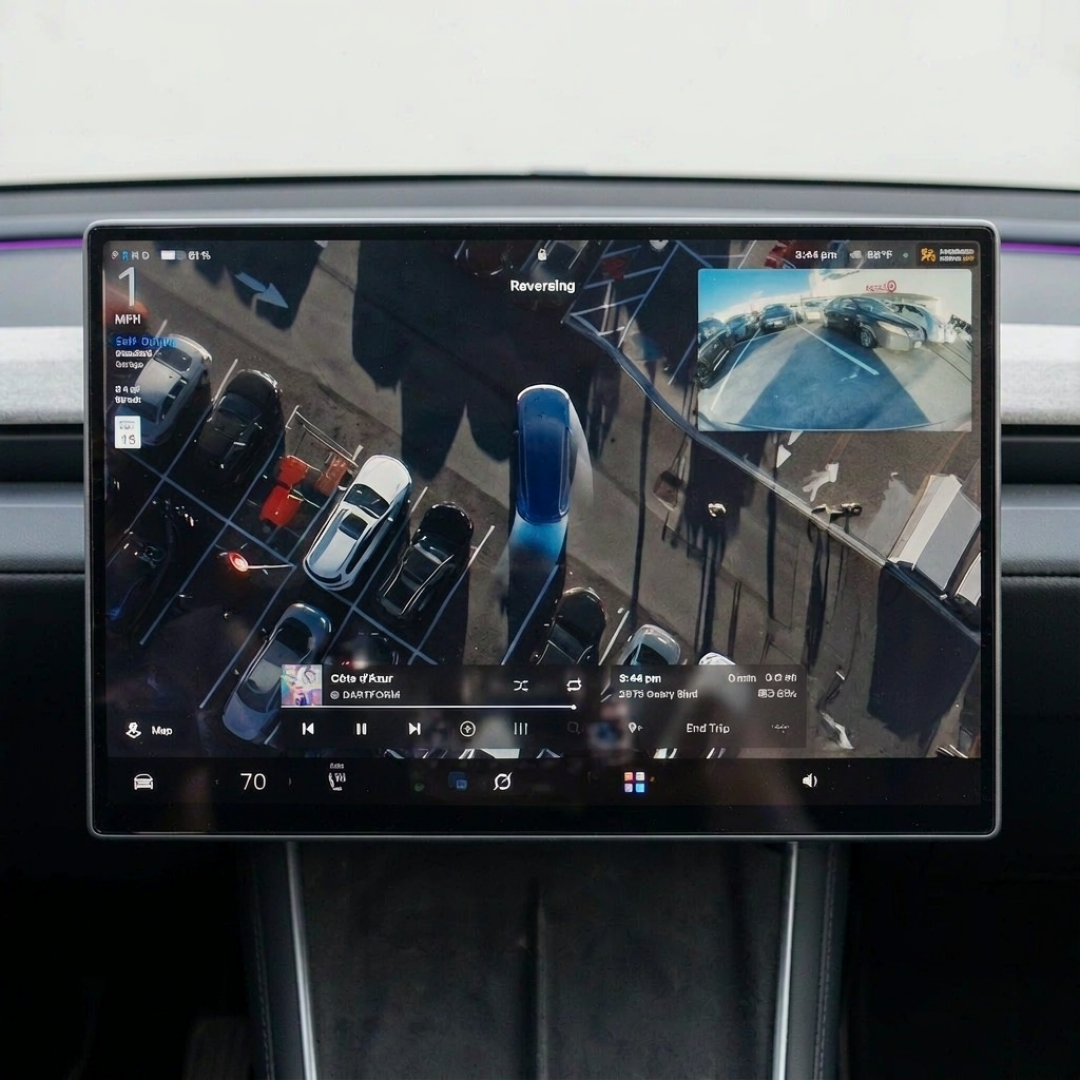
几个边界值得泼冷水。目前所有「实景重建」的效果都来自官方演示与马斯克口径,分批推送刚开始,真实路况表现还没有车主长测数据背书;而宣传拆解本身也透露了一个关键事实:画面里有一部分是 AI 推测补全的盲区,并不是摄像头实拍。生成的画面越像照片,越容易让观众默认它等于传感器真实所见,这层幻觉风险还没有任何公开评测去量化。社区里也不缺冷思考:有博主认为「360全景影像把透视改改,效果应该也差不多」。更多声音则是认可方向但提醒「好看不等于万能,最终还是得看真实路况下能不能有稳定表现」。对国内厂商,真正值得盯的信号是:重建算法本身不是秘密,下一轮座舱 SR 竞赛的门槛,在于能不能把重建管线、驾驶模型和座舱算力像 v15 这样打包成一件事。微博微博微博

当前文章无评论,是时候发表评论了