10月27日,通用汽车首席产品官斯特林·安德森接受The Verge采访时直言,如果只依靠摄像头,根据物理规律,某些情况下就会出问题;雷达本来就很便宜,根本没必要取消,非要取消雷达,简直是无视物理规律的奇怪信仰执念。这位通用产品一号人物并非外行开炮——他曾执掌特斯拉Autopilot项目,后来联合创办自动驾驶公司Aurora,如今执掌通用产品体系。他的发言把“多传感器 vs 纯视觉”的十年路线之争重新顶上热搜,而普通用户最关心的其实是那个具体问题:雨雾天、逆光下,两种智驾到底差在哪?微博界面新闻
一句话回答:差别的本质不是“传感器堆得多就安全”,而是你把“全天候可靠”押在几条物理原理上。雨、雾、逆光这三个场景里,摄像头、激光雷达、毫米波雷达不会同时失灵,但也没有谁能独自全须全尾——多传感器买的是“被一种天气晃瞎时,还有另一种在干活”的物理冗余,纯视觉押的是“单一数据管线带来的泛化能力和成本自由”。
雨雾里,谁被晃瞎、瞎多深
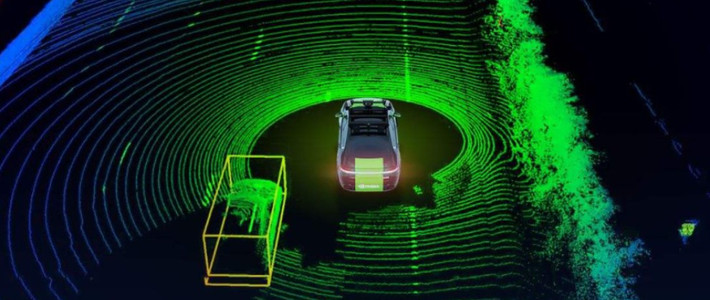
一个流传很广的误解是“激光雷达能穿雾”。雾滴直径通常在1至10微米,可见光波长0.4至0.7微米,905纳米和1550纳米激光雷达的波长也就0.9、1.55微米——三者处于同一数量级,发生的都是米氏散射,散射强度几乎与波长无关。有从业者梳理学术测试指出,浓雾对光学波段的衰减可以达到100至300分贝每公里,1550纳米相比905纳米只有在小雨轻雾中有微弱优势,远谈不上“穿透”;浓雾里的激光雷达看到的,是一面布满噪点的“雾墙”。知乎
真正几乎不怕雾的反而是毫米波雷达:77GHz波长约3.9毫米,比雾滴大三个数量级,处在瑞利散射区,浓雾中的衰减通常不到1分贝每公里。所以雾天的传感器真实排位是毫米波>激光雷达≈摄像头——所谓“激光雷达穿雾”更多是营销话术,真正穿雾的是毫米波;多传感器方案的雾天优势,主要功劳在毫米波,而不是车顶那颗激光雷达。知乎知乎
摄像头在雾里则面临三层损伤叠加:物理层对比度崩塌,远处轮廓被散射“光幕”抹平;中间的车载图像处理器(ISP)按人眼偏好做提亮和去噪,为了“提亮”强力拉伸伽马、强力空域去噪,结果是把神经网络赖以识别物体的微弱纹理梯度一起抹掉;算法层的去雾模型在轻雾中雾有实测收益,但浓雾下属于无米之炊,还可能“幻觉”出不存在的纹理——对安全系统来说这比漏检更危险。知乎
逆光是另一种失灵:谁在“收光”,谁在“发光”
安德森点名的摄像头另一块短板是强光。原理很朴素:摄像头是被动接收环境光的,正午出隧道、日落逆光这类场景,画面高光饱和、阴影欠曝,人和障碍物容易变成剪影;而激光雷达和毫米波雷达是主动发射再收回,几乎不受环境光照影响,夜间和眩光下测距照样工作——他同时指出,不同传感器有各自的失效边界,摄像头在浓雾、强光下受限。微博
但反过来,只有摄像头读得懂颜色、车道线和红绿灯:激光雷达能精确测出一个静止的三维轮廓,却分不清前面是红色尾灯还是白色路牌。做过量产感知方案的工程师总结过这组关系:摄像头与雷达类传感器的弱项几乎互为镜像——视觉在分辨率、纹理上无人能敌,但怕光、怕雾、怕黑;雷达类在测速、雨雾、夜间上天然鲁棒,却在分辨率和静止目标识别上是软肋。互补性是客观存在的,这正是“多一条物理原理”的全部含义。知乎
多传感器也有账单:特斯拉拆雷达的旧账
纯视觉阵营并非看不见冗余的价值,而是被融合的工程成本烫过。3D毫米波雷达没有俯仰维度、横向角分辨率通常只有1到3度,五六十米外一个井盖和一辆小车的回波几乎混在一起;隧道壁、护栏的镜面反射还会制造“鬼影目标”。工程上的常见妥协是把当前车道的静止雷达目标默认不参与紧急制动决策——不是没看见,而是看见了却被策略过滤掉,代价就是看得见停在路上的故障车也可能不刹,不过滤又会在井盖上误刹。知乎
2016年起的特斯拉标配8个摄像头加1个前向毫米波雷达;2021年5月起,北美交付的Model 3和Model Y陆续取消了毫米波雷达,2022年10月又开始拿掉超声波雷达。马斯克当年那句被反复引用的推文点破了融合的死穴:雷达和视觉意见不一致时,你信谁?知乎
拆完雷达也不是高枕无忧:2022年2月,美国高速交通安全局(NHTSA)因354起“幽灵刹车”投诉对约41.6万辆Model 3/Y立案调查,到当年6月相关投诉已涨到750多起——误刹没有消失,只是换了原因。而马斯克自己也说过“只有分辨率非常高的雷达才有意义”,据Electrek主编后来披露,他还曾在2021年的私信中承认,视觉加高分辨率雷达会比纯视觉更好。知乎
更关键的是,纯视觉真正的护城河在数据管线。FSD V12之后是端到端架构,特斯拉自动驾驶软件负责人阿肖克·埃卢斯瓦米把它概括为“光子进、控制出”:摄像头画面直接进神经网络,出来就是方向盘、油门和刹车指令。训练数据必须和车上传感器的配置对得上——特斯拉数百万辆存量车几乎全部是纯摄像头方案,新车加装激光雷达,等于让模型为了一套新配置重攒数据、让存量车队的训练资产贬值,还牵动“老硬件靠软件升级就能全自动驾驶”的多年承诺。成本账在Robotaxi上更刺眼:Waymo第六代系统用了13个摄像头、4个激光雷达、6个毫米波雷达,据外媒估算单套传感器成本低于2万美元,而特斯拉给Cybercab喊的目标是整车3万美元以下。知乎
2026年,争议两边的边界都在移动
“激光雷达贵”的论证正在失效。据行业机构测算,国内头部厂商的主力产品今年均价已到150美元上下、供应部分车企的专供版只要800元左右,激光雷达已经下探到8至10万元价位的车型——一颗千元级雷达装在20万元的车上,约占车价0.5%。知乎
与此同时,激光雷达的“物理短板”也在被器件级修补。禾赛今年4月发布SPAD-SoC芯片“毕加索”,把RGB彩色感光与飞行时间测距做在同一个像素上,配合光子隔离方案宣称可滤除99.9%的噪点;速腾聚创和华为乾崑同期跟进,行业开始用“像素”而不是“线数”计量激光雷达——点云正在变成图像,激光雷达开始干视觉的活。知乎
纯视觉阵营也没有原地踏步。小鹏从2024年起逐步转向纯视觉方案,并在2025年7月由副总裁发文辟谣“重新上车激光雷达”的传闻;何小鹏更放话“视觉上限远超激光雷达,2027年该争议将消失”。界面新闻知乎
特斯拉则把纯视觉整个压在无人出租车上:Cybercab是全球首款专为无人驾驶场景打造的量产车型,取消了方向盘、踏板和后视镜,仅靠8颗摄像头和端到端神经网络。 这款金车身蝴蝶门的车10月30日至11月8日正在成都太古里做西南首秀静态展。中国新闻网微博
政策层面同样没有站队。工信部此前公示首部L3/L4自动驾驶强制性国家标准报批稿,网上一度疯传“L3必须双冗余、L4强制装激光雷达”,小鹏副总裁于涛下场辟谣:文件里连“激光雷达”四个字都没有,新国标是结果导向,只卡安全性能指标、不指定任何硬件路线,纯视觉和多传感器融合都能合规申报。监管的判断标准,正在从“装了什么”变成“证明了什么”。微博
对用户来说,真正的分水岭是“认怂”
把镜头拉回雨雾天和逆光里的驾驶座:两条路线的差异,最终体现为系统“看不清时”的行为。智驾系统在设计时都有运行设计域(ODD),能见度低于多少米、雨量到哪个等级就该提示接管或主动退出。一个诚实的纯视觉系统,可以在浓雾里比一个虚张声势的融合系统更早、更安全地交还方向盘;反过来,堆了激光雷达却不监控自身感知质量,等于给司机一个“我有冗余所以雾天也能开”的虚假安全感——那比少一颗传感器危险得多。知乎
普通用户现在就能做的验证很简单:查手册里恶劣天气的使用限制,暴雨、团雾时按规范降级或停用智驾;留意你的车在强逆光进隧道、大雾高速上的表现——是提前提示接管,还是硬撑到最后一刻突然撒手。这个行为差异,比参数表上雷达的数量更能说明问题。
雨雾和逆光这面照妖镜照出的,不是哪条路线错了,而是争论已经换代:硬件清单之争正在变成冗余设计与诚实退出之争。谁能先在国家标准的“结果导向”和事故数据的压力下证明“我看不清时会怎么办”,谁才拿得到下一阶段的门票。