













12
8
科沃斯扫地机十年迭代史,从随机碰撞到智能规划的进化之路
2026-10-24 22:58:21
0点赞
0收藏
0评论
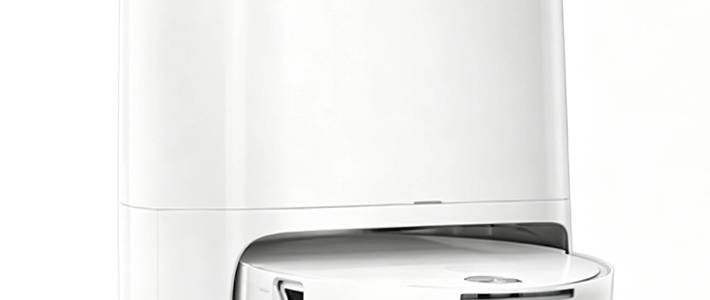
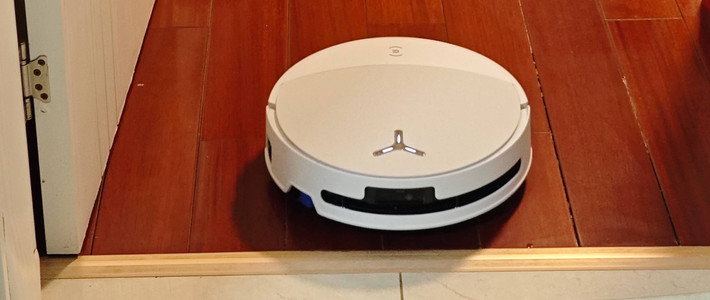
回顾扫地机器人行业的十年发展,科沃斯的导航演进,正是整个赛道从“盲扫乱撞”走向自主智能的缩影。十年间,它从依靠碰撞试探的随机清扫,一步步迭代到多传感器融合、AI理解环境的智能规划方案,解决了漏扫、卡困、误判等长期痛点,也为它持续领跑市场打下底层根基。
十年前初代扫地机器人,普遍采用随机碰撞导航模式,依靠红外传感器和机械防撞条感知环境。没有全屋地图,没有固定路线,机器人如同“无头苍蝇”,碰到障碍就随机转向。清扫全靠概率,同一个区域反复来回,角落盲区长期扫不到,覆盖率低、效率差,遇到拖鞋、线缆很容易卡住,也是早期很多用户吐槽扫地机器人不好用的根源。这个阶段产品的核心逻辑,只是“会自己跑着吸尘”,谈不上智能规划。
LDS激光SLAM的落地,是划时代的转折点。科沃斯推出Smart Navi激光全局规划系统,搭载360°激光雷达,结合自研SLAM算法,机器开机后快速扫描全屋,实时生成可视化户型地图,按照弓字形有序分区清扫,告别盲目乱扫。用户可以在APP里设置分区清扫、虚拟禁区、定点打扫,没电回充之后还支持断点续扫。但早期激光方案也有短板,只能知道障碍物在哪里,无法识别障碍物是什么,遇到散落杂物依旧只会生硬绕行,容易推走物品、缠绕线材。
之后AIVI视觉识别技术登场,导航从“知道位置”升级为“看懂物体”。摄像头搭配AI视觉神经网络,机器可以分辨线缆、水杯、拖鞋、宠物粪便等家居常见障碍物,不再单纯远距离避让。不过纯视觉方案容易受暗光、逆光、深色反光物体干扰,暗光环境识别稳定性不足,为了补足短板,科沃斯推出TrueDetect 3D结构光方案,和LDS雷达、视觉摄像头组成多传感器融合体系。
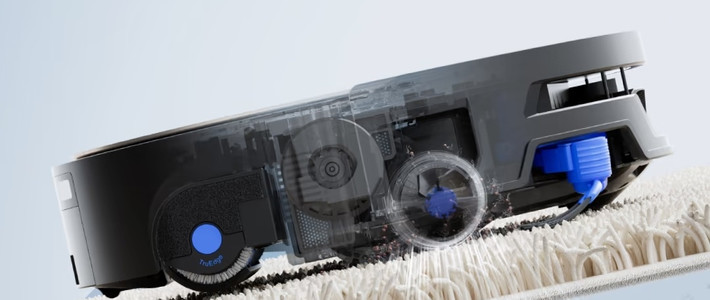
到近年TrueMapping导航与AIVI 3D 4.0万物沿边方案,导航能力再次跃升。融合激光雷达、dToF、3D结构光、视觉大模型,多组传感器数据互相校验,克服暗光、镜面、深色小件的识别难题。它不仅识别障碍物种类,还能读取物体轮廓,实现贴着障碍物边缘清扫,兼顾避障安全和清扫覆盖率,不会为了避险留下一圈清洁死角。搭配YIKO智能体之后,导航、避障、清洁策略联动,识别地毯自动抬拖布增压吸尘,遇到易碎摆件减速慢行,听懂自然语言指令定向清扫,从“按路线扫地”升级为理解用户需求的清洁管家。
十年导航迭代的背后,是海量居家场景数据和专利矩阵的积累。硬件雷达、摄像头都可以外购,但SLAM建图逻辑、多传感器融合决策、障碍物识别模型,需要长年在真实家庭环境中反复调优。很多竞品可以复刻激光导航,却很难在杂物多、户型复杂的家庭里做到低误判、少翻车。
从随机碰撞碰运气式清扫,到激光建图有序规划,再到AI看懂环境、灵活决策,这条进化路线,本质是让扫地机器人逐步读懂家庭空间。导航作为扫地机器人的大脑,决定了整机使用下限,稳定可靠的智能规划能力,搭配同步升级的扫拖清洁系统,共同构成科沃斯长期稳居销冠的核心底气。