
















24
31
机器人和机械手有什么区别
2026-05-21 17:30:21
0点赞
0收藏
0评论
在很多场景中,“机器人”和“机械手”这两个词经常被混用。不少人把车间里抓取物品的自动化设备统称为“机械手”,也有人把所有的自动化机器都叫做“机器人”。
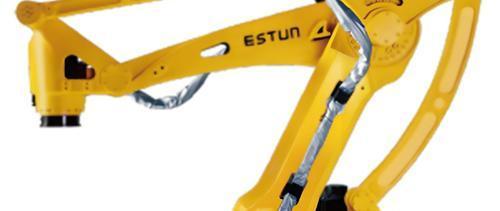
其实,在工业制造领域,这两者有着本质的区别。简单来说,机械手是机器人的“手”,而机器人是一套完整的“身体与大脑”。 前者是后者的末端执行装置,但在广义的技术称谓中,二者又代表着不同类型的自动化设备。理解它们之间的差异,对于企业选型和应用至关重要。
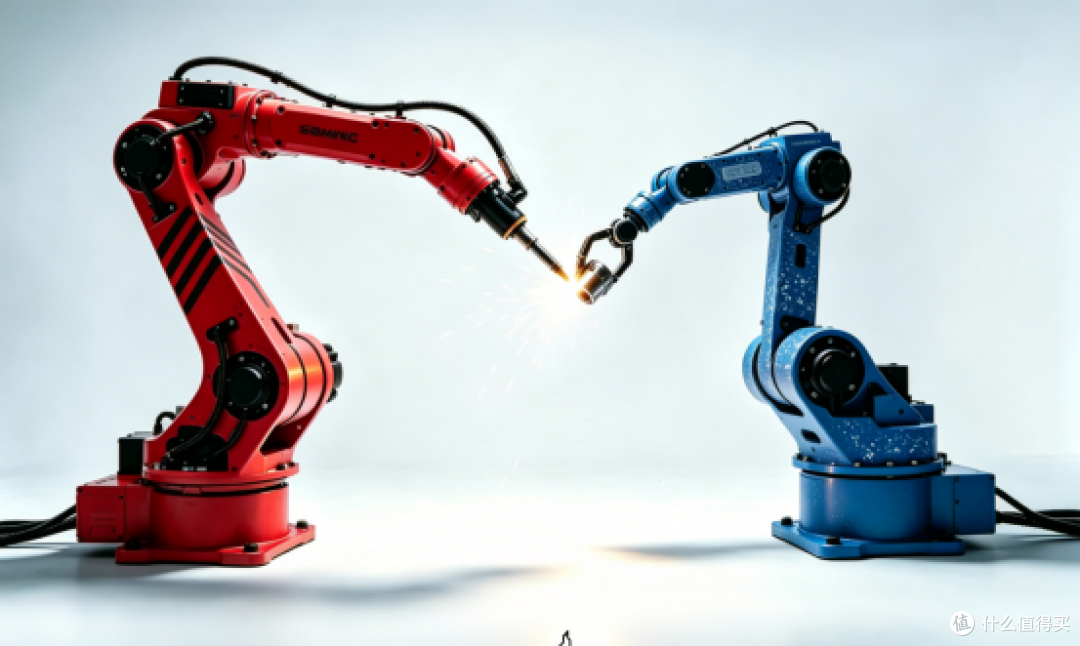
首先看概念上的界定。根据国际标准化组织ISO 8373的定义,工业机器人是“自动控制、可重复编程、多用途的操作装置”,可对三个或三个以上轴进行编程,用于工业环境中的自动化应用。美国机器人协会(RIA)的表述更为直观:工业机器人是“用来进行搬运物料、零件、工具的,通过可编程的动作来执行各种任务的,具有编程能力的多功能机械手”。
从这一定义中不难看出,工业机器人必须具备两个关键特征:一是“可重复编程”,即它的动作和功能可以通过修改程序来改变,而不是一成不变的;二是“多用途”,也就是它能够根据任务需求更换末端工具、切换工作模式。具备了这些能力的自动化装置,才能称为机器人。
而机械手,从狭义上看,是一种模拟人手动作的自动机械装置,主要通过预设程序完成抓取、搬运或操持工具等操作,主要由手部机构和运动机构构成。从广义来看,有时人们也把所有具备多自由度的机械臂泛称为“机械手”。
其次,机器人与机械手核心的区别,不在于外观,而在于控制系统的独立性。
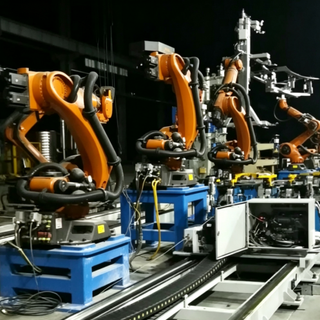
工业机器人拥有独立的控制器、驱动系统和操作界面,可以进行手动、自动操作和编程,是一种可独立运行的完整设备,通过自身的控制系统来实现所需的功能。它不依赖于其他设备的控制器,具有完整的闭环控制能力。
而机械手通常附属于某一台主机设备,控制一般通过该设备的控制器来实现,缺乏自身的控制系统和操作界面,一般不能独立运行。一个典型的例子是注塑机机械手。这类装置虽然具备抓取动作,但它的动作指令完全来自于注塑机的控制器,逻辑简单、自由度少,只执行固定的重复操作,通常不能灵活切换任务。
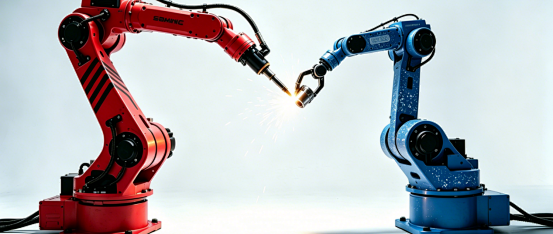
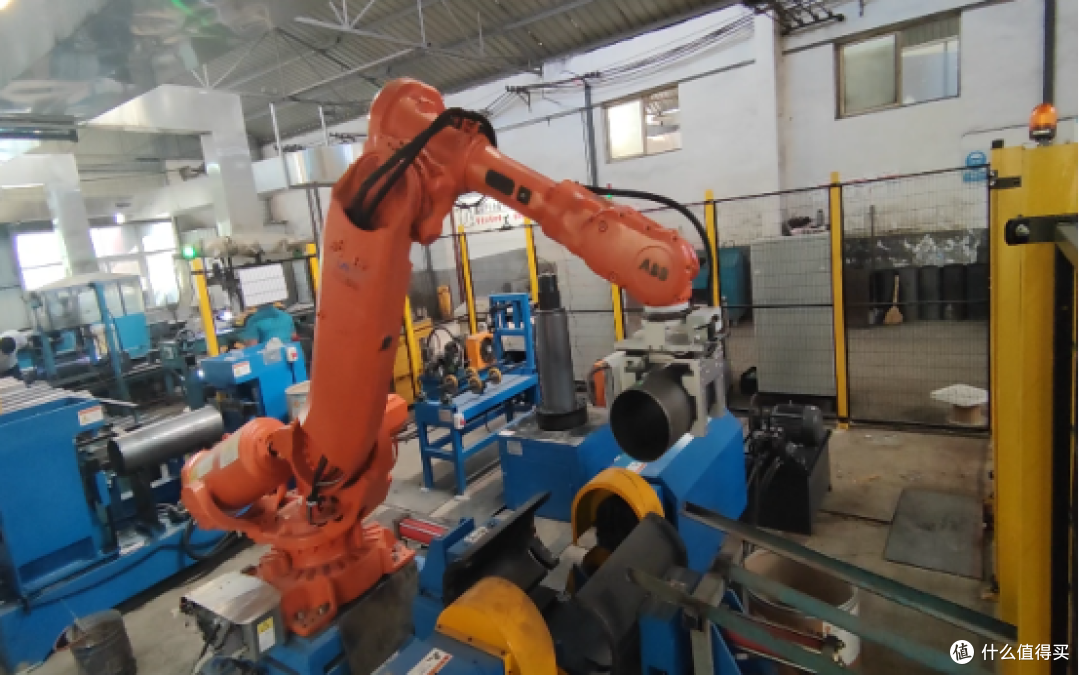
另一个体现差异的关键在于末端执行器——“手”。机器人通常配备能够灵活更换的多功能末端执行器,通过快换装置可以在不同工具之间快速切换,以适应焊接、夹持、检测等多种任务需求。而机械手(狭义意义上的辅助装置)通常是为特定任务定制的专用工具,不便于更换或重新部署。
 20260520
第三,机械手在结构上一般比较固定,自由度较少,通常只能在两到三个自由度内完成抓取和摆放动作。而现代工业机器人结构灵活,自由度从三轴、四轴到六轴甚至更多,可以根据任务要求灵活规划路径。
第四,机器人和机械手并非截然对立的概念,而是处在技术发展进化的不同阶段。
最早的工业自动化设备就是固定程序的机械手。20世纪40年代后期,美国率先在原子能实验中采用机械手搬运放射性材料;而1961年通用汽车首次使用机械臂“尤尼梅特”进行零件抓取,标志着工业机器人时代的开启。随着电子技术和计算机技术的发展,这些原本只能执行简单重复动作的机械手被装上了“大脑”,获得了独立控制系统和可编程能力,由此进化成了现代意义上的工业机器人。ISO 8373将可重复编程性列为机器人的关键区分因素——如果一台机器只能用于单一目的而不能重复编程,那它就不是机器人。
无论是工业机器人还是各类自动化机械装置,在实际应用中都会面临一个共同的问题:标准化的设备很难直接适配千差万别的工艺流程、非标工件和车间布局。一台性能再好的机器人,如果无法与产线上的其他设备协同、无法适应工件的规格变化、无法融入现有的生产管理系统,就很难发挥应有的价值。
因此,无论选用哪种机器人,系统集成能力都是决定自动化项目能否真正“落地”的核心因素。优秀的系统集成商不仅懂机器人,更懂客户的工艺流程。它能够根据客户的生产需求、产品特点和车间布局,设计专用的工装夹具、规划合理的产线布局、打通设备与系统的数据链路,让每台机器人都能“活”在自己的工位上。
新乡云汇智能正是这样一家专业的工业自动化非标定制集成商。公司业务全面覆盖焊接与切割、搬运与加工、冲压自动化、包装码垛以及机器视觉检测等多个领域,可根据客户的实际需求提供从方案设计、设备选型到现场调试、售后维护的一站式服务。
云汇智能的核心能力在于“非标定制”——面对复杂结构件的焊接需求,设计专用变位机和焊缝跟踪系统;面对多品种小批量的机加工车间,提供快换夹具和视觉引导的上下料方案;面对冲压车间的自动收料和码垛需求,量体打造适用不同产品的专属抓手。
作为河南本土的系统集成商,云汇智能的另一大优势在于服务响应。技术团队能够深入客户车间、快速响应现场需求,真正实现让每一台设备与产线无缝融合。对于正在考虑引入机器人但担心“买得起、用不好”的制造企业而言,选择一家懂工艺、能定制的专业集成商,往往是自动化升级的优解。