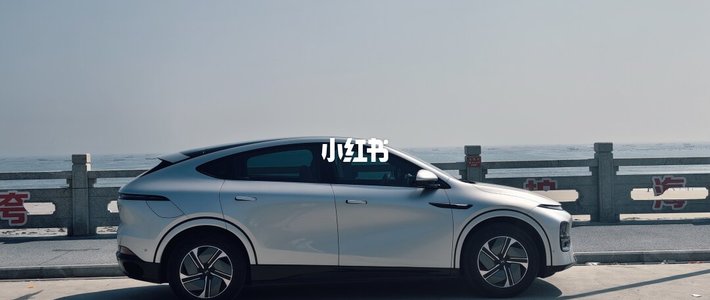
春节长途驾驶的疲惫感,智能驾驶系统能否有效缓解?通过1600公里高速实测,深入体验小鹏G6的NGP功能,从日常使用的稳定性到复杂路况的应对能力,全面剖析其在真实场景下的表现,为关注智能驾驶的消费者提供一份详尽的参考。
 智能速览
NGP支持“不变道”模式,驾驶安全感显著提升。
加减速过程线性平顺,避免了急刹带来的不适感。
人机共驾模式衔接自然,手动介入后可无缝恢复。
刹车时机偏晚,在堵车场景下易造成紧张感。
高速出口匝道识别逻辑存在误判,需手动修正。
在立交桥选道时,系统路径规划不够智能。
 精华内容
经过1600公里的长途考验,小鹏G6的NGP功能在实际高速路况中表现如何?它在带来便利的同时,又暴露出哪些亟待解决的短板?让我们逐一深入探讨。
驾驶体验优化
在1600公里的高速行驶中,NGP的稳定性表现突出。系统新增的“不变道”选项,让驾驶者可以自主掌控变道时机,有效避免了因系统突然变道而带来的紧张感,安全感得到极大增强。
加减速的控制也值得称赞。整个过程非常线性,没有突兀的急刹或顿挫,乘坐体验更加舒适。这种平顺的调校,让车辆在高速巡航时显得从容不迫。
共驾模式的交互逻辑相当成熟。即使驾驶者临时接管车辆,系统也不会立即退出,松开方向盘后又能无缝衔接,人机协作的过程流畅自然,显著降低了长途驾驶的疲劳感。
逻辑判断待提升
尽管表现出色,但NGP在特定场景下的判断逻辑仍有提升空间。首先,刹车时机普遍偏晚,尤其是在前方出现拥堵时,系统总在距离前车很近时才开始减速。虽然最终能稳稳刹停,但视觉上的冲击和紧张感难以避免。若调大跟车距离,又容易被其他车辆加塞,陷入两难境地。
其次,在高速出口的处理上存在明显缺陷。当车辆行驶在最右侧车道时,NGP会频繁误判,试图转向进入匝道,需要驾驶者多次手动修正。这个问题在复杂的高速路网中尤为突出,影响了驾驶的连贯性,期待后续OTA升级能够解决。
路径规划与总结
在立交桥或多岔路口,NGP的路径规划显得不够聪明。系统有时会优先选择最右侧车道,即便导航路线需要向左行驶,它也可能先向右变道,然后再向左变回,路线选择不够直接,显得有些“笨拙”。这种多余的路径选择,不仅降低了效率,也让驾驶者对系统的智能性产生疑虑。
综合来看,经过1600公里的考验,小鹏G6的NGP在降低驾驶疲劳、提升舒适性方面功不可没。其稳定的基础体验和人性化的交互设计,展现了较高的实用性。然而,在刹车策略、特殊路况识别和路径规划等细节上,系统仍需通过算法迭代不断优化,才能真正成为一位可靠的“智能副驾”。
长途自驾,智能驾驶正从“尝鲜”走向“常用”。小鹏G6的NGP展现了巨大的潜力,也暴露了成长的烦恼。随着技术的不断迭代,未来的智能驾驶系统能否彻底打消用户的顾虑,让每一次出行都更轻松、更安心?
 关键评论
有用户同样遇到高速出口误判问题,并指出该问题在近期的版本中才出现。
多数用户认同刹车时机偏晚,即使系统最终能刹停,但体验过程仍过于刺激。
有用户发现,手动打右转灯后临近岔路口,可能会触发NGP向出口变道的逻辑。