近日,中国企业宇树科技(Unitree)宣布,其H1通用人形机器人在奔跑测试中,实测峰值速度达到了10米/秒,刷新了此前由自己保持的人形机器人奔跑速度世界纪录,标志着国产机器人在运动能力上实现了一次重要的里程碑式突破。
这一速度已经非常接近人类短跑的极限水平。作为参考,短跑传奇尤塞恩·博尔特保持的9.58秒百米世界纪录,其全程平均速度约为10.44米/秒,而瞬时峰值速度则更高。宇树H1达到的10米/秒峰值速度,虽然与博尔特的峰值尚有差距,但已十分接近其平均速度,这让机器人超越人类顶尖运动员的百米成绩从科幻想象向现实迈进了一大步。

此次速度纪录的刷新并非一蹴而就,而是技术快速迭代的结果。仅在约八个月前,宇树H1创下的速度纪录还是3.3米/秒。在短时间内实现速度近三倍的提升,显示了其在核心技术上的快速进步。这一成就也印证了宇树创始人王兴兴在2026年亚布力论坛上做出的预测:他表示,预计到2026年年中,中国的人形机器人百米冲刺速度有望跑进10秒以内。
机器人实现高速奔跑,其意义远不止于“跑得快”。这背后是动力、控制、结构等多项核心技术的集中体现。高速奔跑对机器人的关节电机扭矩、全身协同控制算法和动态平衡能力都提出了极限考验。能在高速运动中保持稳定,意味着机器人的运动控制系统已经达到了一个新高度,拥有了更充裕的动力储备。

这种高动态能力为机器人的实际应用打开了想象空间。例如,在应急救援场景中,机器人可以凭借高速机动能力,快速进入人类难以到达的危险区域进行侦察;在大型仓储或工厂中,高速度意味着更高的巡检和物流效率。速度突破的本质,是为机器人在更广泛、更复杂的场景中“干活”奠定了运动基础。

当然,技术突破的同时也面临着现实的工程挑战。此次测试中的机器人并未安装外壳,其重量和散热条件与最终产品可能存在差异。此外,以极限速度奔跑对机器人的电池续航和关节散热都构成了巨大压力,目前可能仅能维持数分钟的高强度运动。
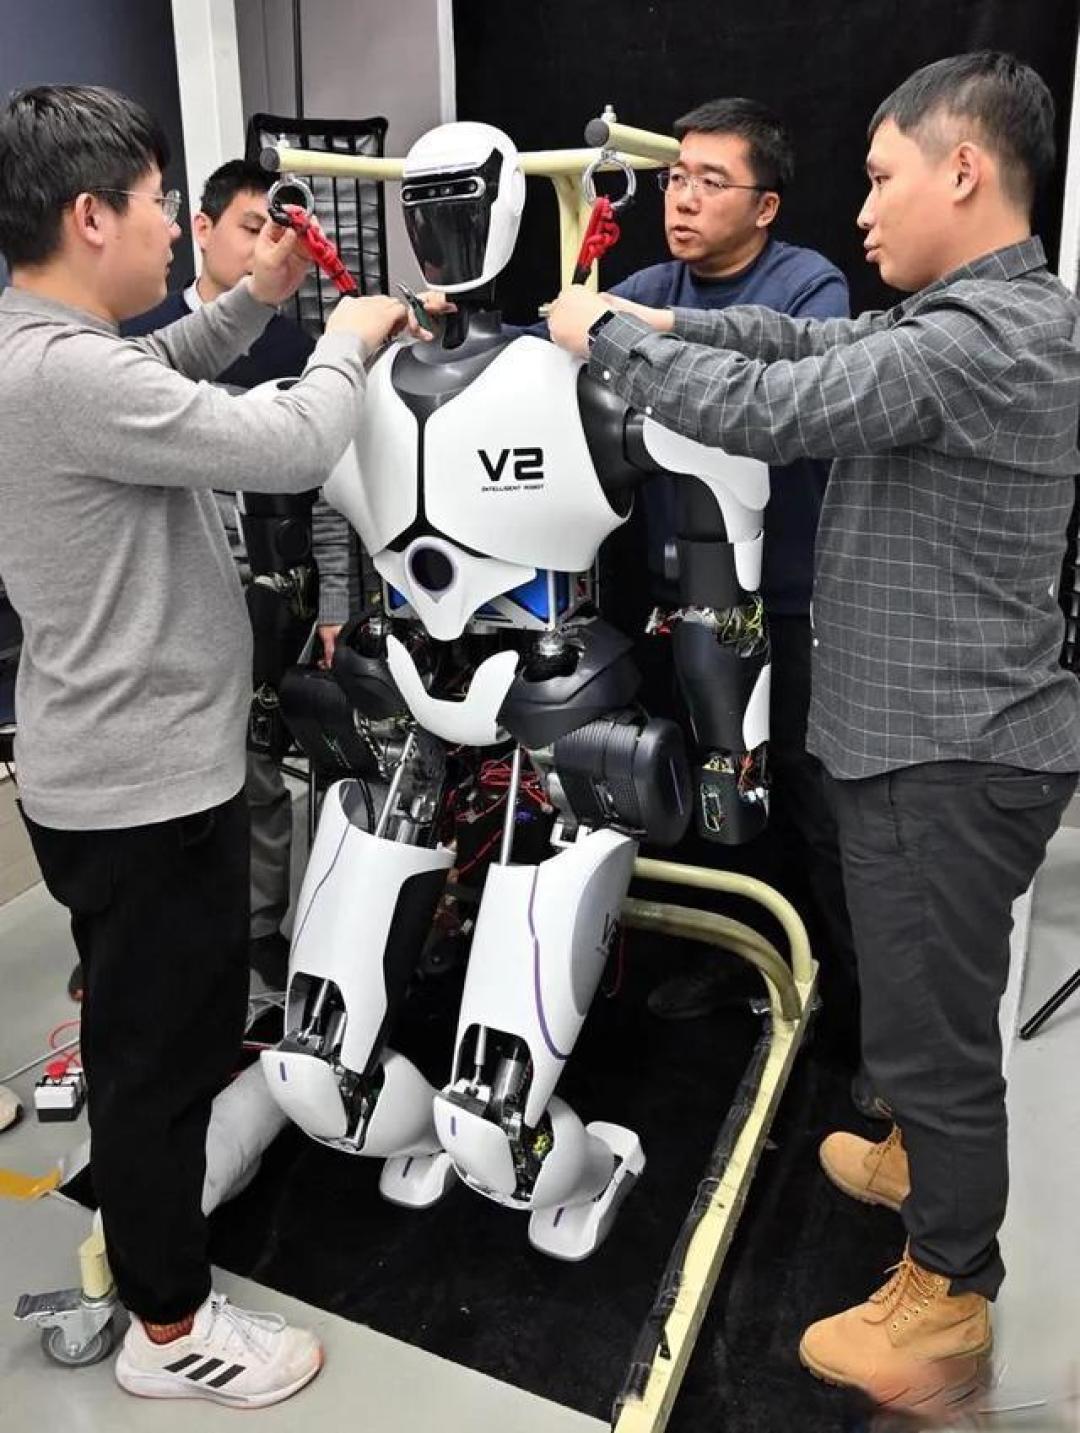
尽管如此,宇树H1的速度突破,连同国内其他团队如浙江大学团队研发的同样达到10米/秒峰值速度的Bolt机器人,共同展示了中国在人形机器人领域的强劲发展势头。这不仅是单一企业的技术展示,更是整个产业在核心零部件、控制算法上不断追赶并开始领跑的信号,预示着人形机器人正加速从实验室走向现实世界。