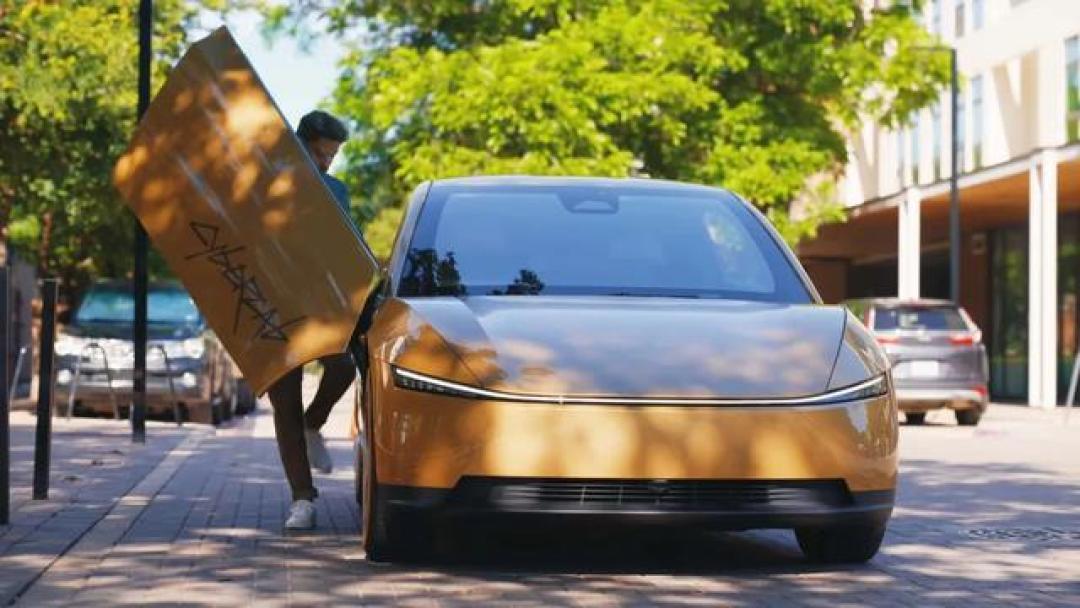
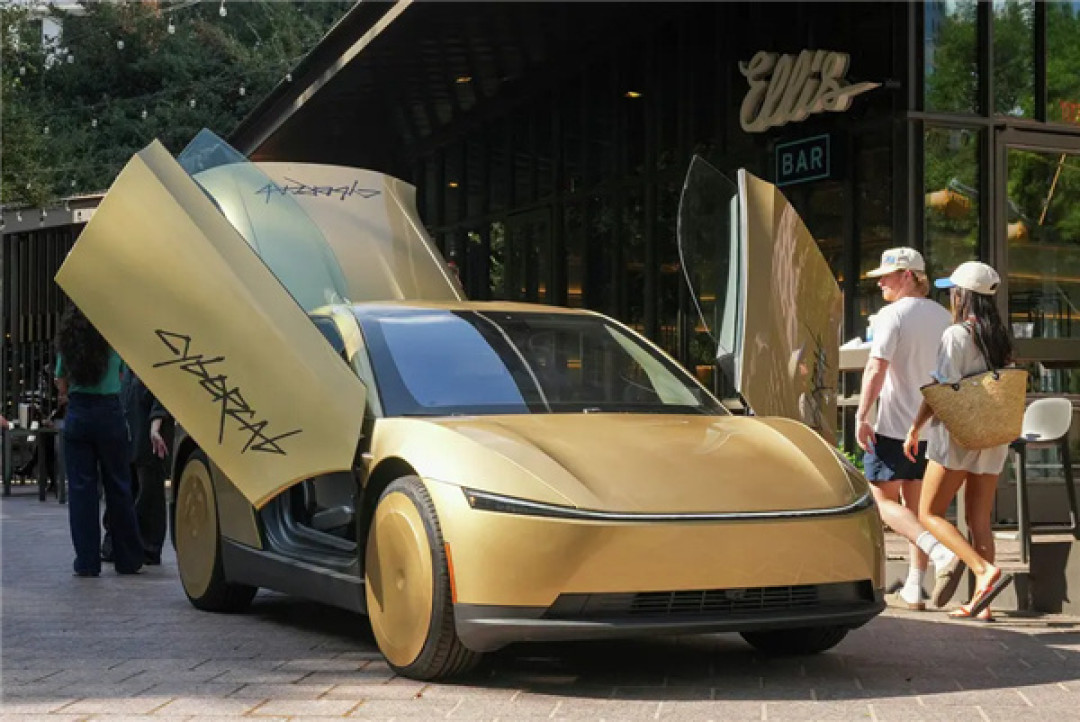
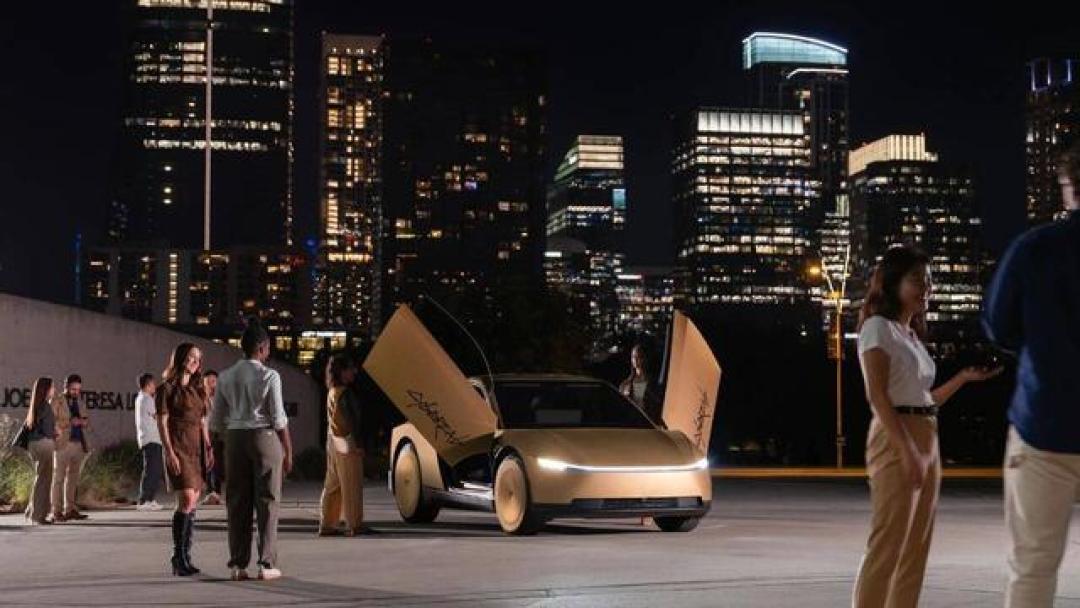
2026年9月,特斯拉在得克萨斯州奥斯汀正式将Cybercab投入运营,让马斯克的自动驾驶与人工智能模型从算法演练走向了真实城市的街头。与以往保留人工接管入口的智能辅助驾驶车辆不同,Cybercab从设计之初就彻底去除了方向盘、油门与刹车踏板,甚至取消了内外后视镜,将行车决策与操控完全交给了AI模型。乘坐Cybercab不仅是一次常规的网约车出行,更是对马斯克旗下自动驾驶与AI生态深度整合成果的一次直接体验。
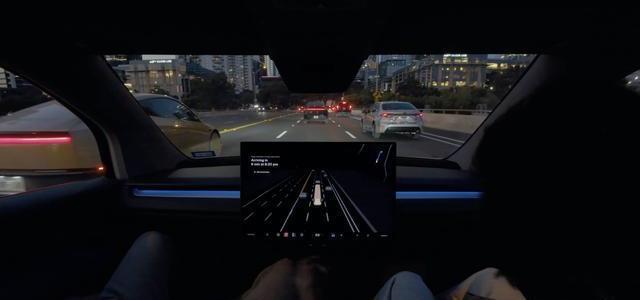
乘客拉开蝴蝶门进入座舱,首先感受到的是去驾驶员化带来的空间重构。由于去除了传统的驾驶位与机械操控机构,双座布局的车内显得格外宽敞,乘客可以轻松伸展双腿。座舱的核心交互界面是一块22英寸的悬浮中控大屏,该界面基于虚幻引擎开发,不仅承担着行程展示与娱乐功能,还能将AI模型实时感知的视觉道路画面呈现出来,让乘客直观地看到系统是如何识别周边车辆、行人与路况的。
在行驶过程中,Cybercab的核心大脑是运行在AI4计算平台上的端到端纯视觉FSD系统。车辆仅依靠配置在车身的8颗高清摄像头捕捉环境信息,不依赖激光雷达和高精地图,完全通过神经网络模型进行实时临场推理与路径规划。在座舱内部,乘客还可以通过语音指令与AI助手Grok进行多语言交互,直接完成空调温度调节、音乐播放或行程查询等指令。借助星链网络的接入,车内集成了主流的影音娱乐应用,使整个行程更接近于在一个移动的智能终端里休息与娱乐。
从实际乘坐的动态表现来看,Cybercab在绝大多数城市道路上能够流畅地完成起步、换道与停靠。App预订后,车头的贯穿式灯带会显示专属颜色以便乘客识别;抵达目的地后,系统会自动提醒下车安全并检查遗留物品,车内摄像头也会在行程结束后进行清洁度检测。不过在部分复杂路况下,AI模型的表现依然展示出算法的谨慎性,例如在没有信号灯且主干道车流密集的无优先权右转路口,系统可能会出现较长时间的等待与犹豫,表现得比普通人类驾驶员更为保守。
Cybercab展现出的无感出行体验,离不开后台庞大算力集群与海量驾驶数据的持续训练。马斯克试图通过纯视觉方案与统一的AI底层技术栈,将自动驾驶的运营成本大幅降低。然而,这种彻底摒弃物理操控接口的设计也带来了现实的考验。目前Cybercab的运营仍受到严格的地理围栏限制,仅能在特定城区的道路上运行,尚未覆盖高速公路及机场等复杂区域。同时,取消方向盘与踏板的做法也引发了监管部门关于安全认证和合规性的严苛审查。
体验Cybercab的过程,实质上展示了人工智能接管城市交通的一种可能形态。它不再将汽车视作需要人类掌控的机械工具,而是重构为一个由算法全权托管、融合了自然语言交互与智能感知的移动空间。尽管在复杂极端场景的应对以及全球法规的适配上仍面临不少挑战,但Cybercab的实际落地,已经为人类探索AI驱动的未来出行提供了一个具体而生动的样例。