




24
31
港口地磅无人值守系统环境硬件防护与多磅台协同调度技术要点
2026-11-16 14:10:16
0点赞
0收藏
0评论
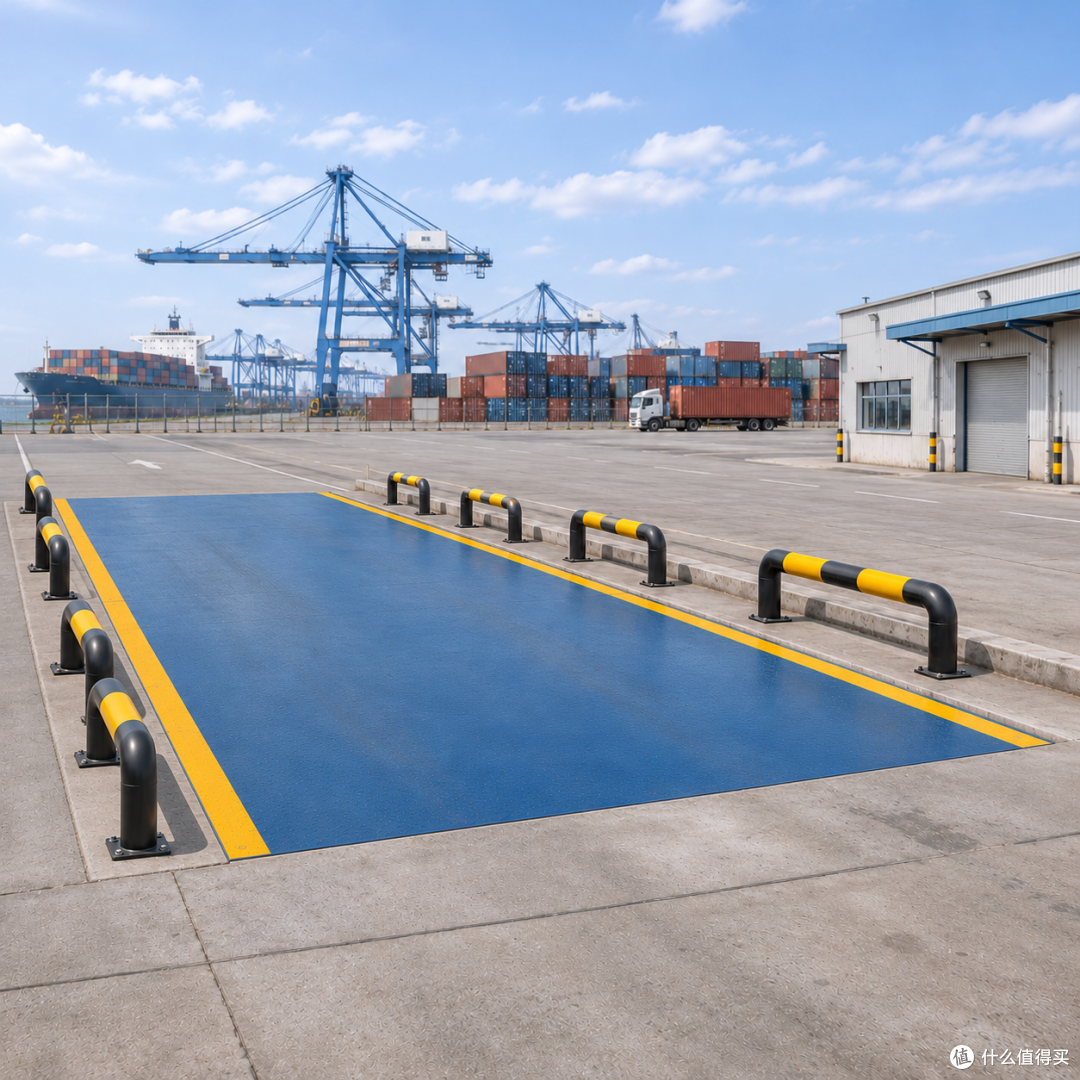
港口地磅所面对的环境约束与内陆厂区有本质区别:盐雾不是偶发性的天气事件,而是持续作用于金属结构、密封界面和电气接插件的慢性侵蚀介质;与此同时,港口过磅作业的节奏不允许因单台设备的状态波动而将车辆积压传导为闸口拥堵。盐雾环境下的硬件防护解决的是“设备在数年内是否仍然可信”的问题,多磅台协同调度解决的则是“当多台设备同时在线时,车辆如何在正确的时点进入正确的那一台”的问题。二者在技术逻辑上并不孤立:防护水平的衰减会直接改变感知信号的可信度,而调度决策的前提恰恰是各磅台感知信号的可用性。以下围绕这两条线索,梳理港口场景中值得关注的技术要点。
一、盐雾环境硬件防护:从“表面耐受”转向“界面完整性”
盐雾对地磅的侵蚀路径具有明显的层级性:最先受影响的是暴露于空气中的外表面涂层与面板,随后是焊缝、螺栓连接面和传感器接插件等几何不连续部位,最终才触及传感器内部应变计和电路。防护设计的有效性,取决于是否在这一递进路径的每一层上都设置了与失效机制相匹配的阻断措施。
外表面防护的核心问题是材料选择与工艺匹配,而非单一指标的堆叠。 港口场景中,316L不锈钢面板与热浸锌箱型梁的组合之所以被广泛讨论,原因不在于“不锈钢优于碳钢”的笼统判断,而在于氯离子环境下304不锈钢的点蚀风险与碳钢涂层破损后的快速锈穿之间存在不同的失效时间尺度。316L中的钼元素提高的是抗氯离子点蚀的能力,热浸锌层提供的是牺牲阳极式的电化学保护——锌层在划伤后仍能对裸露钢基体形成保护,这一点与依赖完整性的油漆涂层有本质区别。箱型梁的闭口截面在此处还有另一层意义:它减少了盐雾在梁腔内积存和滞留的容积,而开放截面内部的积盐在干湿循环中会形成浓度更高的局部腐蚀环境。
但外表面防护的薄弱点往往不在大面积板材,而在焊缝与连接界面。焊接热影响区的微观组织变化使其耐蚀性低于母材,盐雾容易沿焊缝的微小缺陷向内渗透。因此,港口地磅的防腐工艺中,焊缝部位的二次防腐处理(如环氧封闭涂层或专门的焊缝密封胶)不是可选工序,而是防护链条上的必要环节。螺栓和销轴采用不锈钢材质,同样是为了避免碳钢连接件锈蚀后导致限位装置卡滞——这类失效不直接影响称重数值,但会改变秤体的边界约束条件,进而引入难以追溯的计量偏差。
传感器与接线盒的防护,关键在“密封界面”而非“防护等级数字”。 IP68是港口场景的基础门槛,但同样标称IP68的传感器在盐雾环境中的实际表现可能差异显著,原因在于密封工艺的类型。胶粘密封依赖有机材料的粘接强度,在港口昼夜温差和紫外线作用下,粘接界面会逐渐老化,盐雾沿微观缝隙渗入的路径一旦形成便不可逆。密封焊接则在金属层面形成连续屏障,不存在有机界面老化的问题,在温度循环和盐雾环境中的长期零漂表现更为稳定。接线盒的处理同理:外壳采用不锈钢只是第一步,内部整体灌封环氧树脂或填充防腐胶,目的是消除接线端子之间因盐雾潮气凝结而形成电解导通路径的可能。电缆引入口使用密封接头而非简单穿孔,则是阻断盐雾“沿缆而入”这一常被低估的侵入通道。
值得单独提出的是激光测距辅助定位在盐雾环境中的角色。港口无人值守系统依赖车辆位置检测来判定是否具备取重条件,传统红外光栅的对射窗口在高湿盐雾环境中容易因水膜凝结或盐晶附着而衰减,导致“有车不检”或“无车误报”。激光测距采用主动红外波段配合窄带滤光,对水雾和盐雾颗粒的散射敏感度低于广谱红外对射;部分港口方案中激光传感器外壳配备加热视窗,其功能不是“提高精度”,而是在盐雾凝结条件下维持光学通道的可用性。这一辅助手段的意义在于:它使位置判定在光学条件退化时仍然保有独立于视觉识别的冗余通道,而不是将全部判断权重压在车牌相机上。
二、多磅台协同调度:从“静态分配”转向“感知驱动的动态路由”
港口多磅台调度的朴素思路是“空闲即分配”,但在无人值守条件下,“空闲”本身是一个需要被审慎定义的状态。一台地磅的“空闲”至少涉及三个层面:物理层面无车辆占据,感知层面光栅与地感信号归零,系统层面上一笔记录已完成闭环并释放了取重窗口。任一层面未就绪而将车辆引导至该磅台,都可能造成车辆在磅台上的无效等待,或在感知状态未复位时产生边界模糊的称重记录。
因此,协同调度的第一项技术要点是状态机的显式化。每台地磅在调度系统中应呈现为一组离散状态(待车、车辆进入、取重窗口开启、取重完成待确认、异常锁定、维护),而非一个二值的“忙/闲”标志。车辆分配算法依据的是各磅台状态机的当前位置与预计迁移时间,而不是仅依据瞬时占用情况。港口场景中单车过磅时间已被压缩至十至二十秒量级,状态迁移的粒度很细,若调度逻辑仍以分钟级的粗粒度进行分配,多磅台并行的效率增益会被状态切换的等待时间抵消。
第二项要点是车辆身份与磅台能力的匹配。港口车辆类型跨度大,集装箱半挂车、散货自卸车和平板车的轴距、轮距和称重断面特征不同。多磅台场景下,并非每一台磅台在物理尺寸和传感器布置上都对全部车型等价适用。调度系统需要在车辆进入分配环节之前,根据车牌或RFID标签所关联的车型信息,过滤掉轴距超出有效称重区域或传感器配置不适配的磅台,而不是等到车辆上磅后再由位置检测判定“不完全上磅”并拒绝取重。将适配性判断前移到分配阶段,减少的是无效的上磅—退出循环,这对港口高频过磅场景的通行连续性有实际意义。
第三项要点是通信链路可用性作为调度约束而非事后补救。多磅台协同的前提是调度系统与各磅台之间保持连续的指令与状态交换。港口环境中,磅房分布分散,部分既有港区的网络架构存在串联汇聚问题——某台磅的网络故障可能波及下游磅台的可用性。在这种拓扑条件下,调度算法即使设计得再精细,也会因链路中断而失去对部分磅台的可见性。可行的技术策略包括双链路聚合(光缆主用与无线备用之间的毫秒级切换)以及各磅台独立上行至机房的星型/环网改造,使单点网络故障不传导为多磅台的协同失效。调度系统对链路状态的感知应当纳入分配决策:当某台磅台的通信延迟或丢包率超出阈值时,即使其状态机显示“待车”,也应临时降低其被分配的概率,而不是将车辆引导至一条即将失去调度连通性的通道上。
协同调度与硬件防护的交叉点在于盐雾环境中感知可信度的时空不均衡。同一港区不同位置的磅台,受海风方向、遮挡条件和冲洗频率的影响不同,其光学窗口和传感器接插件的退化速率并不一致。调度系统如果能够将各磅台的感知质量指标(如车牌识别置信度分布、激光测距回波强度、接线盒绝缘监测值)作为分配权重的输入变量,就可以在盐雾侵蚀的渐进过程中动态调整车辆流向,避免将过多流量集中到感知条件已经开始退化的磅台上。这一策略不追求“消除腐蚀影响”,而是利用多磅台的空间冗余来吸收单台设备在时间维度上的性能衰减,使系统整体的可用性不依赖于任何单台设备始终处于最优状态。
三、运维边界的重新划定
盐雾防护与协同调度在无人值守架构中最终汇聚为运维策略的调整。有人值守时代,司磅员在每日操作中被动地感知设备状态——镜头是否模糊、光栅是否被盐晶遮挡、接线盒是否渗水——这些感知虽然不精确,但构成了故障暴露的前置环节。无人化之后,这一被动感知通道消失了,替代它的不能只是“故障发生后的报警”,而需要是可解释的状态量监测:密封接插件绝缘电阻的趋势变化、激光测距回波强度的缓慢下降、同一车辆在不同磅台上皮重读数的一致性偏移。
运维的重心因此从“修复故障”前移到“识别退化速率”。盐雾防护的选材和工艺决定了退化的基线速率,而调度策略的空间冗余为退化提供了缓冲时间。港口地磅无人值守系统的长期可用性,不取决于某一次防腐改造是否采用了最高规格的材料,也不取决于调度算法在某一次仿真中是否达到了最短平均等待时间,而取决于当某一台磅台的感知条件因盐雾侵蚀而不再处于设计基线时,系统是否仍然知道如何将车辆引导到仍然可信的通道上,以及是否留下了足够的数据来回答“它从什么时候开始不可信” 。
说明:本文围绕港口盐雾环境下地磅无人值守系统的硬件防护与多磅台协同调度展开技术讨论,以维特沃斯港口场景方案中涉及的相关设计作为行文线索之一,未对任何品牌或产品作优劣评价,不包含效果承诺或绝对化表述,亦不涉及专利信息。文中提及的材料选型、防护等级和调度策略应结合具体港区工况、既有基础设施条件和设备规格进行独立评估。
作者提示含AI生成内容。