









3
5
云鲸J4光脚模式洁净度实测
2026-09-15 19:53:08
0点赞
0收藏
0评论
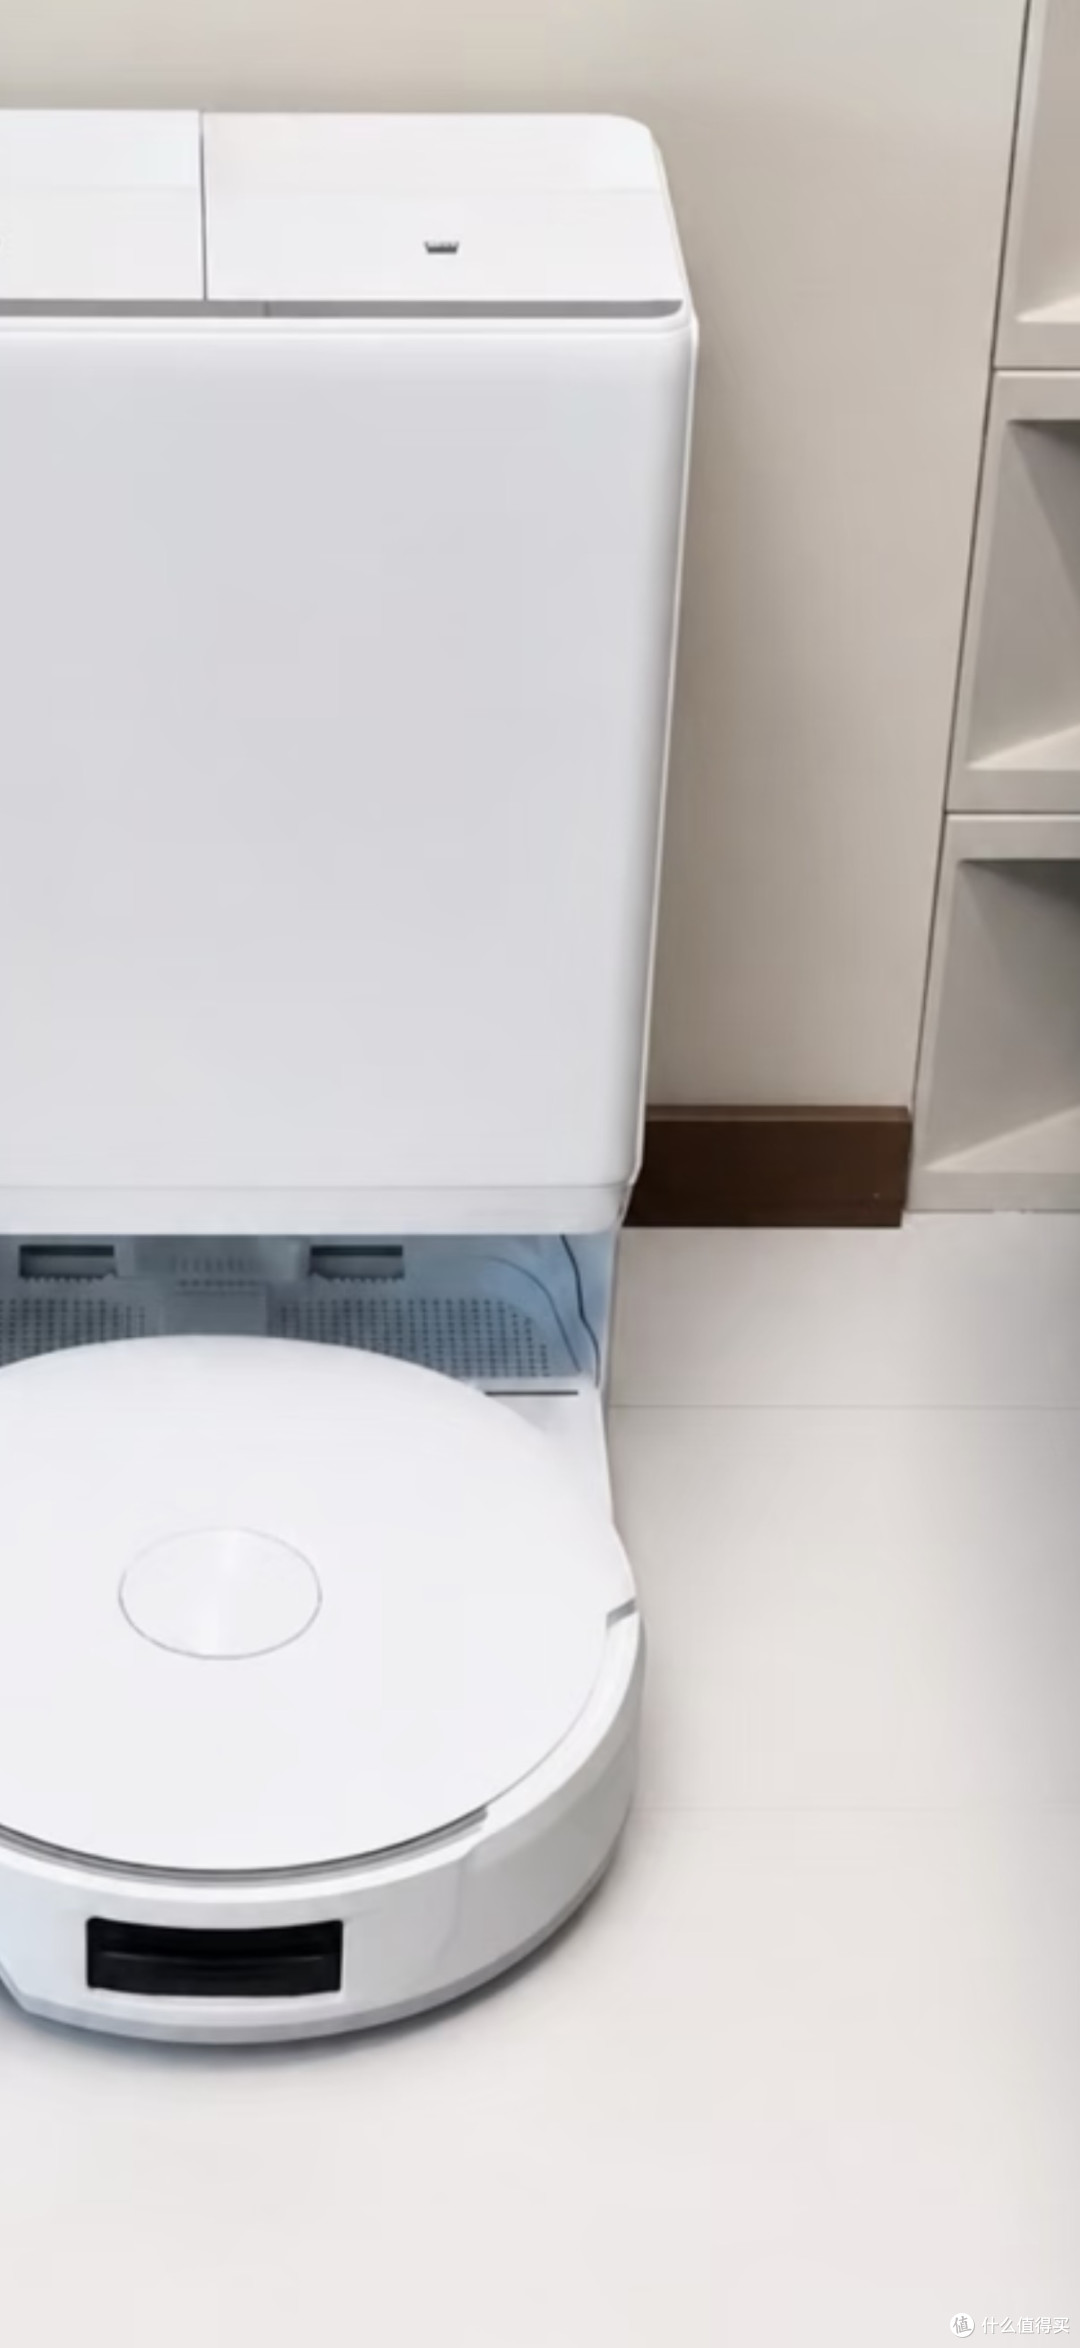
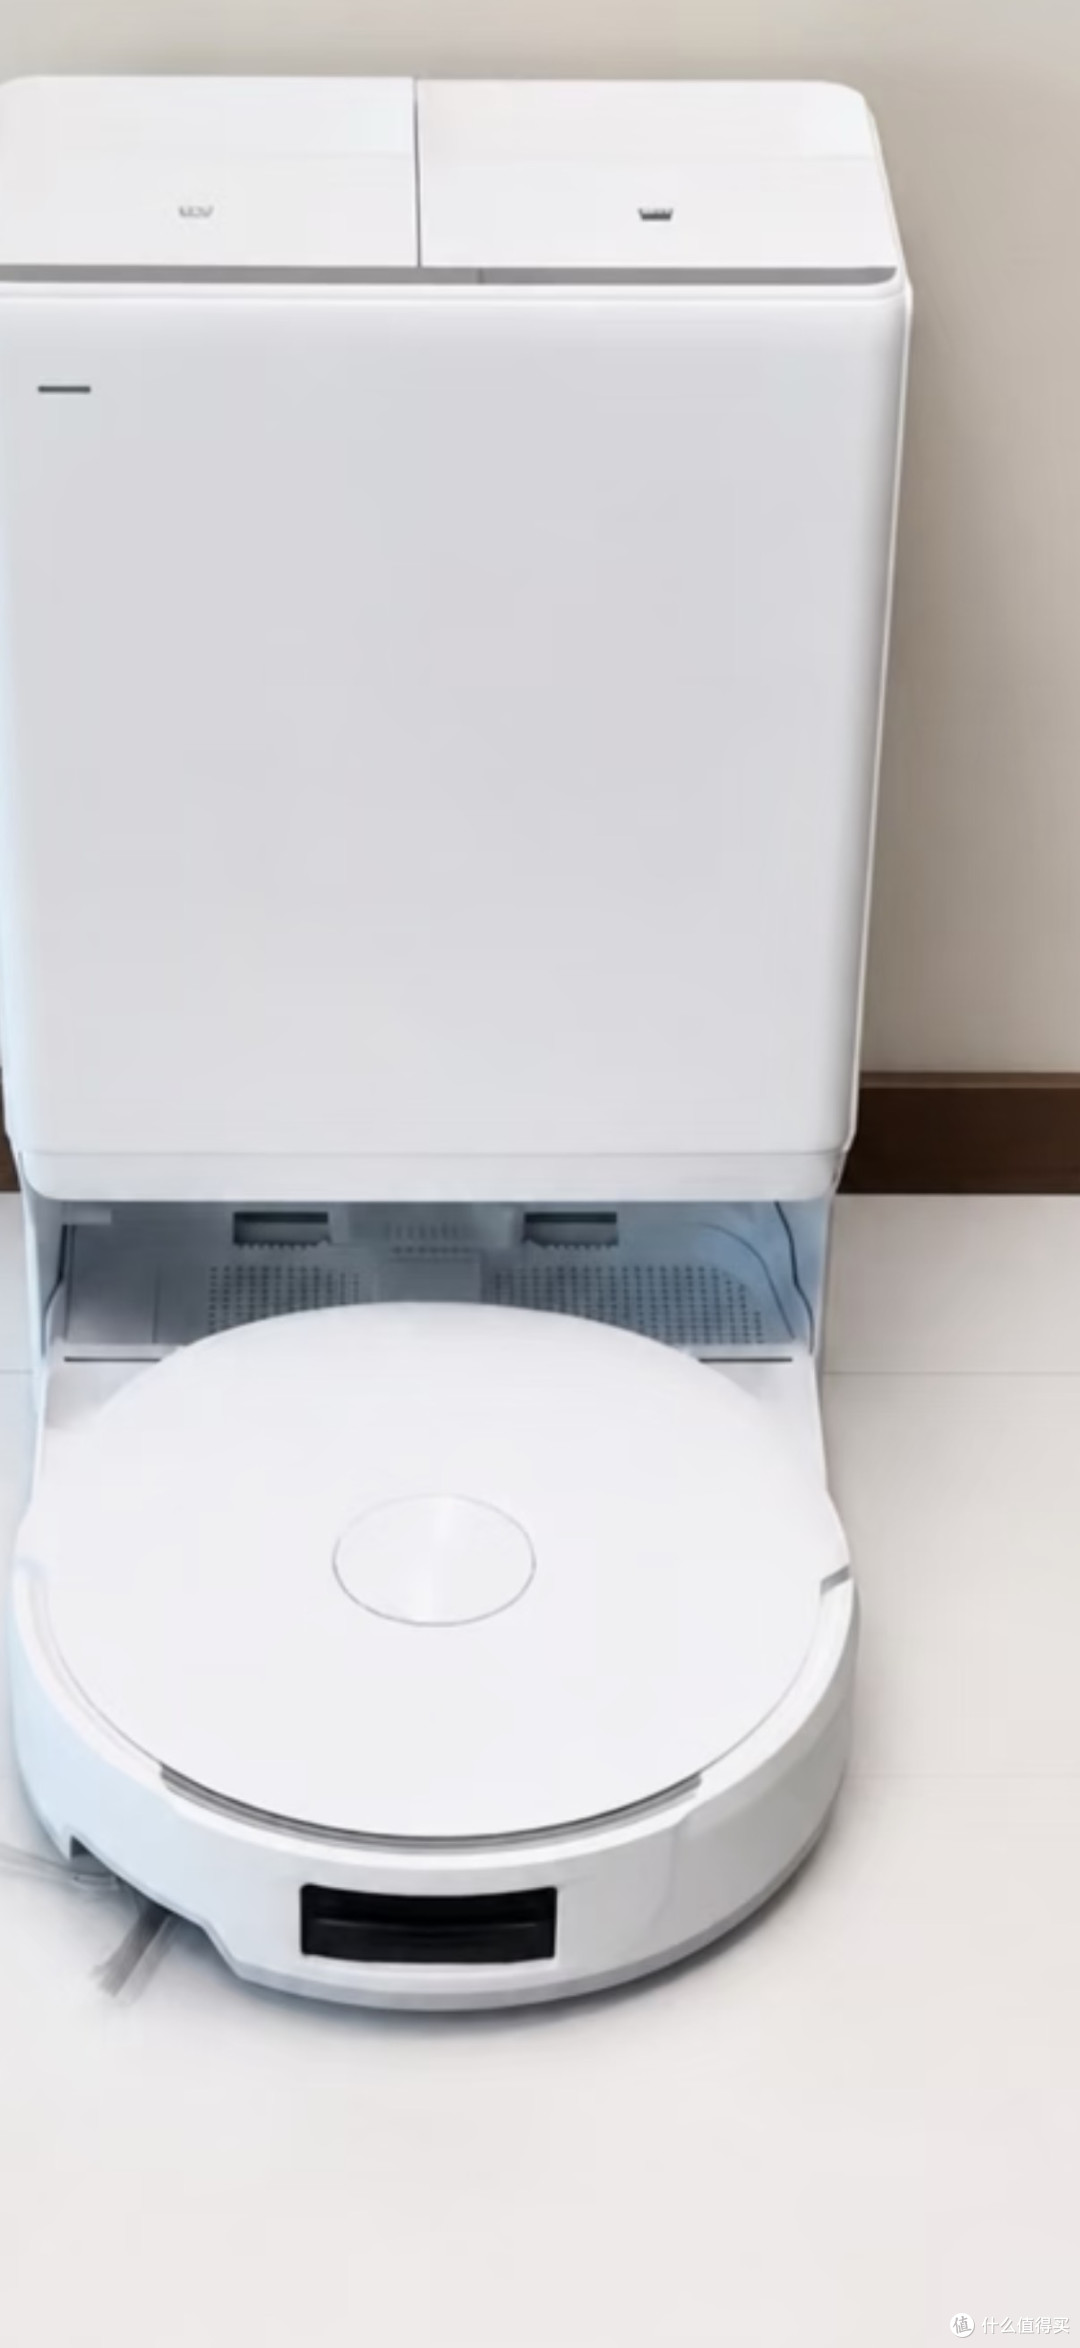
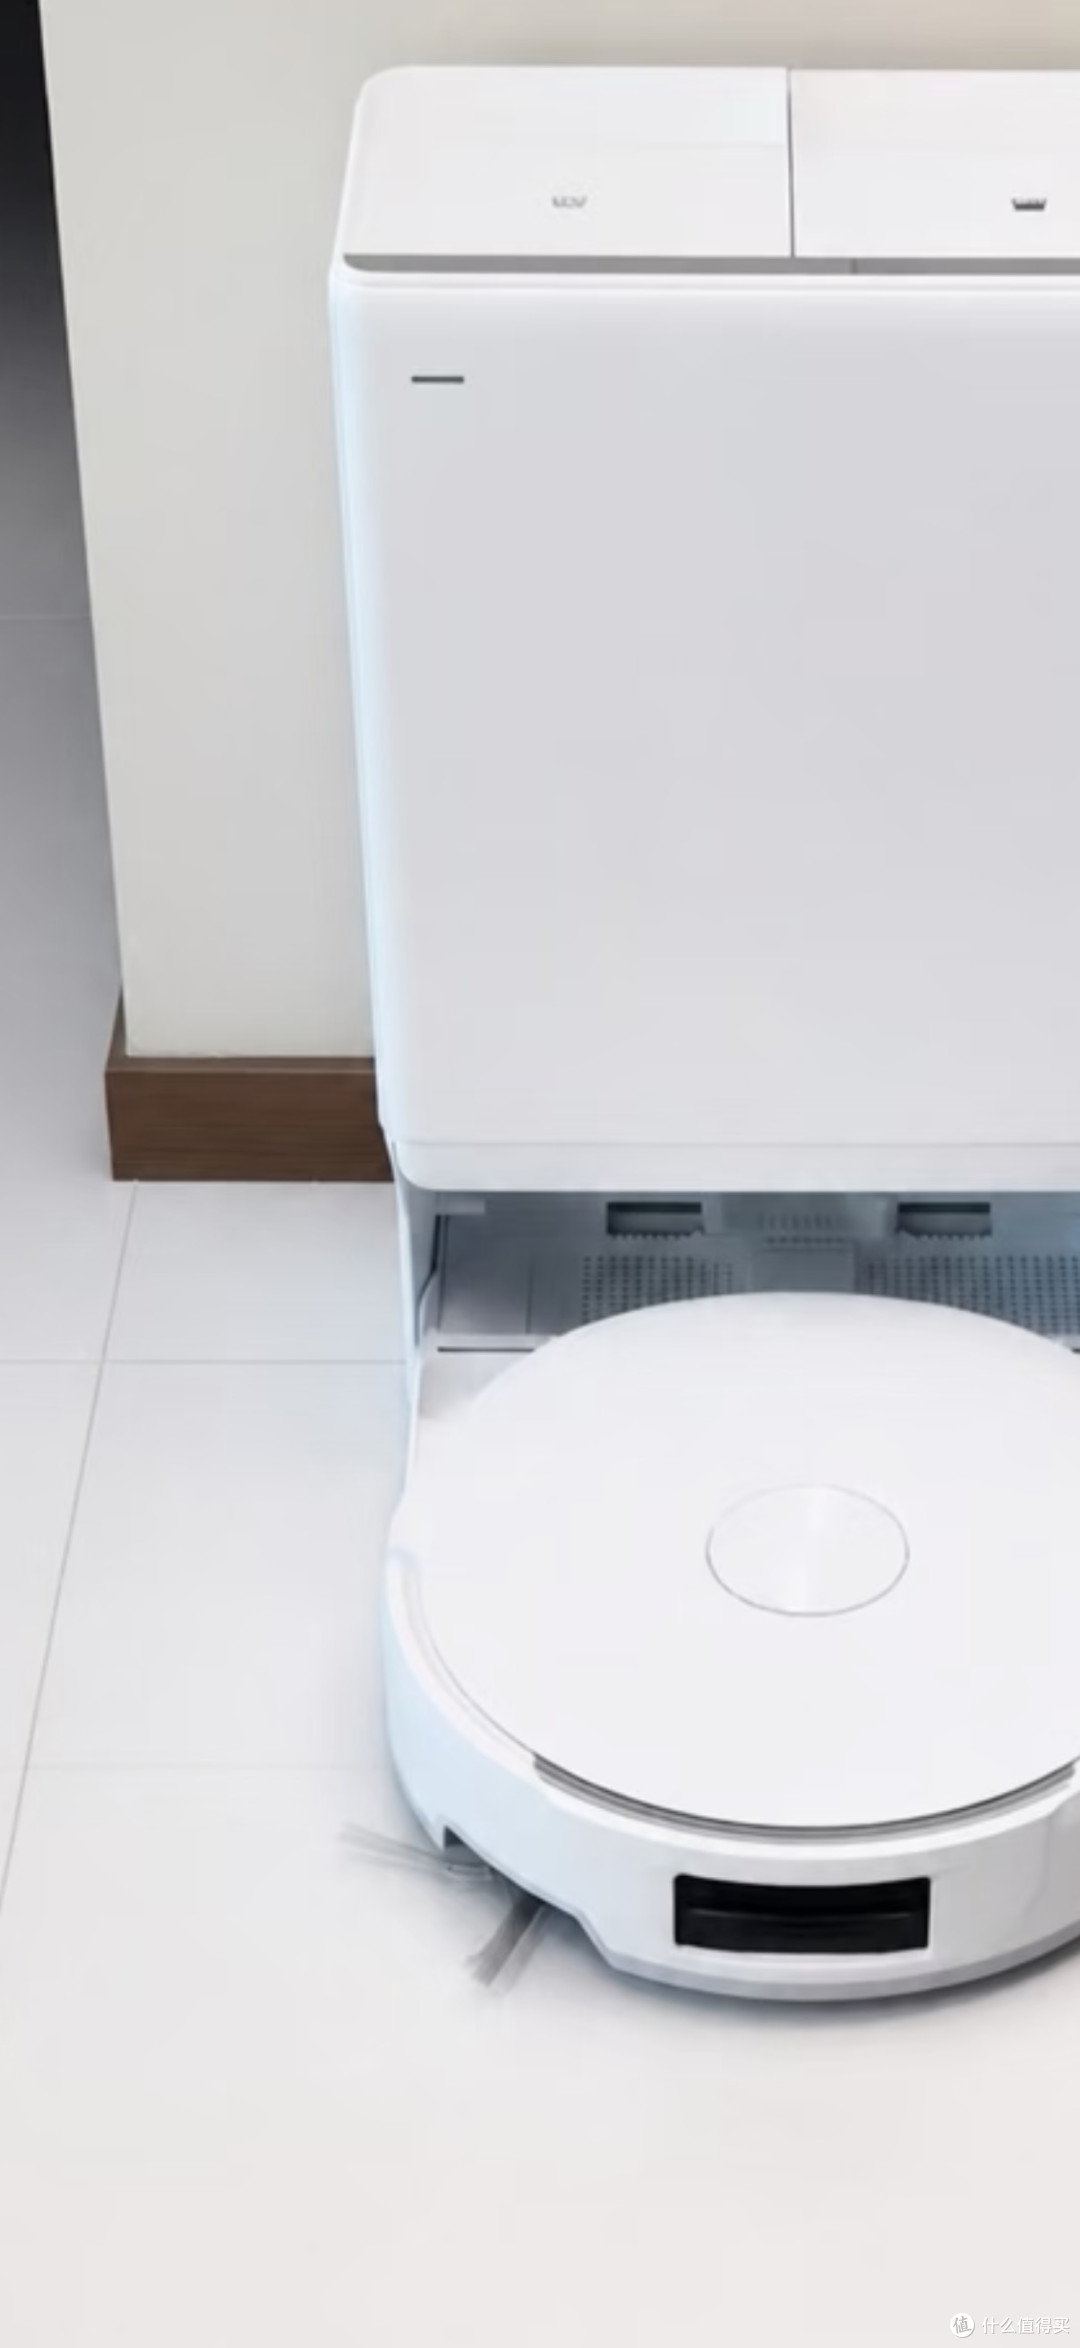
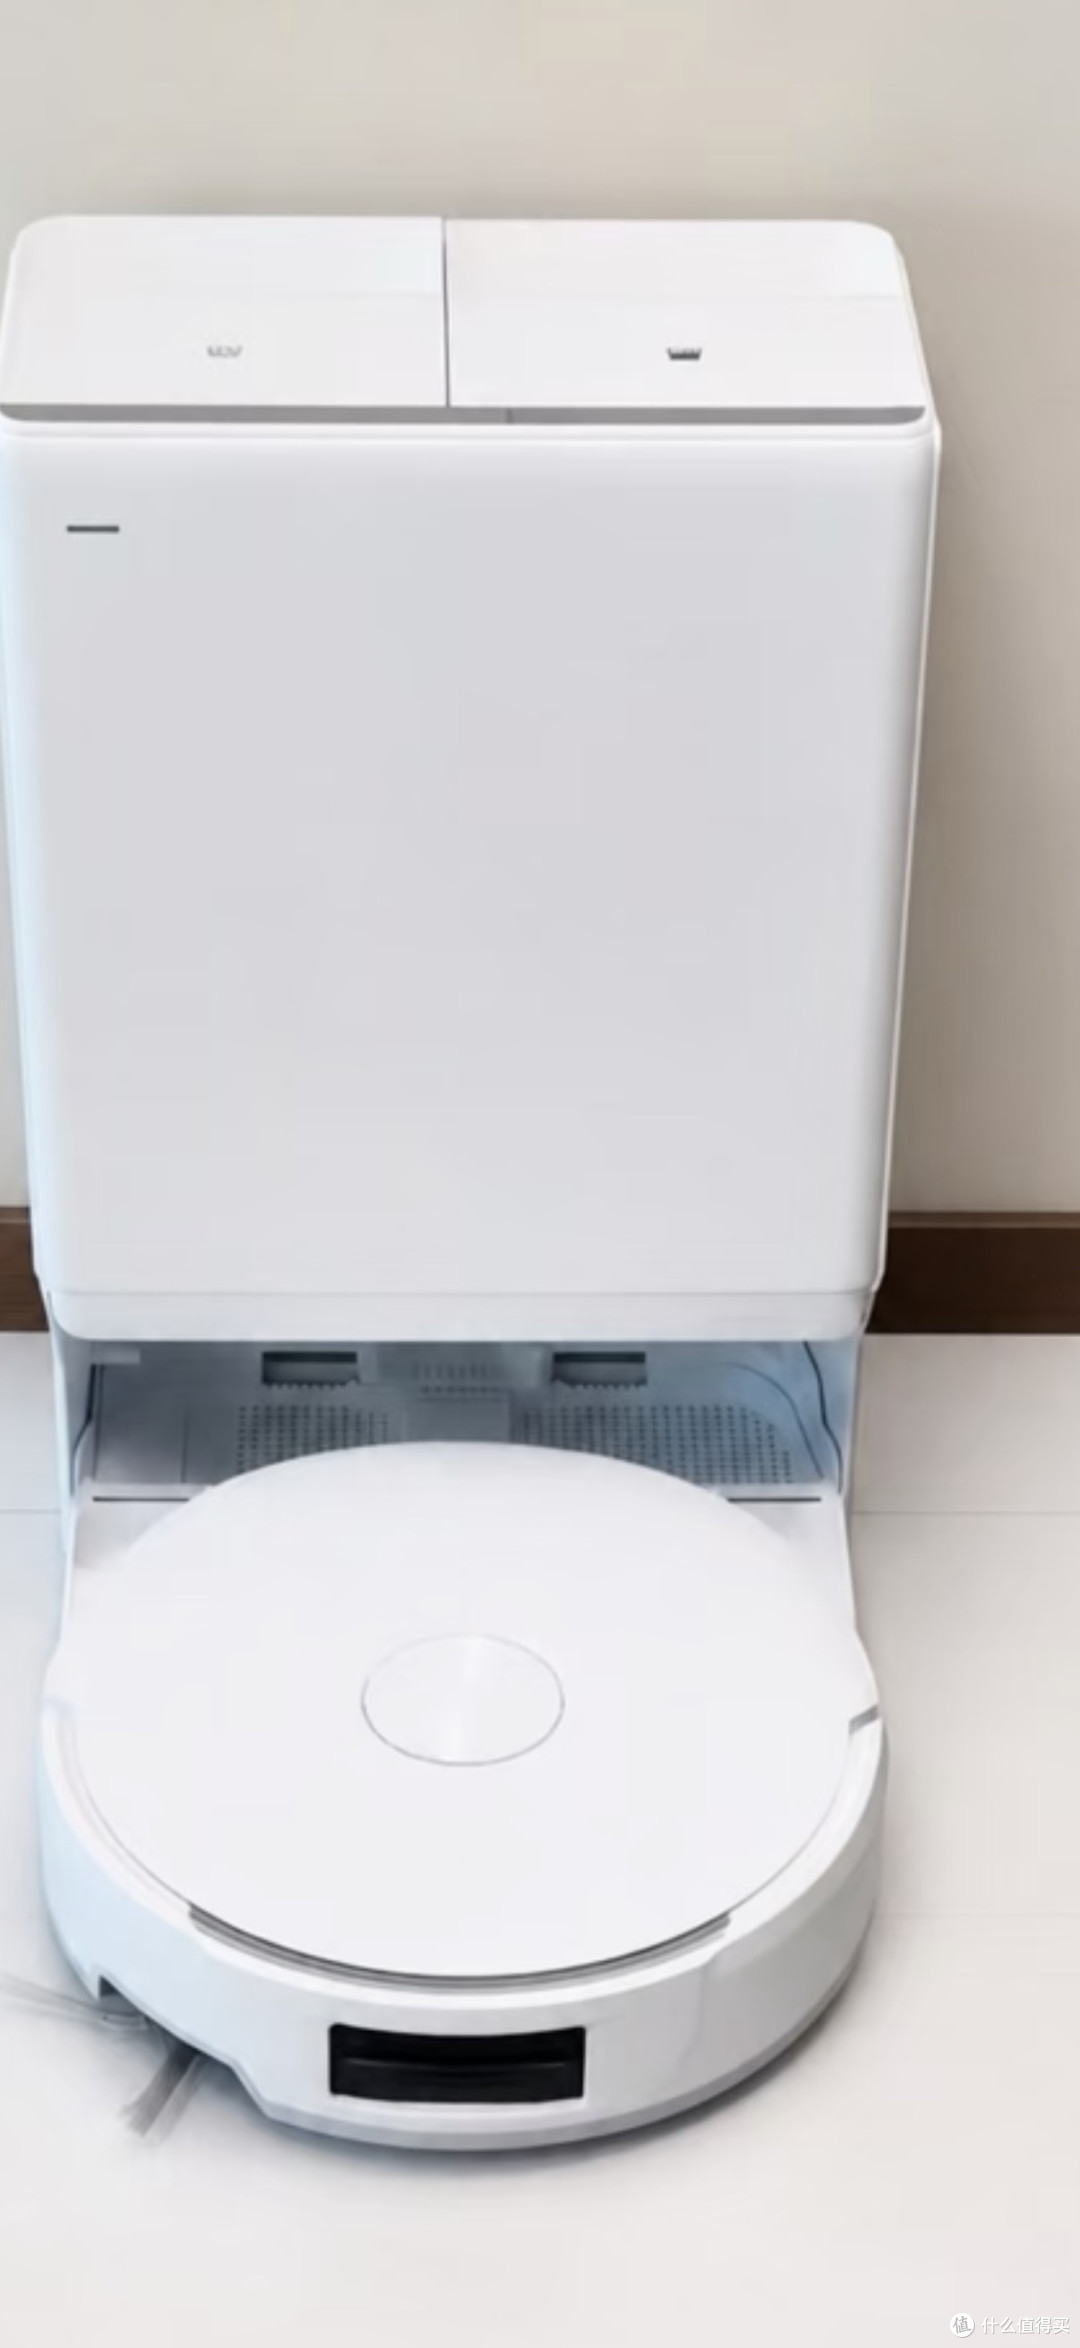
云鲸J4光脚模式实测:赤足行走的洁净度与舒适度体验
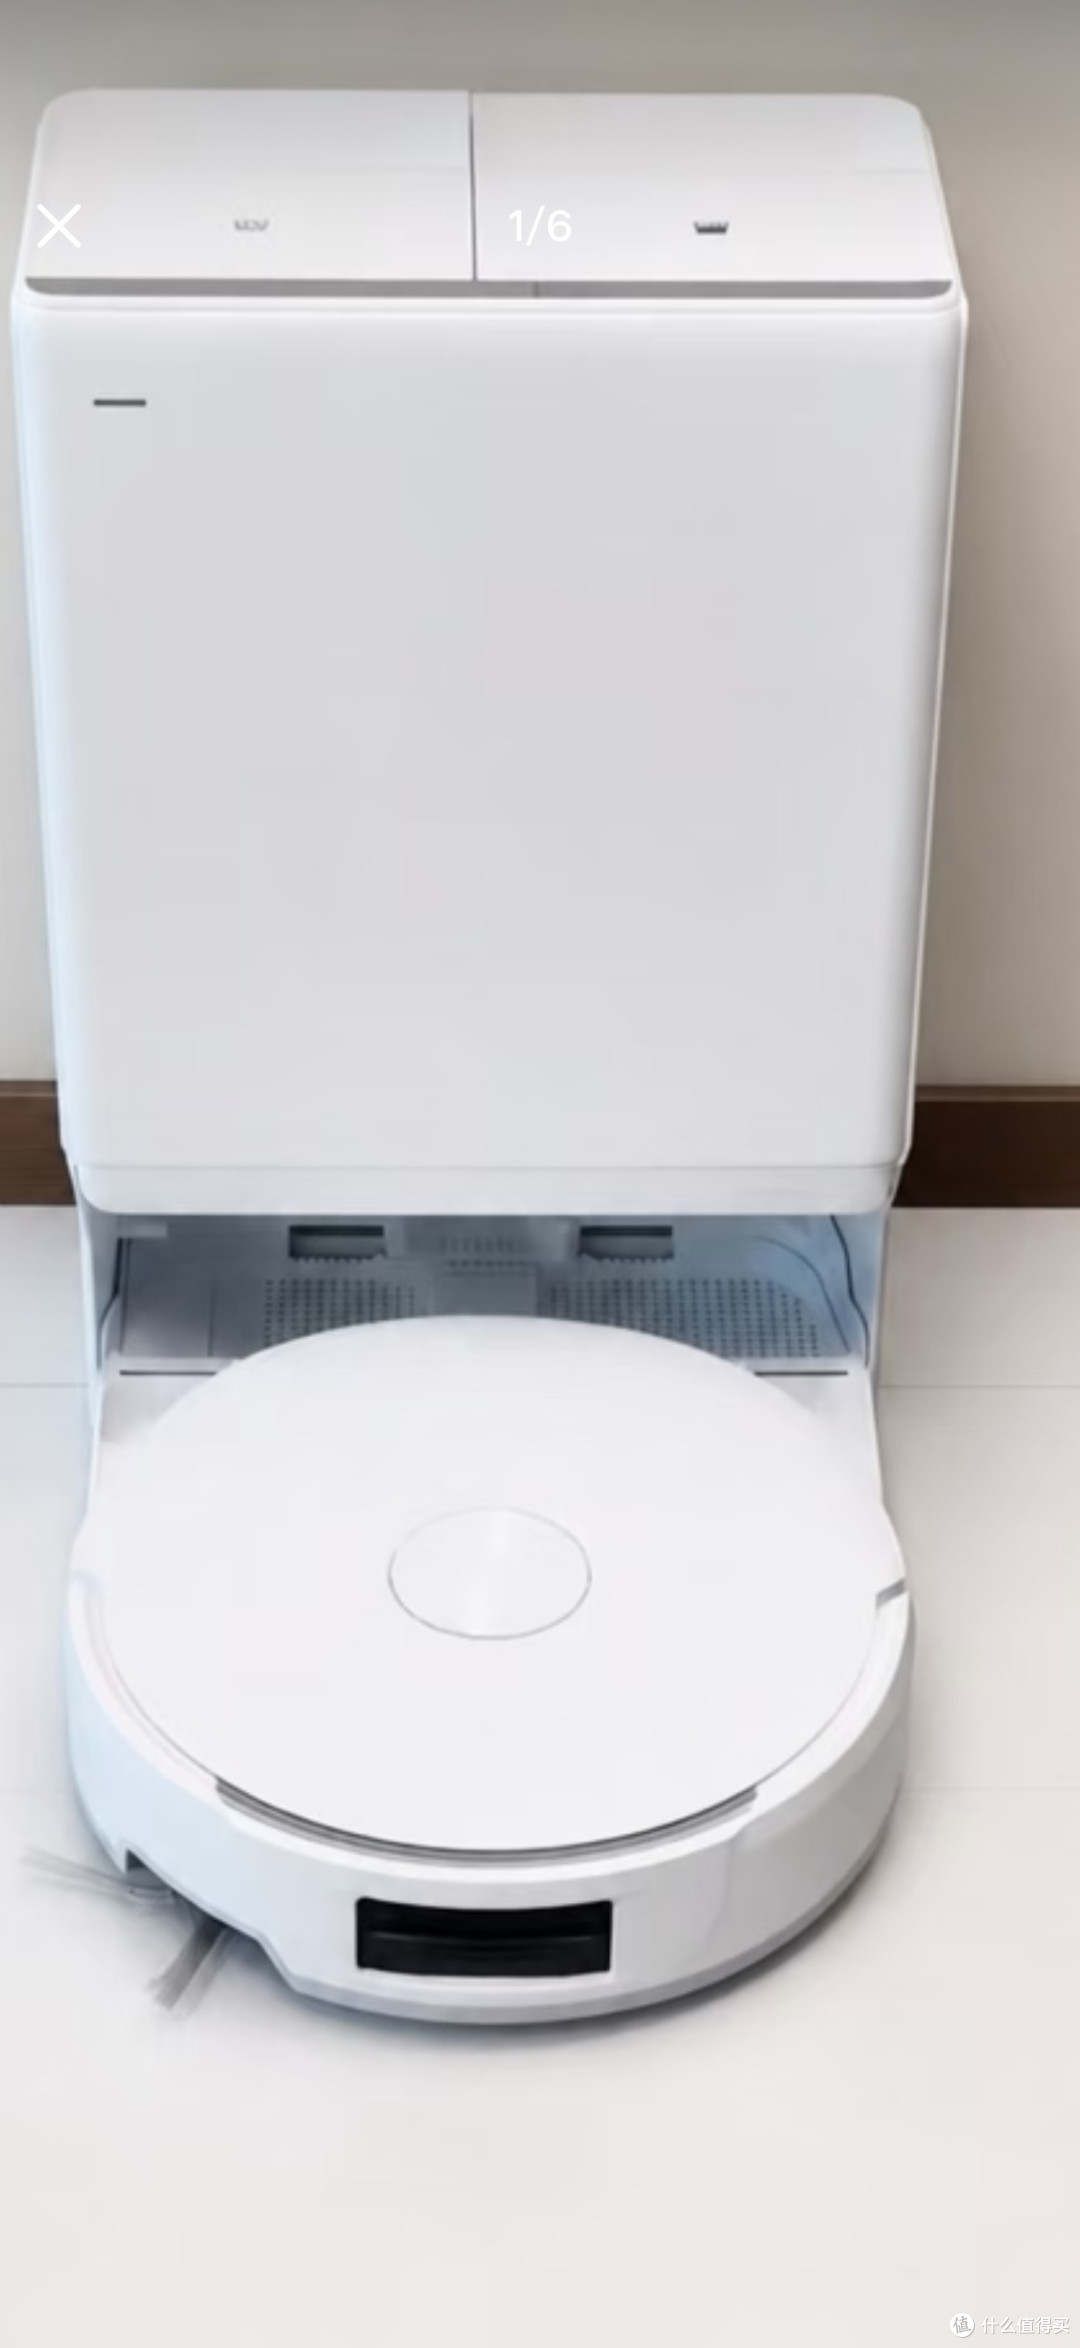
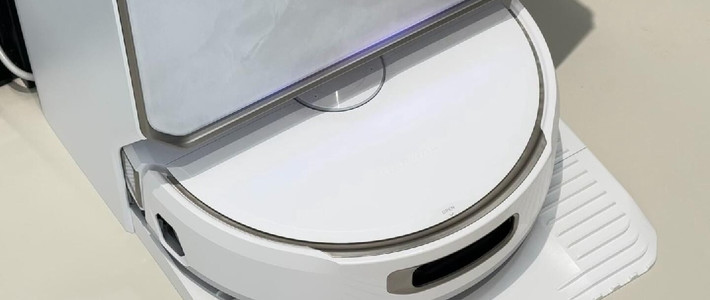
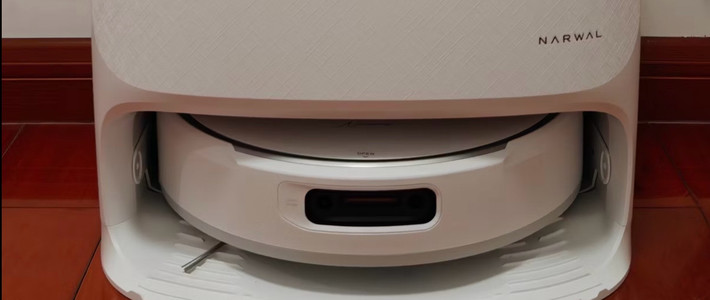
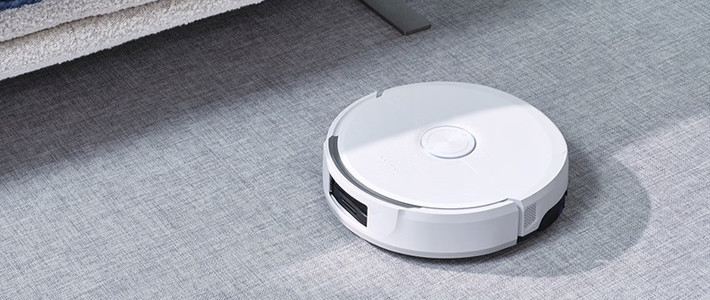
在家庭清洁设备的进化过程中,地面清洁的最终标准并非肉眼可见的“干净”,而是赤足行走时脚底的真实触感。传统扫地机器人往往专注于吸尘与清扫,却在湿拖后留下水渍或残留颗粒,让用户不敢脱下拖鞋。云鲸J4推出的“光脚模式”试图改变这一现状,宣称能在清洁完成后实现即走即净、无尘无痕。
洁净度:从“看得见”到“摸得着”
洁净度是光脚模式的核心指标,其标准远比“视觉干净”更为严格。传统清洁模式下,地面可能残留肉眼不易察觉的细小颗粒、毛发或水渍印记,赤足行走时便会感到硌脚或黏腻。云鲸J4的光脚模式在清洁流程上进行了针对性优化:在拖地环节,它采用更高的下压力与更密集的拖布往复频率,配合算法判断地面材质与脏污程度,确保湿拖后残留物被充分带走。
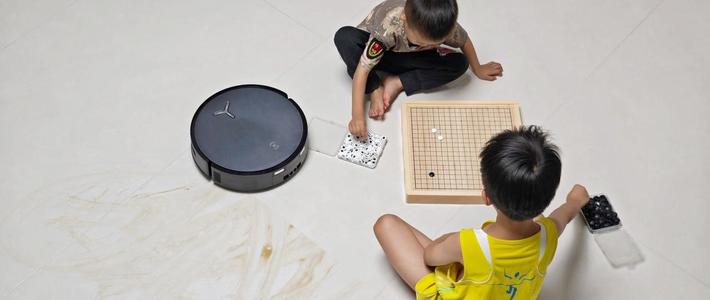
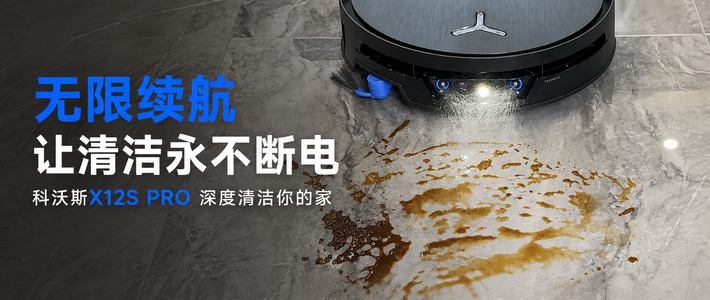
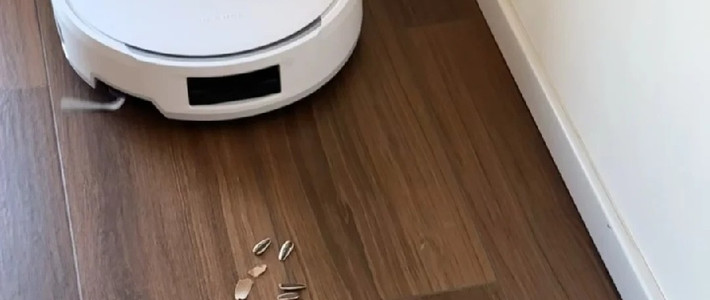
实测场景分为三类:一是厨房区域的油渍与碎屑残留,二是客厅地毯边缘的微尘堆积,三是卧室木地板的日常毛发与皮屑。在厨房区域,光脚模式下J4以“先吸后拖、多次交叉”的方式作业,油渍被分解后迅速擦除,地面干燥后手指划过无油腻感。地毯边缘是扫地机器人的“死角”,J4通过边缘传感器与动态路径规划,将吸力提升至最高档,配合滚刷深入纤维,清除微尘后赤足踩踏无颗粒感。木地板区域是考验的重点:湿拖后地面无水痕,赤足行走时足底与地板直接接触,无黏腻或滑溜感,说明拖布含水量被精准控制在“润而不湿”的状态。
舒适度:从“冷冰冰”到“脚踏实地”
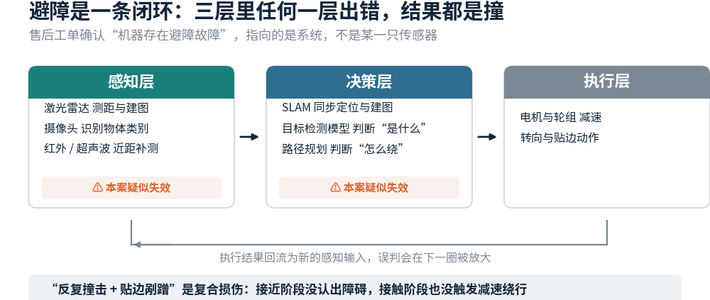
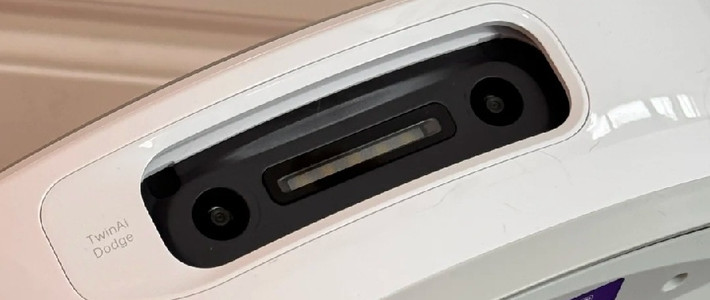
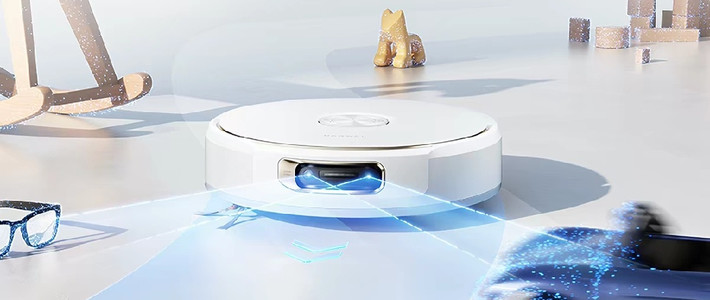
光脚模式的舒适度不仅关乎清洁效果,更涉及用户在使用过程中的心理与体感体验。传统扫地机器人运行噪音大、避障能力弱,容易撞击家具或用户脚部,让人难以真正放松。云鲸J4在光脚模式下调整了运行策略:降低行进速度,增加缓冲距离,同时优化避障算法,在距离障碍物约5厘米时即开始减速转向,减少碰撞声响。实测中,即便在用户站立时启动光脚模式,J4也能在距离脚部约10厘米处绕行,不触碰用户,给人“它知道我在这里”的安全感。
噪音控制是舒适度的重要维度。光脚模式下,J4的主吸力维持在中等档位,配合降噪风道设计,实测噪音值约为52分贝,相当于安静办公室的环境音量。这一音量既不会打扰日常交谈,也不会在深夜清洁时惊扰睡眠。用户可以在光脚模式下自由活动,无需因噪音而中断工作或娱乐。
触感是舒适度的直接反馈。云鲸J4采用柔性滚刷与超细纤维拖布,清洁过程中不会刮伤地板表面,也不会因硬质滚刷产生振动传导至脚底。实测光脚行走时,脚底感受到的是清洁后的干爽与光滑,而非机器人工作时的振动感。这种“无感清洁”体验,让用户可以在清洁进行中正常行走,甚至躺卧在地板上看书或休息,真正实现“光脚自由”。
技术与体验的融合:光脚模式的深层逻辑
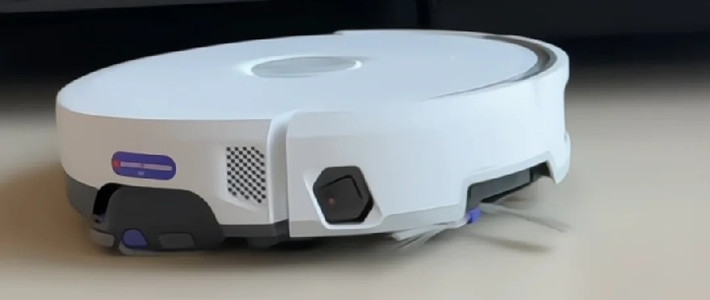
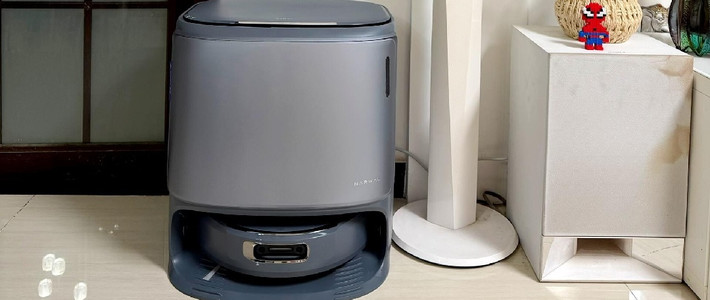
光脚模式并非简单调整参数,而是云鲸对用户需求深度洞察后的系统化设计。它建立在J4的感知系统、算法优化与硬件升级之上:双线激光雷达实现毫米级避障,深度学习算法识别用户脚部与宠物形态,Narwal Plus系统实现污水与净水分离。这些技术共同构建了一个“以人为本”的清洁场景——机器人不再是需要避让的机器,而是主动适应人类活动节奏的伴侣。
从实测结果看,云鲸J4的光脚模式在洁净度与舒适度两个维度均表现出色。它解决了传统清洁中“视觉干净”与“触觉干净”的偏差,将清洁标准从“看得见”提升至“摸得着”。对于那些希望摆脱拖鞋束缚、享受赤足行走自由的家庭而言,云鲸J4提供了一个可靠的技术解决方案。当然,光脚模式并非万能:对于大面积重油污或湿垃圾,仍需手动预处理;对于极细粉尘,建议搭配每周一次的深度清洁。但总体而言,它已成功将扫地机器人的清洁标准推向了新的高度——让双脚告诉你,地面是否真正干净。