先录1827道工序,再做手:小米汽车工厂养出的灵巧手为什么停在21个自由度

源自204位全网作者

11:56

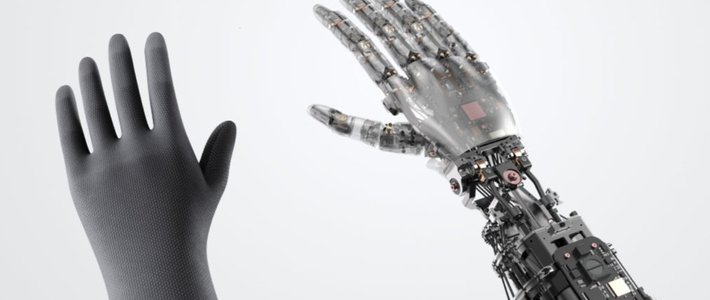
视频里,一只金属骨架的手用几根手指把硬币连续翻了过来。小红书

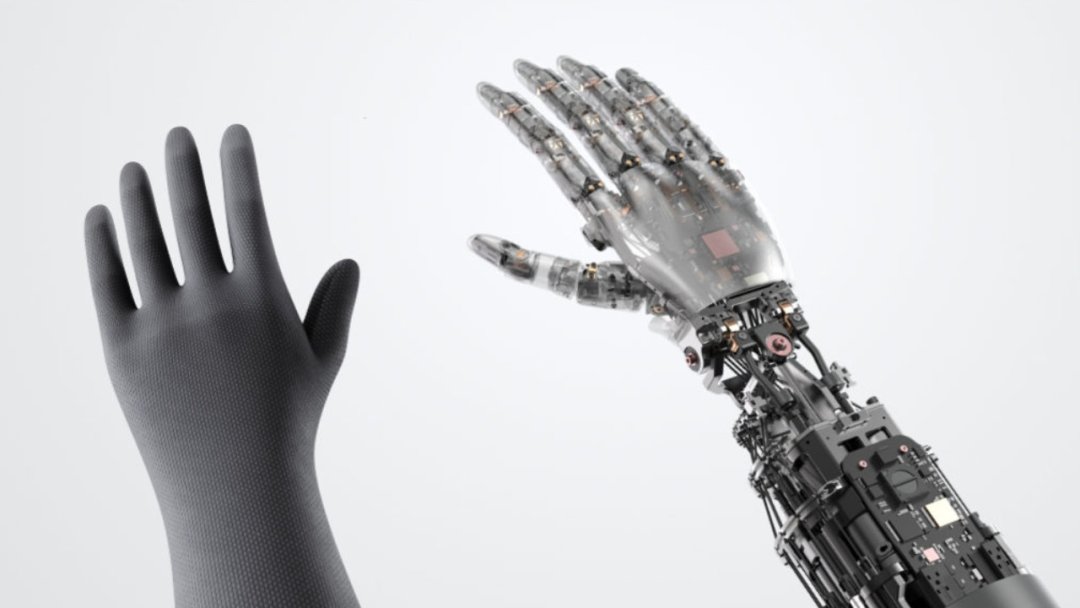
这是小米技术10月27日披露的新一代仿生灵巧手:21个自由度,26个电机,手掌自重324克,掌心覆盖1500个触觉点,指尖触觉分辨率到1毫米。安兔兔
先录1827道工序,再做手:小米汽车工厂养出的灵巧手为什么停在21个自由度

单看参数,像一次常规的技术展示。但同一份披露里,还有一组更容易被忽略的数字:汽车工厂16个典型工段、2579个标准作业程序,其中1827个被拿去做数据采集和分析。小米技术

SOP这个词,说白了,就是每个工位该怎么伸手、怎么放料的动作规范。

小米说,这只手的设计原点不是实验室,是汽车工厂的柔性制造场景。IT之家

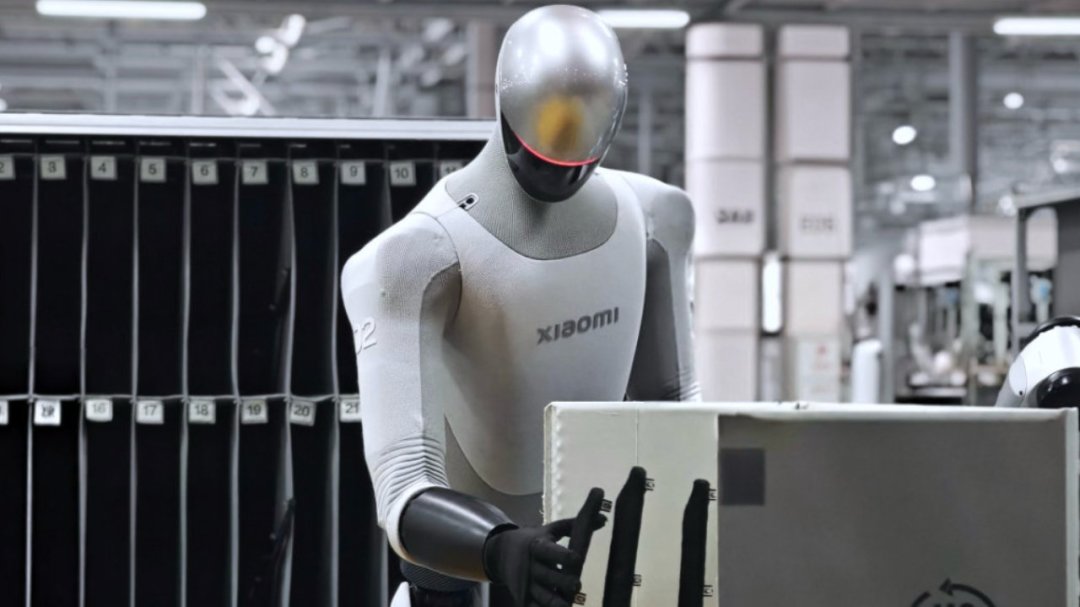
总装车间里的活,和流水线上重复同一个动作不一样。中控台侧盖板尺寸大、形状不规则、材质偏软,还分散在料箱的不同角落。

机器人得先伸手扶住箱沿稳住重心,把盖板取出来,再左右倒两次手,调整姿态,才能放进料格。料箱回收则要抠开拉环、折叠箱体,靠的是指尖的细活。知乎

这些动作,今年7月已经有机器人干过。小米机器人在中控台侧盖板排序和料箱折叠回收两个工站的成功率都在90%以上,原来的自攻螺母工位做到98%。微博量子位
先录1827道工序,再做手:小米汽车工厂养出的灵巧手为什么停在21个自由度

手是下一步。工厂里的动作被拆成一条条SOP,录下来,再拿去训练和验证。

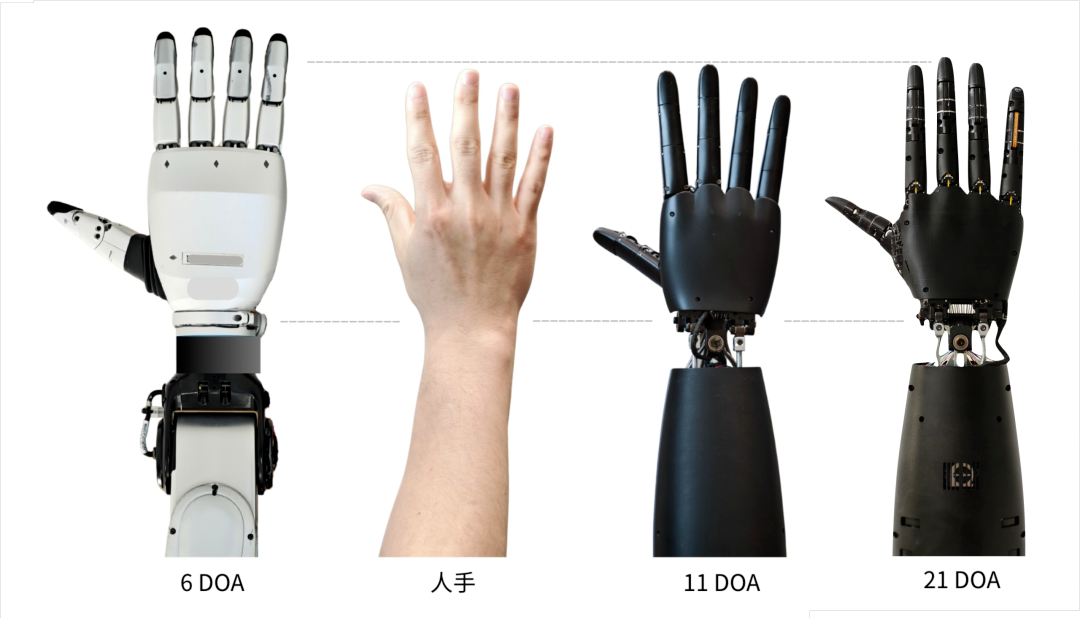
小米从1827条里做了一组仿真对照:17到21个自由度的方案,平均稳定抓握成功率比6到15个高出15%到38%;继续加到23个及以上,提升明显放缓。每日经济新闻
先录1827道工序,再做手:小米汽车工厂养出的灵巧手为什么停在21个自由度

自由度于是停在21。21个自由度里,5个用直驱,其余走腱绳,绳驱电机集中在小臂,手掌才能压到324克。26个电机共同参与抓握力控。快科技

这个顺序值得琢磨:先有工序,再有手。比起在实验室堆出更高的自由度,再去工厂找活干,从真实工位反推结构,至少方向是对的。

但1827条SOP,不等于1827种接触任务。如果只是同一种动作换了1827个零件,样本数量并不能证明能力范围。

仿真里的成功率,也还没经过沾油、磨损和长时间连续作业的考验。目前这只手仍处于研发阶段,具体落地时间尚未公布。安兔兔

所以,会翻硬币是个好演示,却不是进厂证。更该等的,是它出现在哪条产线、哪个工位,能连续干多久,坏一次要修多久。

对小米汽车来说,这只手的意义也许不在车上。汽车工厂先成了一个训练场:机器人在这里学拧螺母、搬盖板、折料箱,再把经验做进下一只手。短期看,车不会因此变快;但工厂已经开始反过来喂养技术。

如果它真进了总装车间,最先改变的可能是换型速度。同一条线要装不同配置的车,零件的位置和姿态每次都在变,固定机械爪很难应付,能换抓法的手才有意义。

21这个数字,更像一个逗号。手停在21,是因为在小米录下的那些工序里,21已经够用。
内容由AI生成

精选参考来源

1. 我们的新一代仿生灵巧手,会翻硬币了!

2. 小米公布新一代仿生灵巧手,拥有21自由度、26个电机,手掌重量仅324克,配备1500个触觉感知点,指尖感知分辨率达1毫米。据悉,小米已针对汽车工厂16个典型工段、1827项标准作业流程展开分析,目前该技术仍处于研发阶段,具体落地时间尚未公布。

3. 今天,小米正式披露面向工业场景的仿生灵巧手探索成果,分享我们如何挖掘高自由度仿生手在制造场景通用性的价值与收益。以柔性制造真实场景作为设计原点:小米机器人团队从汽车工厂16个典型工段2579个SOP中,选择1827个进行数据采集和分析验证,基于验证结果设计了全新21自由度、26电机混合驱动、1500点高密度全掌触觉的高自由度仿生手。面向高自由度集成的工程探索和思考:全新设计的21自由度仿生灵巧手,采用混合驱动设计+腱绳张力控制实现精准抓握力控、提升灵巧手可靠性和可维护性,并对散热体系、全掌触觉进行系统性优化。 采了1800+工厂数据集,我们做了只21自由度仿生手

4. 小米官宣 21 自由度仿生灵巧手:26 电机混合驱动、1500 点高密度全掌触觉

5. 马斯克“机器人还进不了厂”刚说完,小米机器人“上岗”汽车产线了

6. 小米机器人在汽车工厂“实习”,已经满4个月,取得了不少成果: (1) 自攻螺母上件工站双侧作业,成功率从90.2%提升至98%;(2) 机器人在汽车工厂总装车间的新场景进一步拓展:中控台侧盖板上件和料箱折叠成功率均达到90%,而且,首次实现柔性工件的长时作业。小米机器人正在“解锁”更多工厂实习岗位。另外,仿生灵巧手、机器人协同作业等新实践,也在持续探索中。 小米机器人“实习”新岗位:解锁汽车工厂柔性操作与多机协同

7. #小米全新21自由度灵巧手抓握成功率最高升38%# 【#小米披露灵巧手最新进展#: 设计了全新21自由度仿生灵巧手】 10月27日,小米披露仿生灵巧手技术探索成果。小米方面表示,小米机器人团队基于汽车工厂1827个标准作业程序(SOP)进行完整数据采集与分析验证,基于真实作业数据的仿真消融分析显示,在17~21自由度区间,仿生灵巧手平均稳定抓握成功率较6~15自由度提升15%~38%,其中21自由度在工厂操作覆盖度和抓握成功率上提升最大。在该场景下,继续提升自由度至23及以上时,抓握能力提升明显放缓,堆自由度的边际收益下降。基于上述结论,小米设计了全新21自由度仿生灵巧手,该灵巧手采用混合驱动与腱绳张力控制方案,实现精准抓握力控,提升可靠性与可维护性,同时对散热体系和全掌触觉进行了系统性优化。(每经,涛涛 )

8. 【小米公布21自由度仿生灵巧手:26电机混合驱动、全掌1500点触觉覆盖】小米技术官微今天发文公开新一代高自由度仿生手研发进展,采用腱绳驱动为主的构型,融合5个直驱自由度组成26电机混合驱动方案,绳驱电机集中布置在小臂部分,手掌自重仅324克,全掌触觉覆盖1500个感知点,指间触觉分辨率达1mm、掌心达2mm,触觉模组支持更换维护。采了1800+工厂数据集,我们做了只21自由度仿生手

0
扫一下,分享更方便,购买更轻松
0评论

当前文章无评论,是时候发表评论了
提示信息

取消
确认
评论举报

最新文章 热门文章
相关兴趣推荐