10月中旬,一家上海的机器人公司干了件"败家"的事:把一整台人形机器人的图纸扔上了GitHub——机械CAD、电路板Gerber、线束图纸、整机BOM、仿真模型、训练代码,全公开。
这家公司叫萝博派对(RoboParty)。创始人黄一2023年底还是哈工大大一学生,和室友花约1.5万元手搓出1.2米高的双足机器人AlexBot,做完嫌"没什么用",干脆把研发过程整套开源,结果真有陌生人照着复刻了出来。36氪知乎
今年7月,公司完成两轮融资合计近5亿元,Pre-A轮由宁德时代独家投资,天使++轮有小米战投跟投。36氪知乎
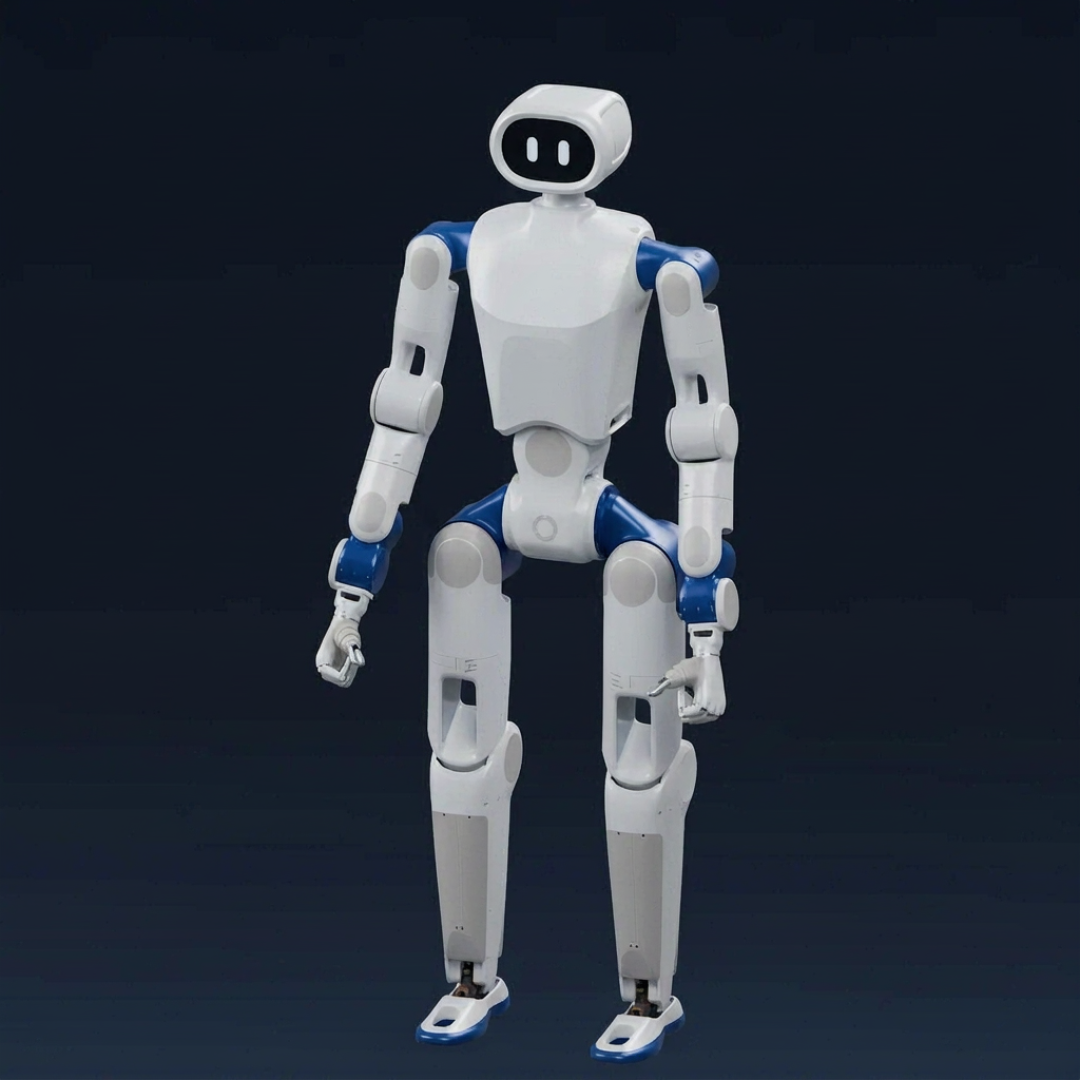
IROS 2026展会上,RP1的展位挂着"Kick Me"的牌子——随便踢,踢倒了它自己爬起来。知乎
它到底开源了什么
比想象的多。硬件仓库里有SolidWorks源文件、Parasolid整机模型、可编辑工程图;14块定制电路板的Gerber和贴片数据;整机BOM按两种配置分成xlsx表格,件号数量全列着。软件侧有URDF/MJCF仿真模型、ROS 2部署框架、Isaac Lab强化学习训练流程。知乎知乎知乎
规格也不糊弄:标准版24个自由度,自研ROMOMO关节峰值扭矩最高160N·m——比汽车轮毂螺丝的拧紧扭矩还大;最高跑速4m/s,重39kg,主控RK3588,续航约3小时,电池支持热插拔。知乎知乎

但先别急着喊"在家造一台"
第一笔,钱。官方没公布标价,整机走"预订+内测共创"。BOM里的件号能拿去问供应商自己估价,但自研关节的固件没开源,这些160N·m的关节大概率得找官方买,也大概率是整机最贵的一块。知乎知乎
第二笔,制造。图纸不会替你加工零件:机加工件要找工厂,线束端子得自己压,电路板倒是能拿Gerber直接下单打样。39kg的机器,摔一次得两个人扶。知乎

第三笔,标定。每个关节的零位和限位要一个个对。标错了,机器人走歪、发抖、起身时把膝盖别住——这些坑文档替不了,只能一遍遍试。知乎
还有些小字:总览仓库是GPL-3.0,硬件图纸是CERN-OHL-W-2.0,训练框架UFO却是CC BY-NC 4.0非商业授权。想拿它做产品,三份许可都得读完。另外Pro版的身体构型(28轴)还没放出默认运动策略,部署指南标注"即将上线"。知乎知乎
这波开源到底值什么
对高校实验室和被商用机器人黑箱卡住的开发团队,它把信息门槛直接干到零——实验跑不通、文件又拿不到的日子结束了,至少能自己往下查。知乎
对普通玩家,最实用的用法是:翻一遍仓库,拿BOM去问个价,搞清楚"自己造一台人形机器人"离自己还有几步。这次开源没给你答案,但给了你自己找答案的入口。对DIYer来说,这个入口本身就值一个Star。知乎