在各种展会和视频里,机器人早已展现出惊人的本领:它们不仅能顺畅跑跳、翻跟头,还能在固定台面上准确地叠衣服、抓取物品,甚至自动驾驶送货车也在公开道路上跑了多年。然而现实生活中,无论是末端快递送到住户家门口,还是机器人在普通家庭里独立包揽家务,依然显得遥不可及。从“会做表演”到真正的“跨过家门”,行业至今仍卡在几道难以逾越的鸿沟面前。
机器人进不去了最后一百米,最直接的难题在于空间环境的非标准化。以无人配送为例,干线物流和公开道路拥有清晰的车道线与交通规则,属于相对标准化的公共空间。但到了小区和楼宇这个靠近家门的末端,情况发生了剧变。全国的小区形态各异,内部门禁、闸机型号千奇百怪,电梯品牌与维保规则也极其繁杂。配送机器人每进入一个新的小区或单元楼,往往需要部署团队重新建图、测绘与打点,耗时动辄以周计算。加上小区内随意摆放的杂物、突发的人流车流以及无信号的电梯,频繁制造异常,使得人工远程接管成本居高不下,极大地抵消了原本想节省的人力开支。
当视角转向客厅和卧室,机器人面对的则是更加复杂的“非结构化环境”。实验室里的演示通常建立在固定场景和特定物体的假设之上,但真实的家庭生活没有标准答案。不同家庭的户型布局、采光条件千差万别,地上的电线、玩具、拖鞋随时在改变位置;衣物的材质、折叠方式、收纳位置更是因人而异。一个在实验室里能完美折叠固定方块衣服的模型,到了真实的家庭场景中,面对揉成一团的软质衣物或随意摆放的杂物,任务成功率就会大幅下跌。机器人的视觉与大脑很难在毫秒级的时间内快速判断物品的材质、重量、硬度以及正确的拿取力度,稍有不慎就可能弄碎玻璃杯或卡死掉落。
除了环境的复杂性,数据匮乏与“仿真鸿沟”是制约机器人泛化能力的深层技术瓶颈。训练机器人像人类一样思考和行动,需要海量覆盖真实物理空间和生活细节的数据。然而,家庭空间涉及极高的私人隐私,真实室内场景的数据很难在物理层面进行大规模采集。如果单纯依靠电脑凭空生成的虚拟仿真数据来训练模型,虚拟世界与现实物理规律、杂物分布之间又存在天然的差距,导致机器人“在虚拟世界里表现满分,一落到现实就水土不服”。如何把真实的物理空间低成本地转化为可计算的数字场景,并保留真实的生活秩序,是目前整个行业都在艰难探索的课题。
经济账算不过来,则是阻碍机器人走进千家万户的另一道硬门槛。目前,具备多任务处理能力或全尺寸形态的机器人,其伺服电机、传感器、灵巧手等核心零部件成本极高,整机售价动辄数万甚至数十万元,远超普通家庭的消费预算。即便是在单项功能上较为成熟的扫地机器人、擦窗机等设备,在面对顽固污渍、死角清理或毛发缠绕时,也经常出现卡机、迷路等问题,产品体验与用户的预期仍有差距。对于大多数家庭而言,为了完成洗碗、收纳等基础家务而购买一台高昂的综合机器人,性价比极其有限。
此外,安全、隐私以及人机交互的信任构建,构成了机器人在心理层面“进门”的软阻碍。家庭是充满不确定性的私密空间,有老人、小孩和宠物。机器人如果缺乏足够的安全兜底机制,动作过于生硬或发生系统故障,极易造成误伤或损坏财物。同时,全天候在室内移动并带有多个摄像头和传感器的数据采集设备,极易引发用户对个人隐私泄露的担忧。在与人的日常互动中,机器人还需要学会人类社会的隐性规则,比如在电梯里如何避让乘客、如何保持舒适的社交距离等,太讲效率会被投诉,太讲礼貌又可能无法完成任务,这种微妙的平衡极难拿捏。
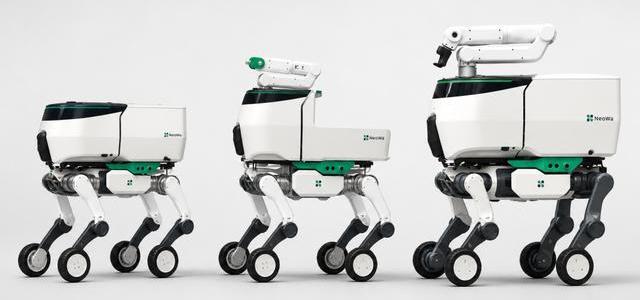
综合技术、成本和落地场景来看,机器人想要真正走入千家万户,难以在一朝一夕间实现。未来数年内,率先进入家庭的或许并非高成本的全尺寸人形机器人,而是形态更为灵活、成本更可控的轮式或轮足结合的服务型设备,优先解决养老巡检、基础看护和特定清洁等刚性需求。只有当感知与控制的泛化能力彻底突破、硬件成本下探到普通家电区间,并且产品在安全性与隐私保护上获得大众的心理信任时,机器人才能真正迈过那道门槛,成为人类生活中稳定可靠的助手。