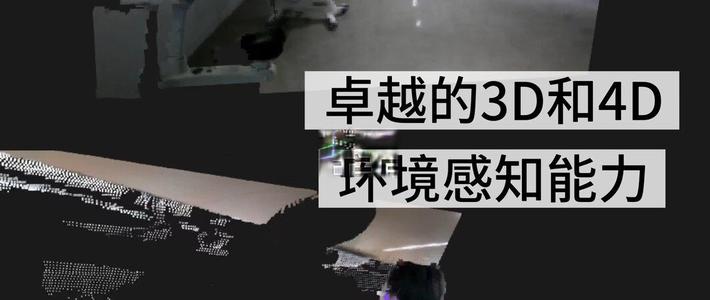
具身智能推广受阻,核心在于机器人无法识别玻璃、镜面等透明或反光障碍物。蚂蚁灵波推出的LingBot-Depth高精度空间感知模型,通过算法补全深度图,低成本解决机器人抓取和避障难题,推动行业落地。
 智能速览
具身智能受阻:机器人难以感知玻璃、镜面等障碍物。
算法外挂:LingBot-Depth补全深度图,提升强光/暗光下感知力。
数据支撑:采集1000万原始样本,提炼200万高价值真实数据。
开源赋能:核心数据资产将开源,降低行业研发成本。
 精华内容
从“看不见”到“精准避障”,机器人的感知能力正在迎来质的飞跃。
解决核心痛点
机器人推广慢不仅因为成本,更因能力不足。日常障碍如玻璃杯、不锈钢台面对3D相机是盲区。机器人因无法确定物体位置和距离,常导致抓取失败或碰撞。LingBot-Depth针对此痛点,通过算法让现有设备“开外挂”,大幅提升对三维空间的感知能力。
算法强力补全
该模型不仅能处理透明物体和反光表面,还能适应强光或暗光环境。它能将相机拍摄的深度图进行补全和修复,确保机器人在复杂场景下也能看清环境。这种算法层面的升级,意味着企业无需更换硬件设备,仅需低成本部署即可解决问题。
海量数据支撑
LingBot-Depth并非实验室概念,而是基于大量真实场景数据训练而成。蚂蚁灵波采集了1000万份原始样本,提炼出200万组高价值真实深度配对数据,并叠加100万仿真数据。这份核心数据资产将于近期开源,助力社区攻克复杂场景的感知难题。
推动行业落地
开源策略大大降低了行业研发门槛,避免了重复造轮子,让开发者能专注于实际应用。结合与奥比中光等生态伙伴的合作,技术的可行性得到验证。当机器人能稳稳抓住玻璃杯,具身智能的真正落地已悄然开始。
蚂蚁灵波通过开源和技术突破,切实解决了机器人感知真实世界的难题。这不仅提升了机器人的作业能力,更为具身智能的大规模落地扫清了障碍。未来,随着更多场景数据的积累,机器人将更懂我们的世界。