


















7
8
口袋云台所谓「画质差」,差的往往是「用掉的成像面积」
2026-10-20 13:25:48
0点赞
0收藏
0评论
「同一台机器拍出来总归是一样的。」挑机器的时候这句话最常被说出来,说的人多半觉得它不值得反驳——机器是同一台,镜头是同一颗,传感器是同一块,画面凭什么不一样。
它错在一个很隐蔽的地方:它把「机身」当成了画面的全部来源。机身在硬件上确实只有一台,可它每一次实际用掉多少画面,是设置决定的。
稳,是拿画面边缘换来的
增稳有两条技术路线,付出去的东西完全不在同一个地方。机械的那条是云台真的在动,用物理位移把机身抖动抵消掉;电子的那条是算法先把画面边缘裁掉一圈,再拿剩下的部分做补偿位移。前者不需要裁切就能稳,后者稳得越狠,用掉的边缘越多。
Pocket 3 走的是前一条:三轴云台机械增稳,稳不是算出来的,是摆出来的。
这件事的直接后果是,同为「4K」的两台机器,实际留下来的成像面积可能不一样。一个是真的把整块传感器用满、再原样输出;另一个是裁完一圈、把剩下的部分放大回 4K。规格表上写的是同一个数字,取景框里剩下的却不是同一块面积。
所以「稳」不是一件附带的功能,它是一笔用画幅支付的账:想要多稳,就得交出多宽。而且这笔账在买的时候看不见——规格表不会写「本机稳定时用掉了几成画面」。
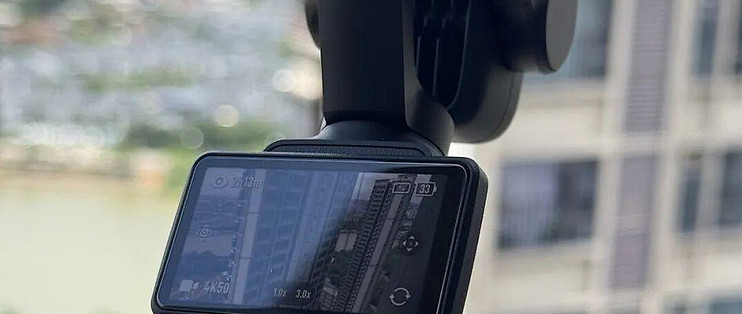
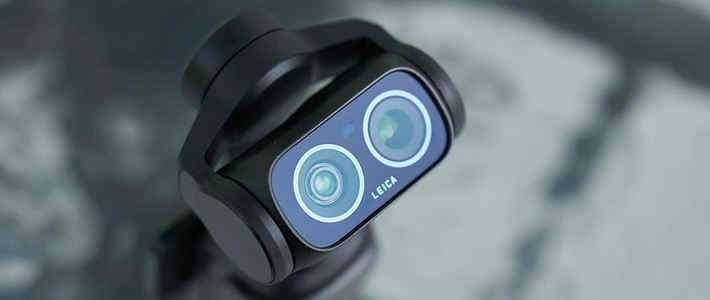
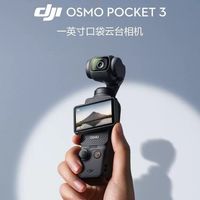
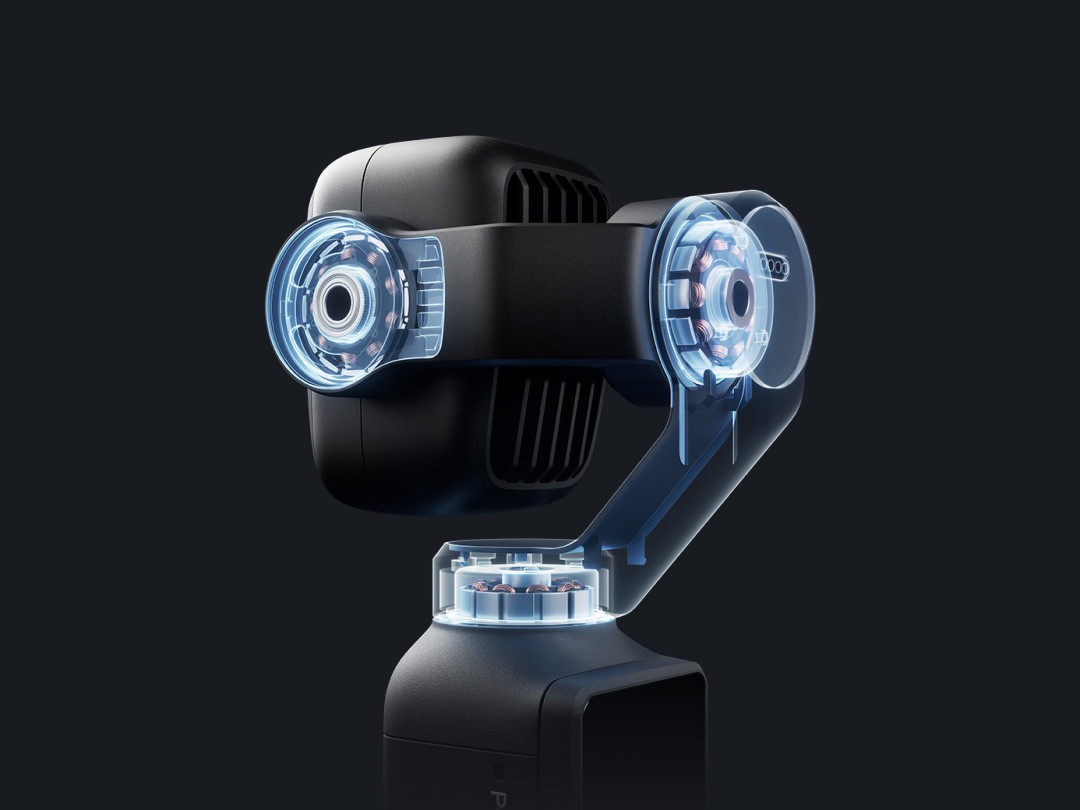 实拍:一台云台相机的结构展示,双镜头与三轴稳定结构清晰可见
「同一台机器」这句话,偷偷假设了什么
它假设机器是一条通道:场景进去,画面出来,中间没有别的东西。既然通道是同一个,结果自然也该是同一个。
真实的链路比这长得多。场景先落在传感器上,传感器能拿到多少,取决于镜头交出去多大一圈、云台有没有把这一圈完整留住、算法有没有再从里面切走一块。机身决定的是这条链路的上限,设置决定的是这一次链路实际走到了哪一步。上限一样,走到哪一步不一样,出来的就不是同一个画面。
人们对「两台机器不一样」是愿意承认的,因为那写在参数上:一台标着光学变焦,一台没有,差别摆在那里,谁都不会说它们拍出来一样。但同一台机器内部的差别不写在参数上,它写在默认值里,所以几乎没有人把它当成差别——它太安静了,安静到像是没有。
这就是那句判断的真正漏洞:它拿硬件的相同,去担保结果的一致。硬件相同只担保了一件事,就是上限相同。
至于具体哪一项菜单叫什么、出厂默认开在哪个档,各代机器并不一样,以你手上那台的官方说明为准。这里谈的是机制,不代你背菜单。
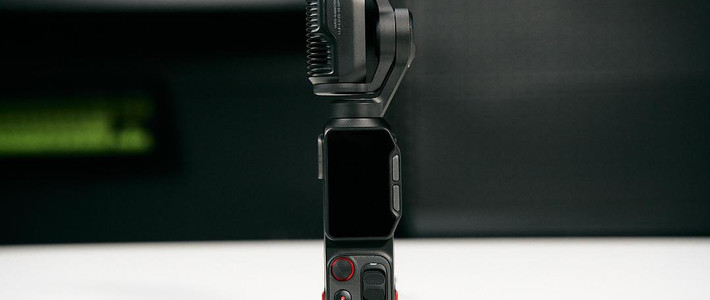
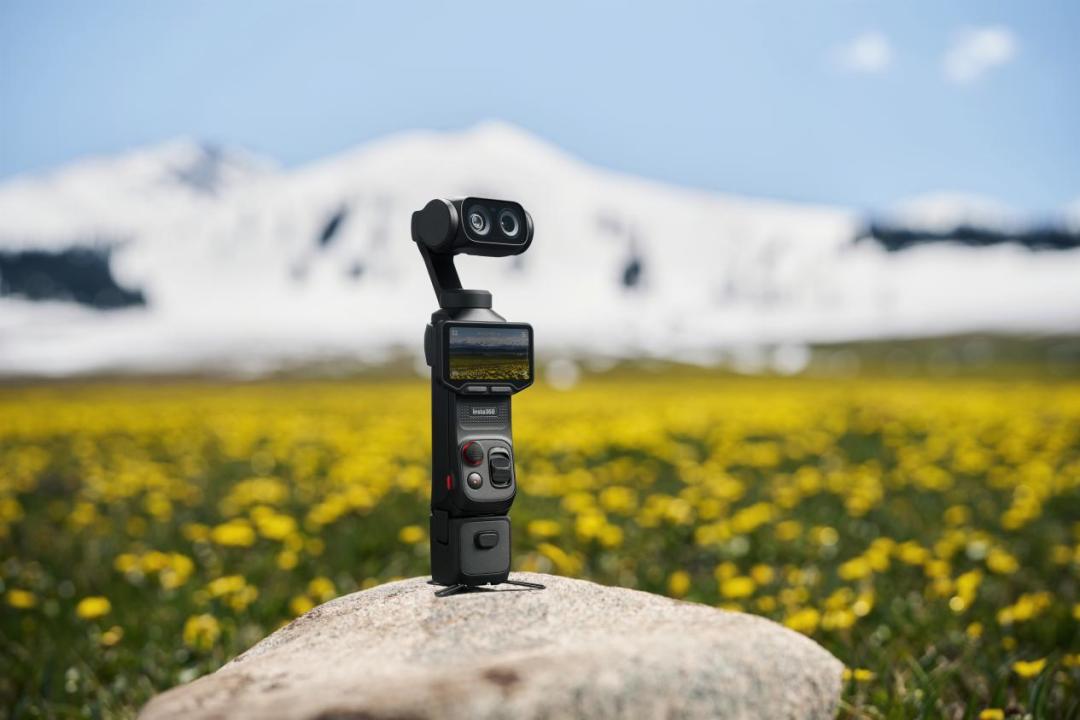 实拍:一台黑色云台相机立在石头上,可旋转小屏朝上,背景是黄花与雪山
该改的不是机器,是那句判断
把「同一个机身」拆成两句,它才成立:机身相同,说的是硬件这一半相同;画面相同,是另一回事,它要求这一次用掉的成像面积也相同。前一句是买定离手的,后一句每次开拍前都在变。
换成另一个问法会清楚很多:不要问「我这台和那台算不算同一台」,要问「这一次我用掉了多少画面」。前一个问题的答案写在参数表上,后一个问题的答案写在你按下去之前的那几秒里。
这里要划一条线:以上不是在说机械增稳一定优于电子增稳。机械有它自己的成本,体积、重量、机械结构的寿命,都是要还的,而且对一台放进口袋的机器来说,这几项未必比一圈边缘更轻。这里只谈一件事——成像面积。在这一件事上,两条路线确实不在同一起点。
真正要改的其实是那句话的语气。它听上去是在描述一台机器,实际上是在替一次拍摄下结论:既然机器一样,那我怎么设都一样。而后者才是它会造成的实际损失——不是画质差了,是你从来没试过另一种用法,还以为已经试过了。
两台机器之间的差别,你能在参数表上读到;同一台机器内部的差别,你只能在设置里读到。后者不写在任何规格上,所以它最容易被当成不存在。
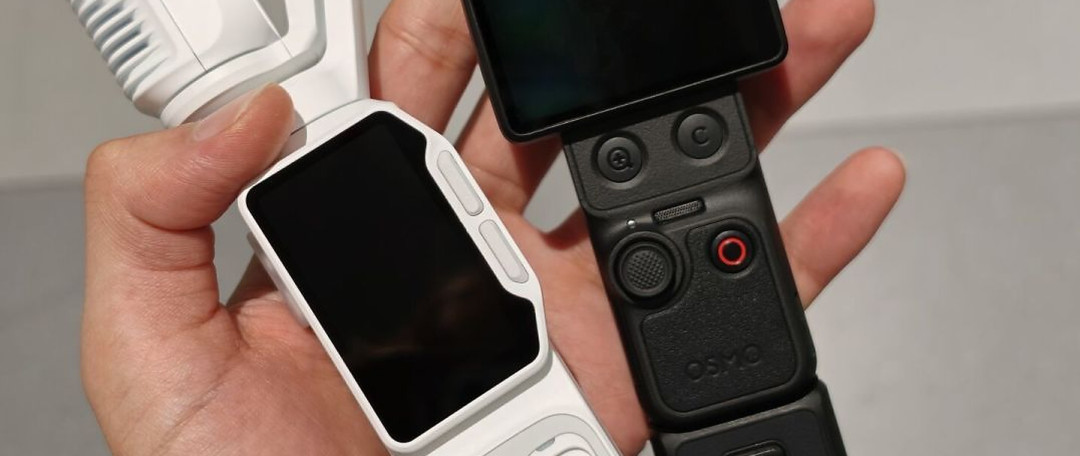 手持实拍:一黑一白两台云台相机并排握在手里,屏幕都关着
作者提示含AI生成内容。