


















17
15
苹果合成近 300 小时机器人数据
2026-11-09 16:09:19
0点赞
0收藏
0评论

让机器人学会坐椅子,需要的不只是一个“坐下”的指令。训练数据还要记录它看见的画面,以及全身关节如何配合完成动作。依靠遥操作采集,产出一小时数据至少需要一小时人力。苹果公开的人形机器人研究 HALO,尝试把这部分重复采集工作搬进仿真环境,再让机器人把学到的技能用于真实家庭。
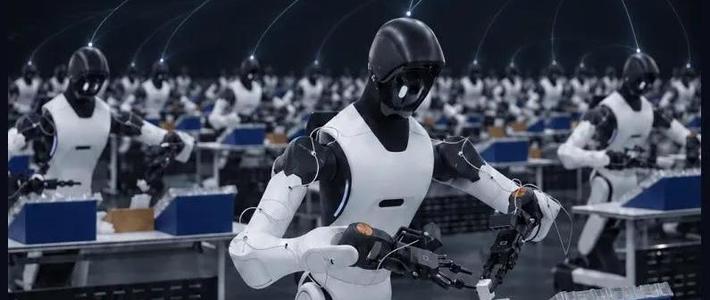
爱范儿介绍,研究团队在约 1000 个程序生成的房间里,制作了 16.3 万条、近 300 小时的配对样本。这些数据将视觉、语言和动作对应起来:机器人接到什么指令、从自身视角看见什么,以及接下来应该怎样移动。对训练而言,重要的不只是生成更多动作,还要让动作与不同环境中的视觉信息配合。
这套流程并非让机器人在虚拟房间里任意试错。以坐下为例,研究人员先指定走近、转身、坐下等阶段和最终姿势,再由动作模型生成多组轨迹。程序筛掉脚底打滑、身体穿过地面、关节超出活动范围的样本,随后把动作和椅子放入虚拟房间,避开周围家具,再从机器人头部摄像头的位置渲染画面。数据由程序批量生产,任务定义和质量筛选仍然不可缺少。
场景多样性的作用,有一组比样本总量更直接的对照。研究团队保持动作数据量不变,只调整训练房间数量,在 100 个未见过的模拟房间中测试坐椅子。训练房间从 1 个增至 100 个,成功率由 43% 升至 81%;增至 1000 个后,达到 84%。在这项实验里,同样多的动作数据,分布到更多房间中,带来了更好的表现;但后一次扩充的增益也明显小于前一次。
这说明,合成数据的价值不能只用时长衡量。本文的判断是,HALO 的关键在于同时扩大样本供给和环境覆盖:批量生成解决可供训练的数据量,房间差异则让机器人接触更多家具布局。上述模拟实验支持场景多样性对坐椅子技能的作用,但不能直接当作真实家庭中的成功率。
真实环境评测提供了另一层证据。爱范儿梳理的结果显示,HALO 在 6 个训练中未出现、也未经提前扫描或建图的真实环境里,完成了 360 次物理试验,涵盖坐下、走向指定物体、穿过半开的门、钻过桌底、推箱子等任务,平均成功率为 91%。这支持了仿真训练所得技能可以迁移到这些真实任务的判断,却不意味着模拟对照实验中每一项增益都已在现实里单独验证。
迁移效果也有范围限制。把技能串成组合任务后,成功率降至约 70%,失败可能出现在前一个动作结束后朝向不合适、下一个目标不在视野中的环节。现有结果不能等同于机器人已经能够整理卧室或从冰箱取饮料。
数据生产的代价同样需要保留。仅生成坐下技能的 5 万条样本,就用了 250 张 H100 GPU 运行 9 小时;每增加一项技能,研究人员仍需手动设计动作提示和关键帧。HALO 展示了一条缓解人力采集瓶颈的路径,但部分负担转移到了算力和人工设计上。现有材料足以说明这条路线能够批量生产数据,并支撑部分技能向现实迁移,尚不足以证明总成本更低,更不能据此认定通用家务能力已经实现。










