

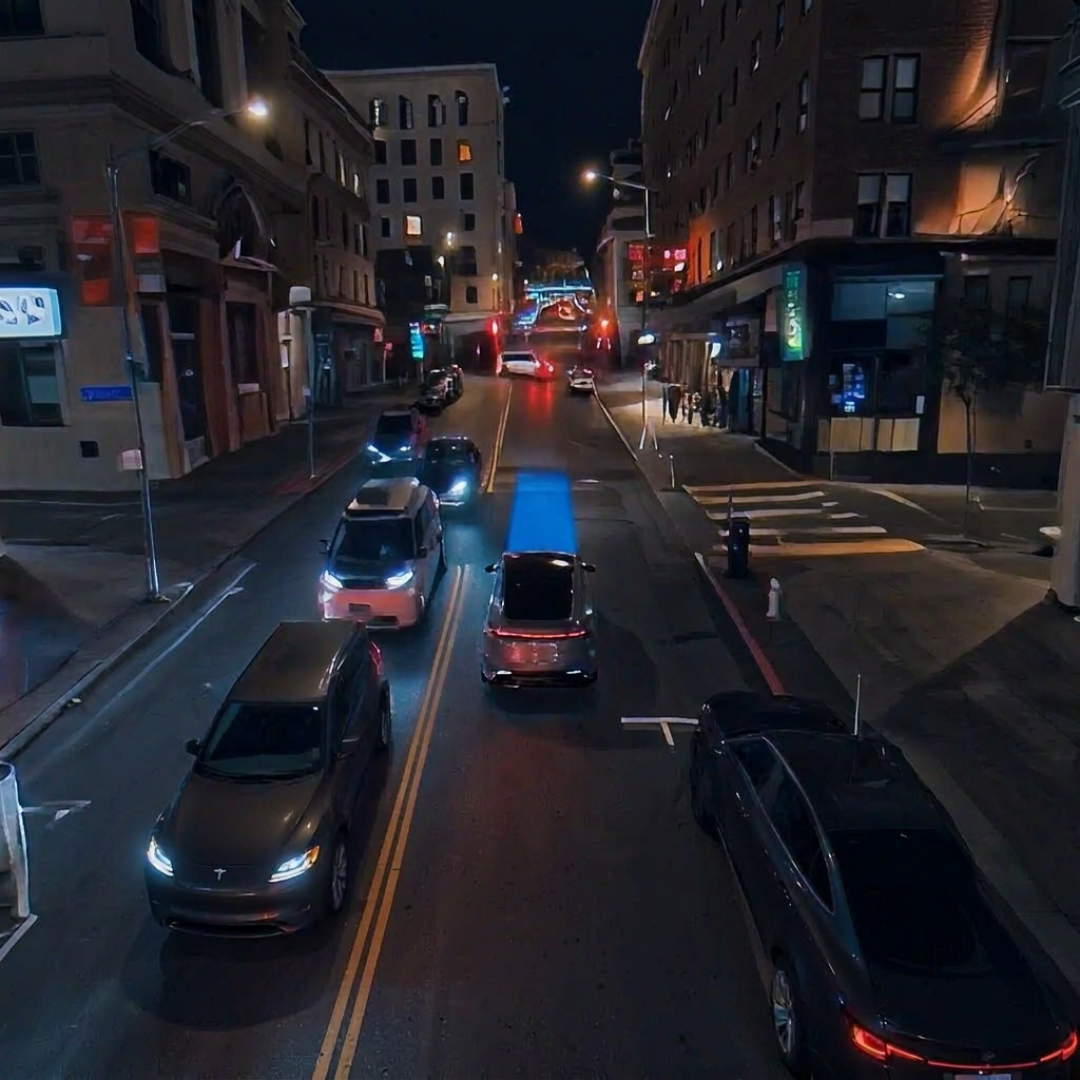
11月22日,特斯拉宣布在美国市场推出 FSD v15,并向早期体验计划(EAP)成员推送首批版本,官方宣称对安全关键场景的处理能力提升至原来的25倍。最受关注的,是名为 Tesla Reality View 的全新可视化界面:车机不再用线框式的简化模型来画"它看见了什么",而是让 AI 实时渲染车外的道路、车辆、行人与建筑,配上蓝色的规划路线,效果接近游戏画面。在马斯克的介绍里,转弯时天空中会出现指示方向的箭头,点一下屏幕上的任意位置,车就会开过去。新浪哔哩哔哩知乎
这块屏幕改变的不只是车机颜值,而是屏幕的角色——从"显示系统看到了什么"变成"告诉用户它打算怎么做"。它牵动的是自动驾驶的信任与干预机制、车载算力的分配方式,以及特斯拉把地图、可视化与 Robotaxi 捏成一体的整体策略。
屏幕在"宣告意图",而不只是"显示现实"
这套画面为什么值得当真?特斯拉 AI 软件副总裁 Ashok Elluswamy 在官方帖子里给过定位:同一个端到端驾驶模型负责渲染车周逼真视图,“不只是为了看起来酷炫,还能传达车辆的意图”,箭头显示 FSD 打算进行的转向,图钉显示它打算停车的位置。界面细节也在为"看懂车"服务:导航转弯等信息直接叠加进可视化画面,转向灯提示音变轻、闪烁数次后逐渐减弱。对没有方向盘的 Robotaxi 类车型,乘客的安全感几乎只能来自这块屏幕;推送 v15 的演示画面里,车机甚至标注了"神经网络已与 Robotaxi 统一"。微博新浪知乎
硬币的另一面也要说清楚:渲染得逼真不等于感知得正确。Reality View 呈现的是神经网络的"重渲染",不是摄像头原片;如果模型认错了物体,屏幕照样可能渲染出一个自洽而逼真的街景。特斯拉没有披露渲染画面与真实路况的偏差程度,这块界面究竟是在帮乘客校准信任,还是在放大信任,要等大规模推送后的实车表现回答。
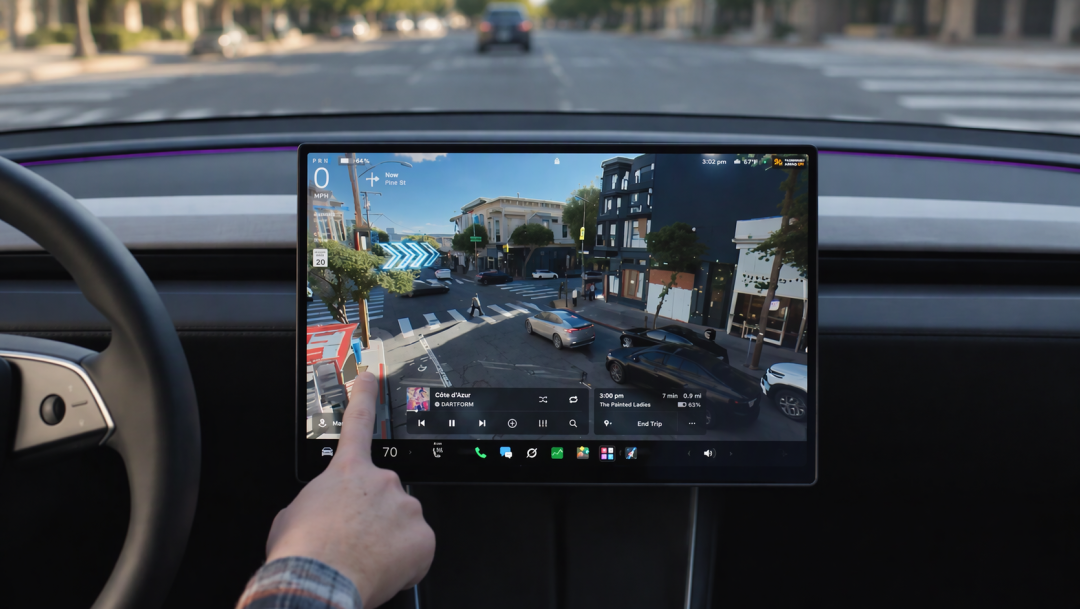
一块屏幕透出的车端算力家底
围绕这次更新的技术讨论里,最扎眼的说法是:建模和渲染用的是车子本地的算力,甚至比之前的 SR 界面更省算力。知乎技术作者 Navis Li 的判断是,Reality View 本质上是 3DGS(3D 高斯泼溅)这种已经成熟的场景重建技术,“并不是什么新的东西”。真正巧妙的是算力账:在驾驶网络现成提取的特征上外挂一个轻量解码头,替代原本服务 SR 渲染的目标检测头和车道线多边形头,省出的 NPU 算力正好填进生成分支,总开销可能反而更低。他举的参照系是英伟达今年初开源的 instant-nurec——重建一段 10 到 20 秒的多摄像头驾驶片段平均只要约 1.5 秒,车端带宽受限但也不需要精细几何资产。他的结论是"国内的头部都能做"。知乎知乎
如果这条路线成立,画面只是表象:特斯拉让"开车"和"展示"共用同一套网络,不再为渲染单独养一套检测头,省下的算力都归自动驾驶本身。HW4 的算力到底还剩多少余量,才是这波讨论里车主们最较真的问题。
地图与 Robotaxi 的拼图,正在拼上
v15 发布说明里还有一行容易划过去的信息:行程起点和终点路段的导航已经通过端到端学习吸收车队路线偏好,后续版本会扩展到全程。它和特斯拉在三季度财报电话会上确认的自研 AI 地图是同一件事——当前导航依赖第三方地图内容与自研软件搭配的架构,底图、街道数据、实时路况长期由外部供应商提供,如今这些基础能力也准备交给 AI 自研、随 v15 逐步落地。哔哩哔哩知乎知乎
地图、可视化、驾驶模型都攥在同一套 AI 手里之后,车机屏幕就成了整套自动驾驶系统的统一门面:马斯克正在推动私家车接入 Robotaxi 车队"自己挣钱"的构想(多数媒体把它归入又一张待兑现的饼),乘客端靠的同样是这块能看懂、能质疑的车机画面。目前国内车主还没收到 v15,微博上 #特斯拉车载算力实时AI建模# 的话题里,"UI是重新渲染的真实世界"已经成了讨论焦点。36氪微博
真正的分水岭不在于画面能不能抄得一样漂亮——按上面的分析,这一层并不稀缺。分水岭是:你的座舱可视化是否和驾驶模型用同一个大脑,能不能如实"说出"系统接下来要干什么。对国内厂商来说,把智驾决策"演"给乘客看,可能比堆下一个激光雷达更早成为标配。

当前文章无评论,是时候发表评论了