

小尺寸视觉语言模型把文档理解推向本地部署,机器人方向则同时补强数据生成、测试时推理与低成本后训练。
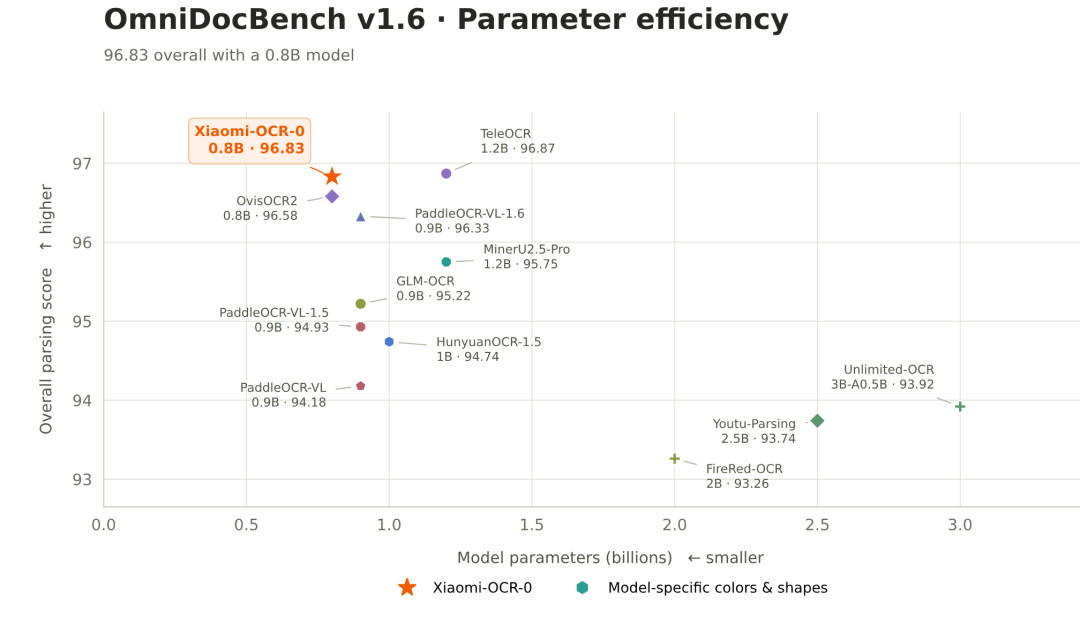
0.8B视觉语言模型攻向文档理解
Xiaomi-OCR-0以0.8B参数覆盖文档解析、关键信息抽取和OCR视觉问答,并配套本地工具与浏览器演示。对开发者而言,它值得关注的不是单一OCR指标,而是小模型能否把结构化文档处理完整搬到本地工作流。
VLA数据生成与测试时推理同步扩展
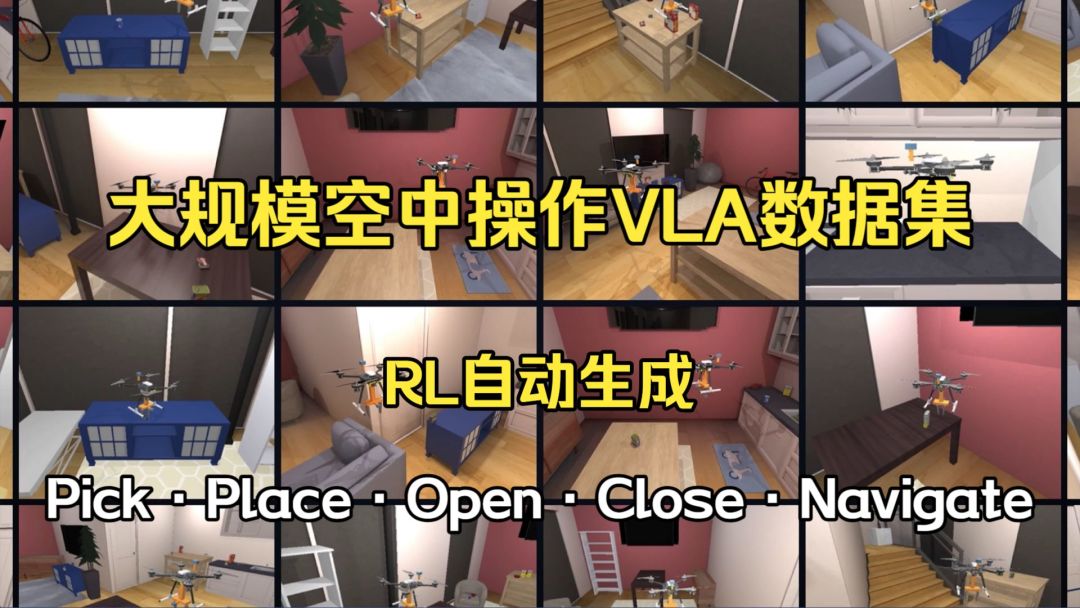
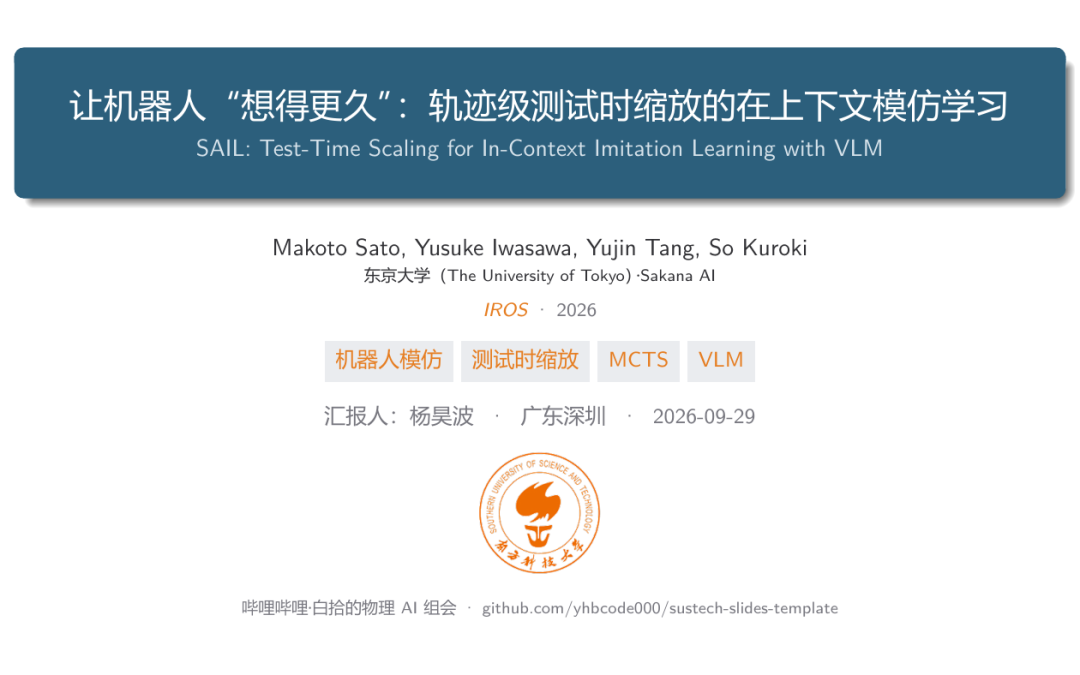
AeroManip-VLA用并行仿真和强化学习自动生成空中操作数据,SAIL则把轨迹级搜索和VLM反馈引入机器人模仿。两条路线分别解决训练数据规模与部署时推理预算问题,适合关注机器人基础模型闭环能力的研发者。
无本体后训练降低机器人数据成本
HIL-UMI让操作者用便携夹爪采集模型真正欠缺的困难样本,无需机器人反复执行策略。它把人在回路、策略引导和低成本采集结合起来,为VLA持续适配新任务提供了更现实的工程路径。
端侧算力卡完善VLM部署链路
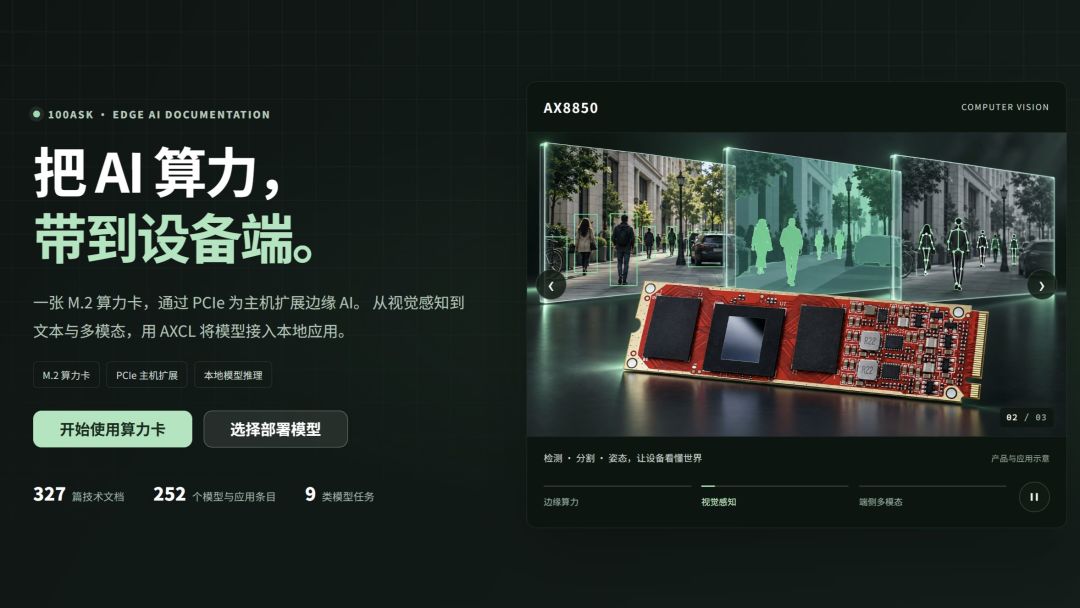
AX8850算力卡公开了硬件连接与文档入口,面向端侧LLM和VLM部署。对边缘设备开发者来说,新增的连接说明比单纯算力数字更实用,但实际模型兼容性和性能仍需结合后续文档验证。

当前文章无评论,是时候发表评论了