







6
17
科沃斯扫地机器人十年销冠背后的技术迭代,从随机碰撞到智能导航
2026-10-29 21:15:56
0点赞
0收藏
0评论
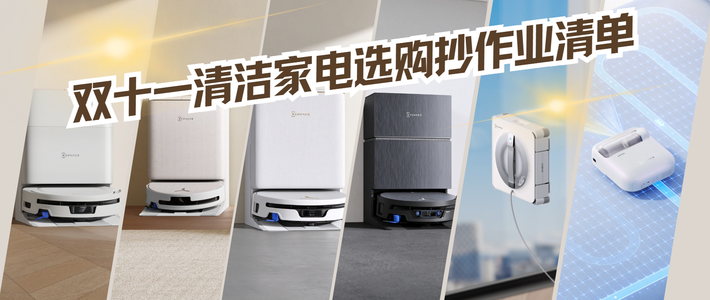
家用扫地机器人行业发展的十年,也是科沃斯导航技术持续迭代的十年。从早期盲目的随机碰撞清扫,到如今多传感器融合、AI自主决策的智能导航体系,这条技术演进路线,正是它能够长期领跑市场的核心根基。
初代扫地机器人普遍采用随机碰撞方案,依靠防撞红外传感器触碰反弹来移动,没有空间感知能力,如同“无头苍蝇”。清扫路径毫无规划,全屋重复清扫多、漏扫区域大,遇到复杂户型很容易困在桌椅、线缆之间,只能依靠长时间反复扫来提升覆盖率,效率很低。当时行业普遍认为,扫地机器人只是简单的家电玩具,实用性有限,这也是早期产品口碑的痛点。科沃斯早期也推出过随机导航机型,但很快意识到,想要真正解放双手,必须攻克空间定位与建图这一核心难题。
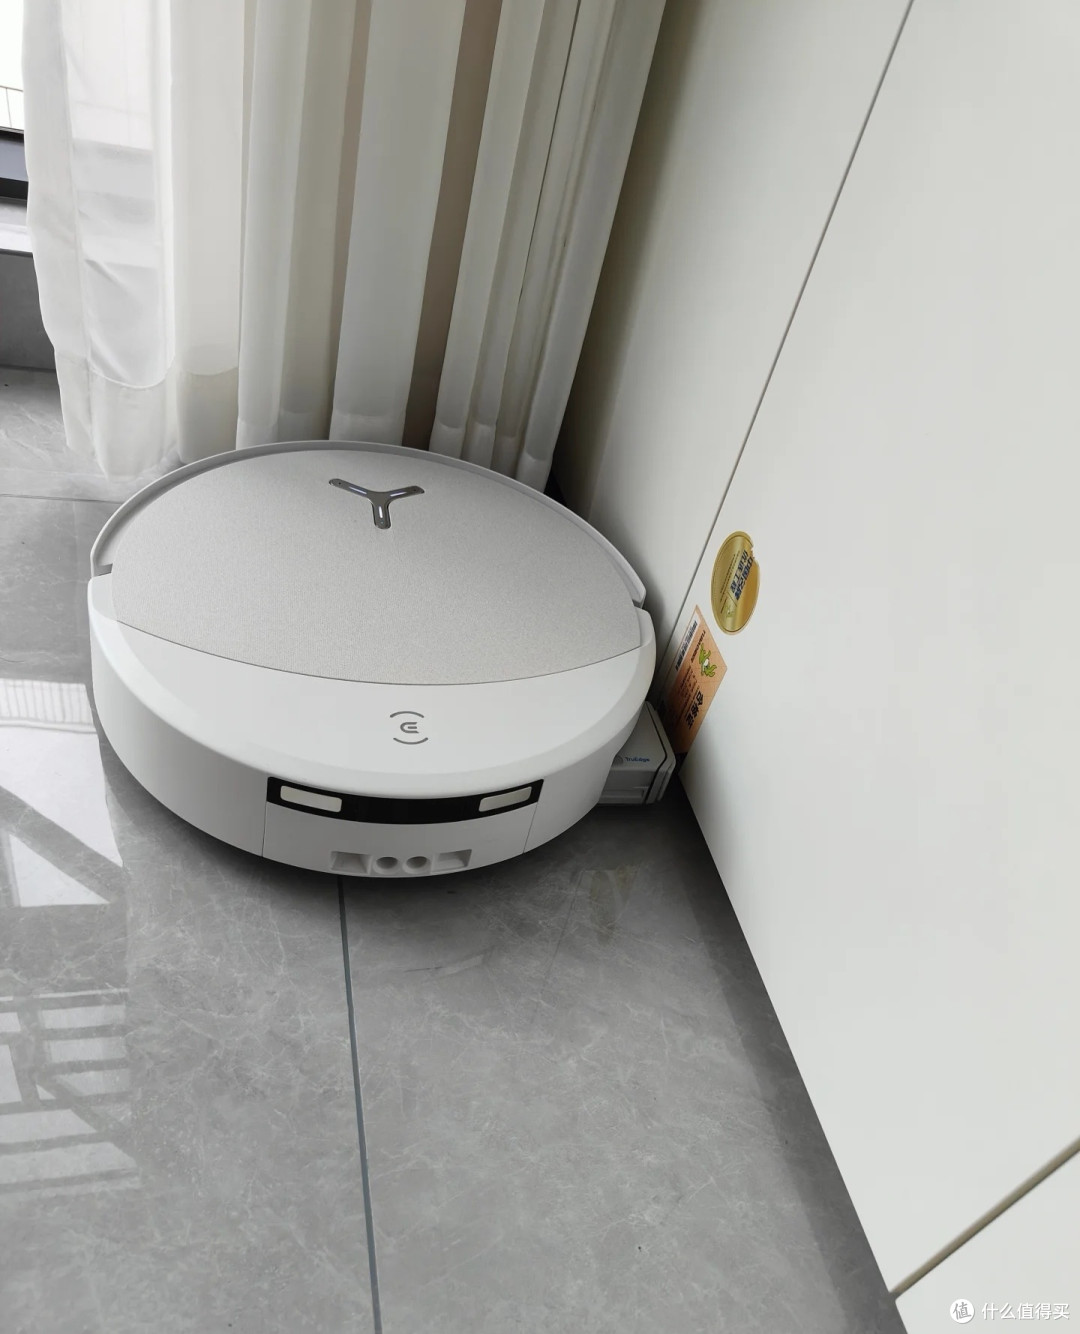
于是,SLAM算法与LDS激光雷达导航成为第一个关键转折点。搭载LDS雷达的机型,依靠360°旋转激光扫描全屋,配合Smart Navi SLAM算法实时构建户型地图,机器第一次知道“自己在哪、哪里扫过、哪里还没扫”。清扫由随机乱撞转变为弓字形有序规划,支持断点续扫、自动回充、分区清扫,还能在APP里设置虚拟禁扫区。复式户型可以保存多层地图,解决了大户型清扫迷路的难题。这一代方案,把扫地机器人从“碰碰玩具”升级为真正具备规划能力的清洁工具,也是科沃斯拉开和一众低价竞品差距的起点。
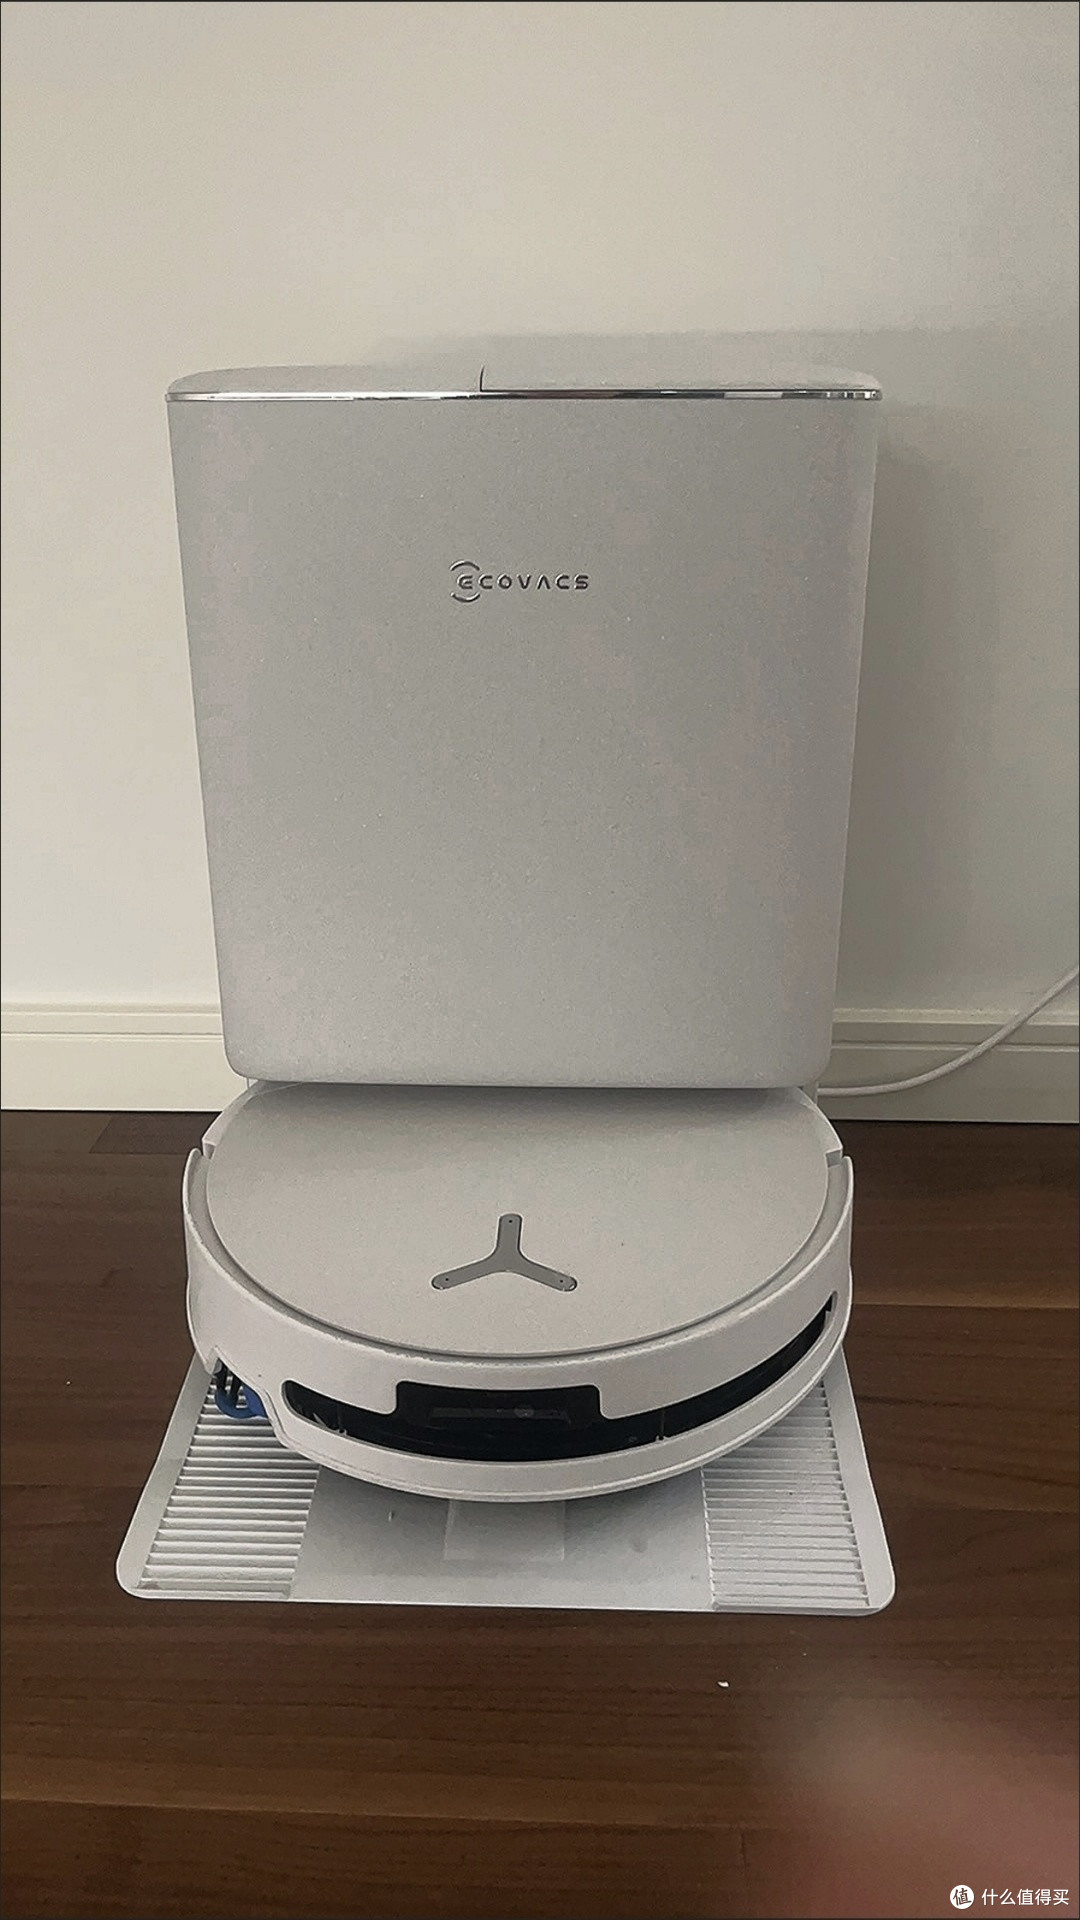
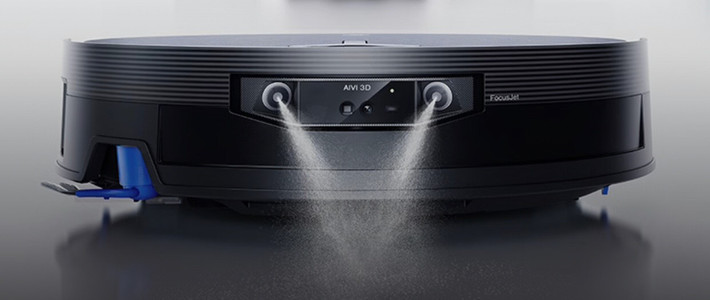
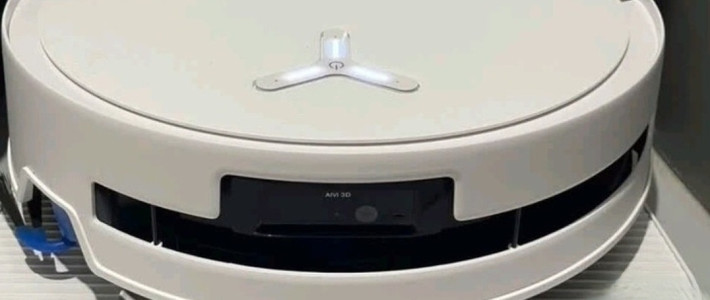
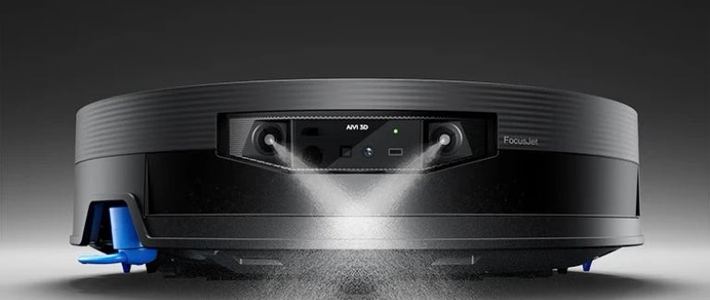
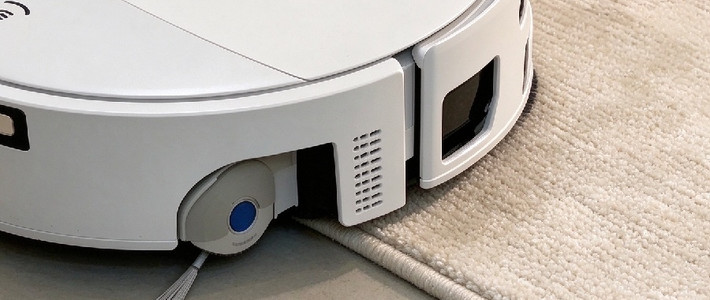
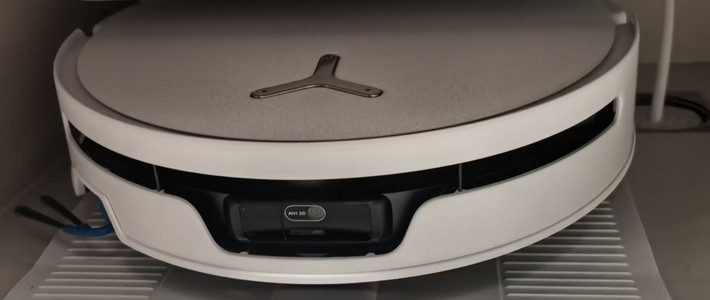
但传统外置LDS雷达仍有短板:机身凸起、容易卡高门槛,强光环境下定位漂移,面对拖鞋、电线、宠物粪便等细碎障碍物,只能单纯硬撞绕行,无法精准识别。科沃斯继续迭代,推出自研dToF激光雷达,测距更远、抗强光干扰更强,建图精度提升;再叠加AIVI视觉识别,进入多传感器融合导航时代。雷达负责全局空间建模,视觉摄像头识别地面障碍物,区分线缆、鞋袜、宠物、地毯,不再一刀切避让,细线轻绕、大件绕行,兼顾避障安全和贴边清扫覆盖率。
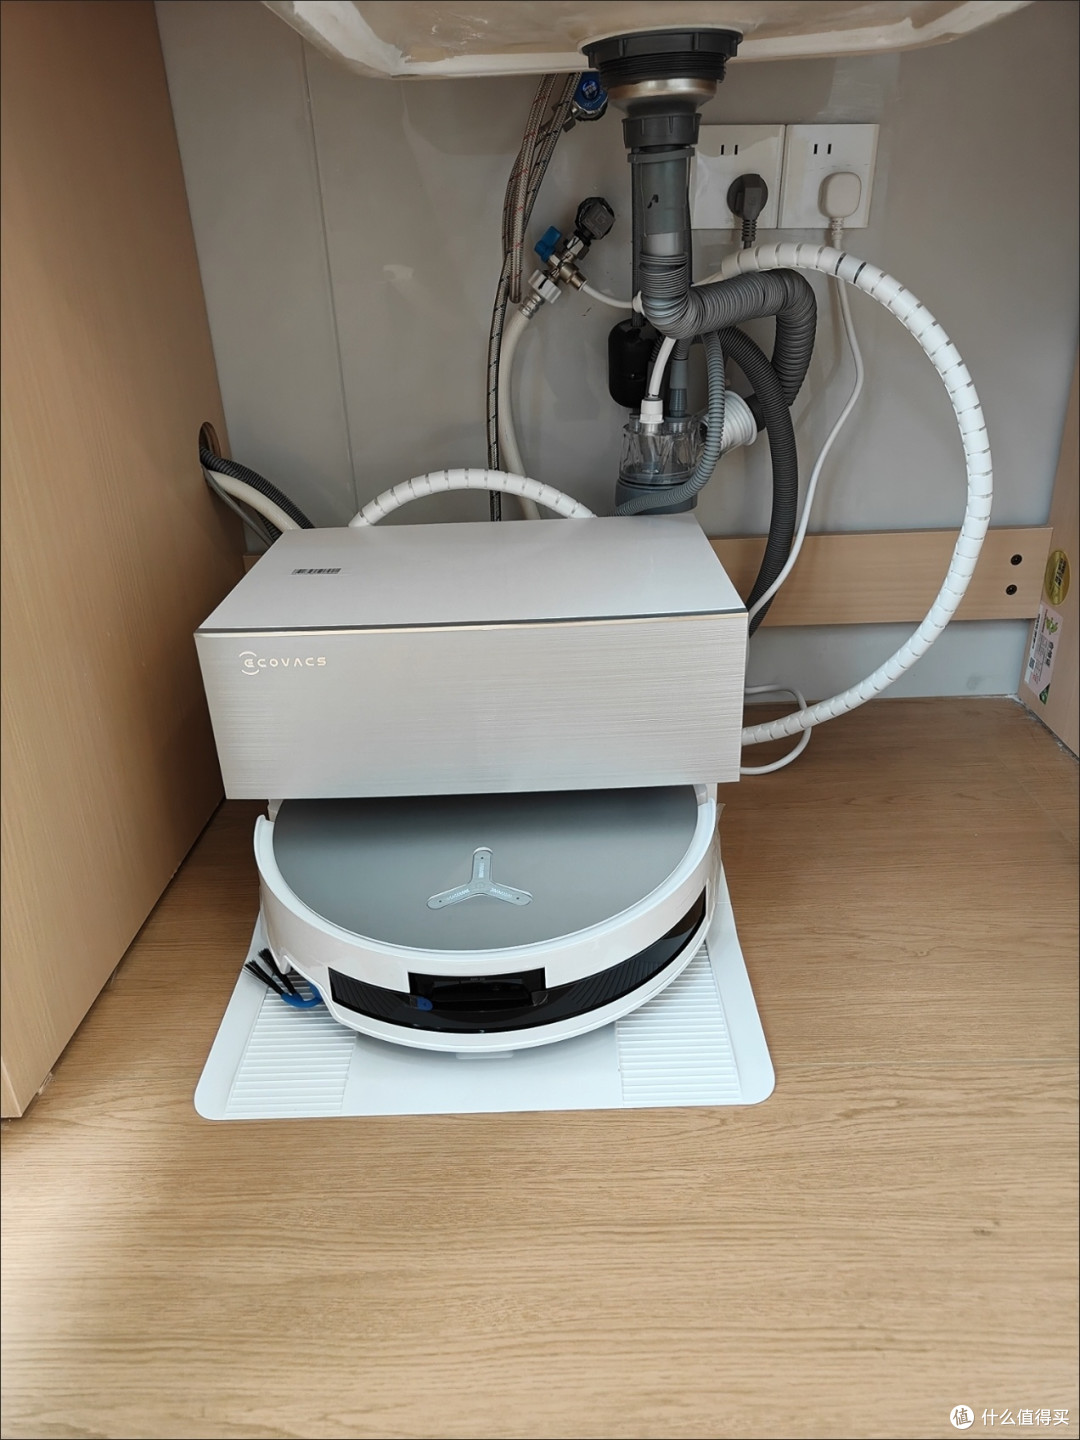
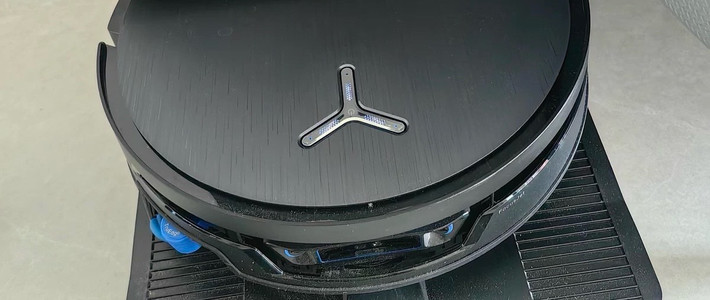
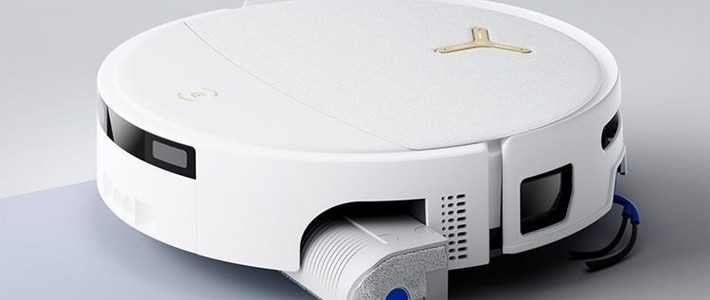
近几年,半固态内嵌式双子星雷达与AINA大模型的落地,把导航推向AI理解场景的新阶段。内嵌雷达取消顶部凸起,机身变薄,可以钻进低矮沙发底、床底;AINA模型学习海量真实家庭场景数据,从固定路线规划升级为动态自主决策,环境变动时可以实时更新地图,持续OTA优化清扫策略。
十年迭代,本质是机器从“被动躲避”到“看懂家庭环境”的跨越。很多竞品可以采购公版雷达和开源算法,做出相似参数的产品,但缺少长期积累的场景数据闭环。科沃斯从随机碰撞、LDS激光导航、dToF+AIVI融合感知,到AI大模型导航的完整技术路线,构筑起别人难以复刻的护城河,支撑它连续多年稳居销量榜首。行业竞争早已不再比拼吸力、基站功能,导航与感知算法的底层能力,才是智能清洁机器人真正的分水岭。