






98
52
星尘智能为 AI 设计机器人身体
2026-11-05 15:52:32
0点赞
0收藏
0评论
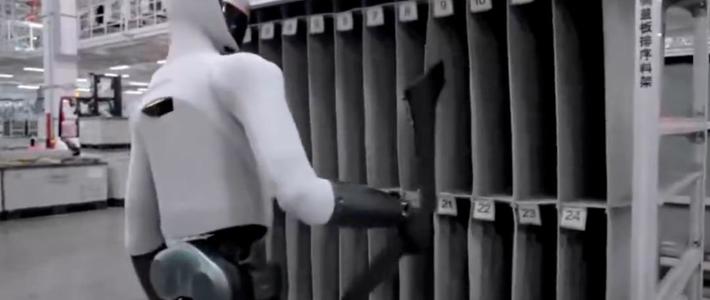
一台机器人拥有更快的速度、更强的负载能力,并不意味着它已经更接近完成日常家务。星尘智能的早期产品 Astribot S1 就遇到过这种不匹配:在爱范儿的访谈中,创始人兼 CEO 来杰承认,S1 的速度和负载能力很强,但当时的 AI 难以驾驭,人操控时的危险系数也偏高。在他看来,身体与智能还没有真正匹配起来。
这段回顾解释了星尘智能的一个设计取向:机器人身体的能力,要能被 AI 掌握。沿着这一思路看,评价本体设计,除了考察它能做到多快、承受多重,还要看它能否提供学习和执行动作所需要的信息。接触环境时感知到了什么,以及动作偏离预期后如何修正,成为同样重要的问题。
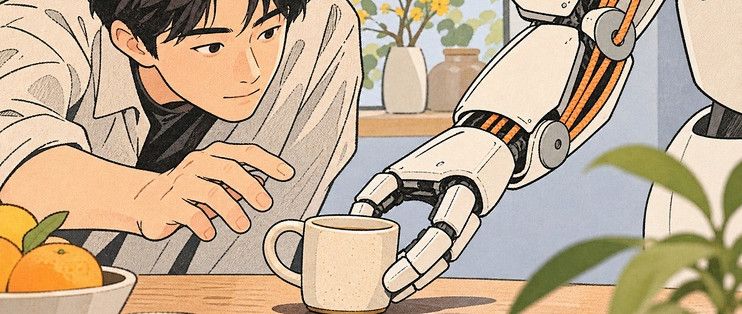
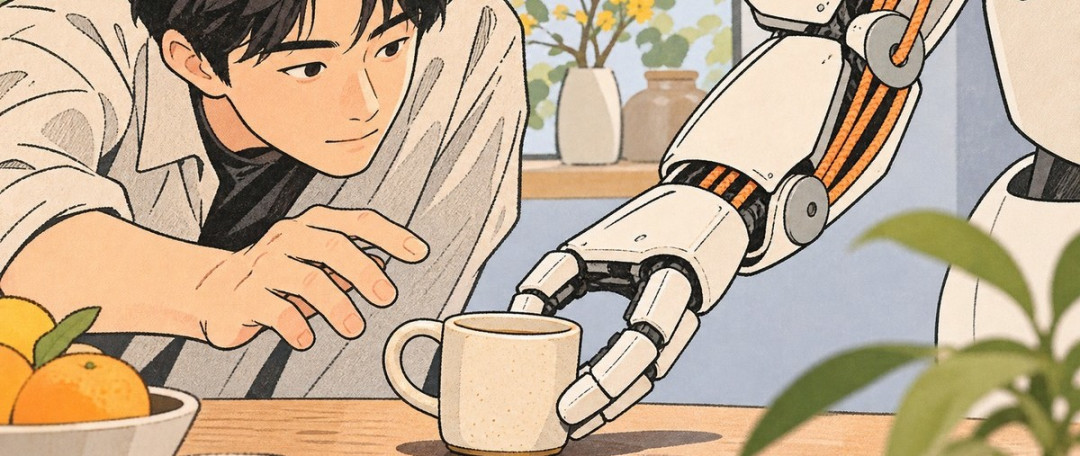
来杰用放下咖啡杯解释这种差别。一种方式是在杯子接近桌面时,按照位置判断松手,让杯子落到桌上;另一种方式是感知到桌面已经支撑杯子,手上不再需要承担原来的力,再松开。两种动作看起来都可以把杯子放下,但依据不同:前者依赖位置判断,后者需要知道接触过程中发生了什么。这个例子是对技术思路的说明,并非已经完成的产品测试。
据来杰介绍,星尘智能选择绳驱,最初就是为了提高力传递的透明度,让末端接触时的力变化能够更好地被感知。绳索传递动力,也使电机不必都放在关节处。对这条路线而言,结构设计与智能学习的联系,就落在这些具体的物理反馈上:机器人不仅需要知道杯子在哪里,还需要感知是否抓稳、物体有多重、支撑是否已经发生。
不过,有反馈仍不等于会纠错。机器人还需要把当前状态与预期联系起来。爱范儿的访谈进一步谈到 Lumo-2:按照来杰的介绍,其隐式世界动态预测能力关注与动作有关的预测和偏差,不要求把重建的物理世界完整渲染成供人观看的视频或图片。这里的取舍,是让模型保留执行动作需要的信息,而非优先追求可视化效果。
在他的技术解释中,模仿提供动作能力,世界模型用于预测执行结果,强化学习则参与试错与纠错。三者结合,目标是让机器人在执行过程中发现差异,并尝试修正。需要区分的是,这是公司对模型机制和技术路线的介绍,不能由此推定机器人已经能够在各种家庭场景中稳定完成任务。
也因此,本体、具身模型和 AOS 操作系统被星尘智能作为整体推进。本体负责与物理环境接触;按来杰的设想,具身模型感知重量、抓握力度等参数,并将现实状态反馈给基础大模型、补充所需知识;AOS 则承担连接基础大模型与自有具身模型的接口规划,并希望降低应用开发门槛。这些部分分别回应了接触、执行和能力调用的问题。
本文的判断是,这条路线对“实际操作”的回应,在于把身体能否被学习、接触信息能否被利用、执行偏差能否被修正放在一起考虑。一个动作展示了什么结果,与机器人依靠什么完成它,值得分开观察。杯子案例让这种区别变得具体,但不足以证明绳驱优于所有其他路线。
星尘智能的尝试提供了一组更明确的观察标准:身体能力增强后,AI 是否能掌握;获得接触反馈后,模型是否能据此调整动作;这些能力能否通过系统被应用调用。只有这些环节真正配合起来,从动作展示走向日常操作的设想才有落点,而目前材料给出的主要是公司的设计逻辑与推进方向。