














27
35
智能驾驶安全评测:数据与算法的极限挑战
2025-03-25 07:23:52
30点赞
10收藏
0评论
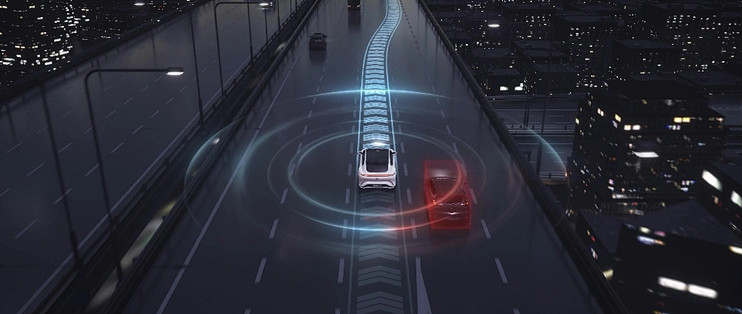
在自动驾驶技术狂飙突进的今天,安全性能始终是悬在行业头顶的达摩克利斯之剑。不同于传统汽车的碰撞测试,自动驾驶安全评测正在构建三维立体的评估体系:通过3000万公里真实道路测试与200亿公里虚拟场景模拟的叠加验证,系统需在暴雨、强光、传感器失效等136项极端工况中保持稳定。
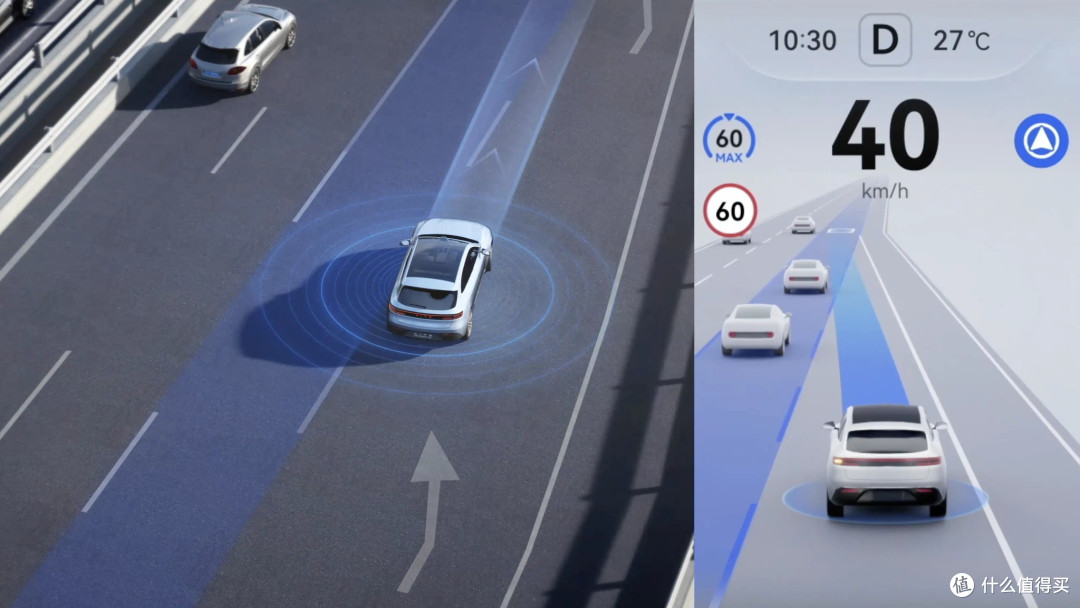
当前主流评测体系呈现三大创新方向:多模态传感器融合测试验证系统冗余能力,深度学习模型的可解释性检测确保决策透明,预期功能安全(SOTIF)评估填补传统安全标准的空白。特斯拉FSD Beta在交叉路口避让行人时0.3秒的决策延迟,Waymo在旧金山复杂路况下99.2%的路径规划准确率,这些数据揭示着算法进化的真实边界。
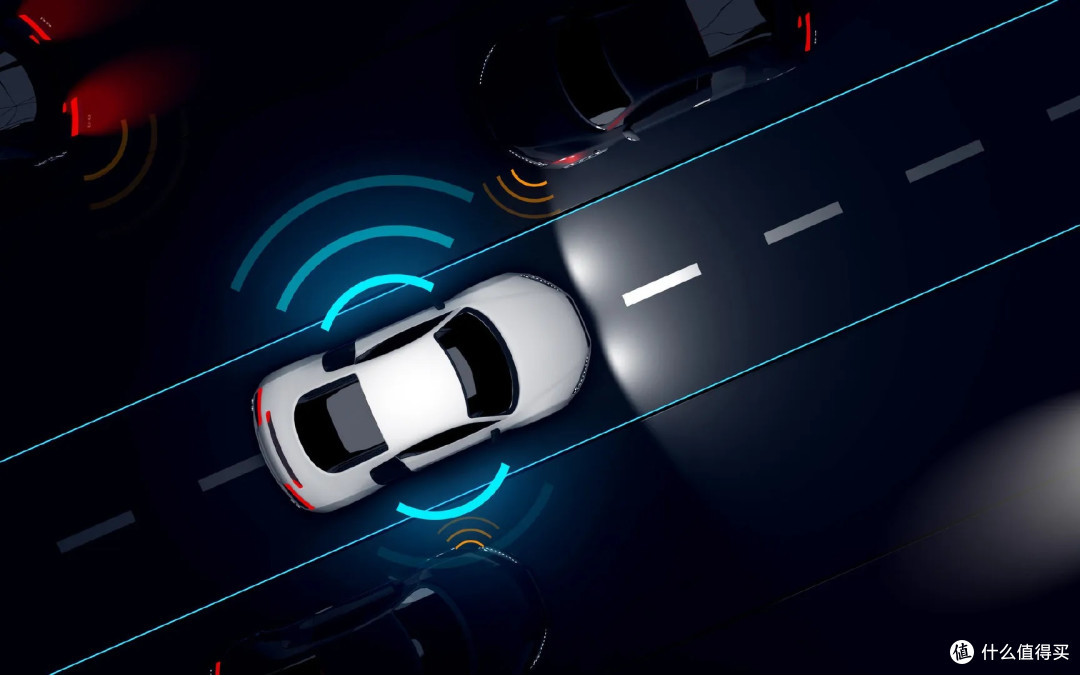
然而,现有测试标准仍面临根本性挑战。NHTSA数据显示,现有测试场景仅覆盖实际道路风险的62%,"长尾效应"导致的边缘案例仍是技术黑洞。行业正在构建动态评测模型,通过实时交通流模拟和对抗性测试,迫使自动驾驶系统在博弈中进化。当激光雷达点云与摄像头视觉在浓雾中产生认知冲突时,系统如何重构环境模型?这正是智能驾驶通向人类级安全的关键突破点。
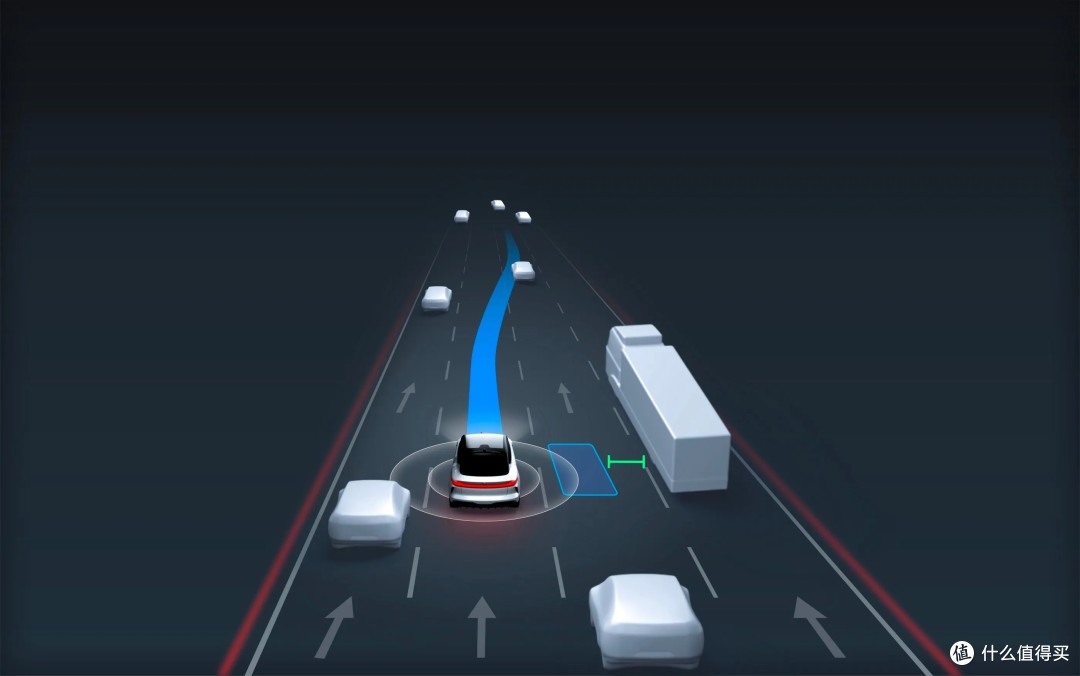
这场安全革命没有终点,每一次OTA升级都在重写评测标准。当自动驾驶系统开始主动生成测试用例进行自我验证时,或许我们将见证机器智能超越人类预设的安全边界。





