








 深耕数码兴趣领域








11
17
终极无人车来华!特斯拉 Cybercab 亮相,萝卜快跑会被颠覆吗?
2026-09-16 21:14:24
3点赞
1收藏
0评论
近期,特斯拉 Cybercab 在北京、上海商圈开启国内静态巡展。这款彻底取消方向盘、刹车踏板的原生无人出租车一经亮相,立刻在行业掀起热议。不少网友将它与已经商业化跑通的百度萝卜快跑放在一起对比,甚至出现 “3.5 亿公里测试里程全部白费” 这类极端说法。但拨开舆论噱头就能发现,二者并非你输我赢的对抗关系,更代表自动驾驶行业 “仰望星空” 与 “脚踏实地” 的两条不同发展路径。
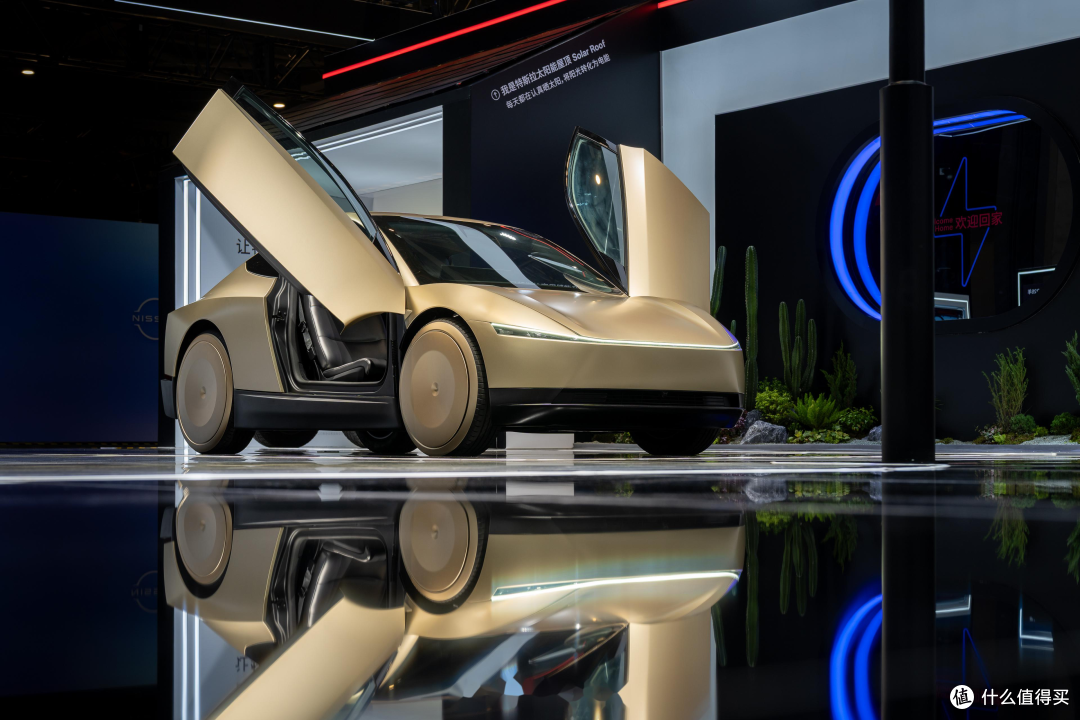
Cybercab 最大的创新,在于它跳出了行业过去 “改装现有乘用车” 的传统思路。包括早期 Waymo、萝卜快跑的初代 Robotaxi,大多是在普通量产车上加装自动驾驶套件,保留完整驾驶位作为安全冗余。而 Cybercab 从设计源头就面向共享出行,采用双座布局,完全剔除人类驾驶相关硬件,是真正意义上为无人出行而生的车型。
技术层面,它延续特斯拉标志性的纯视觉路线,不搭载激光雷达,不靠高精地图,依靠车载摄像头与端到端大模型完成感知、决策。在美国奥斯汀,该车已经实现限定区域内全无人付费载客,公开数据显示单公里运营成本仅 0.8 元。依托全球千万级车主积累的海量道路数据,AI 模型迭代速度很快,在路况规整的北美城市,展现出非常可观的规模化降本潜力,也勾勒出自动驾驶的终极产品形态。
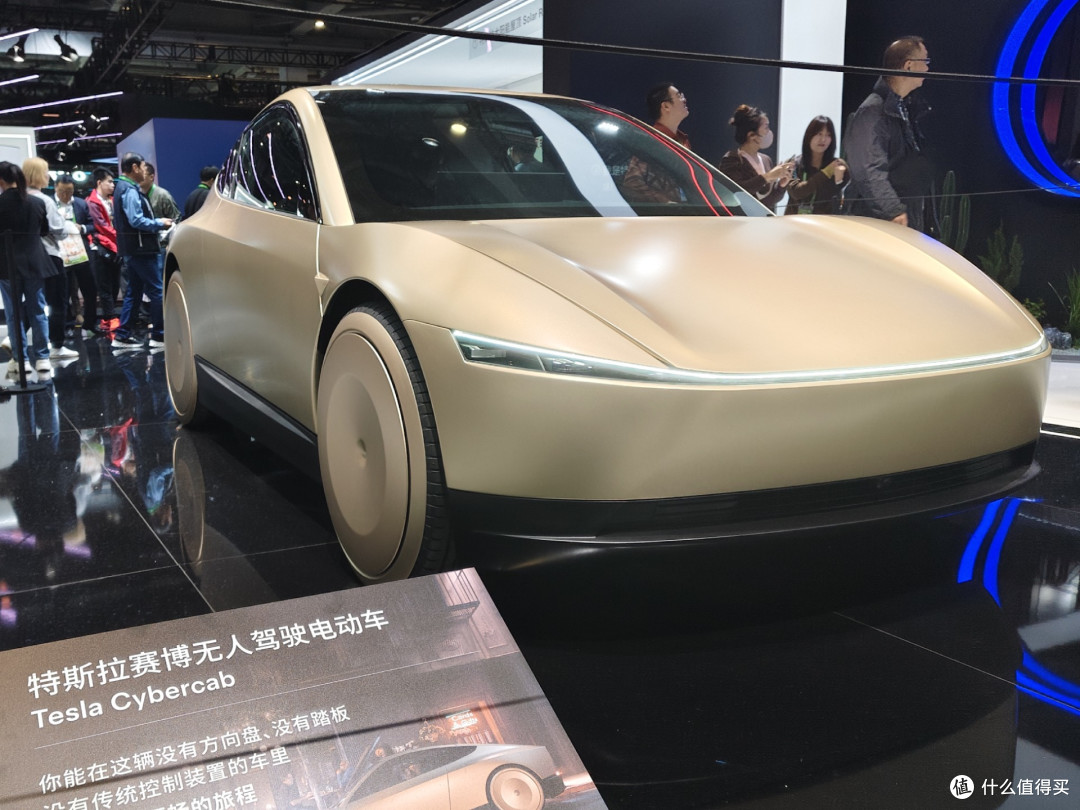
不过需要客观认清现实,这次国内展出仅为静态展示,并不提供上路试驾。即便在美国本土,Cybercab 同样面临监管层面的争议。北美城市道路秩序相对规范,行人和非机动车的突发变量更少,纯视觉方案更容易发挥优势。反观国内城市路况复杂,鬼探头、电动车穿插、极端雨雾天气等长尾场景层出不穷,单纯依靠摄像头感知,会存在天然短板。
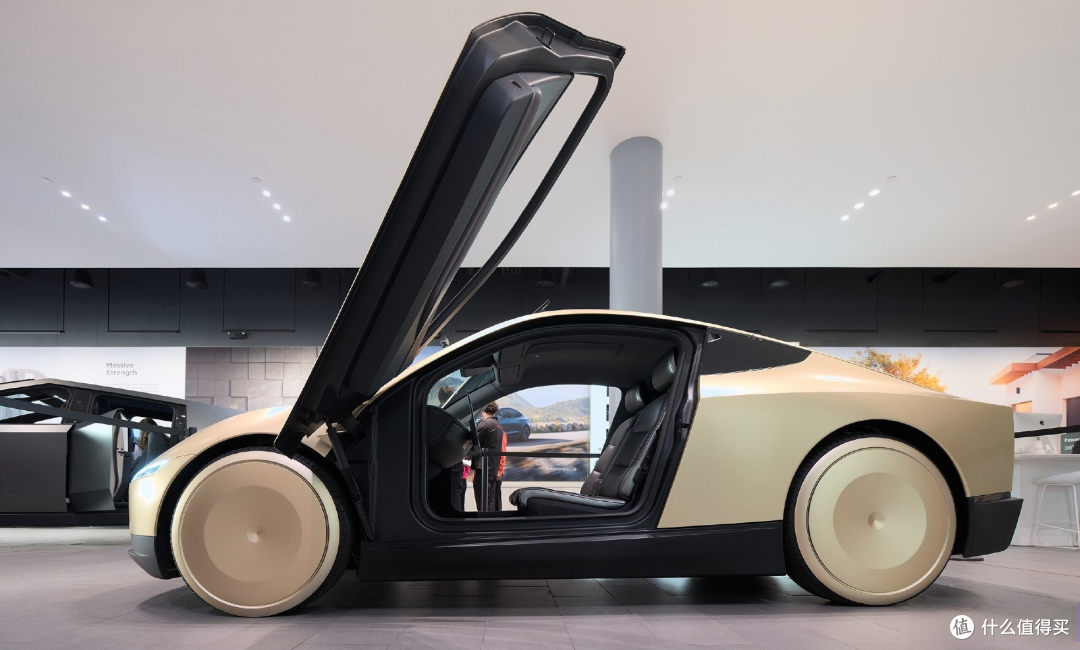
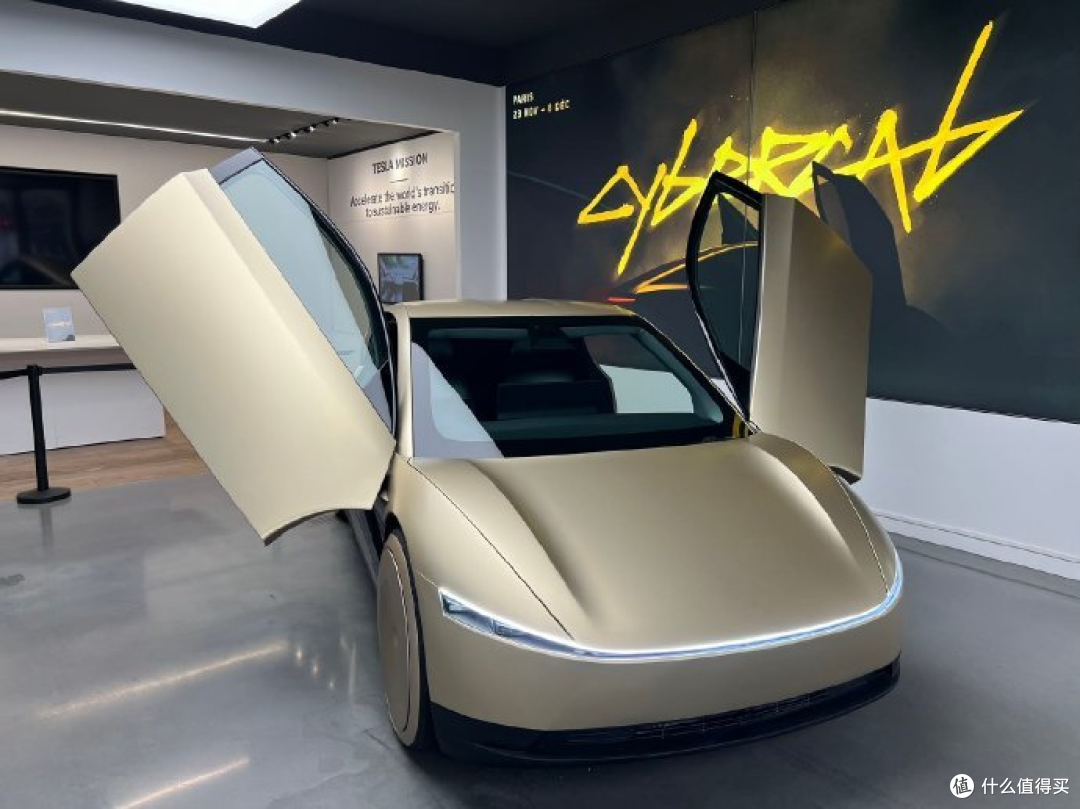
更关键的是国内法规约束。现行的机动车相关制度,对无方向盘、无踏板的原生无人车尚未放开上路准入。虽然国内已经启动道路交通安全法修订工作,探索专用无人车管理规则,但相关政策落地仍需要时间。也就是说,即便 Cybercab 技术成熟,短期之内也很难在中国实现大规模上路运营,更多是向行业展示未来的可能性。
当特斯拉展出未来概念产品的时候,百度萝卜快跑走的是一条本土化落地的务实路线。不同于 Cybercab 的 “原生无人”,萝卜快跑选择多传感器融合方案,把激光雷达、视觉摄像头、高精地图结合起来,用多重硬件冗余应对国内复杂路况。这套模式被不少人误解为技术落后,实际是为本土交通环境做出的取舍,能够有效降低极端场景下的感知失效风险。
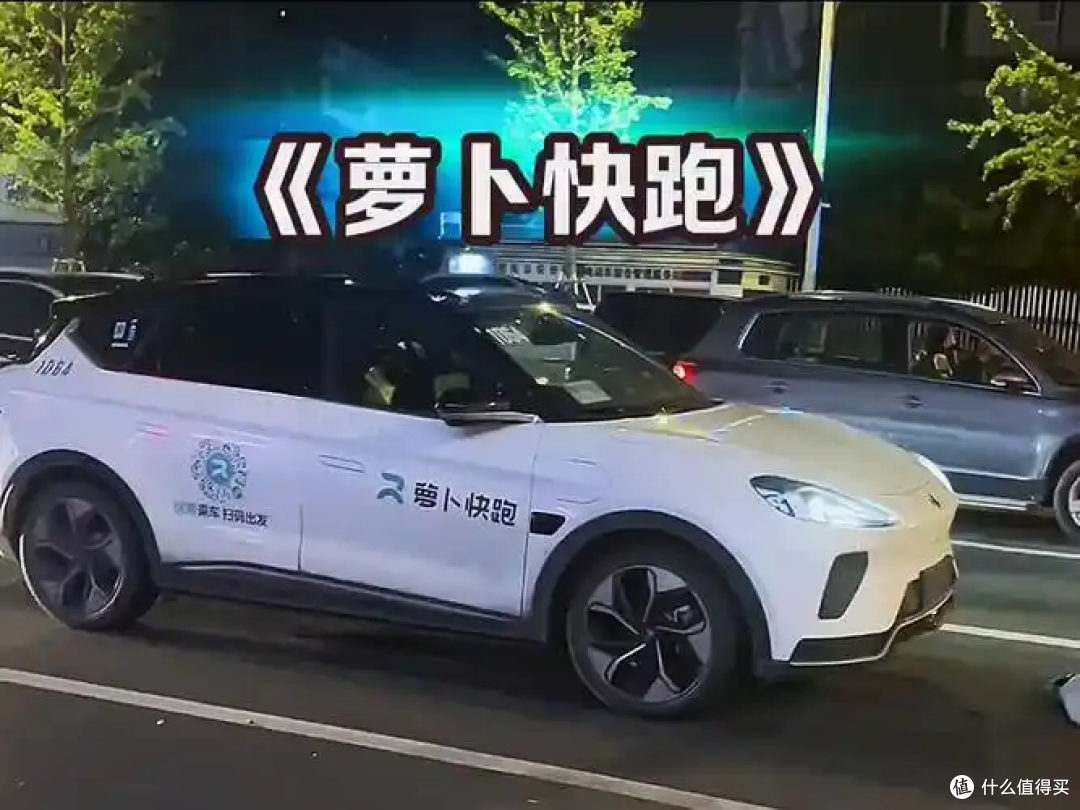
截至 2026 年,萝卜快跑业务已经覆盖全球 28 座城市,累计自动驾驶里程突破 3.5 亿公里,全无人里程超过 2.4 亿公里,完成载客订单 2300 万单。在北京、武汉、重庆、深圳等地,普通用户可以直接叫到车内无安全员的自动驾驶出租车,实现常态化收费运营。不止国内,它还落地迪拜、香港、伦敦等海外地区,输出算法、调度、运维一整套出行解决方案,证明中国自动驾驶技术具备出海竞争力。
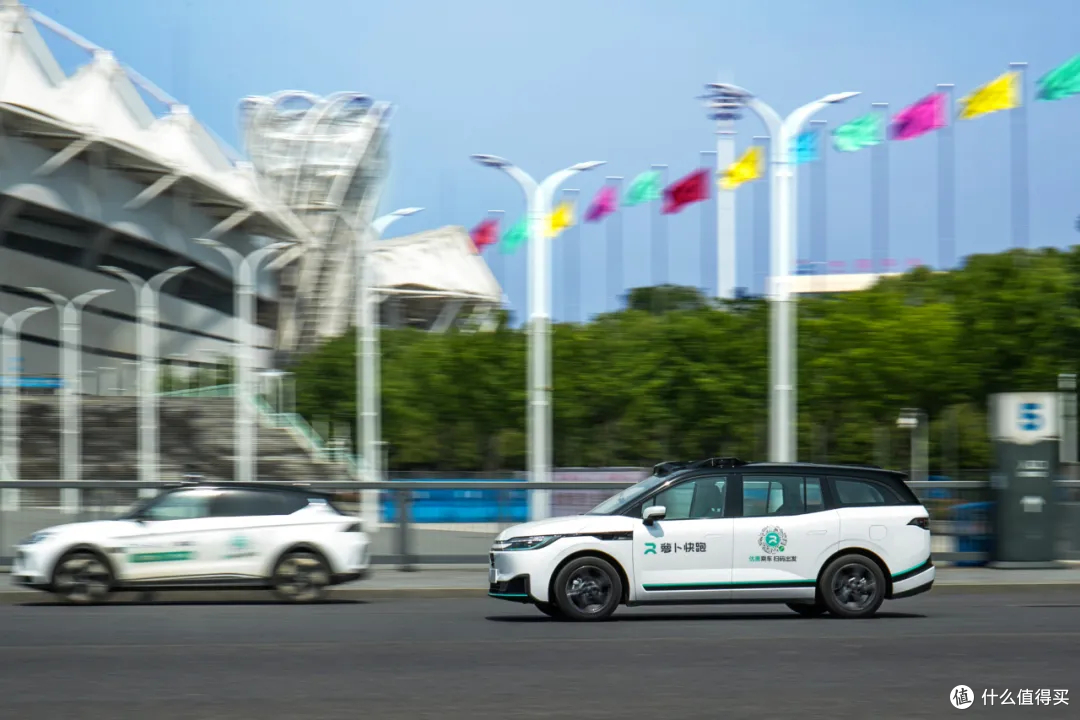
当然这套方案同样存在短板。激光雷达、高精地图持续更新,带来了更高的硬件与运维成本,整车降本节奏慢于纯视觉路线。但它积累下的本土路况数据、运营经验、合规处理经验,是海外企业短时间很难复制的护城河。
纵观整个行业,路线对立早已成为过去式。两家企业其实都在向对方的优势靠拢。百度持续研发端到端大模型,逐步降低对高精地图的依赖,朝着轻量化、低成本演进。特斯拉也在持续优化视觉算法,尝试提升复杂路况下的鲁棒性。
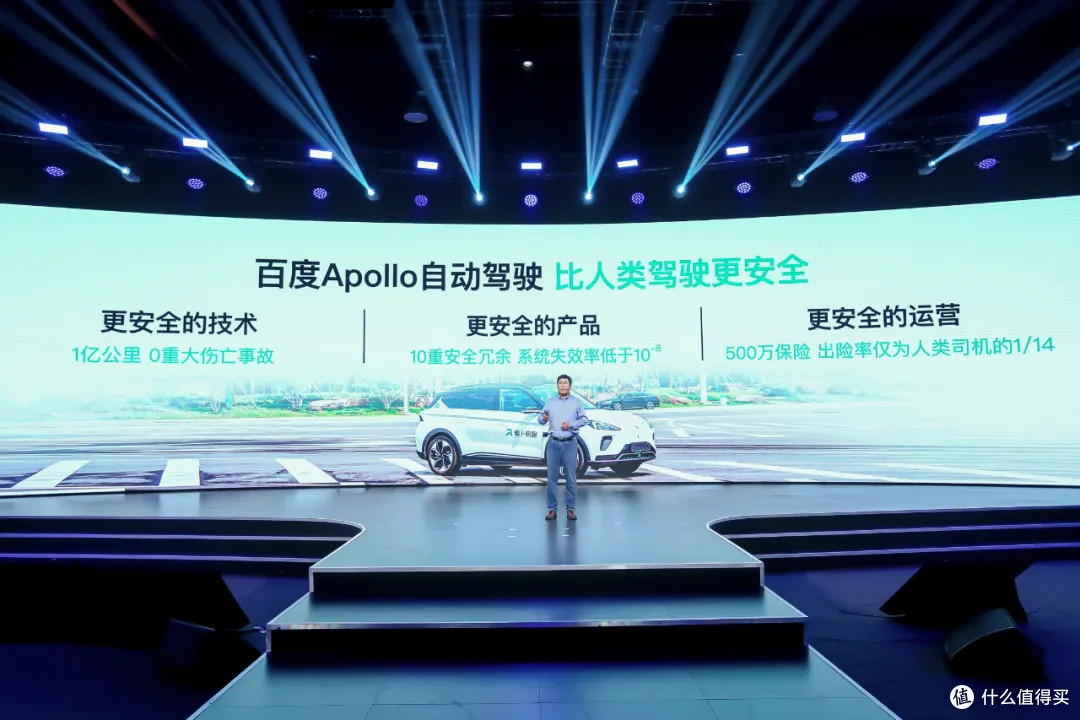
自动驾驶行业的成熟,既需要 Cybercab 这样打破固有认知的产品,去拓宽行业想象力边界;也离不开萝卜快跑这类企业,在真实城市中打磨运营体系,培育用户习惯,推动监管政策迭代。
技术没有绝对的标准答案,不存在某一条路线能够通吃全球市场。最终评判技术好坏,从来不是看概念有多炫酷,而是看谁能够更安全、更经济、更可持续地服务普通人的日常出行。








