2026年10月27日,通用汽车首席产品官斯特林·安德森在接受The Verge采访时,把矛头对准了老东家特斯拉。他说,只依靠摄像头,根据物理规律,某些情况下就会出问题;雷达本来就很便宜,取消它是“无视物理规律的奇怪信仰执念”。新浪汽车
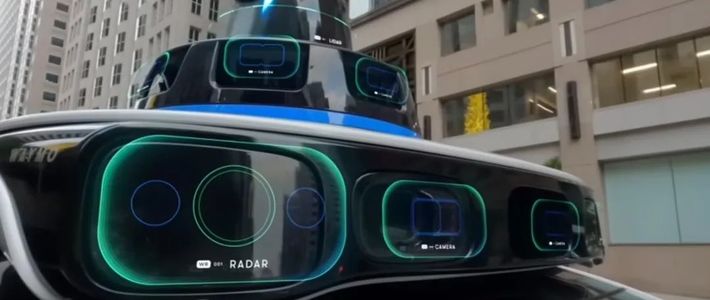
通用确实没打算跟。它计划在2028款凯迪拉克ESCALADE IQ上推出升级版Super Cruise,同时使用摄像头、毫米波雷达和激光雷达。太平洋汽车
特斯拉那边则是另一条路:2021年5月新产Model 3/Y取消前向毫米波雷达,2022年10月起逐步移除超声波雷达,硬件层面彻底只依赖摄像头。 安德森不是局外人,他正是特斯拉初代Autopilot的核心搭建者。太平洋汽车IT之家
于是那个老问题又被翻出来:雨雾天,纯视觉到底差在哪?多几颗传感器,真能补上吗?
先拆一个常见的误会。很多人以为摄像头是“被动看可见光”,激光雷达是“主动打光”,所以雾天里激光雷达能穿透。物理上并不是这样。雾滴直径通常在1-10微米。可见光波长0.4-0.7微米,905nm激光雷达0.9微米,1550nm也就1.55微米——这三者和雾滴直径处于同一个数量级。 同一个数量级意味着米氏散射,散射强度跟波长关系不大;浓雾里,激光脉冲还没打到远处车辆,就先被雾滴弹散,点云里冒出一层噪点,探测距离从晴天的两百米掉到几十米。知乎智驾最前沿
所以“激光雷达穿雾”基本是营销话术。1550纳米常被当成解药,但它比905纳米强的部分,主要来自人眼安全允许更高发射功率,而不是波长本身能透视。真正在雾里相对稳的,是毫米波雷达,77GHz波长约3.9毫米,雾滴比它小三个数量级,浓雾里的衰减通常不到1dB/km。知乎
但毫米波的老毛病是空间分辨率低,难以精确识别静态或复杂形态的物体。 摄像头这边更直接:雾把远处物体反射的光打散,又给画面盖上一层白幕,对比度和边缘细节一起塌掉;去雾算法能救回轻雾,浓雾下输入本身就没剩多少信息,强行去雾还可能“脑补”出不存在的纹理。36氪知乎
那多传感器融合到底赢在哪?不是“多一双眼睛”,而是“失效方式不一样”。Waymo联合CEO德米特里·多尔戈夫在YC的演讲里说,摄像头依赖光线,激光雷达主动发射激光、能直接拿到距离和三维结构,毫米波能提供速度,并且在雨雪、雾气里保持一定能力;多传感器组合,降低的是单一感知方式失效带来的风险。36氪
他也承认纯视觉可以快速达到令人印象深刻的水平,但L4要的是远超人类的安全,纯视觉的性能曲线可能在到达目标前提前见顶。 这话其实在说:摄像头能帮机器看见世界,但输入信息本身有边界,模型再强也补不回没拍到的东西。智能车参考
安德森的说法更直接:不同传感器各有失效边界,多模态融合能把感知漏检概率压低一个量级。 但这是厂商的账,不是雨雾天的实测保证。把传感器数量直接等同于安全上限,和把纯视觉当成万能解一样草率。太平洋汽车
所以,两者在雨雾天的差别,不是“一个能开、一个不能开”,而是失效的相关性。纯视觉的短板不是“完全不能用”,而是所有摄像头共享同一套失效逻辑:雾、雨幕、眩光、镜头上的水滴,会一起把对比度拖垮,系统没有第二条独立通道来交叉验证。中等雨雾、能见度还有几十米时,它未必立刻失效;真正拉开差距的,是低对比度行人、深色车、团雾和夜间逆光——这些场景里,摄像头丢的不是“清晰度”,而是“信息”。
融合的短板则是另一种:激光雷达在浓雾里同样会噪点爆炸、测距缩短,毫米波能测距测速却分不清物体,传感器多了,融合算法、标定和算力也跟着涨。堆料不等于安全,关键在于系统知不知道自己看不清。
安德森说纯视觉“无视物理规律”,这句话对了一半。摄像头确实有物理边界;但把激光雷达当成雾天解药,同样是无视物理规律——雾滴不会因为你是主动光源就绕开。雨雾天开智驾,先别数车上有几颗传感器,看它在看不清的时候,会不会认怂。