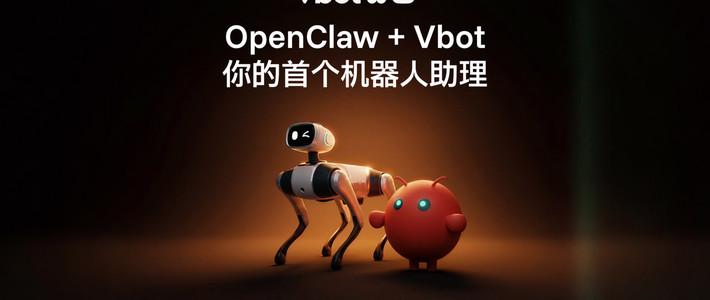
OpenClaw+Vbot代表了具身智能的重大突破,首次将主动式AI带入物理世界。这款机器人不再被动等待指令,而是通过持续感知、规划、行动和反思的循环,真正理解环境并与人类自然交互。它标志着AI从云端应答向现场自主执行的转变。
 智能速览
首个可购买的搭载OpenClaw的具身机器人,支持OTA更新
采用Perceive-Plan-Act-Reflect-Update持续运行循环
可根据上下文、规划器和人设主动执行任务
支持手势识别等技能开发,集成ROS2和Python
通过经验沉淀实现持续学习和成长
 精华内容
从被动应答到主动行动,这款具身机器人重新定义了AI与物理世界的交互方式。它不仅是一个执行者,更是一个学习者和成长者。
智能架构设计
OpenClaw+Vbot采用了独特的三层认知架构:SOUL.md记录机器人的身份和行为准则,MEMORY.md存储长期经验和知识,USER.md则保存对用户的个性化了解。这种设计让机器人具备了类似人类的记忆和个性特征,能够在交互中不断积累经验,形成独特的’灵魂’。
主动执行循环
核心创新在于其持续运行的Perceive-Plan-Act-Reflect-Update循环。与传统需要被动输入指令的AI不同,Vbot能够主动感知环境,安全地规划行动,执行后进行反思并更新认知。在演示中,当被问及’办公室是否有人’时,机器人会自动站起来,开启视觉模块,实际检查周围环境后给出准确回答,而不是简单猜测。
技能开发能力
机器人的能力并非固化在发布时,而是可以动态扩展。通过指令’create a new skill that understands human gestures’,Vbot能够自主研究、原型开发、测试并集成新技能。在演示中,它成功构建了一个基于MediaPipe的手势识别系统,支持8种手势,包括挥手、指向、点赞等,并与ROS2和Python环境无缝集成。
安全与自主平衡
每个动作在执行前都会经过安全评估,确保移动的可靠性。机器人通过预测机制避免碰撞,将意图转化为安全的具体行动。这种设计既保证了自主性,又确保了在人类环境中的安全性,解决了具身智能落地的关键挑战。
OpenClaw+Vbot的出现标志着具身智能进入新阶段。它不再是被动的工具,而是能够主动感知、学习并成长的智能伙伴。随着技术的不断迭代,这样的机器人将如何改变我们的日常生活和工作方式?
 关键评论