11月2日,首届CMG世界机器人登泰山大赛在山东泰安的泰山红门广场正式鸣笛开赛,足式机器人陆续上路开跑。 赛道是泰山红门至中天门的经典登山步道:3100级石阶、600米高差、全程约3.9公里。央广网央视网
大赛设竞速赛和专项赛两大类别,包含人形机器人、足式机器人、足式机器人负重、外骨骼机器人助力4个正式赛项,外加1个全域机动探路挑战赛。 按已披露的分段安排,足式竞速要跑完红门至中天门全程,人形竞速的赛段约1.6公里。 赛事由泰安市人民政府、中央广播电视总台新闻新媒体中心、中央广播电视总台山东总站、中央广播电视总台体育青少节目中心联合主办。中国新闻网微博央视网
排位赛其实先把强度摸了个底:10月26日赛道被雨水浇得湿滑,最快的足式竞速参赛产品仍用51分08秒(净用时)爬完了全程。 这条成绩线,是今天正赛的参照起点。知乎
不在实验室里跑,让机器人爬真实台阶
赛事的核心看点就一条:把机器从受控环境里拽出来,放到真实山路上接受检验。 总裁判长苏庆伟直言,最大的挑战是机器人怎么适应泰山的路——台阶有高有低、有宽有窄,还夹着鹅卵石路段。中国新闻网知乎
爬山之前先建图,人形再练两招偏门功夫
四足机器狗下盘稳,认准方向可以撒开腿往上跑;两条腿的人形重心高,每一步都得算得更细。所有选手上山前的基础功都是建图:先沿古道跑一遍,用激光雷达把台阶、岩石、树木扫描成三维点云地图,再植入机器狗的“大脑”。 人形选手为此各出招数:优宝特队把摄像头从头顶挪到胸前,让视线贴地,专盯脚尖前约45度的台阶画面;智身科技的方案更极端,干脆让机器人“盲爬”——不靠视觉,凭关节受力和运动姿态实时调整下一步,像人练出的本能反应。中国新闻网
机器人太快,逼着赛制改了裁判模式
排位赛里出现过裁判追不上机器人的一幕,组委会随即把全程跟踪的执法方式调整为点位裁判值守。 苏庆伟的说法很直白:机器人是用电的,裁判员是吃饭的,换块电池就能继续加速,人的体能却有上限。改成点位制后,一名裁判大约负责五六十米,视野开阔处间隔放宽,拐弯看不见的地方则必须两名裁判视线相接。微博中国新闻网
比完热闹之后:机器人要接的,是真实岗位
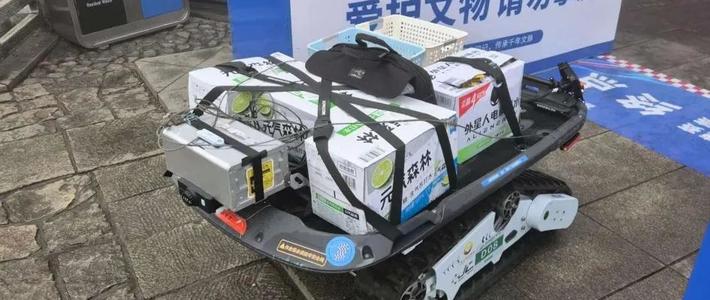
足式负重赛的原型是泰山挑山工,而机器“接班”早已在山上开始:泰山景区10月31日对外介绍,机器狗“挑夫”今年7月就已上岗,上山搬货、下山清运垃圾,单台负重可达45公斤。 外骨骼赛项对应的场景同样已运行两年:2025年“五一”假期,泰山景区已投放了500台外骨骼机器人,游客花80元就能租3小时辅助登山。 景区方面说得很克制:机器狗有望大幅减轻人工负担。连续石阶、陡坡弯道、窄路通行这些真实路况,考的也正是机器人的感知决策、环境适应与操作执行能力。 赛事期间,泰安同步办起具身智能产业洽谈会和生态展览,把赛道上暴露的技术缺口直接递到产业面前。至于“替代挑山工”,现在还谈不上——机器接走的是最磨人的负重转运,它离真正独当一面,还得先爬完眼前这3100级台阶。知乎微博中国新闻网