

给机器人挑 IMU,最容易犯的错是盯着零偏比大小。真正决定它摔不摔的,是量程、延迟、温补,以及能不能和编码器对上账。结论先放这:按用途选匹配,不按参数选最强。
 振动分析AI故障诊断振动分析AI故障诊断
一、机器人摔了,先换腿还是先查 IMU?
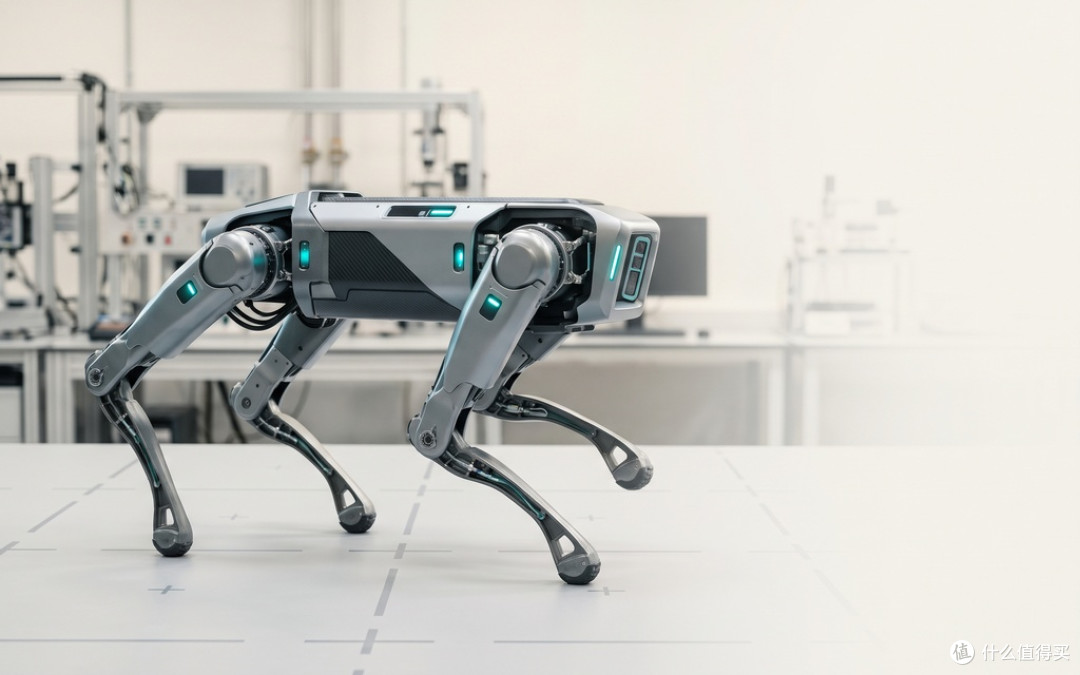
试验台上,四足机器人被侧向猛推一把,歪了十几度,两条腿抢在倒地前跨出一步。这不是腿快,是姿态环快:MIT Cheetah 3 的公开论文写明,整机控制环以 1 ms(1 kHz)周期运行,IMU(惯性测量单元)与关节编码器在同一周期进入状态估计与力矩解算(Bledt et al., 2018)。所以第一步不是比零点几度每小时,而是确认陀螺仪跟不跟得上控制周期:环跑 1 kHz,配 100 Hz 的 IMU,十次决策九次用旧数据。
二、四个参数,哪个该排第一?
1. 零偏稳定性:1 °/h 的零偏,积分 1 分钟是 0.0167°,姿态误差 1° 在 10 m 末端约 175 mm(10×tan1°)。工业级 MEMS 常见 1~10 °/h(行业口径)。2. 量程:摔倒前最后一下角速度最大。MPU-6050 手册:±250 °/s、16 位时 1 LSB≈0.0076 °/s,±2000 °/s 时约 0.061 °/s(TDK InvenSense,厂商口径)。量程是拿分辨率换的。3. 带宽与延迟:2 m/s 行走时,5 ms 延迟对应 10 mm 位置差,10 ms 对应 20 mm。噪声能滤,延迟滤不掉。4. 温补:电机就在旁边发热,冷机正常、跑二十分钟开始偏;常温标定不等于现场 40~60 ℃ 可用。
顺序是:先卡带宽延迟,再定量程,最后比零偏。否则容易买到「实验室准、上场削顶」的陀螺仪。
三、三个坑,你踩过哪一个?
1. 把「分辨率」当「精度」:16 位只说明能分出小台阶,零偏、温漂、噪声才决定准不准。2. 只看静止零偏:机器人是在跑、在撞、在发热,静态数据只是及格线。3. 拿消费级套工业场景:厂家给的零偏、标度因数、温漂都带测试条件,不写条件就没法比。
四、六轴还是九轴,室内怎么定?
室内磁力计易被电机磁场和钢结构干扰,六轴加编码器往往比九轴更稳(底稿口径);九轴不是更高档,只是多一路磁力计。这颗惯性测量单元单独用一定漂,姿态解算要靠三路对账:IMU 管短窗口高频,编码器管低频绝对位置,足端接触管「踩实没有」,融合后的姿态解算更新常见 200~1000 Hz(公开论文与厂商方案口径)。入门档有六轴和够用量程,但零偏与温补口径含糊;中档才给全温区标定数据。价格随批量浮动,本文不报数。
五、到货怎么验,三步够不够?
1. 静止上电十分钟,看角度漂多少,对照手册零偏量级;再用热风或整机跑热复测,看温漂。2. 快速转动机身,看有没有削顶、有没有明显延迟,并把时间戳和编码器对齐。3. 装样机跑最狠的动作,回放看姿态抖不抖。抖,可能是采样不够或低通没做干净——1 kHz 采样只能无混叠看到 500 Hz 以下(采样定理)。
一句话结论:给机器人选 IMU,先按控制周期卡延迟、按最大冲击定量程,再比零偏和温补;参数是拿来对场景的,不是拿来互相比的。口径:MIT Cheetah 3 论文(2018)、MPU-6050 数据手册、行业通行量级。
One More Thing.......
朗锐传感专注于智能传感、称重仪表、料塔称重、气体传感模组、高速高精度数据采集、工业测控应用、振动监测等自动化技术应用。提供专业硬件定制化服务,帮助客户项目快速实现快速盈利。
当前文章无评论,是时候发表评论了