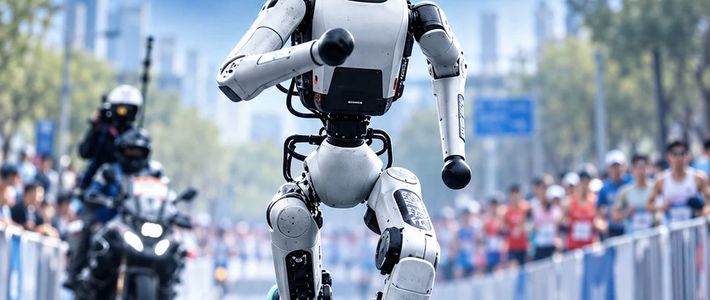
近年来,机器人屡屡凭“新绝活”登上热搜,从跑完半程马拉松到后空翻,再到各种打拳、跃障的表演,让人感觉科幻电影正在加速照进现实。然而,如果剥离这些舞台光环,走进真实的工业车间、物流仓库和家庭场景,当前的智能机器人究竟进化到了哪一步?简单来说,机器人正在跨越从“只会按既定程序动作的自动化设备”向“能够感知物理环境、理解自主规划并持续学习的具身智能体”演进的转折点。它已经走出了实验室展示阶段,进入了试点商业化的窗口期,但距离真正走进千家万户进行通用家务操作,仍有一段路要走。
在大脑与决策层面,智能机器人的底层架构正在经历从“单纯依赖模型规模”向“系统化自进化”的转变。过去几年,行业主要依赖视觉-语言-动作(VLA)大模型进行端到端学习,试图把图像输入直接映射为动作。但随着任务复杂度的提升,单纯靠视觉识别动作已无法应对长流程和突发异常。如今的演进趋势是将大模型作为机器人的“大脑”,负责理解目标、拆解任务和逻辑推理;将控制策略作为“小脑”,配合能够预测动作后续物理变化的“世界模型”进行联合决策。更加关键的改变在于“自我纠错”能力的提升,以前机器人遇到突发状况往往会直接停机,现在的智能体框架开始赋予机器人记忆管理、技能编排与实时复盘能力,即使动作被打断或抓取失败,也能根据物理反馈调整策略重新尝试,实现部署后的自我进化。
在身体与运动控制层面,机器人正逐步摆脱“长了一双腿却只能站着干活”的尴尬局面。早期的人形机器人虽然具备出色的步态和跑跳能力,但在真正执行抓取或搬运等任务时,往往需要先走到平地上站稳,再单纯靠机械臂移动。近期技术突破的核心在于“全身智能”,即下肢步态、躯干姿态调整与手部末端精细操作的协同控制。无论是屈膝俯身捡拾低处物体、在非平整地形或台阶上保持平衡并搬运重物,还是遭受外力推搡扰动后迅速恢复重心,身体各部位的代偿与配合使机器人能够更充分地适配人类为自身身体尺寸所设计的物理空间。与此同时,灵巧手、高精度触觉传感器以及动力总成等核心零部件的持续迭代,也为机器人在精细接触式操作中提供了更高的物理上限。
在落地应用与商业化路径上,行业呈现出极其务实且分化的态势。相比于高成本、高难度的双足人形机器人,四足机器狗、轮式双臂机器人以及协作机械臂凭借更高的稳定性、更低的成本和更长的续航,在现实场景中落地更快。在变电站巡检、能源矿山、应急救援、工业仓储等半结构化或高危环境中,四足与轮式机器人已经可以进行全天候自动化巡逻和多维数据采集,展现出明确的实用价值。而在工业制造流水线上,精细度、作业节拍与高可靠性是核心门槛,工厂更看重投产比与极低的出错率。因此,能够连续稳定作业的“轮式底盘加双臂”架构,往往比双足人形形态更容易率先被工业界采纳。
对于备受关注的人形机器人而言,尽管在运动控制与演示效果上进步神速,但真正实现大规模商业落地仍面临泛化能力差、硬件成本高昂以及高质量数据稀缺等瓶颈。真实的家庭或复杂工作场景充满了各种长尾异常,哪怕是简单的叠衣服、倒水或拧螺丝,只要物体位置稍有偏差或材质改变,机器人就可能产生判断错误。为了弥补真实世界高质量物理交互数据的不足,通过高保真仿真环境进行高并发的并行训练,结合少量真机示范数据进行校准与虚实迁移,已成为行业加速技术迭代的主流路径。
当前的智能机器人正处于“从能动向会想”、“从舞台表演向场景实战”过渡的关键交叉口。未来三到五年,随着大模型空间理解能力的提升、硬件成本的下降以及产业链的成熟,智能机器人将优先在工业制造、特种巡检等特定细分场景中实现规模化应用;而在更加开放、非结构化的通用家庭服务场景中,机器人要达到高性价比、高可靠性地“自主做家务”,仍然需要经历一个跨越技术与商业双重门槛的长期演进过程。