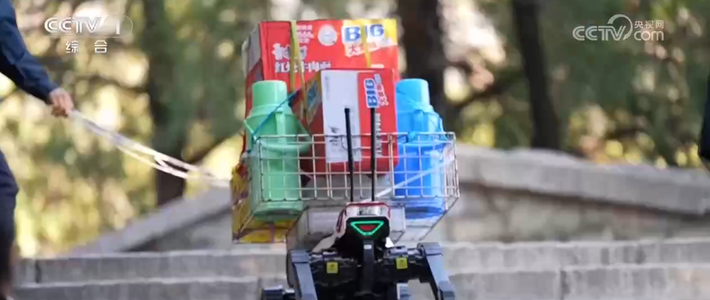
11月2日,首届CMG世界机器人登泰山大赛开赛。负重赛段从红门广场到壶天阁,3.3公里、2100多级石阶。机器狗背着两个西瓜、两盘鸡蛋共26斤往上走。 直播镜头里它走得很稳;另一段现场视频里,有机器狗在中途频繁打滑、失衡,踉跄一下,又接着爬。 这两段画面并不矛盾。机器人要解决的不是“永不失误”,而是“失误之后别把货摔了”。极目新闻机器人前瞻
先看“不摔”。四足机器人的步态可以很保守:三条腿撑住,一条腿抬起来找下一个落点。上山前,它还会先用激光雷达把整条古道扫一遍,分清台阶、岩石、树根和路沿,生成一张三维点云图。 走的时候,实时地形和这张图对上,脚就知道该往哪儿踩。台阶的高度、踏面深度、边缘位置,都会变成落脚点候选;机器人挑一个踩得稳的,再把身体移过去。中国新闻网
但泰山的路不按地图长。总裁判长苏庆伟说,这里的台阶“有的高,有的低,有的宽,有的窄,还有鹅卵石路”。 石阶一湿,脚底打滑,再好的地图也救不了。真正让机器人不摔的,是打滑之后那零点几秒:机身姿态一歪,关节受力一变,控制器就把重心挪到还撑着地的腿上,把一次“要摔”改成一次“踉跄”。中新网
再看“不碎”。把镜头拉近,鸡蛋不是散放在筐里,是码在蛋托里,连筐一起被绿色绑带交叉压住。 鸡蛋怕的不是高,是冲击和碰撞。蛋托分格,避免彼此磕碰;绑带限制货箱位移;货和机器人的身体尽量变成一体,起步、刹车、上下台阶时,货就不会在背上滑动、翻滚。小红书
另一半在机器人身上。四足机器人的腿不只是“走”,还是主动悬架:落地时关节要吸掉冲击,躯干要尽量保持水平,货架不跟着腿一起上下颠。控制上,底层靠力矩控制、阻抗控制保平衡。 这样一来,“不碎”被拆成三段:蛋托和绑带挡掉碰撞,货架和躯干挡掉晃动,腿和关节挡掉落地的那一下。任何一段松了,鸡蛋都可能碎。所以真正保住鸡蛋的,不是机器人“小心”,而是这套把意外变小的设计。知乎
26斤听上去不少,拆开是13公斤。以智身科技公开的钢镚L2为例,持续载荷16公斤——26斤已经接近这个数。 但真正拉开差距的不是重量,是2100多次落脚,每一次石阶的高度、摩擦、角度都略有不同。3.3公里的赛程里,关节还会发热,现场工程师得带着降温喷雾,随时给它降温。 而打滑之后还能把货稳住,才是最难的。机器人前瞻闪电新闻
所以负重赛的评分标准不是“谁先到”,而是物资能不能安全送到、负载稳不稳。用参赛文章里的话说,考的是“物资不能掉,姿态不能崩,半路不能停”。 现场也确实是按这个逻辑在保障:参赛团队的技术支持说,机器人的腿如果出故障,可以很快更换,沿途还放了备用模块。 这次比赛真正证明的,不是“机器狗能背鸡蛋”,而是它已经能把一次失误控制在“还可以继续走”的范围内。离“每天替人扛”还有距离:现在它身边还得跟着工程师,关节热了要喷,腿坏了要换。等哪天它自己能每天走完这条路,才算真正接住了那副担子。知乎央视网