

没有被淘汰,但地盘被重新划分了:"看懂场景、决定下一步、根据结果纠错"这一层任务判断,通用模型已经能接手;高频连续控制和本机运行的执行层,仍然要靠专用模型。11月13日《财富》报道并经公司确认,OpenAI撤销了独立建制的机器人团队,机器人研究组并入首席研究官 Mark Chen 管的主研究团队,做应用和硬件的人划进总裁 Greg Brockman 的 Applied 部门,公司同时说明机器人仍属长期愿景。这次重组押的是:机器人那颗"大脑",通用模型已经够用了。知乎知乎
不过,被四处转引的"通用模型74.8%碾压专用模型",出自一场推理期间仿真环境暂停、演示视频按60倍快放并剪掉停顿的测试。眼下两块记分牌给出的答案恰好相反,比重组本身更值得看的,是数字的边界在哪里。知乎
拆掉的是汇报线,不是机器人业务
这是 OpenAI 第二次收掉机器人团队。2020年那次收摊后,联合创始人Zaremba在播客里给出解释:语言模型有海量文本可以预训练,机器人没有这样的数据,团队原本以为靠自己生成数据加上强化学习能走很远,结果走不通。当时被寄予厚望的代表作,是2019年公布的那只仿真训练、真机解魔方的机械手。知乎DeepTech深科技
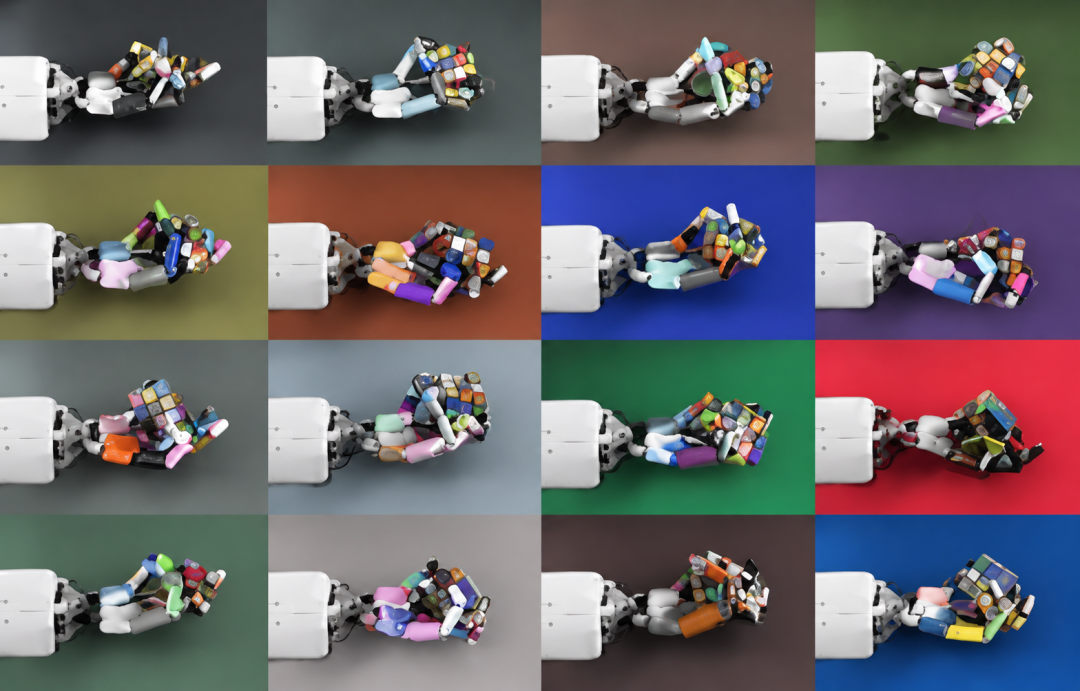
2024年,OpenAI重建机器人团队,并与人形机器人公司Figure签署合作协议。合作刚满一年,2025年2月Figure就宣布退出,说自家在端到端机器人AI上有了重大突破;创始人Adcock的判断是,大语言模型越来越聪明,也越来越像大路货,在整件事里只占最小的一块,机器人AI必须垂直整合在自己手里。当时的行业共识是"脑子必须握在自己手里"。DeepTech深科技知乎
二十一个月后,OpenAI下了相反的注:不再是模型学不会,而是GPT-6 Astra这样的通用模型已经能直接操控机械臂,不必另养一拨人造专用的"脑子"。消息出来那几天,机器人学习大会CoRL正在奥斯汀开,OpenAI订好的208号展位空着,没挂标识。Altman给的人形机器人首次公开演示目标,仍定在2027年。对靠"机器人得有自己的大脑"讲故事融资的创业公司来说,这等于被当面否了一次方向。知乎知乎
两块记分牌,答案相反
这次重组最硬的技术注脚,来自英伟达西雅图机器人实验室10月公布的Astranomy研究:把GPT-6 Astra直接当机器人的控制策略,给它相机画面、机械臂状态和一套控制接口,由它决定下一步怎么动。知乎
测试在RoboLab-120仿真基准上跑,120个桌面抓取摆放任务,机械臂是仿真里的Franka。直接生成动作的成功率66.3%,可以调工具、分步规划、保留执行历史的智能体(代理)模式升到74.8%;榜上此前最好的专用策略是51.0%,开源VLA模型π0.5只有28.0%。知乎DeepTech深科技
但另一块记分牌读出来不一样。港科大的《RobotWorld》评测里,同一个Astra控制机器人的成功率只有19%。Anthropic 11月9日演示附带的RoboDojo双臂仿真评测中,其新模型Claude Fable 5.2拿到64.9%,Astra为29.8%,同框架下的头部位置属于专门的VLA/世界模型方案。知乎DeepTech深科技
清华团队的《An Unexpected Robot Policy》实验给出同样的结论:让LLM端到端当机器人策略,还不如最强的VLA/WAM模型,尽管这些通用模型根本没在物理场景数据上训练过。知乎
同一件事——“通用模型控制机械臂”——成功率从19%摆到74.8%,主要差在题目和框架上。清华实验把强弱项拆得很清楚:根据对手的牌选对应的牌、视角被挡住先搬开遮挡物,这类任务理解和规划做得不错;抓传送带上的移动物体抓空、双手配合失败、拿一块积木撞倒搭好的塔,这类精细控制不行。知乎
商汤日日新联合研究团队把同一个Astra接到单臂、双臂、移动机器人和人形机器人等8种平台上,看到同样的边界:刚性物体的抓取、堆叠较可靠,柔性物体、精密接触和长距离移动更困难;最亮眼的一幕发生在双臂插花任务里,持花臂自己的腕部摄像头看不到瓶口,模型移动空闲的另一只臂去借视角,随后完成插入。这正是通用模型已经证明的判断层能力,而专用模型擅长的恰恰是它后面的部分。DeepTech深科技
时间和钱的账
还是英伟达那组测试:代理模式平均每次推理13.37秒,直接输出动作要18.56秒,而专用模型π0.5一次推理只要47毫秒,相差约285倍。代理模式每个成功回合平均用掉约3090万token,接口费用估算约36.40美元——这是仿真口径,不能直接搬到车间,但方向清楚:越会规划,越慢、越贵。解魔方折算真实时间超过40分钟,产线上的传送带不会等模型想完。知乎知乎
专用模型快,是因为Physical Intelligence的π0这类VLA在视觉语言模型后面接了专门的动作模块,用flow matching一次生成一小段连续动作,控制频率最高到50Hz;通用模型的输出是离散token,把连续关节角拆成token一个个吐,节拍天然对不上。卡内基梅隆大学机器人研究所助理教授石冠亚也提到同样的约束:大模型慢,而且跑在云端,机器人得一直联网,机身上还需要能在本地跑的小型专用模型。知乎知乎
2026年10月,Robocurve、USC和UC Irvine的研究者把9个前沿多模态模型拉到同一台真机双臂上,让它们做叠碗、收纳、分拣、盖笔帽、装水果倒水、立瓶子六类家务,每个模型每个任务跑20次,一共1800次试验。知乎
这批评测里最强模型的平均任务分45%—48%,大多数时候是把任务推到一半就停住;同样这批模型,进步速度是54天翻一倍,单次执行成本三个月降了6倍多。夹爪伸过去合上空手而归的抓空率,从64%降到32%——模型学到的目前主要是"别出错",还不是新技能。知乎
最干净的反例是把倒下的瓶子立起来:抓取位置接近全关节伸展,转正瓶身又需要俯仰角大幅转动,而接口把pitch卡在±0.6弧度以内,180次试验只立起过一瓶6次。能力要穿过末端位姿这个窄接口才能落地,关节伸不到位,模型再聪明也立不起瓶子——硬件适配这一层不会因为模型变强而消失。知乎
行业实际的选择是分工,不是二选一
两家公司最近的公开动作摆在一起,能看清各家把注下在哪一层。Anthropic 11月发布Claude Fable 5.2和Claude Mythos 5.2,直接展示前者控制真实机器人拧瓶盖、解益智方块和绘画。DeepTech深科技
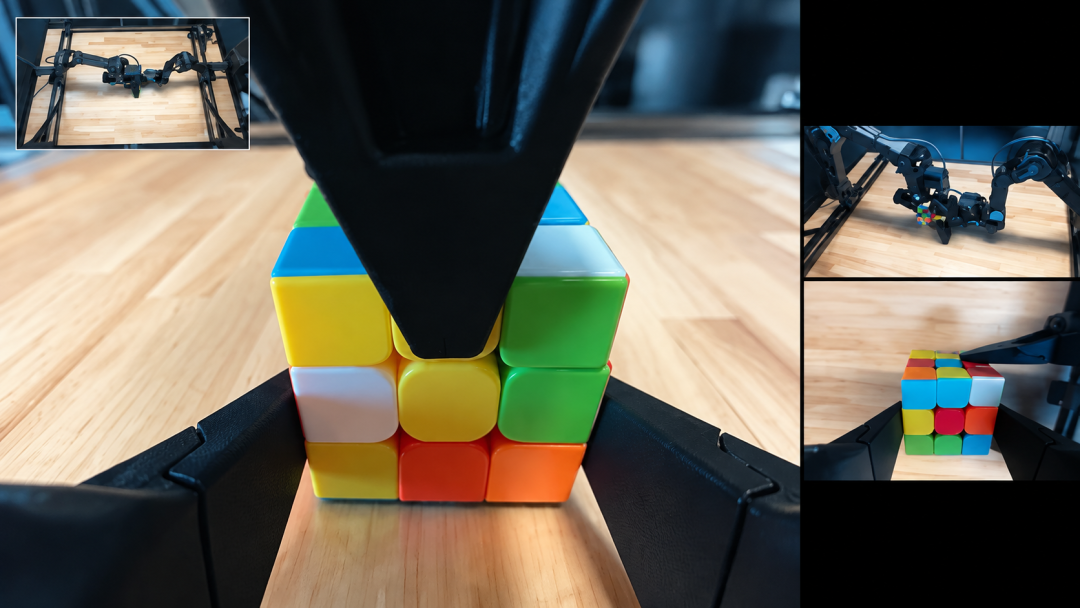
谷歌则同时推进两条线:发布Gemini 4 Argon时,展示它通过动作接口控制机械臂摆正杯子、放入纸巾,还让它为波士顿动力的Spot四足机器人构建垃圾桶仿真模型,练习踩踏板开盖后再去真实环境投放易拉罐。11月10日,谷歌DeepMind公布新一代机器人动作模型Gemini Robotics 2.5,内部是明确分工:具身推理模型跟踪工作流程,动作模型控制手臂与双手;在Apptronik机器人和梅赛德斯-奔驰工厂的零件分拣装盘概念验证中,Apollo 2拣选零部件的成功率披露为96%。没有一家赌"专用模型消失",争的是通用模型能接管哪一层。DeepTech深科技知乎
那么,被淘汰的是什么
通用模型杀死的不是专用模型,而是一种叙事:“每上一个新任务,都得从头训一套专属模型”。英伟达的记分牌上,Astra靠理解场景、分步规划和执行反馈纠错拿下的是规划题;π0.5靠47毫秒的响应守住的是控制题。MIT教授Russ Tedrake的判断更接近行业正在发生的事:机器人公司的优势在已经卖出去的机器,工厂里攒下的现场数据能让机器人适应具体工位,基础模型越强,这些数据越值钱。专用模型的角色,正在从"大脑"重新收缩为"反射弧":负责高频、本地、精密接触,判断交给通用底座。知乎
对关注这条线的用户,有三个值得盯的信号:智能体模式的延迟和单次成本会不会随下一两代模型降一个量级;2027年OpenAI承诺的人形演示里,机器人装的到底是通用模型还是专用策略;以及谷歌"推理模型盯流程、动作模型管手臂"的组合形态,会不会被更多厂商照抄成默认方案。这三个信号哪个先变向,"判断层归通用、执行层归专用"这条界线就会被推动一格。

当前文章无评论,是时候发表评论了