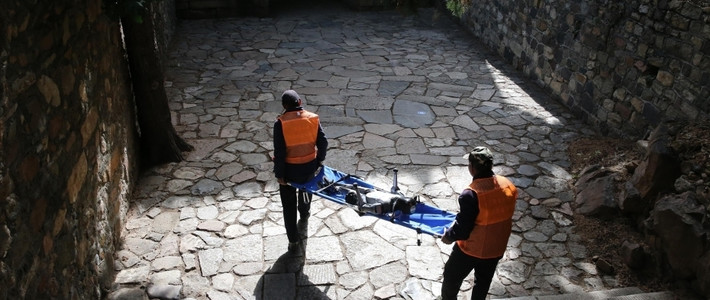
11月2日,首届CMG世界机器人登泰山大赛在泰山红门开赛。一台银灰色的宇树G1蹲在石阶上,头埋得很低,像走累了的小孩。不久前它还在往上爬,后来被工作人员放上担架,抬下山。
网上把这件事概括成“G1爬泰山3100级台阶过热退赛”。但赛道表不是这么写的:人形机器人竞速从红门到斗母宫,1.6公里、600余级台阶;3100余级、3.9公里、近600米高差,是四足机器狗从红门到中天门的赛道。G1连人形赛道的终点都没走到。新华网
两个细节被这句话吞掉了。它没有摔、没有断腿、没有死机,操作手是在机器过热后主动退赛。它挂的是永达智诚的参赛名,操作手说这是G1开发版本,即春晚同款。极目新闻新闻晨报
误会拆完,问题反而更清楚:一条只有600多级台阶的赛道,为什么能把一台35公斤的机器人逼到退赛?
先看热。上台阶靠膝关节、髋关节、踝关节一起把35公斤的身体举起来。G1基础版膝关节峰值扭矩90牛·米,整机散热写的是“局部风冷”。峰值扭矩是短跑,持续扭矩才是爬山。电机扭矩大致和电流成正比,铜耗却和电流的平方成正比;电流翻一倍,发热接近四倍。国海证券的研报说,人形机器人产生的能量里约90%直接变成热。关节壳体只有拳头大,热散不出去。宇树科技华尔街见闻
以宇树公开的IM6014关节电机为例,驱动板超过90°C就停机报过热,绕组阈值130°C;它每秒监测400次温度,是在算还能给多少电流。所以“过热”不是零件坏了,是热预算用完了。温度没到烧毁,但再走,电机只能降额或停机。降额就是步子变软,停机就是退赛。宇树科技
热预算一紧,持续力矩先受影响,接着是步态。双足走路,很多时候只有一只脚着地;重心必须落在那只脚掌的支撑面里,偏一点就要靠踝关节和髋关节拉回来。台阶每级高低不同,每纠一次偏,关节就多一份力矩、多一份热。现场视频里,有人形机器人“上一步退三步”,有的被绳子牵着脖子才走完。这不是笨,是控制裕度不够:每一步都在用关节力矩买稳定,而力矩要付热量。新闻晨报
优宝特的副总经理周彤说得更直接,传统的固定步态在泰山行不通。四足为什么轻松?四条腿可以把重心放在三只脚围成的支撑面里;两条腿在单脚支撑的瞬间,容错空间只有一只脚掌。四足踩错一步还能调整,双足踩错一步可能就要摔。中国新闻网
再往上,是看清台阶。G1有深度相机和3D激光雷达,“看见”不是问题;难的是看懂。泰山古道的石阶被踩了几百年,边缘磨圆、高低不一,雨后还反光。智身科技的算法工程师邢立完赛后说,人形机器人在不规则台阶上行进难度较高,大量形制不一的台阶对机器人平衡、稳定性能是极大考验。央视新闻的赛前短视频里提到,有方案把“眼睛”移到胸前,还有队伍靠“脚感”摸索着走。新华网央小新
最后是自主。比赛里,不少机器人旁边都跟着操作手,有的拿遥控器,有的用绳子牵着。G1也是操作手在控。一个要人跟着爬600级台阶的机器人,离“替人上山”还很远。赛事专门设了“全域机动探路挑战赛”,把“自己看、自己走”单独拿出来考;央视报道里,“自主行进”也是人形机器人、四足机器狗同场竞技的一项。自主要多看、多算,就要多带算力和电,而算力和电又变回重量和热。央视网
所以,G1退赛既不是“机器人怕热”的段子,也不是“宇树不行”的判决。它更像一次压力测试:热限制持续力矩,持续力矩限制步态,步态限制速度,感知和自主又要更多算力和散热。每一项都有解法,但装进35公斤、两小时续航的身体里,每一项都要抢预算。
同一天,人形竞速的冠军用27分26秒走完了1.6公里。四足冠军用43分41秒跑完了3.9公里。两个数字放在一起,比“被担架抬下山”更能说明位置:人形机器人已经能上山,但还做不到像机器狗那样,把上山当成常规工作。它得先学会在600级台阶上,不把自己烧坏。新华网泰山晚报