











17
22
城市自动驾驶面临的挑战与转变
2026-09-22 08:19:03
0点赞
0收藏
0评论
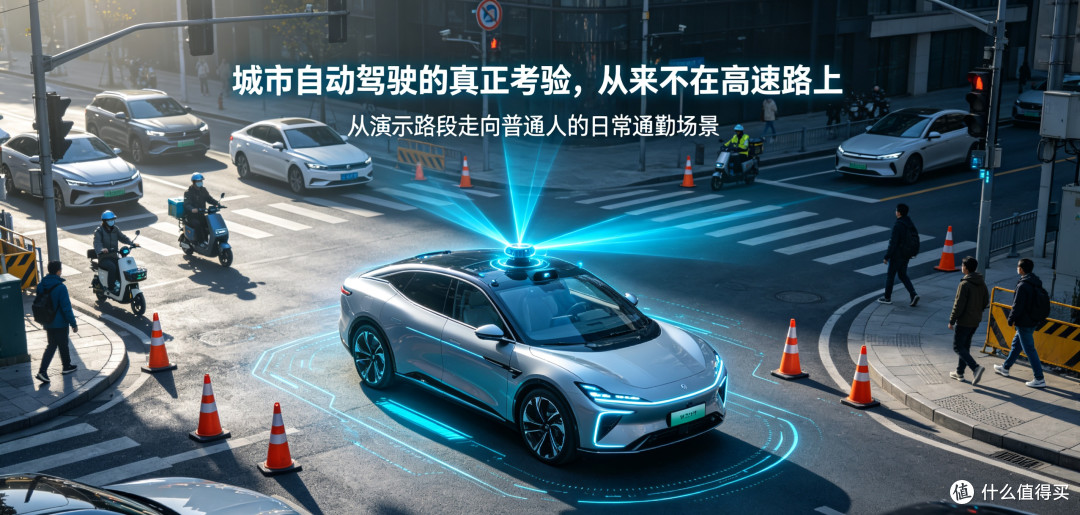
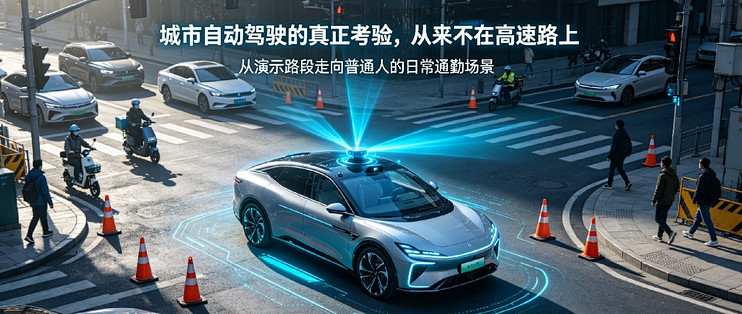
高速路段的辅助驾驶已经相当成熟,但放到真实的城市路况里,整套系统依然要面对无数棘手难题。很多车企宣传的城市NOA,大多只在主干道、示范园区内表现稳定,一旦驶入支路、老城区、人车混杂的街巷,频繁接管依旧是常态。衡量自动驾驶能力的标尺,正在从“演示好不好看”,转向日常通勤场景下能不能稳定运行。
一、为什么城区自动驾驶远比高速更难
高速道路环境简单,车道规整,参与者以机动车为主,变化少、可预测。城市道路则完全是另一套逻辑。
首先是海量的长尾场景。随意横穿的行人、突然窜出的电动车、路边临时停靠开门的车辆、没有提前通知的道路施工,这些事件没有固定模板,每天都在以各种意想不到的形式发生,很难全部提前写进程序规则。
其次是交通参与者之间的博弈。在环岛、无信号灯路口、狭窄会车路段,通行不只遵守交通条文,还包含大量人与人之间的默契、手势、试探。机器要读懂其他司机、非机动车骑手的意图,这件事本身难度极高。
再者是环境带来的干扰。逆光、暴雨、大雾、夜间路灯明暗交替,都会影响摄像头、雷达的感知效果。同样一条马路,晴天和雨夜,对系统而言几乎相当于两套完全不同的环境。
最后还有地图的束缚。传统方案高度依赖高精地图,地图更新跟不上道路改造、临时封路,系统就容易“失灵”。近几年轻地图、无图路线快速发展,就是为了解决快速扩城落地的痛点。
二、现在行业正在发生哪些实实在在的转变
第一,测试范围不再死守样板路段。过去自动驾驶只在规划好的示范区运行,如今车企不断向居民区、老街道、商圈支路铺开,直面普通人天天会遇到的路况。
第二,评价标准回归用户体验。行业不再堆砌花哨的功能名词,大家更关心百公里需要接管多少次,连续行驶的稳定性如何,这些直接决定开车过程是不是省心。
第三,技术路线发生调整。单纯依靠一条条硬编码规则,已经扛不住复杂城市路况。大模型、端到端感知方案更多参与进来,用来处理之前从未见过的突发场景,弥补传统规则的短板。
第四,商业模式在慢慢切换。整车硬件会逐步趋于同质化,自动驾驶能力不再是一次性的硬件买卖,后续的功能迭代、场景拓展,会以订阅服务的形式长期存在。
三、落地绕不开的现实问题
技术之外,安全与责任界定依旧是最大卡点。当车辆处于自动驾驶状态,一旦发生事故,责任究竟归于车企、算法,还是驾驶员,整套体系还需要持续完善。
同时,普通用户也要建立合理预期。现阶段的城市自动驾驶,不等于完全不用管车,它更偏向高级辅助工具,驾驶员依然要保留观察、随时接管的能力。
四、结尾
高速只是自动驾驶的“模拟考场”,城市道路才是真正的社会考场。
未来的竞争,不是看发布会能展示多么炫酷的片段,而是看能不能适配千千万万普通人日复一日的真实通勤。只有扛住城市里杂乱、多变、充满不确定性的日常路况,自动驾驶才算真正走进大众生活。