11月2日,首届CMG世界机器人登泰山大赛在泰山盘道开赛:近90支机器人队伍沿红门至中天门的登山古道展开竞技,赛道全程约3.9公里、3100多级不规则台阶,垂直高差约600米。 这块"天然考场"上状况频出——有双足人形机器人在台阶上反复失衡摔倒,更有机器人爬升途中整机过热、被担架抬下山;而同一批石阶,四足机器狗最快不到45分钟就能登顶完赛。石阶路难,难的不是"坡"本身,而是非标地形、湿滑路面与持续散热续航三件事的叠加,恰好卡住了机器人从实验室走向山野的脖子。中国新闻网中国新闻网
先分清:出状况的主要是两条腿,机器狗反而在破纪录
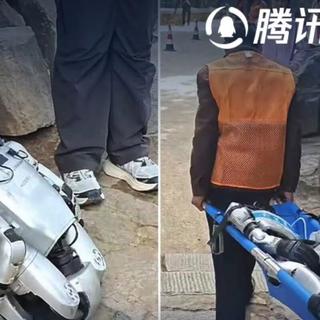
据现场多方报道,刷屏的"担架抬下山"画面,主角是一台基于宇树G1开发平台的人形机器人,爬升中途机体过热,选择退赛。 同样在3100级湿滑石阶上,双足人形机器人频频失衡摔倒,与稳步登顶的四足机器狗形成鲜明反差。微博微博
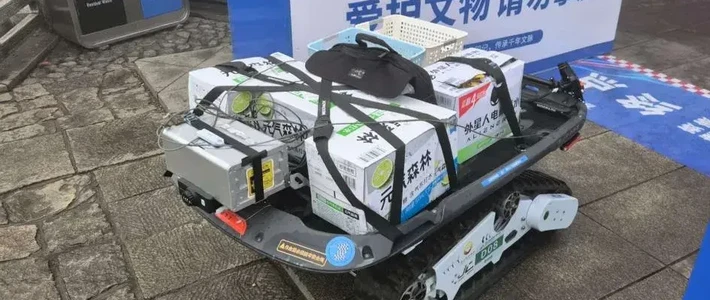
四足这边则是另一个剧本。北京灵翌科技队的宇树A2机器狗以43分41秒拿下足式机器人竞速赛冠军;灵锶智能队D50以400积分、1小时51分29秒赢得足式机器人负重赛冠军。 排位赛里,参赛机器狗背着100多斤物资爬泰山,全程还要接受工程师的"特殊照顾"。 机器狗快到裁判跟不上,组委会把"一机一跟"的跟踪裁判制改成固定点位值守,总裁判长苏庆伟把原因讲得很直白——机器人是用电的,而我们裁判员是吃饭的。中国新闻网闪电新闻中国新闻网
难点一:台阶是"生的",没有两级一样
“最大的挑战还是机器人怎么样适应泰山的路。这个台阶有的高,有的低,有的宽,有的窄,还有鹅卵石路。“苏庆伟说。 实验室里的动作基准是在标准化场地上磨出来的,而泰山盘道是千百年人工垒砌的古道,台阶规格完全非标,台阶、平路、石路交错,路况每隔几米就变。山东优宝特副总经理周彤的结论是"传统的固定步态在泰山行不通”,团队的解法是设计多套运动策略实现融合,再用海量实景数据"投喂”,让机器人自主推演出兼顾爬坡、平路快速行进甚至奔跑的最优方案。中国新闻网中国新闻网
难点二:要看见路,更要踩准路
地形不确定,首先考验感知。参赛机器狗普遍要先"建图":激光雷达扫描整条古道,判断哪里是台阶、岩石、路边的障碍还是树木,形成三维点云地图再植入机器狗的"大脑"。 双足机器人更难:头部"眼睛"看得远,脚前却有盲区,有队伍干脆把摄像头移到胸前,抬脚时紧盯脚尖前约45度的画面;还有队伍练出"盲爬"——闭掉视觉,靠脚掌触地时关节的受力和运动姿态实时修正下一步步距,像人的本能反应。中国新闻网
两条腿和四条腿的分野也在这里:四足重心低、有四个落点,任何时候都能留三条腿支撑身体,前后脚还能跨在不同高度的台阶上随坡调姿;双足重心高,本质是个"倒立的摆",石阶上落足偏差厘米级就可能失去平衡。这正是同一赛道上"四足稳、双足摔"的结构性原因。
难点三:热和电,比摔更容易被忽视
本届排位赛在秋雨中开跑,湿滑石面先给打滑风险加了一码。 而爬3100多级台阶,更是对关节电机的长时间连续考验——“关节持续运转会发热,随时给它降温”,工程师备着降温喷雾全程跟进。 赛前央视新闻的画面里,工程师忙着调算法、试配重,背包中甚至装着备用的机器狗腿。 正赛的过热退赛则说明:山路连续爬坡的工况下,散热与续航的短板会被成倍放大。中国新闻网闪电新闻央视新闻
为什么非要上泰山
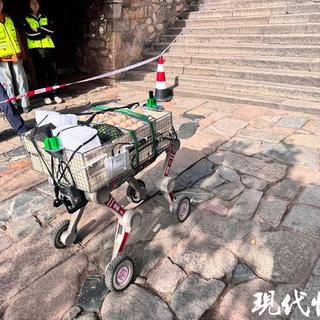
赛事的意图,是让泰山的复杂环境成为具身智能的实景实训"天然极限试验场",考验机器人感知决策、操作执行、环境适应和可靠运行的综合能力——这些指标,实验室里量不出来。 赛场上,四足机器人化身"智能挑山工",背篓里装的是鸡蛋、矿泉水甚至暖水瓶——直指景区物资运输的真实需求。光明网中国新闻网
不过边界也要划清:现场每一台机器背后,仍是跟着遥控、备件和喷雾的工程队——从"能夺冠"到"能替挑山工上山",中间还隔着续航、散热和无人值守的可靠性。用宇树科技市场经理陈希韫的说法,这类赛事"就像给机器人的软硬件做一次极限抗压测试",经此项赛事检验的机器人,未来有望应用在山地物资投送、应急救援、野外巡检等现实场景中。 这届大赛留给行业的真正收获,或许正是那些实验室里拿不到的摔倒数据和过热曲线。中国新闻网