

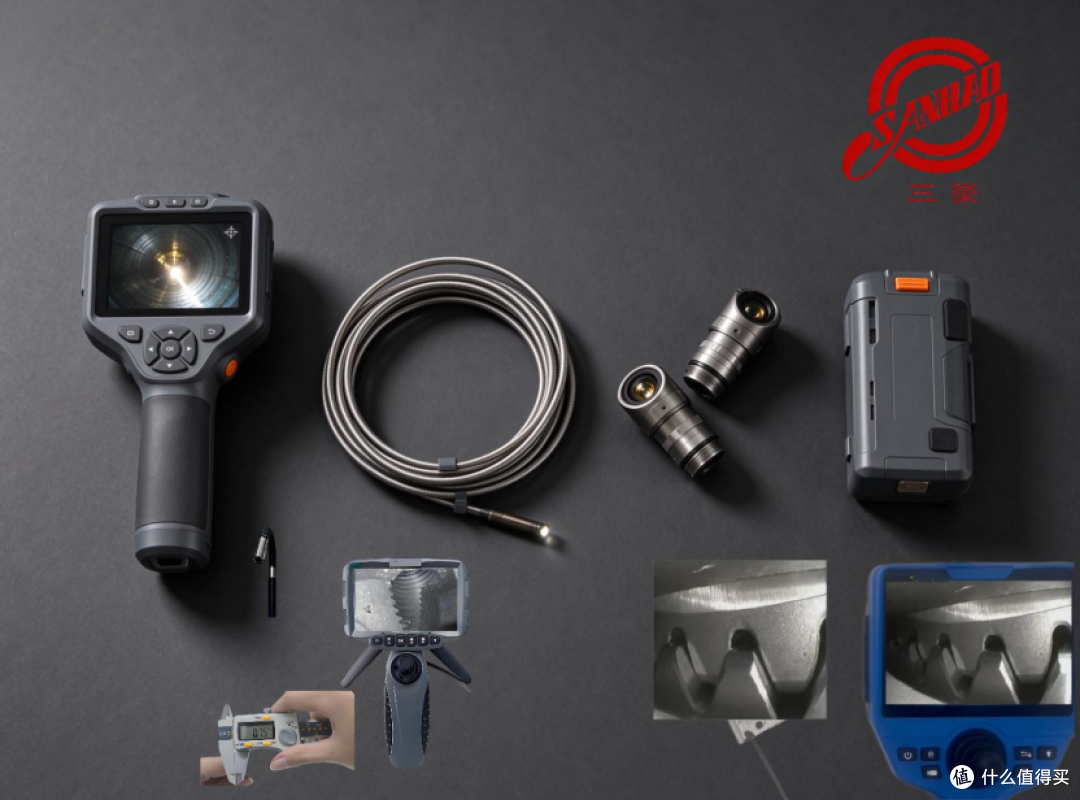
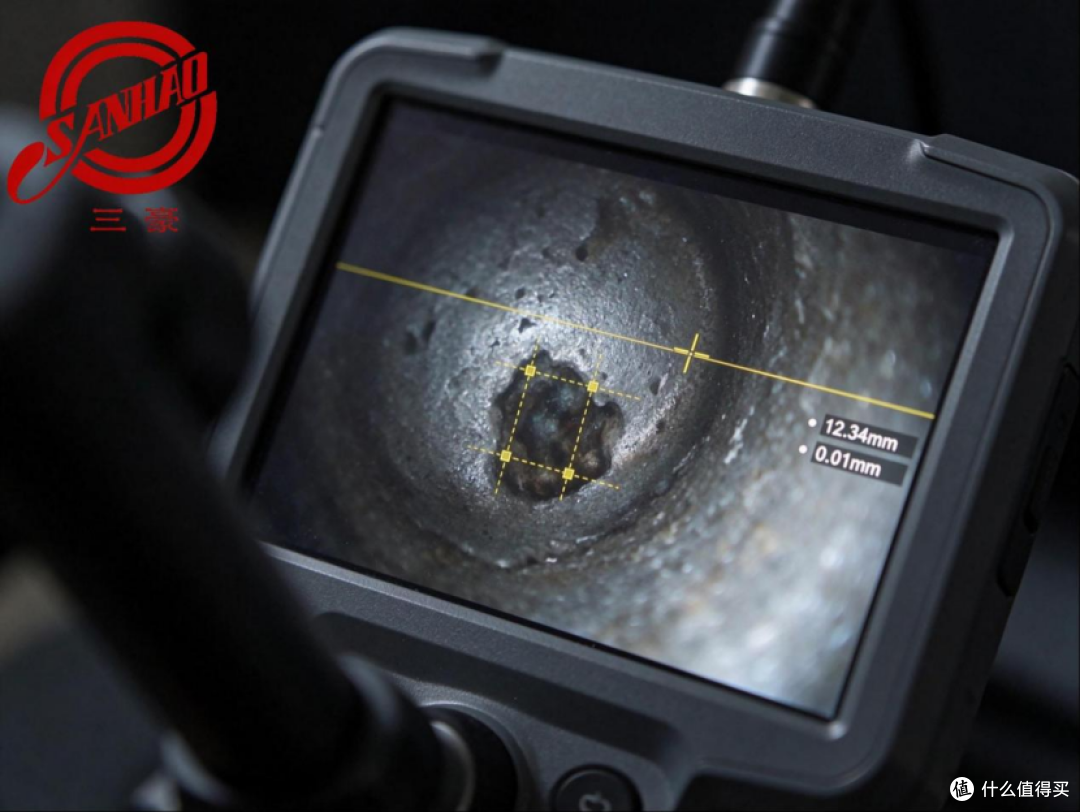
十年前,老师傅的判断标准是“我看着像有问题”;现在,验收方要的是一行数字:长度 12.34mm,深度 2.87mm,判定超差。
工业内窥镜这几年的变化,本质上不是“看得更清楚了”,而是从“辅助观察工具”变成了“能出数据的检测设备”。这句话,正好可以拆成四个行业的现状和四条技术趋势来看。
01 四个行业,四种“必须进去看”的理由
航空航天:一次进孔,要同时解决“看”和“量”
发动机燃烧室、涡轮叶片、起落架,都是拆一次成本极高的部位。内窥镜的价值不只是免拆,而是在免拆的前提下给出可判定的结论:叶片有没有掉角、涂层有没有剥落、热端部件有没有烧蚀。
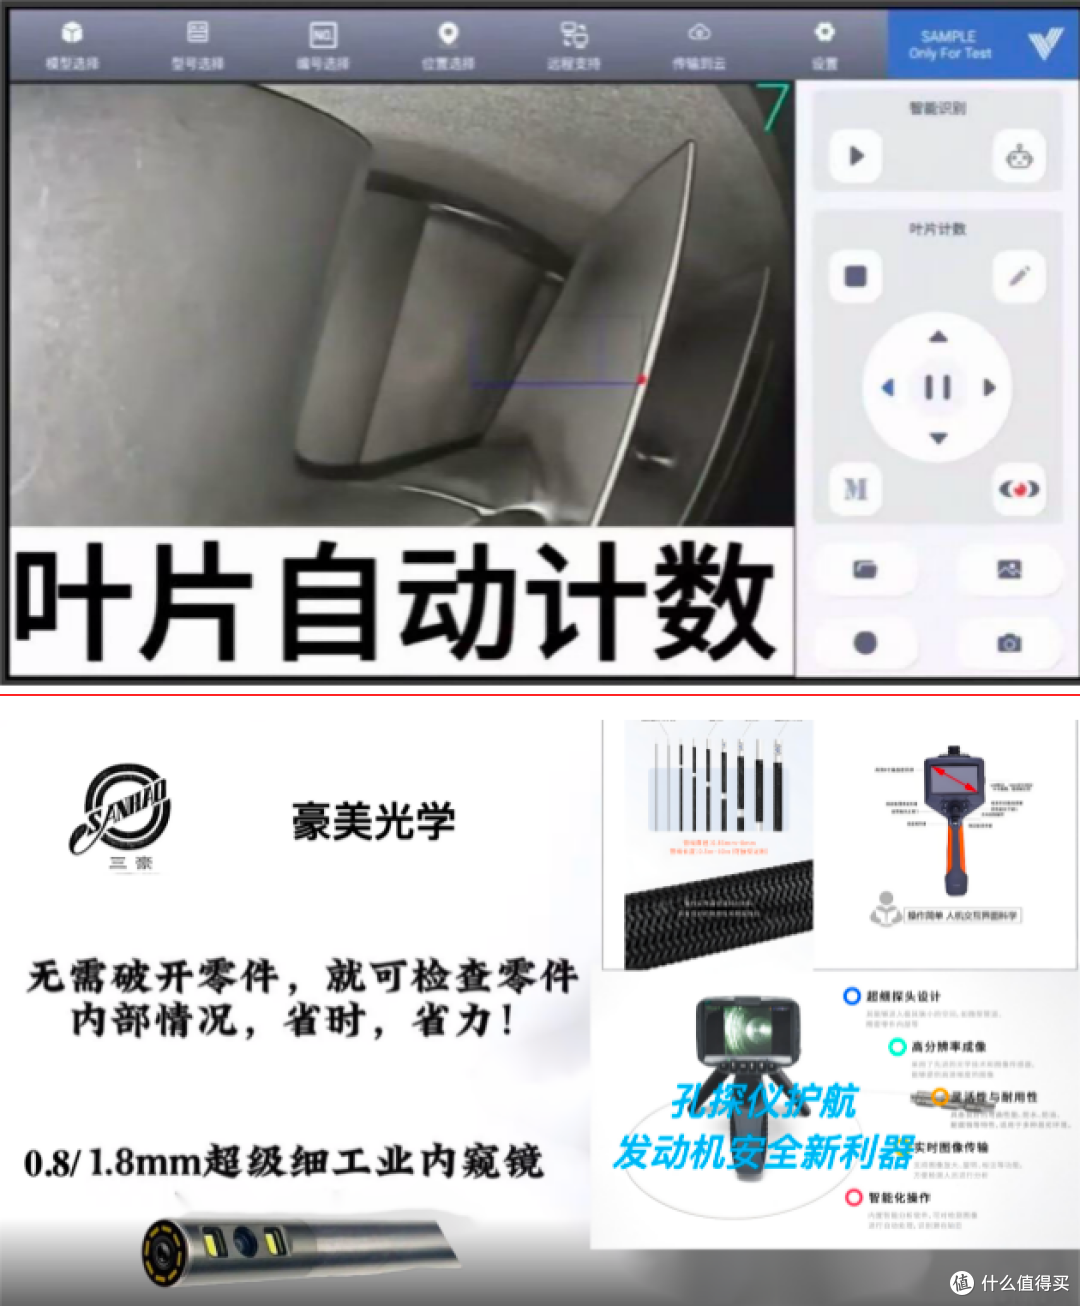
这里最实际的两个需求是:叶片计数(转动部件靠人工数,费时且容易数错)和区域深度测量(烧蚀坑不能只看面积,得知道凹下去多深)。这两个功能到位,报告才敢签字。
汽车制造与维修:出厂一致性与少拆解
发动机缸体水道、变速箱阀体、燃油管路、增压器内部,都属于“装配完就看不见”的位置。产线端要的是一致性——同一批工件,同一套判定口径;售后端要的是少拆——先确认故障点,再决定拆不拆。
这两件事靠的都是同一件事:图像要清晰、判定要可复现。AI 自动框选缺陷在这里的意义,是让不同检验员对同一张图的结论趋于一致,而不是靠谁眼睛更尖。
石油化工与能源:腐蚀不是“有没有”,而是“还剩多厚”
管道、反应釜、锅炉、换热器管束,工况是高温、高压、腐蚀性介质。这里的核心问题从来不是“发现腐蚀”,而是评估腐蚀的严重程度——用区域深度测腐蚀坑、用面积测减薄范围,再决定是继续用、还是安排检修。
探头 IP67 防水、可定制防油探头,是这类场景的入门门槛,不是加分项。
轨道交通与船舶:焊缝与转动件,都怕“看不见的裂纹”
高铁轮对、牵引电机内部、船舶柴油机缸内、船体焊缝。焊缝检测要的是间隙、掉角、平面夹角这类几何量;转动件检测要的是裂纹长度与走向。这些都不是“拍张照”能回答的。
02 四条趋势,各自对应一个可验收的能力
趋势一:智能化——从“人找缺陷”到“算法框缺陷”
AI 自动框选的价值不在炫技,在于把“漏检”这个人为变量压下去。人眼在连续检几十个工件后必然疲劳,算法不会。配套的还有高温报警、HDR 抑制高反光、畸形矫正修正曲面失真——这些都是为了让“看到的”能直接变成“可测量的”。
趋势二:集成化——一台设备覆盖多种工况
工业内窥镜过去最大的浪费,是“工件变了、设备用不上”。现在的解法是模块化:管径分档、视向可选、镜头可换、电池可拆,把“一种形态的设备”变成“一套可组合的检测系统”。换的是模块,不是整机。
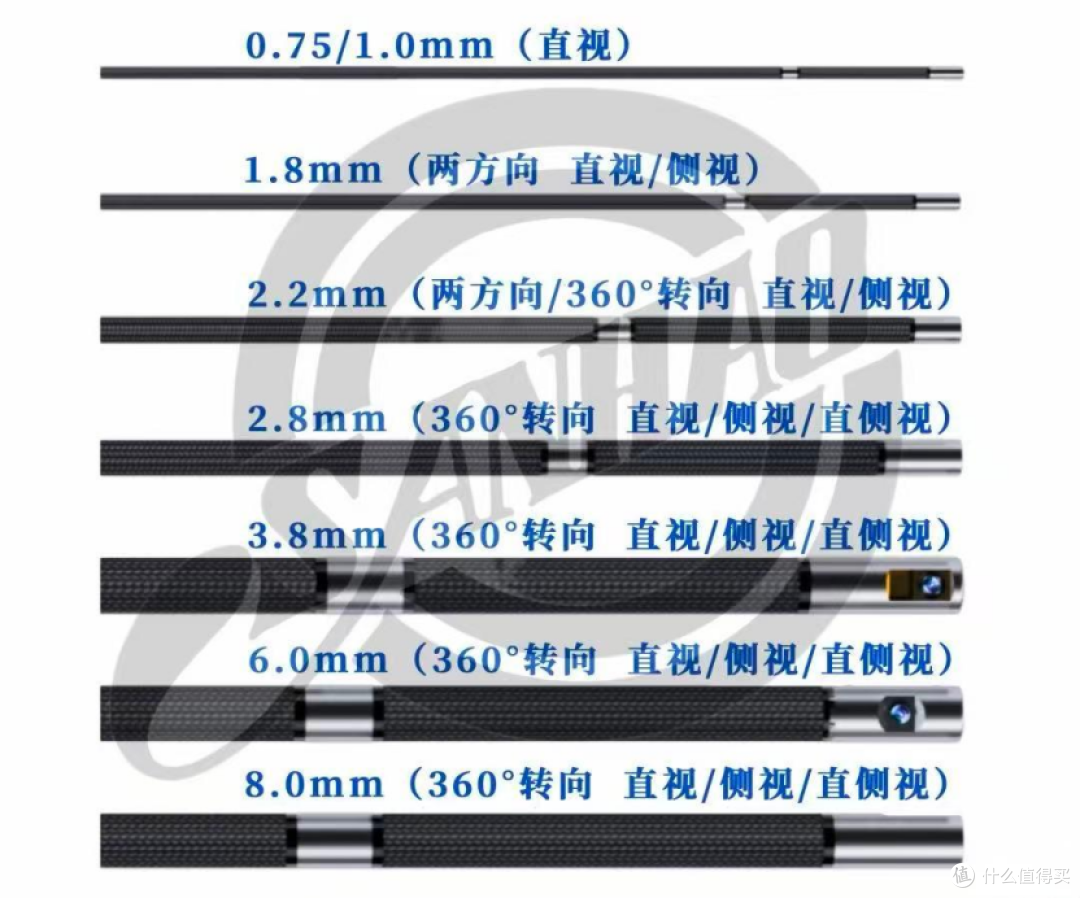
这套逻辑落到具体产品上是什么样?以豪美的模块化方案为例——管线系统提供 0.75mm 至 8.0mm 九档管径,长度 1.0–30.0m 可按工况定制,视向覆盖直视、侧视、直侧视;三维测量探头分 2.0mm、2.8mm 直视与 4.0mm、6.0mm 直视/侧视/直侧视一体共四档,显示精度 0.01mm、测量误差 <5%,内置长度、点到线、深度、周长、面积、区域深度、间隙、掉角、平面夹角等 13 种测量模式;配套 AI 自动框选缺陷、高温报警、HDR、畸形矫正与黑匣子记录。检测需求变了,换的是管径、镜头或电池模块,不是整台设备——这正是“集成化”在现实中的形态。
“框选”和“量化”这两个能力,用三格画面能一次讲完。
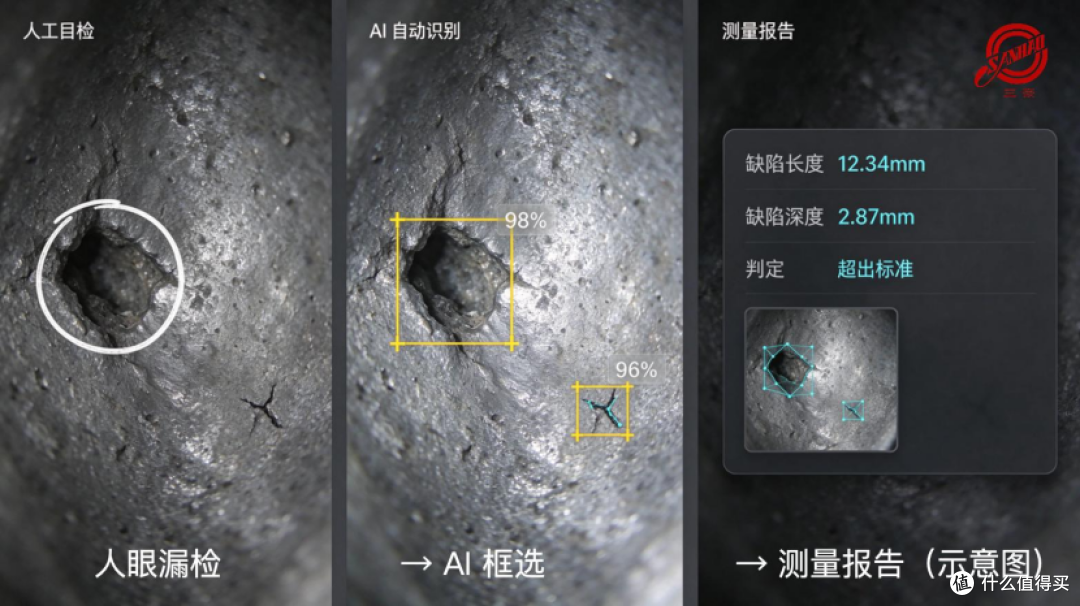
第一格是人工目检:只圈出了明显的大凹坑,右下那条细微裂纹被漏掉了。第二格是算法接管:两处缺陷都被框出,并给出置信度。第三格落到报告:长度、深度成为可读数值,判定有了依据。漏检发生在人眼疲劳的那一秒,量化发生在算法框住的那一帧。
趋势三:数据化与远程复核——报告在现场就生成
“物联网+远程监控”落到检测场景,最实在的形态是:黑匣子完整留痕、测量数据随图输出、报告当场生成。现场拍完、量完、出结论,专家远程复核的是数据,不是回忆。
趋势四:微型化与便携化——细,是一切的起点
探头做到 0.75mm,才有资格谈“微小孔道”。但要注意:管径越细,通光量越少、景深越浅,成像和测量的难度是同步上升的。所以微型化的真正门槛不是“能做多细”,而是做细之后还能不能量得准——这也是为什么精度必须写清楚。
03 展望:三件比技术更难的事
第一是标准。同一处缺陷,不同厂家的“超标”定义不同,报告就没法互认。缺陷判定口径、测量方法、精度表述,需要行业统一。
第二是人。设备越智能,越需要懂工艺的人来判断“这个数意味着什么”,否则 AI 框得再准,也没人敢签字。
第三是数据可信。0.01mm 的显示精度和 <5% 的测量误差是两个概念,把它们混着写在宣传语里,短期好看,长期伤信任。能被复核的数据,才叫数据。
工业内窥镜的未来,大概不会是“看得更清”,而是“说得更清”——每一个结论背后,都有一张图、一组数、一条可追溯的记录。
当前文章无评论,是时候发表评论了