











4
5
 Dyson 360 Heurist 扫地机拆解
2026-09-24 17:11:48
1点赞
0收藏
2评论
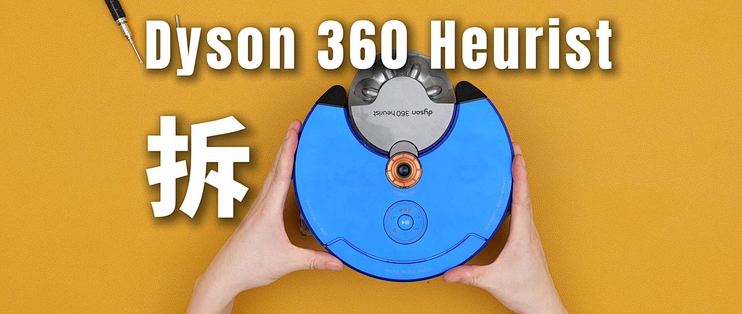
几个月前,我有做过一期Dyson 360 Heurist扫地机的测试节目,这是一款纯扫地的机器,体型小巧,发布时售价799英镑,现在小黄鱼只要200多,今天来拆解它,看看它的内部设计,看看有哪些可取之处,也许可以给现在或以后的扫地机设计提供一些参考。
这个是视频版本,不喜欢看文字的,可以看这个:
以下是图文版本。
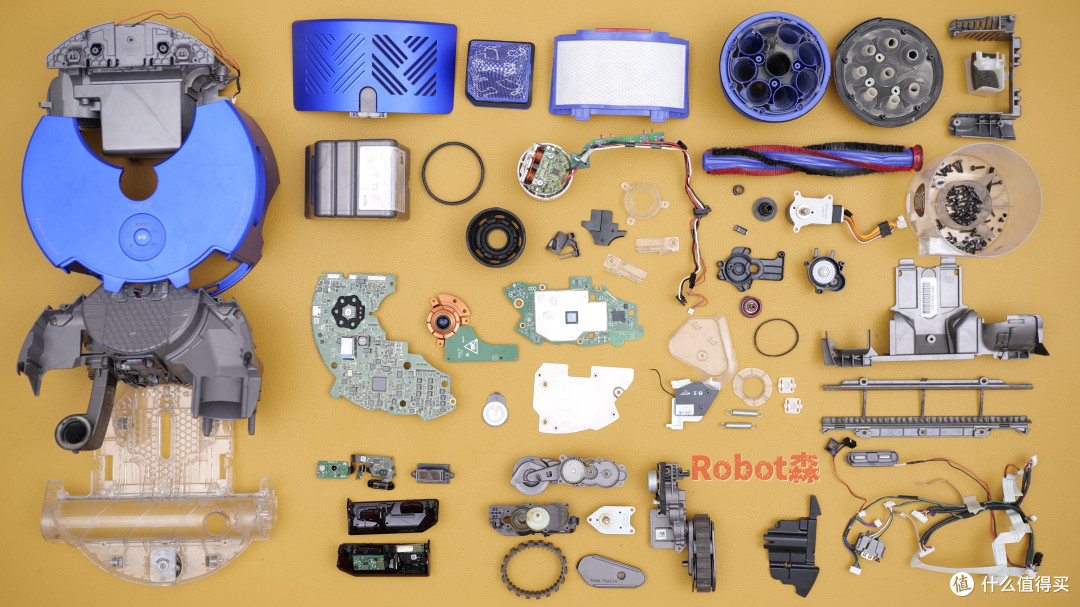
拆机后整理出的全部零件一览:
先看一下外观能看到的部分。
产品外观概况
就用一段视频来介绍了,机身直径很小,所以看上去有点厚,占高度较多的原因是因为它的气旋结构;只有扫地功能,滚刷几乎横贯机身宽度,两侧履带式驱动轮,前方万向轮带有动态抬升设计;顶部鱼眼摄像头,前方两侧有避障传感器模组:
接下来,分门别类对内部进行拆解、分析。
尘气分离系统
本质上,这还是一台吸尘器,只是增加了室内移动能力而变成一台自动吸尘器。
而尘气分离是现代吸尘器的核心设计,也是Dyson的看家本领。
在这方面,Heurist体现了Dyson的严谨设计和配置,它比目前所有扫地机都要高级的多,它采用了4级:
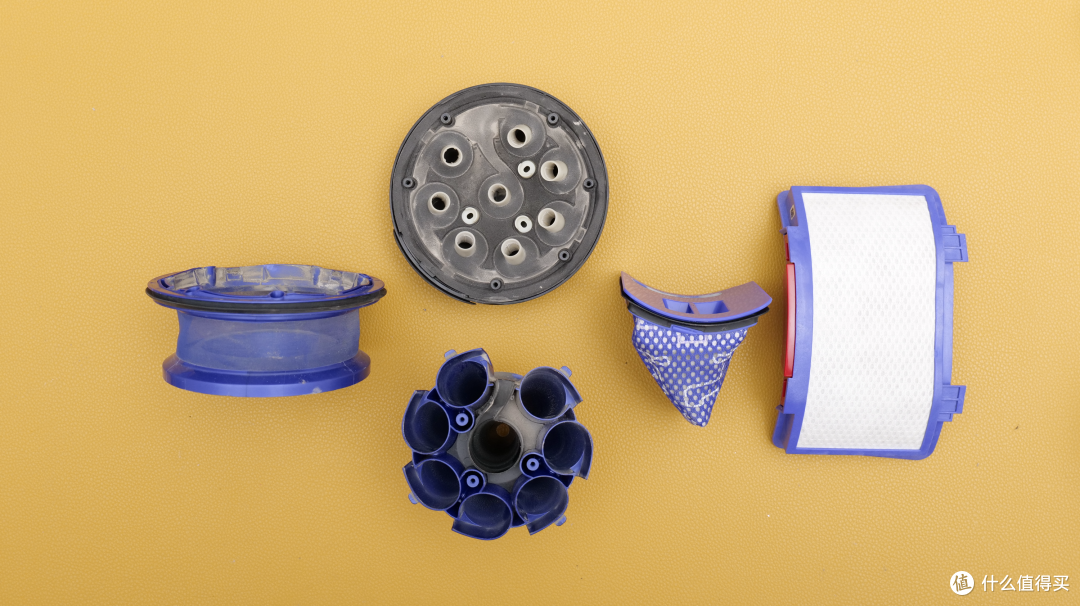
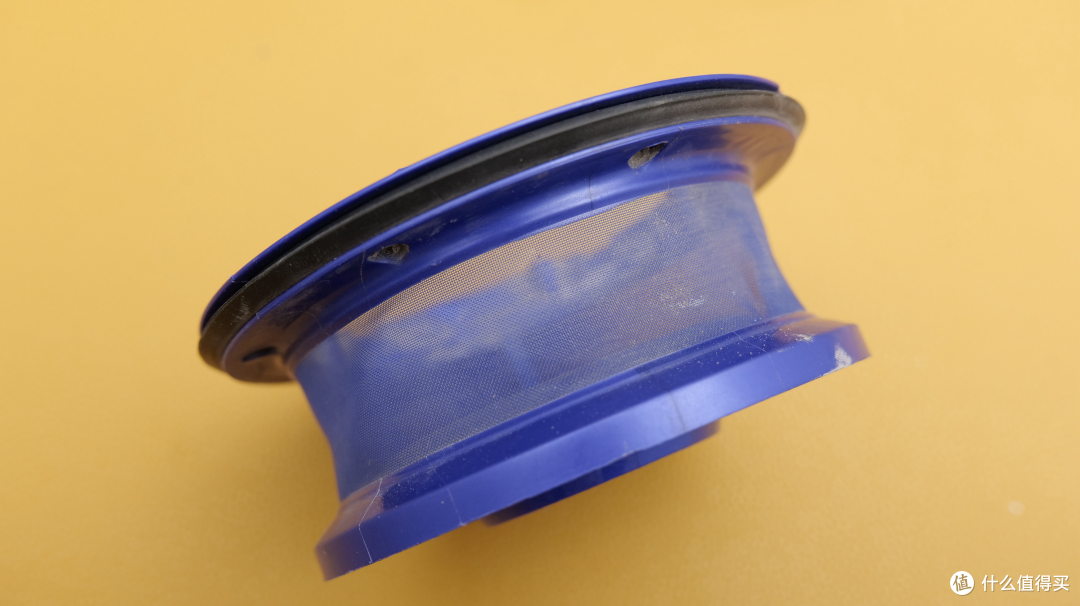
首先是初筛滤网,它把毫米级尺寸以上的颗粒物拦截在尘盒里,做了第一道防护:
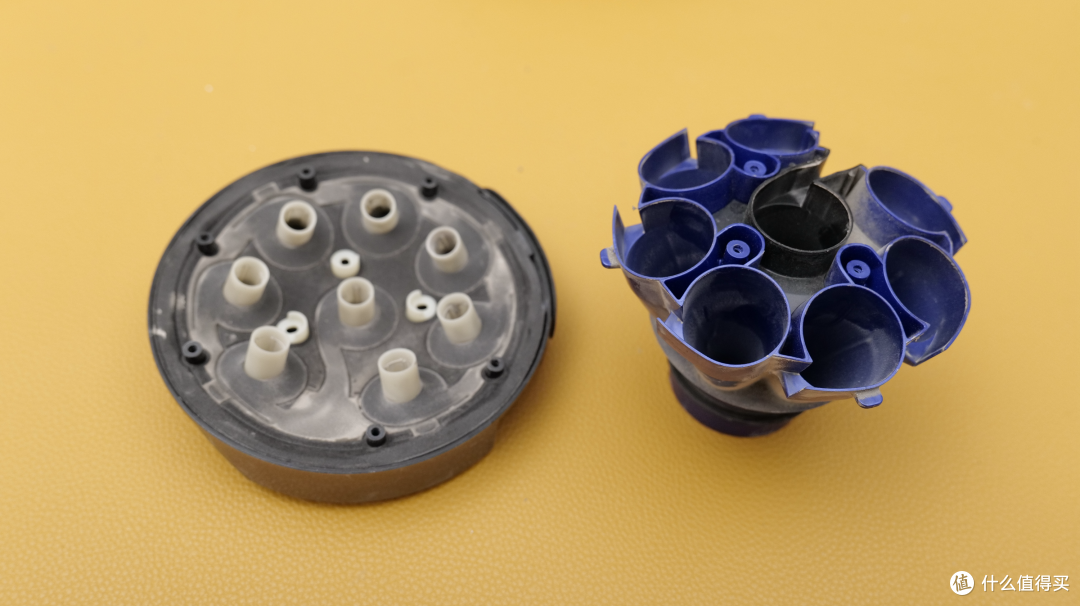
其次是8个小锥体的气旋分离,它在高速气流和流向配合下,利用离心力使得小颗粒物贴壁滑落,掉入到尘盒中,这一级有效的降低了灰尘对后级滤芯的污染,大幅延长了耗材式滤网的寿命,这是第二道防护(值得一提的是,Heurist的气旋可以轻松拆解清洗,比吸尘器的气旋要容易很多):
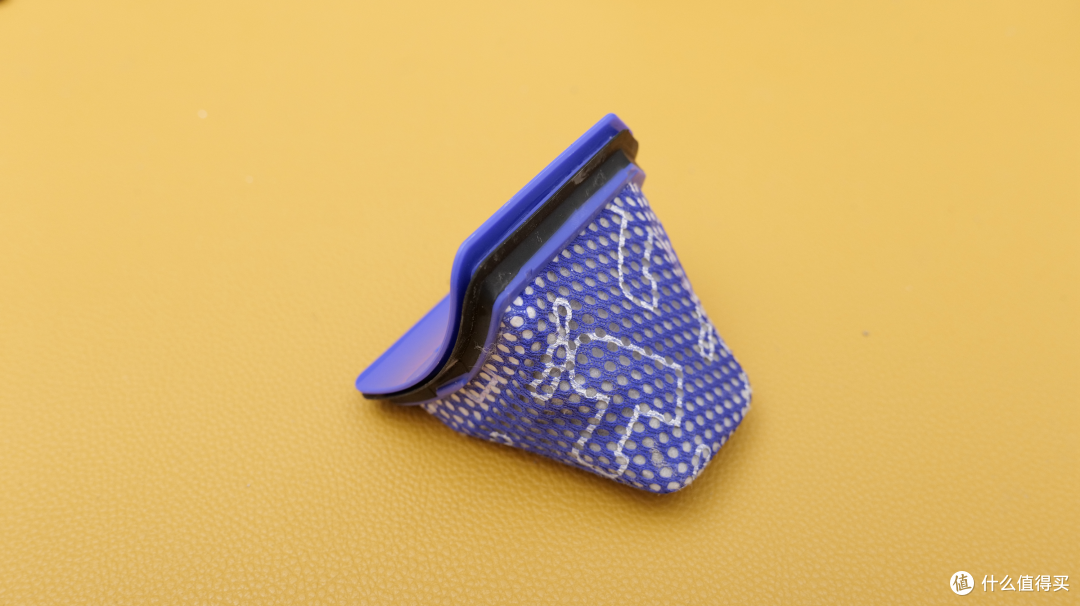
这个三角体的滤网,位于尘盒与电机之间的风道中,有效的保护了灰尘进入电机部位,保持电机仓的洁净度,避免长期使用后的性能衰减:
最后一个超大面积HEPA滤网,是为了出风口排出的空气具备呼吸安全的高等级防护:
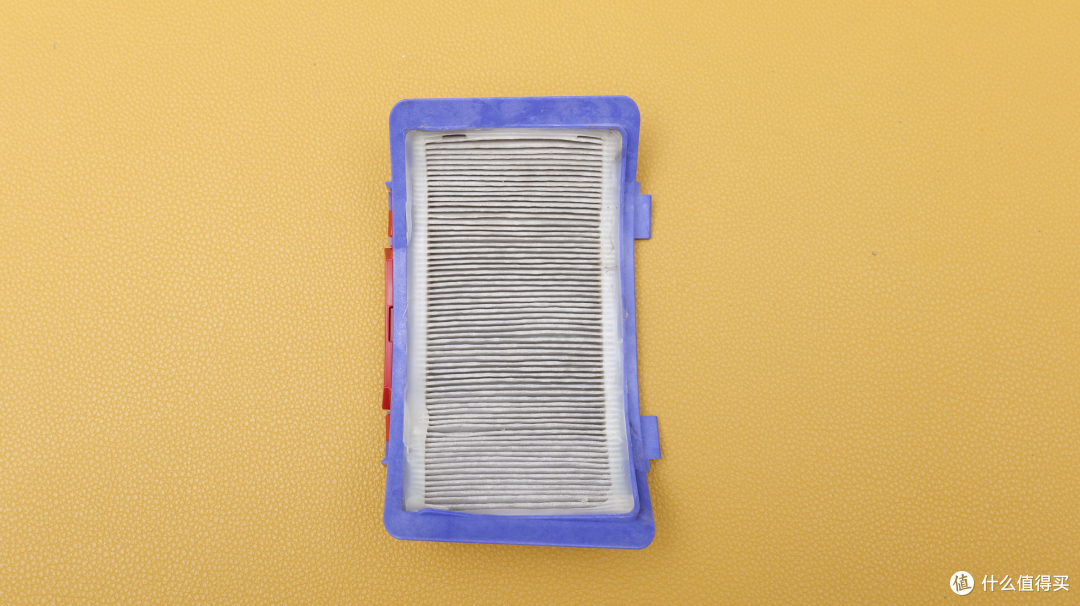
反过来看最后一道HEPA滤芯的出口面,即使这台机器被重度使用过,依旧白净:
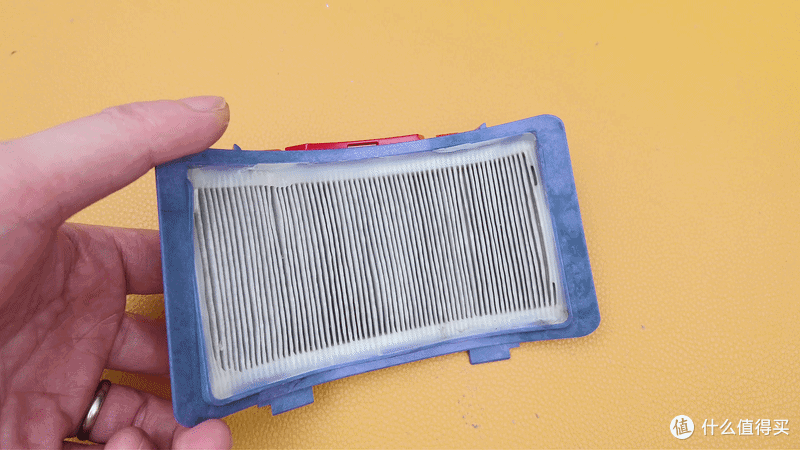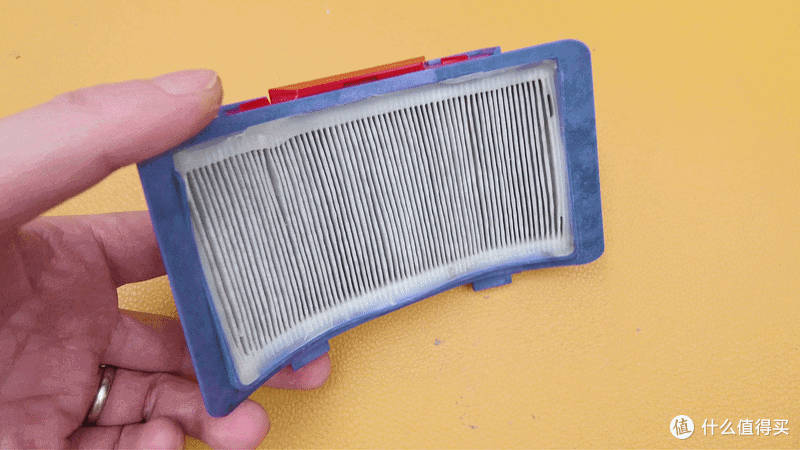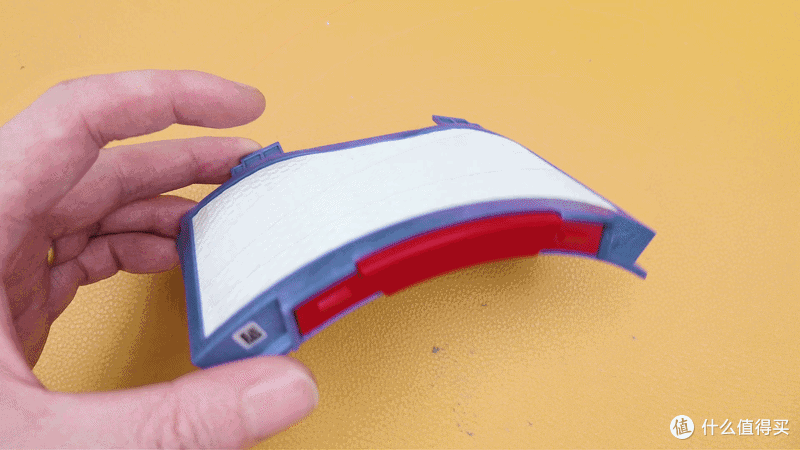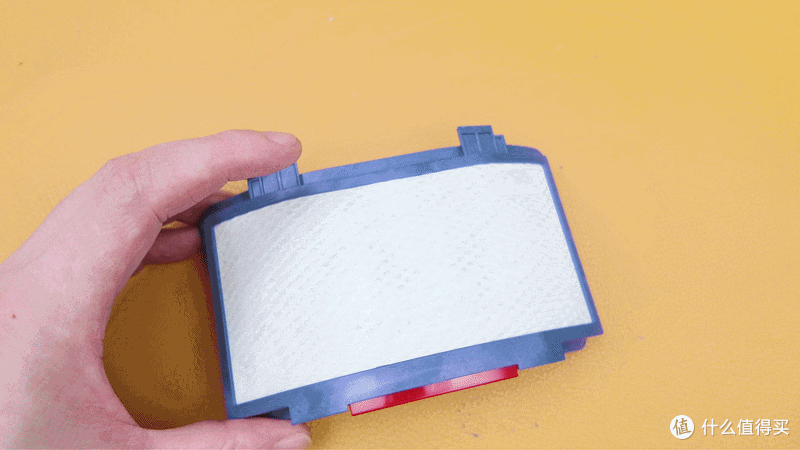
这样四级防护,有技术细节,也有扎实用料,而作为对比,现在的扫地机产品普遍只有尘盒上的小尺寸滤芯一级过滤,而这类滤芯重负荷扫地一次,几乎就塞满了,吸尘时气流不畅,性能会明显降低;或者可以这么说,现在的扫地机主要是靠滚刷扫进去的:
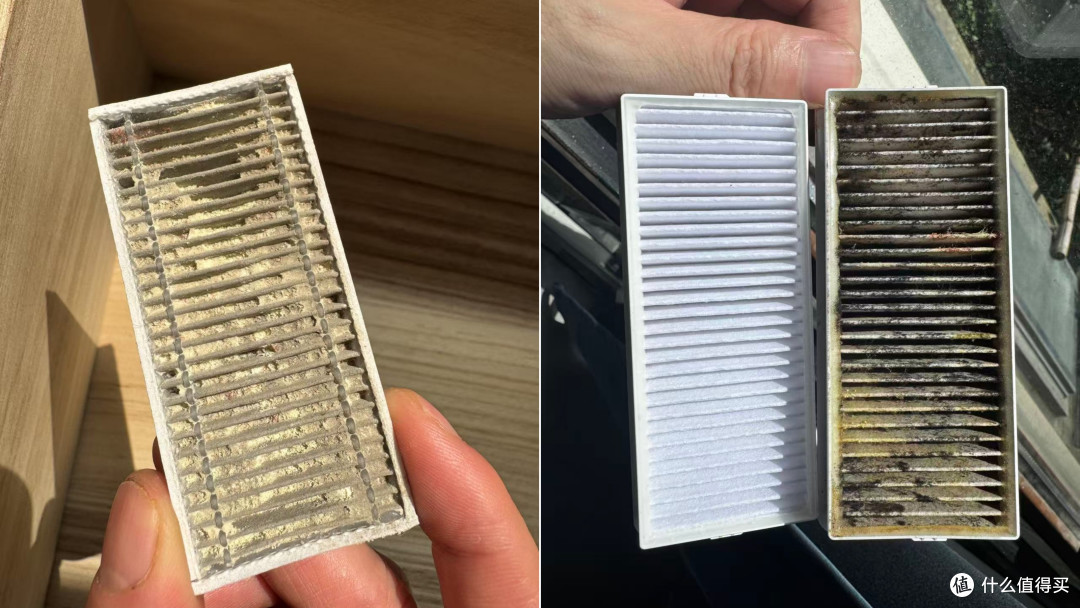
这部分的问题我几年前提过,扫地机产品作为吸尘产品,应该注重过滤设计以保证吸力稳定性,但可能受限于机身尺寸(气旋对锥体尺寸的要求),只有早期的三星扫地机有类似设计理念。
动力电机部分
Heurist采用了2个履带式的驱动轮,通过转速差控制可实现转向,履带的优势是触地面积大,摩擦力强,不易打滑,通过齿轮带动履带的结构,齿轮是塑料的,我想这也是扫地机的设计使用寿命较短,无需考虑强度问题,不过履带轮比较容易缠入垃圾:
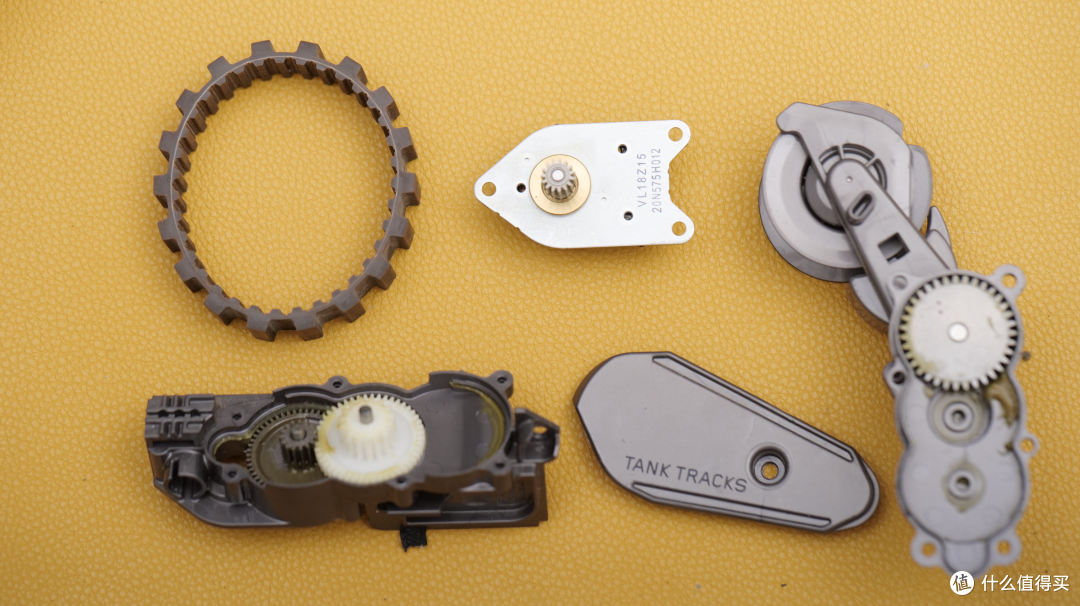
驱动电机是2个Nidec的20N575H012,查不到这个型号,应该是定制款。
通过它的3芯+6芯接口分析,较粗三芯彼此电阻一致,应该是集成了高精度霍尔编码器(或磁性编码器)的“三相直流无刷减速电机“,通过编码器可以计算出转速、轮子转动角度等,所以等同于是一个小型的伺服电机。
滚刷部分的全部结构件如下:
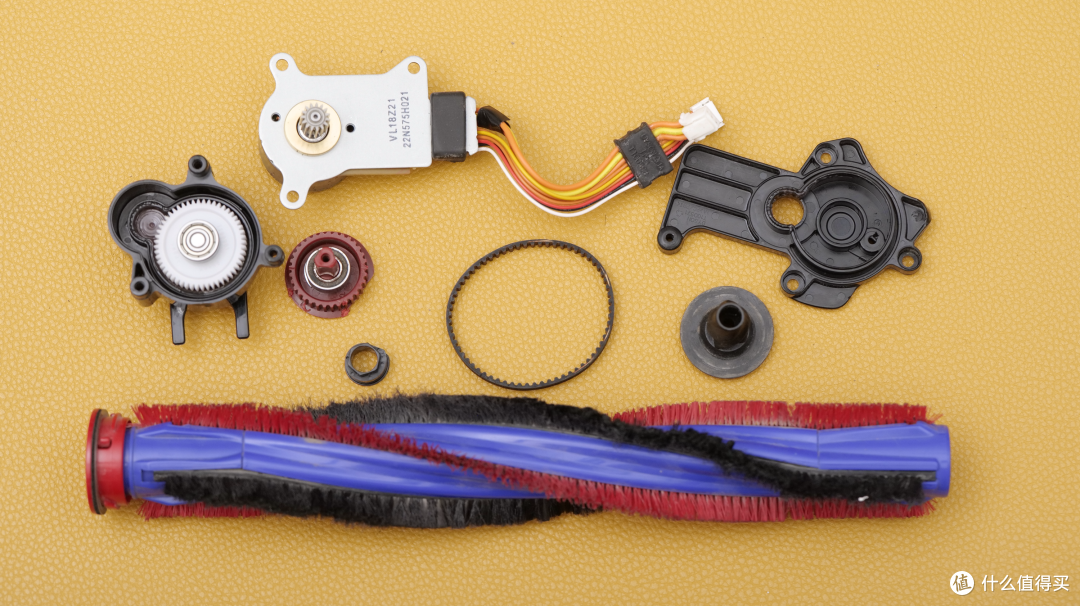
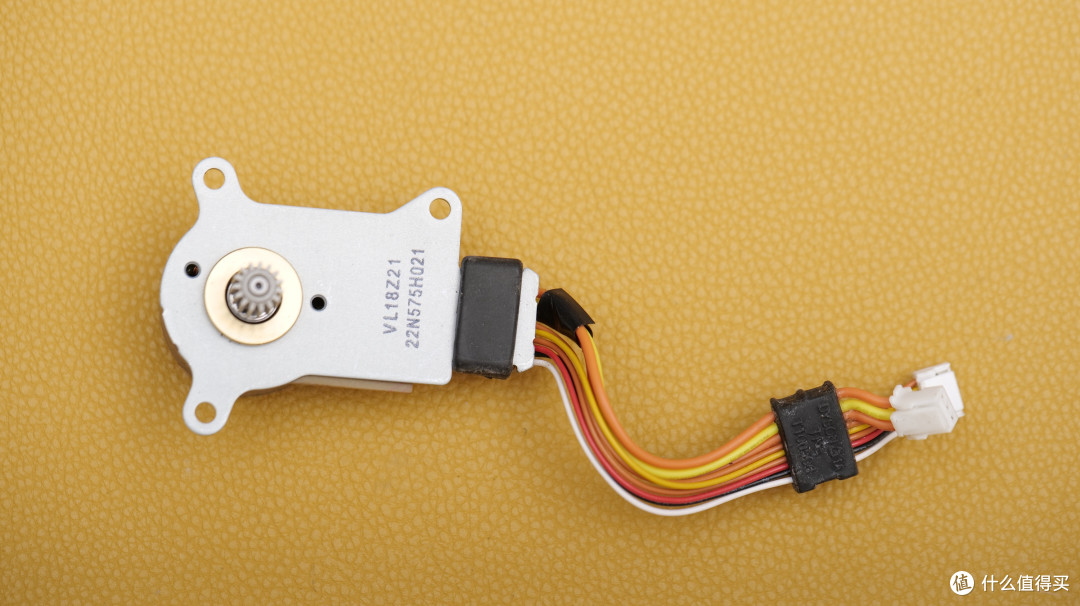
齿轮+皮带驱动结构,电机是Nidec的22N575H021,类型接口与前面的驱动轮电机一致,尺寸、功率略有差异:
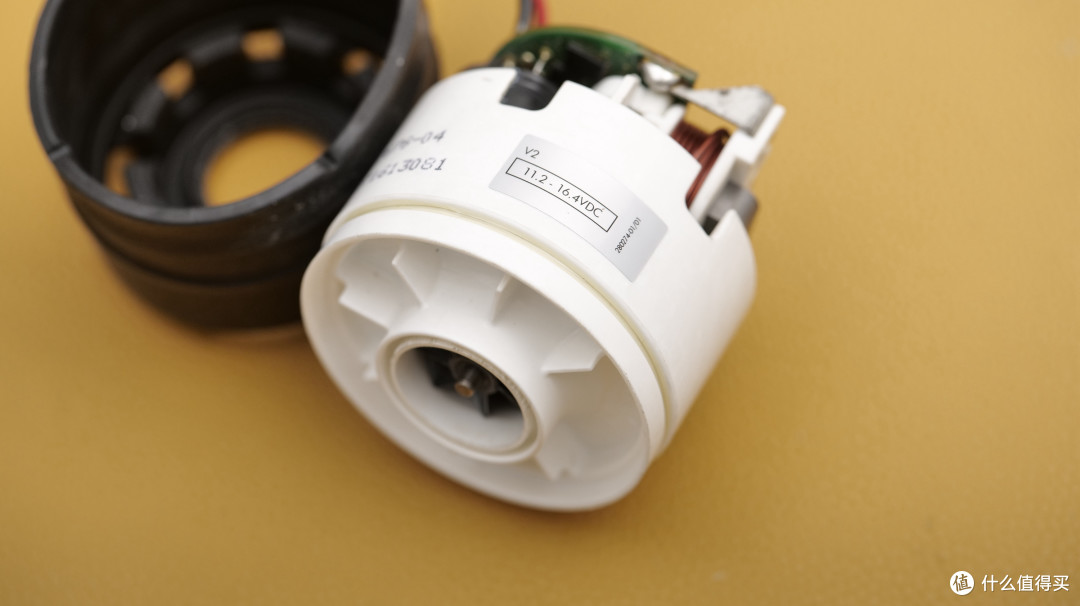
风机部分,是一颗Dyson于2009年自研的V2电机,在当年就已经达到了惊人的104000转/每分钟的转速,被用在早期多个型号的戴森无线吸尘器上,性能是很强的。
电路板、芯片部分
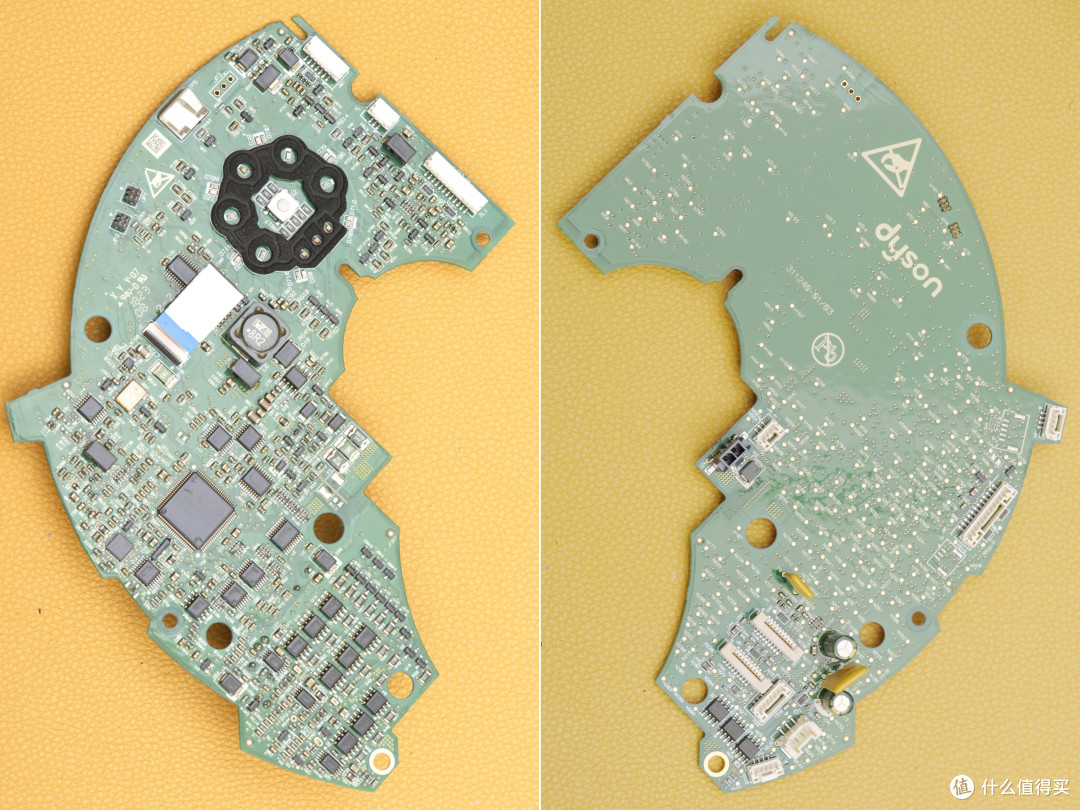
为了便于理解,我把电路归纳为系统板、外设板。
系统板是整机核心部分,负责整机操作系统运行、任务调度、定位建图、图像处理、避障算法、人机交互、无线通信等。
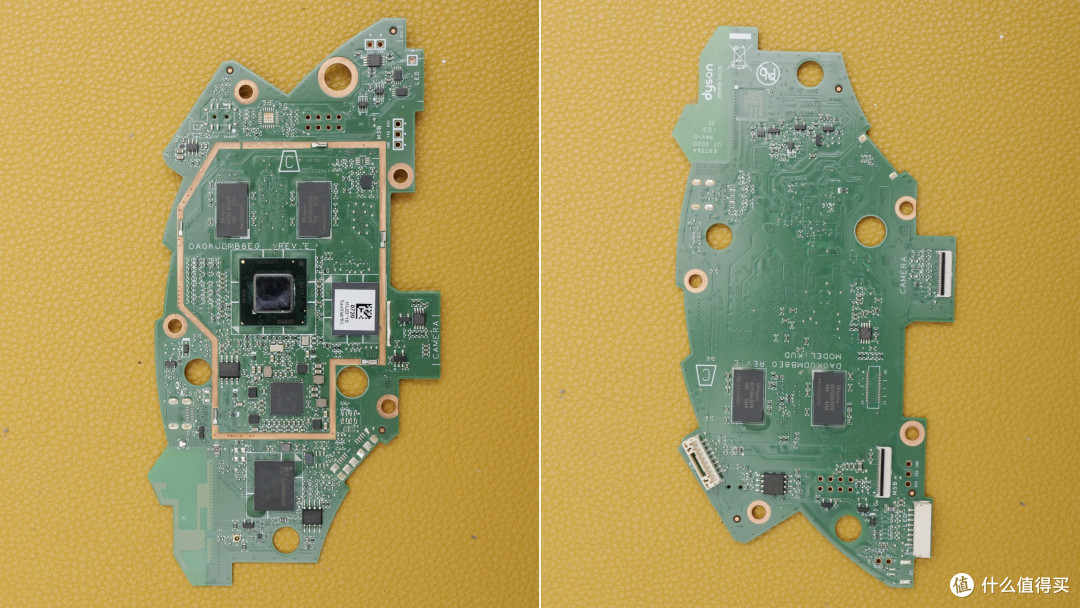
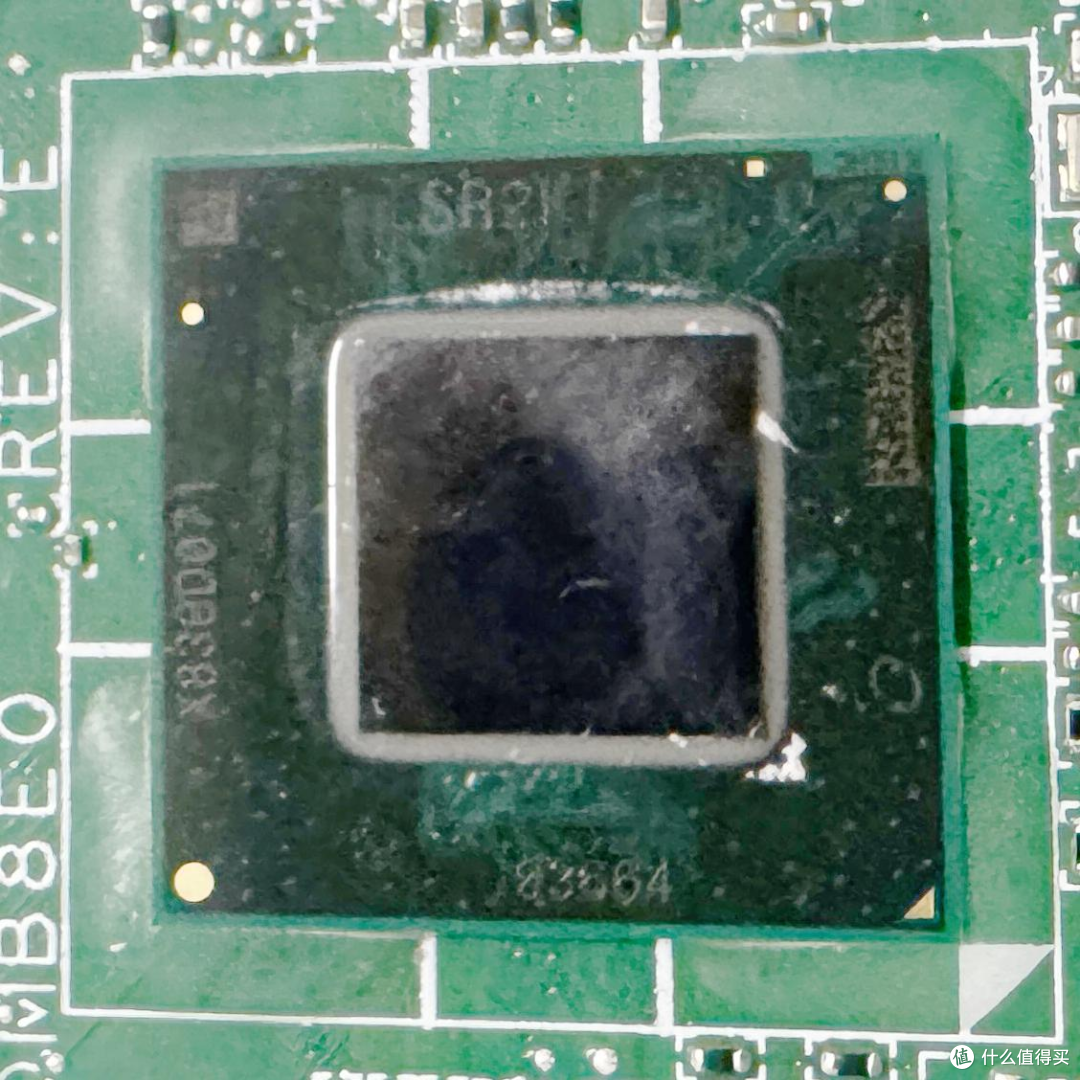
CPU为Intel的Atom x5-Z8350低功耗处理器,4核1.44GHz,常用于低功耗的平板电脑、轻薄本以及各类嵌入式工业控制设备中:
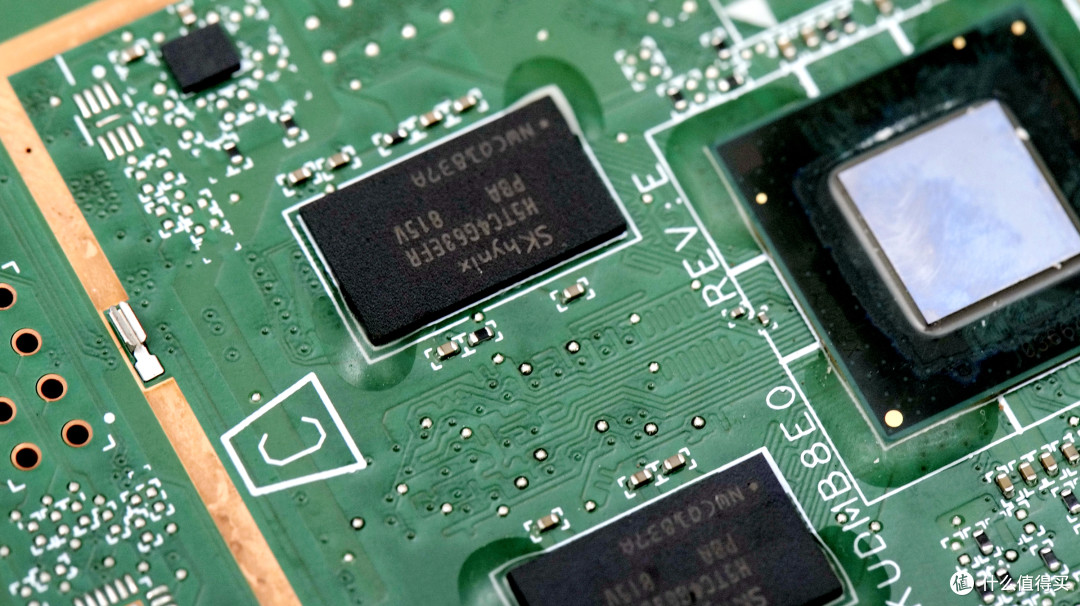
内存型号为H5TC4G63EFR,单颗容量512MB,正反面各2颗,一共4颗组成32位、2GB容量的DDR3。
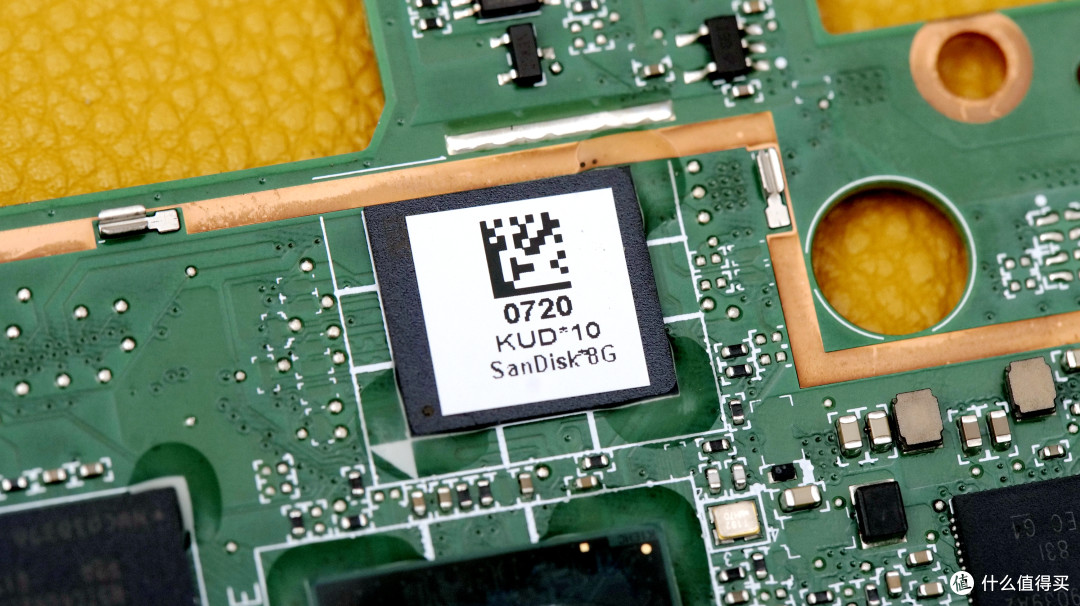
闪存芯片上贴着Sandisk8G,应该就是一颗EMMC。
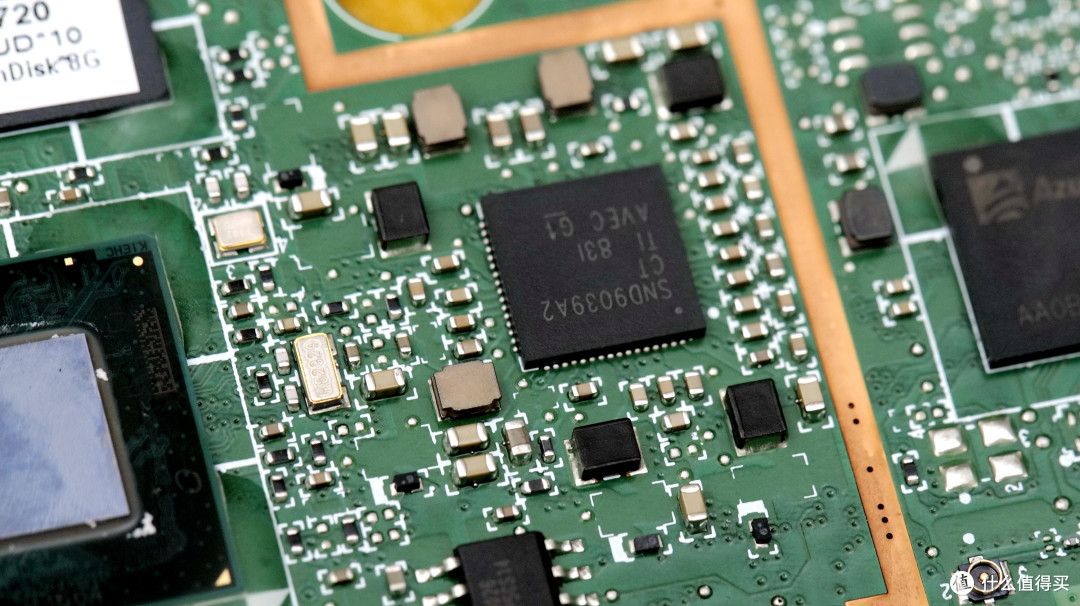
CPU边上的是配套的电源管理芯片,德州仪器(TI)的SND9039A2,为主芯片提供多路低压电源信号,和定制化的上电时序。
再看外设板,它主要负责传感器接入、电机驱动,简单说就是信号采集和输出控制,这部分对实时性要求较高,且路数多,所以一般会通过一颗MCU来进行管理。
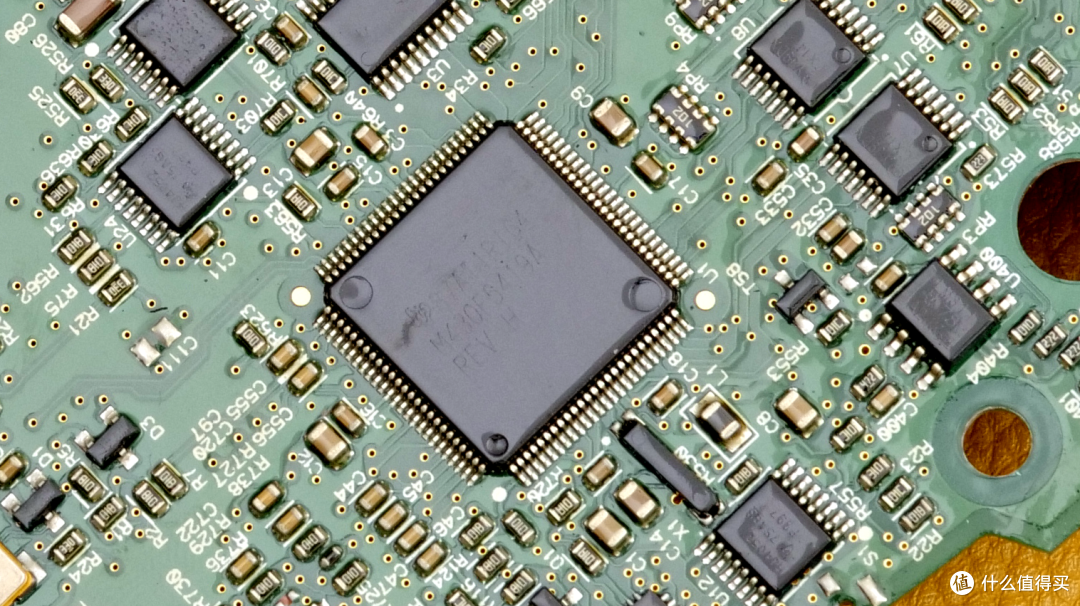
外设板其实没什么好讲的,MCU用的是MSP430:
传感方案
最显眼的是外露的顶部镜头凸起的鱼眼摄像头。
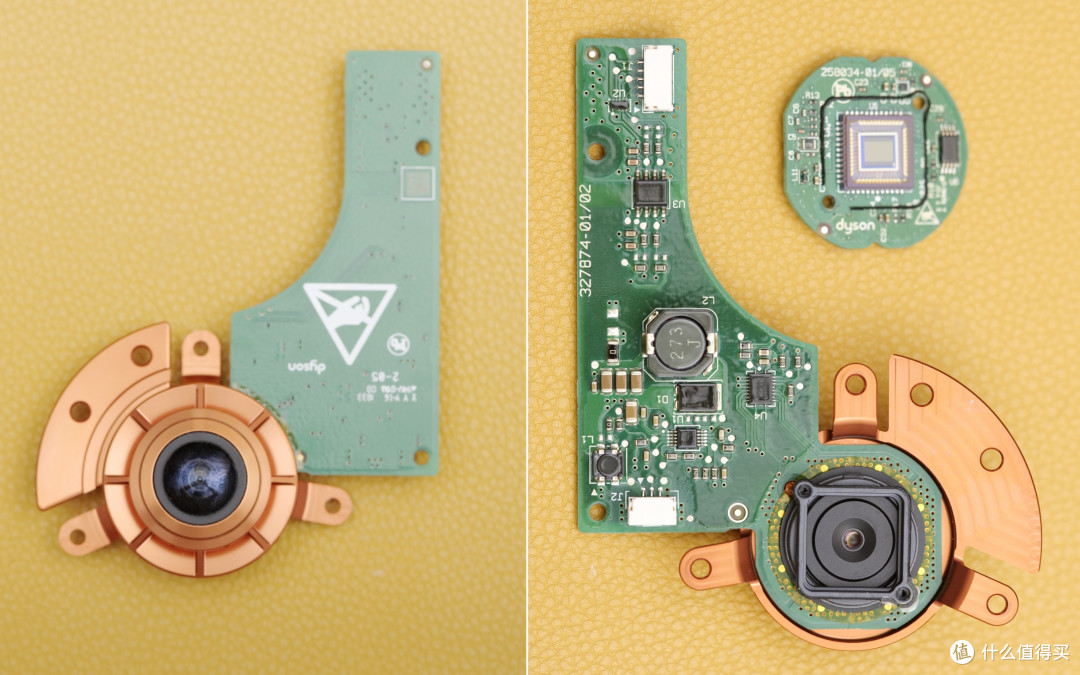
感光器件没有丝印,网上信息为安森美的CMOS模组,这是戴森特意选用的工业级全局快门芯片,保证帧与帧之间的环境特征点绝对对齐,没有果冻效应,但是物理分辨率其实非常低,只有640 x 480的VGA水准,对于SLAM来说精度够用且不会占用太多CPU算力。
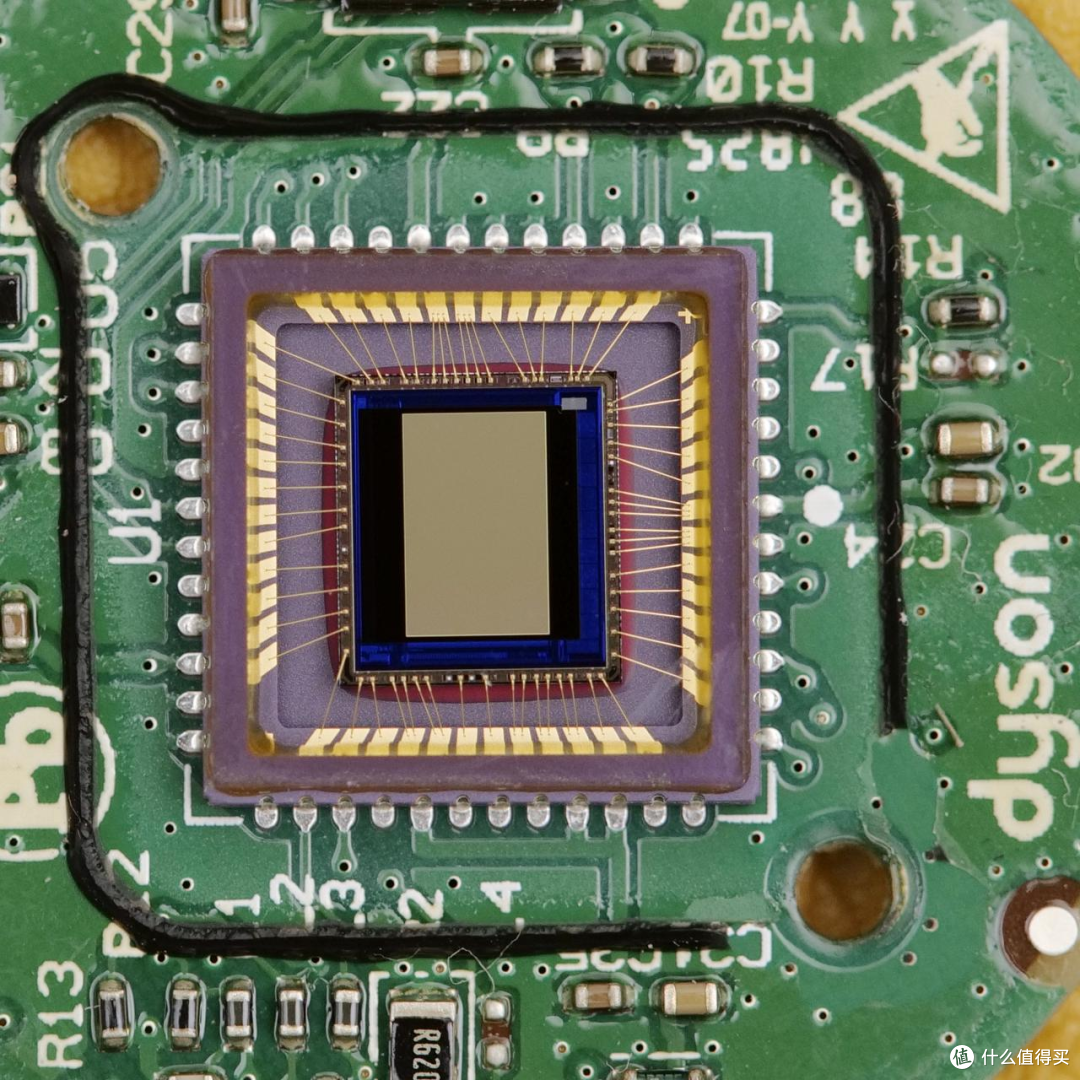
那么它是如果实现定位导航的?大概率是在画面中识别出房间的特征点:比如天花板的吊顶、角落、门框、墙角线条等。
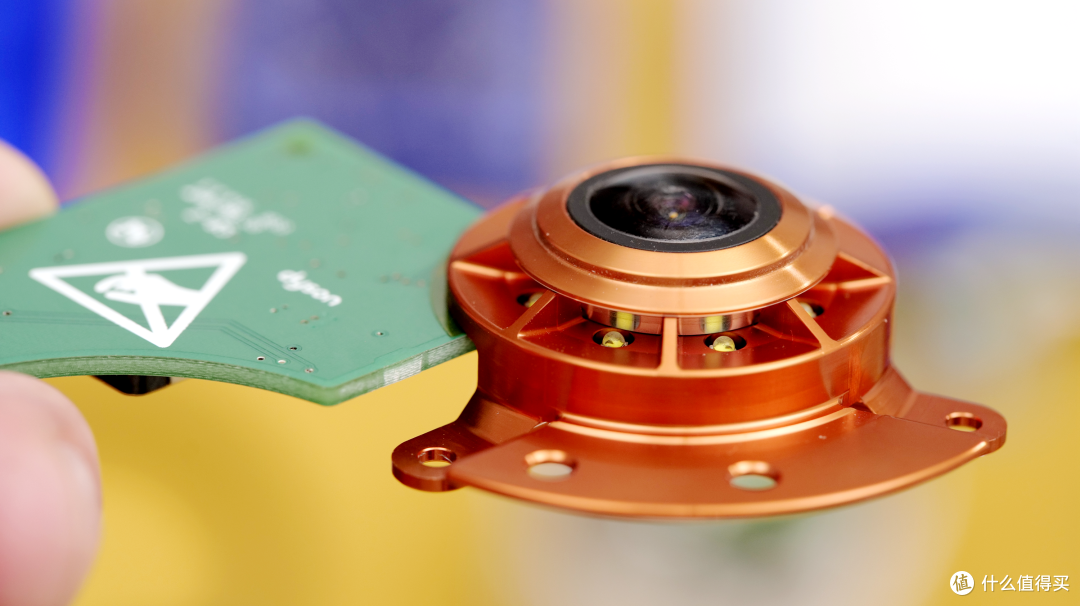
摄像头镜头周边环绕8颗大功率白光LED灯珠,用于弱光下的照明,金黄色的金属外壳用于散热:
接着是避障模组,在机器前方左右各一组黑色窗口内,我对其中一组做了拆解:
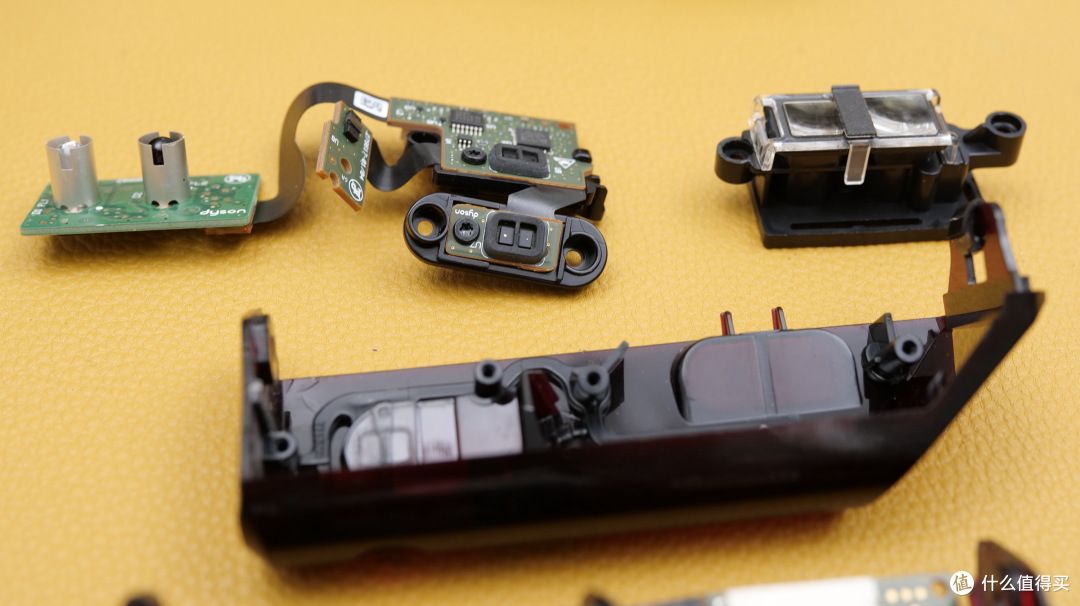
每一组传感器里面,实际上是4个不同功率、不同朝向ToF传感器,每个传感器都是一发一收,通过红外信号遇到障碍物反射的飞行时间计算出距离,用来确保机身前方、侧方甚至下方的安全性:
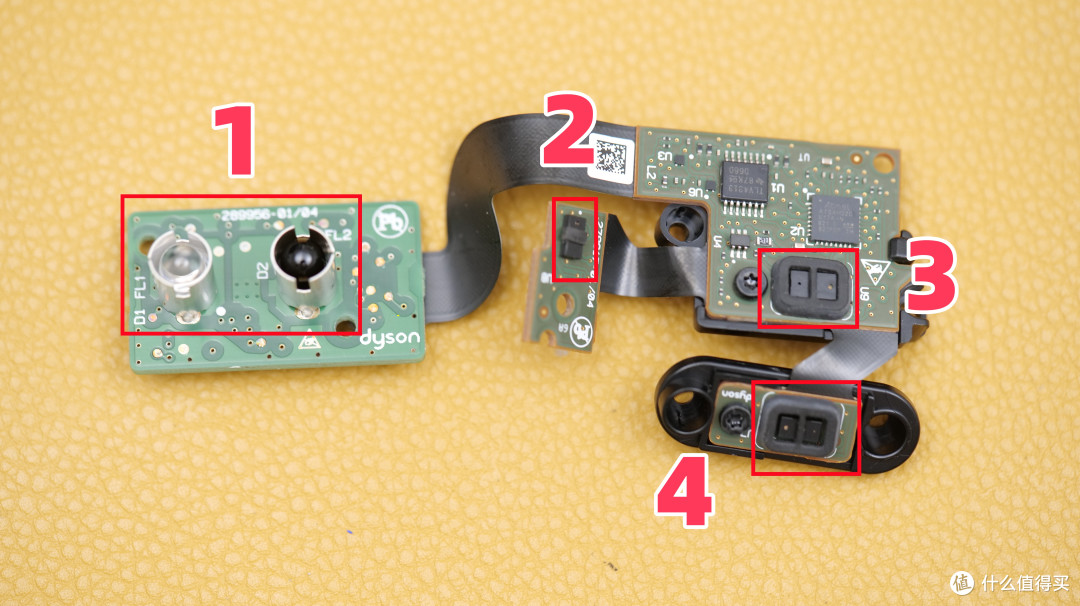
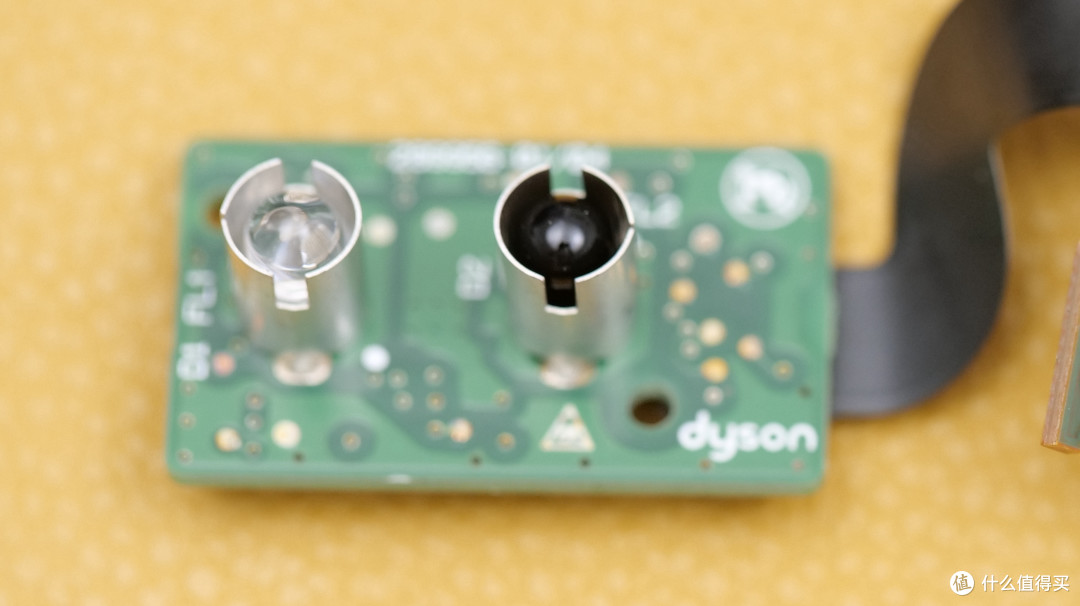
其中金属铝包裹DIP封装的模组1功率较大,方向朝前,是主避障传感器,甚至可能有一定的建图辅助功能。
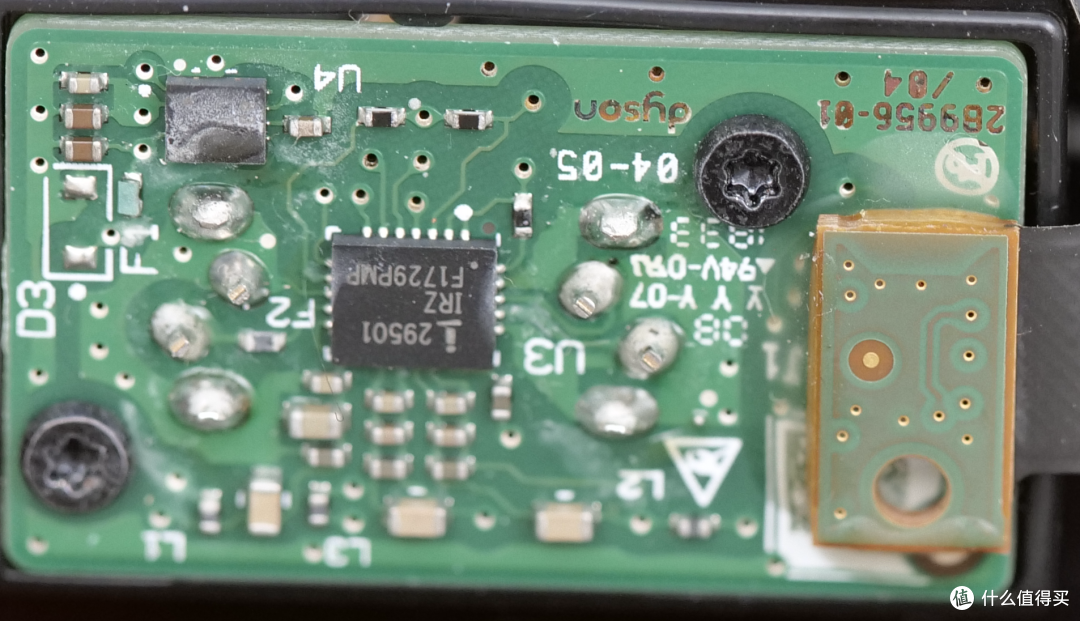
这一组用了一颗Intersil的专用处理芯片 ISL29501:
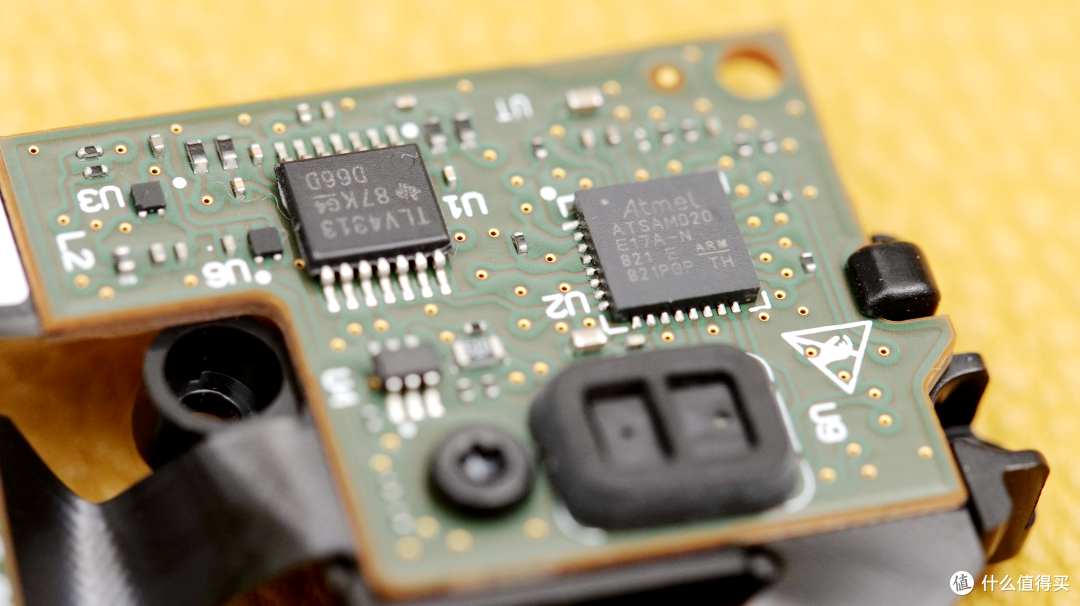
另外3组是ST的点ToF,封装略有不同,功率、测距范围有差异,4个传感器统一由一颗轻量级MCU、Atmel的ATSAMD20来处理。
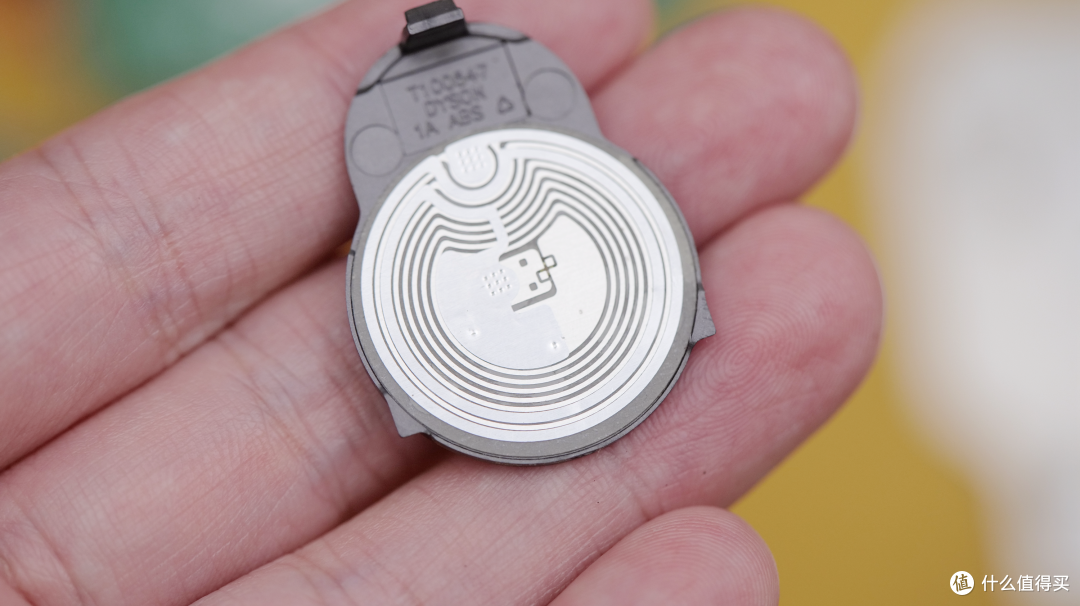
主机底部还有一个类似RFID标签的东西,估计是2个作用,和充电座配对的,以及判断主机归位可靠后才开始充电:
电池部分
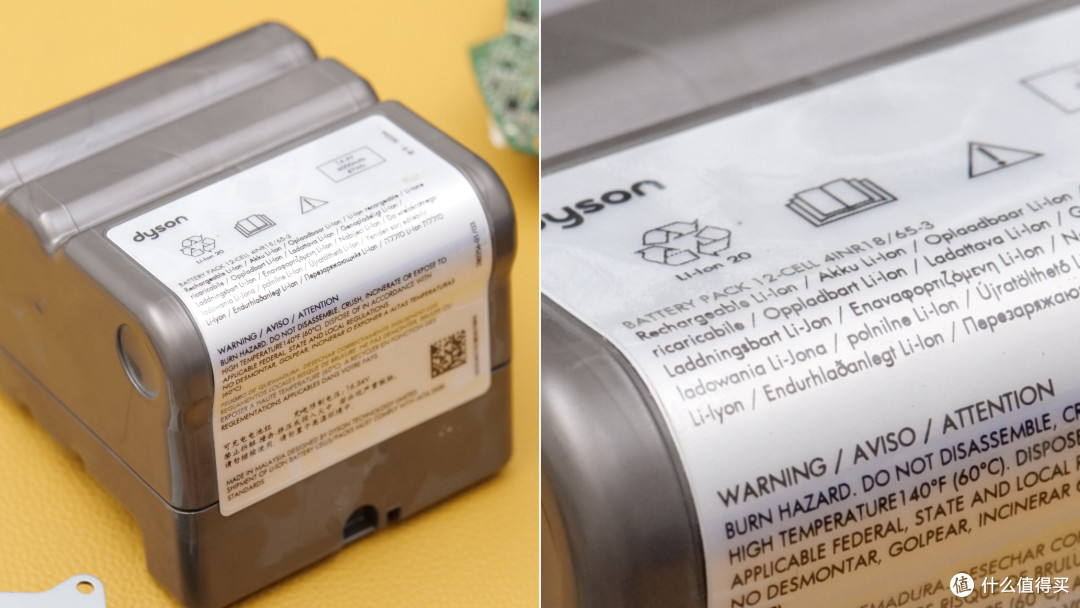
电池模组的设计是可替换的,无需拆解整机外壳,仅需拧下几颗螺丝,外面的丝印能看到它的参数,内部应该是12节圆柱体锂电池,4个大面积电极片,推测应该不带有数据通信,细拆就不拆了,里面肯定有电池管理电路,按照以往对dyson的了解,为了吸力稳定性,它们对电池一致性的要求是很高的。
发现的问题
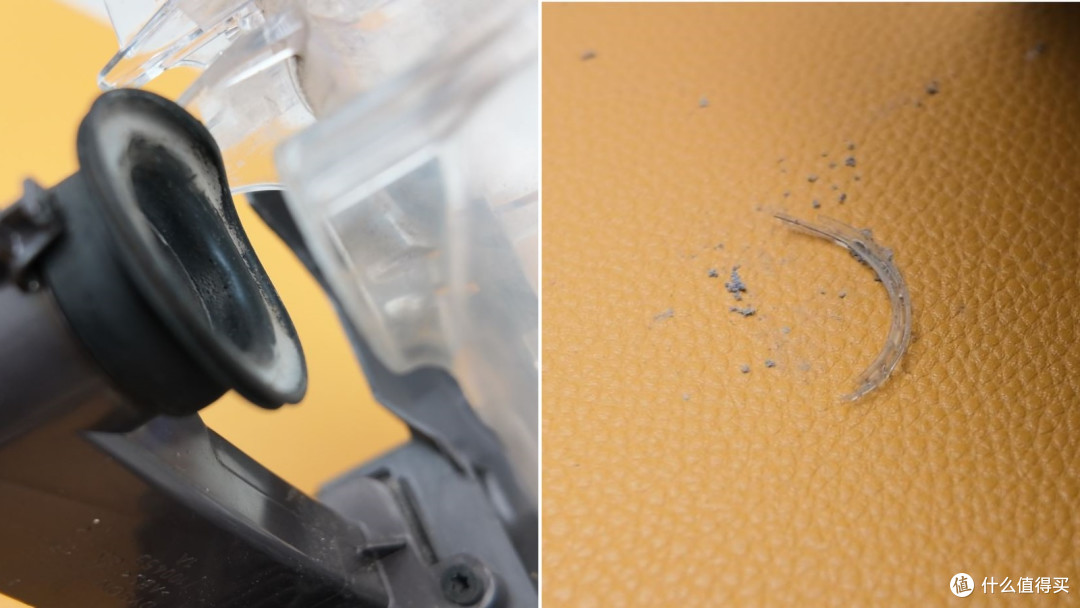
尽管在很多结构细节上看到Heurist有很多密封圈的设计,但是拆机时,机器内部还是混进了不少细毛、灰尘颗粒,过程中我发现有一个地方可能存在问题。
在主刷仓到尘盒的风道中,有一个拼接的结构件,而这个地方是用橡胶圈+透明软胶固定的,我这台机器的胶已经脱落了:
总结
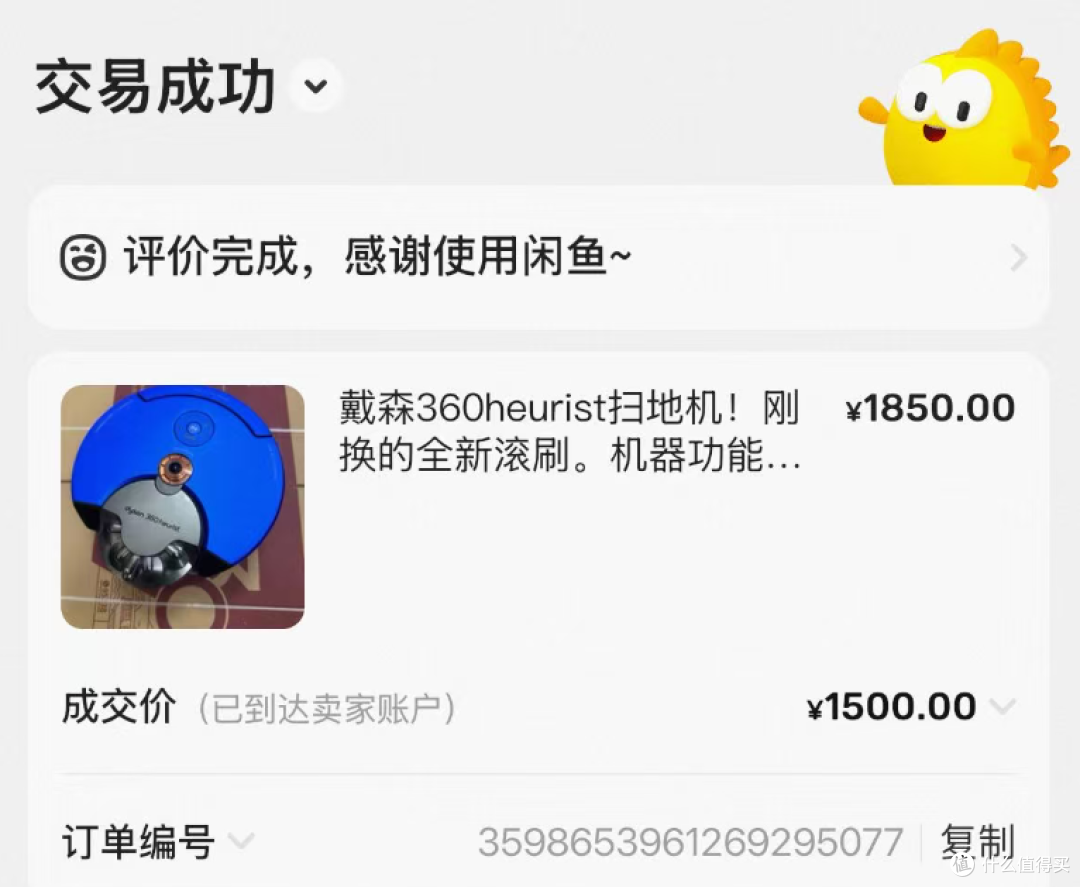
这台机器我是几年前在咸鱼上1500大洋买的,没有用过很多次,受不了它的噪声,现在咸鱼200多就能买到了。
只能当作乐高玩具拆着玩,Dyson的产品兼具精密设计和工业美学,值得研究,能看到这样一台机器的背后,是多少工程师、无数岁月的努力,消费电子的残酷性显露无疑。
虽然Heurist并没有成为一款成功的产品,但它是Dyson从手动清洁工具到自动化产品的一种尝试,从内部的设计、用料,可以看出来它是吸尘效率和稳定性优先的设计理念,在某些方面的性能是吊打现在的产品的;换句话说,它没有给你多样的功能,但是承诺的基础功能力求极致。
我们也能看出,Dyson在新消费时代背景下,它的纠结之处,不想放弃自己的核心优势,但又不得不向新趋势妥协,有时候过于严谨、追求完美、背负用户较高期待的研发风格,会错失很多机会。
观察很多科技企业,尤其是对于一些知名品牌而言,保持创新动力不难,但是持续找到革命性的创新,几乎是不可能的。
作者声明本文无利益相关,欢迎值友理性交流,和谐讨论~











校验提示文案
校验提示文案