






29
38
英伟达开源VLA推理模型,自动驾驶开始"动脑子"了
2026-09-04 12:11:11
#科技前沿 #自动驾驶 #人工智能 #智能出行
最近自动驾驶领域有一个值得关注的技术动向——英伟达在 NeurIPS 2025 大会上发布并开源了 Alpamayo-R1(AR1),这是业界首个专注于自动驾驶的开源推理 VLA 模型。
1. 先解释一下什么是 VLA 模型
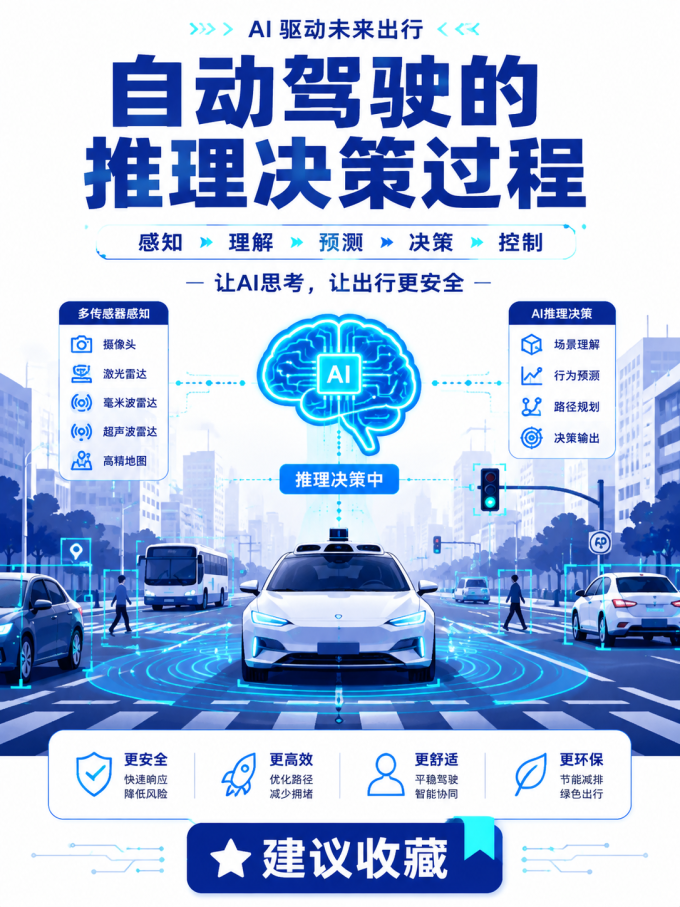
VLA 全称 Vision-Language-Action Model,即视觉-语言-动作模型。传统的自动驾驶系统更像一个"感知-决策"的黑箱——摄像头看到什么,系统就输出什么指令,但中间怎么想的,没人知道。而 VLA 模型在视觉感知和动作输出之间,加入了"语言推理"这个中间层,让 AI 先"想清楚再动"。
2. AR1 的核心突破:从"感知预测"到"推理规划"
AR1 最大的不同是引入了"因果推理链"(Chain of Causation)——它不只是识别前方有个障碍物,而是会推理"这个障碍物为什么出现在这里、它接下来可能怎么动、我该怎么应对"。
根据评估数据,相比仅依赖轨迹的基线模型,AR1 在复杂场景下的规划准确率最高提升了 12%;在闭环仿真测试中,车辆偏离道路率降低了 35%,近距离遭遇率下降了 25%。这个模型有 100 亿参数,英伟达把它完全开源,目的是让更多研究人员能基于它开发更安全的自动驾驶方案。
3. 这对普通用户意味着什么
说简单点:未来的自动驾驶车会变得更"聪明"、更"讲理"。现在的自动驾驶遇到复杂路况时偶尔会犹豫或做出奇怪决策,而 AR1 这类模型让 AI 具备了类似人类司机的"情景推理"能力——不只是看到什么躲什么,而是理解整个场景的逻辑再行动。这恰恰是通往 L4 级(高度自动驾驶)的关键技术路径之一。
4. 商业化也在同步推进
技术突破之外,落地也在加速。百度的自动驾驶平台"萝卜快跑"最新数据显示,其服务已覆盖全球 28 座城市,累计完成超 2300 万次订单,自动驾驶总里程突破 3.5 亿公里,其中全无人驾驶里程超 2.4 亿公里。李彦宏表示,无人驾驶不仅改变出行方式,也在重构城市与社会生态。
5. 一个清醒的行业声音
前特斯拉自动驾驶负责人 Andrej Karpathy 最近有一个观点值得留意:做自动驾驶的演示极其简单,但做成可靠的产品可能需要十年。他提醒行业"先打好基础模型,智能体自然会涌现出来"——AR1 的开源,本质上就是在做"打地基"这件事。
收藏这篇,下次聊自动驾驶时你就能说出门道了。
作者声明本文无利益相关,欢迎值友理性交流,和谐讨论~