
















8
5
人形机器人离我们有多远:具身智能的进展与现实
2026-10-04 13:58:48
0点赞
0收藏
0评论
过去一年,人形机器人频繁出现在发布会和视频里:会走路、会搬箱子、会叠衣服。惊叹之余,一个更实际的问题摆在面前——从演示到真正在产线或家庭里干活,还差什么?
一、"具身智能"到底指什么
传统机器人在结构化环境里工作得非常好:固定工位、固定动作、重复成千上万次,稳定而高效。它们的问题是缺少适应能力——换一个位置、换一种物体,就可能需要重新编程。
具身智能的思路是让机器拥有"身体",通过感知和模型理解环境,自己决定怎么动。语言模型负责理解指令,视觉模型负责看懂物体,运动控制负责把决策变成动作。几项能力叠加,才有了"看到、听懂、然后去做"的可能。
二、难点一:数据从哪来
训练大模型需要海量数据,而机器人需要的是另一类数据:真实世界里抓取、行走、平衡的动作记录。这类数据的采集成本极高,因为每一个动作都需要真机执行或者精细的仿真。
为了缓解数据不足,一些团队开始使用遥操作:由人远程操纵机器人完成动作,同时记录下全部关节与视觉数据。这样采集到的数据质量高,但速度慢、成本高,一个人一天能采集的时长相当有限。如何在质量与规模之间找到平衡,是目前最实际的问题之一。
目前常见的做法是仿真加真机混合:先在虚拟环境里做大规模训练,再到真实设备上微调。难点在于,仿真世界里的物理规律和现实总有差距,模型迁移过去常常"水土不服"。
三、难点二:硬件与成本的平衡
人形结构之所以受关注,是因为它理论上可以直接使用为人设计的环境:楼梯、门把手、货架、工具。但这也意味着,机器要复现人类几十块肌肉、两百多个关节的自由度,难度极大。
实际产品往往做减法:用更少的自由度换取稳定性和成本。关节电机、减速器、力传感器、灵巧手,每一项都直接影响价格。目前的整机成本仍然较高,距离大规模普及还有距离。
其中灵巧手是最难的部分之一。人手有二十多个自由度,能完成的动作极其细腻,而机械手要在体积、重量、功耗都受限的前提下复现其中一部分,本身就很不容易。触觉反馈同样关键:抓一个鸡蛋和抓一块砖头,力的控制完全不同,没有可靠的触觉传感,机器人很难做出恰当的判断。
另一个容易被忽略的问题是可靠性。机器人在实验室里走一百次不摔倒,不代表在布满油污、光线多变、人员走动的真实车间里也能稳定工作。耐久性、故障后的安全处置、以及与人类共享空间时的碰撞规避,都需要专门设计。
四、会先在哪些地方落地
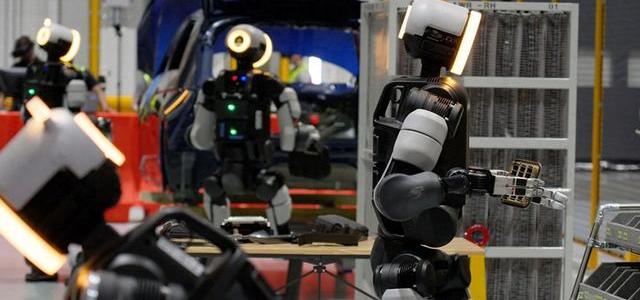
比起家庭,工厂和仓储可能是更早的场景。那里的任务相对重复,环境相对固定,对"像不像人"没有要求,只看能不能稳定完成任务。在高温、有毒、重体力或高重复度的岗位上,机器人的价值尤其明显。
家庭场景的挑战更大:家里的物品千变万化,人的指令也常常含糊。一个能叠衣服的演示很精彩,但要每天面对不同材质、不同摆放的衣物,稳定性就成了关键考验。
五、理性看待"会不会取代人"
短期内,更现实的图景是人机协作:机器人承担重复、危险、枯燥的部分,人负责判断、应变和沟通。历史上,自动化程度提高之后,岗位结构会变化,但"完全替代"往往比预期慢,也比想象中复杂。
对普通人来说,与其焦虑,不如关注这个方向正在创造的新需求:系统集成、运维、数据标注、安全规范、场景设计。技术落地从来不只是工程师的事,它需要一整套配套能力。
还有一个现实问题是标准与责任。当机器人和人一起工作时,一旦发生伤害,责任如何界定,目前仍缺少成熟的规则。这类问题推进的速度,往往比技术本身更能决定落地的节奏。
另一个值得注意的变化是人才结构。这个领域同时需要机械、控制、感知、模型、产品与场景知识,单一背景的人很难独立完成整机落地,跨专业协作正在变成常态。
<#&!53#&!>
六、从演示到交付,中间隔着什么
演示视频里,机器人完成一次任务就足够精彩;而真实场景需要的是成千上万次都保持稳定。这中间的差距,通常由几件事填平:一是异常处理能力,遇到没见过的物体、被打断的动作、突然出现的人,能不能安全地停下来并重新规划;二是维护体系,零件磨损、软件更新、现场调试由谁负责;三是成本核算,一台设备要能算清楚替代了多少人工、多久能回本。
这也是为什么不少项目在试点阶段表现不错,却迟迟难以规模化。技术只是入场券,交付能力才是分水岭。
机器人走进现实的速度,取决于数据、硬件和场景三件事能否同时向前。进展值得期待,也需要耐心——这不是一场发布会能解决的问题,而是一场需要多年积累的长跑。