








 深耕汽车兴趣领域




3
5
自动驾驶,不能把用户当最后一道验证
2026-09-15 21:17:27
0点赞
0收藏
0评论
自动驾驶,不能再把用户当最后一道测试程序
GB 44721—2026的意义就在这里。
智能驾驶有一种很典型的互联网思维:先把功能推向市场,在大量真实用户使用中收集数据、发现长尾问题,再通过OTA不断迭代。
对于手机App,这套方法效率极高。
但当软件控制的是一辆两吨重、时速100公里的汽车,效率会直面现实的惩戒。
软件Bug最多让程序崩溃,自动驾驶的Bug可能意味着真实世界中的碰撞。
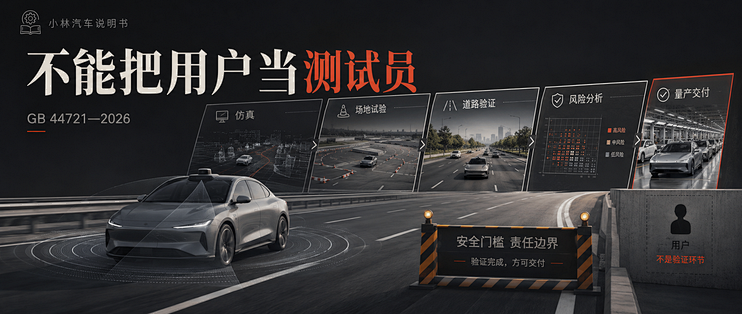
新国标要求L3/L4自动驾驶在研发验证过程中组织仿真、场地和道路试验,并对企业的安全保障能力、安全档案以及车辆实际能力进行检验。
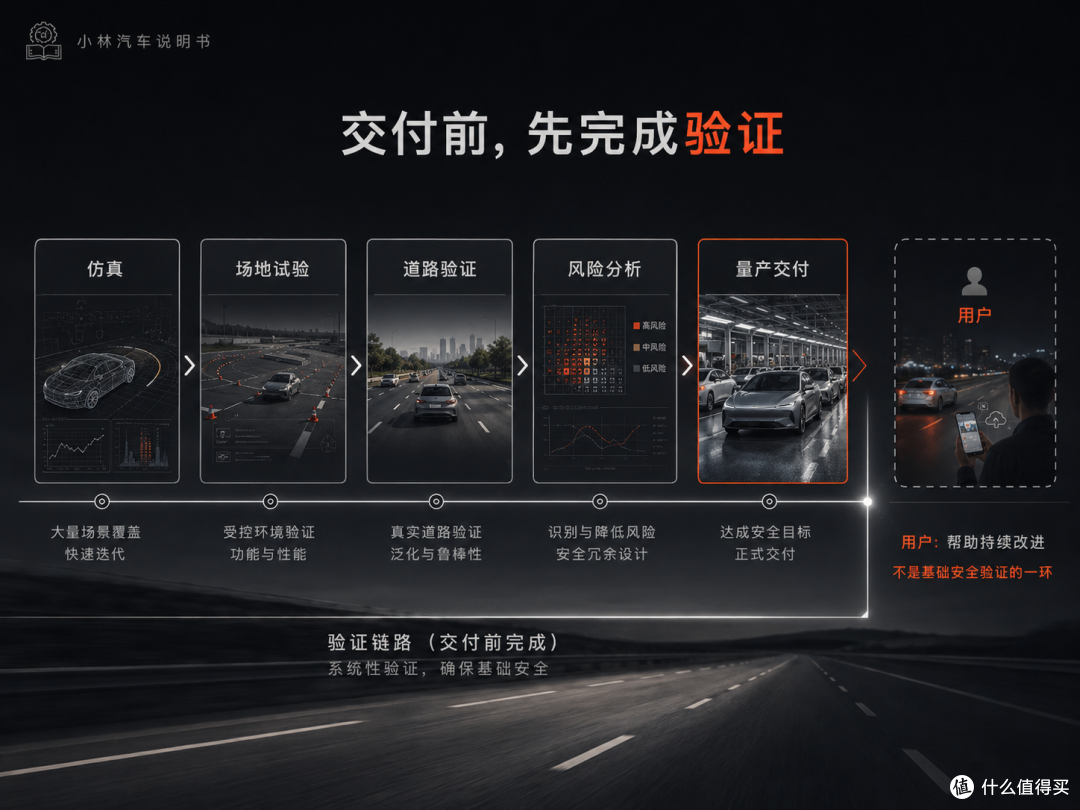
其中,大量危险场景、失效场景和边缘工况,应尽可能在交付用户之前被发现,而不能把消费者天然变成验证链条中的最后一个环节。
L3/L4真正要回答的一个问题是:当驾驶权从人交给机器,凭什么相信这台机器有资格接管?
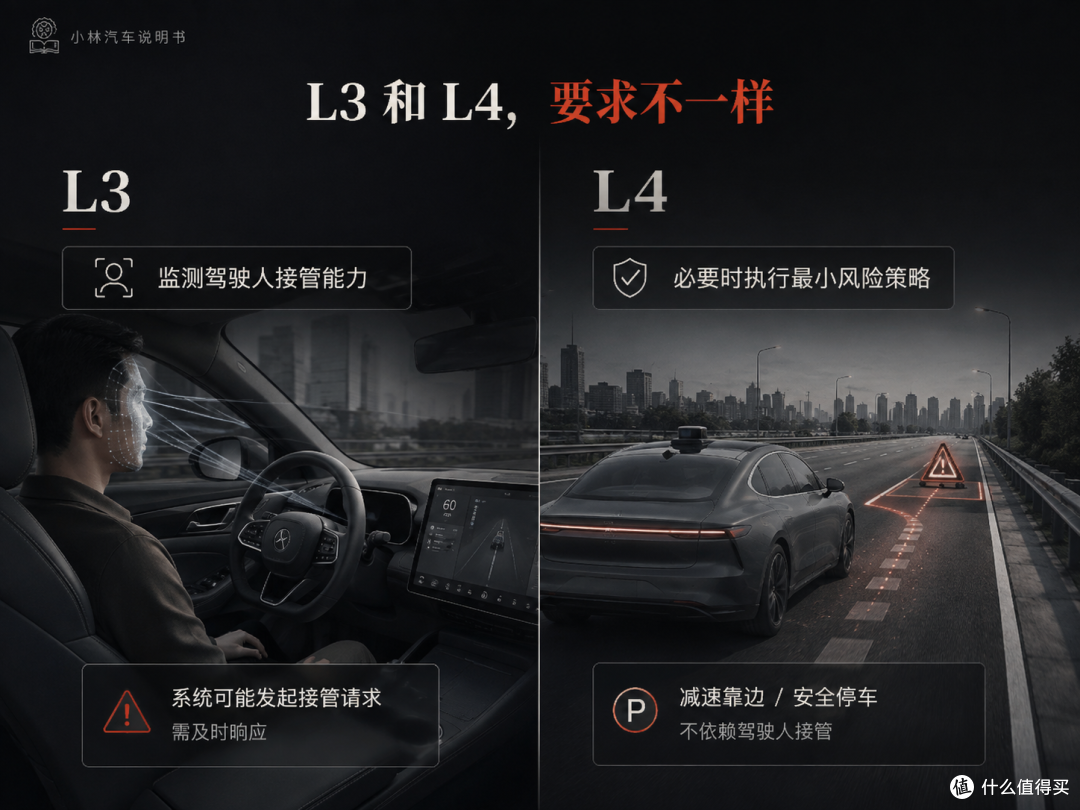
因此,标准提出自动驾驶系统的安全水平至少要达到正在承担动态驾驶任务的“合格且专注驾驶人”水平,同时不能给用户和其他道路参与者带来不合理风险。
对于L3,还明确要求驾驶人接管能力监测。
对于L4,则需要系统在必要时自己完成最小风险策略。
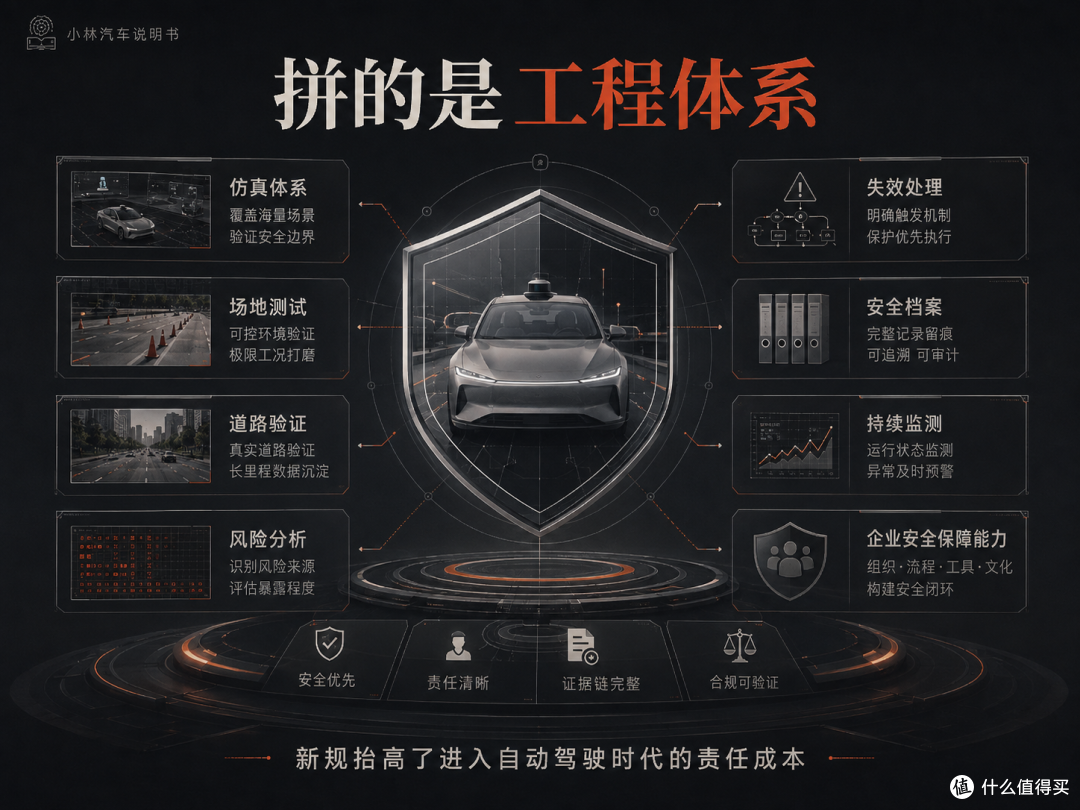
完整的自动驾驶验证,需要仿真体系、场地测试、道路验证、风险分析、失效处理、安全档案以及部署后的持续监测能力。
标准甚至把企业安全保障能力本身纳入检验对象。
未来拼的:一家车企有没有足够成熟的工程体系,把一个聪明的模型变成一个能够承担责任的产品。
新规真正被抬高的,是“进入自动驾驶时代的责任成本”。
自动驾驶需要海量真实世界数据。
这个逻辑没有错,量产后的数据仍然非常重要,系统也仍然需要持续学习和改进。
区别在于:用户可以帮助一套已经证明足够安全的系统变得更好,但不应该承担证明它是否基本安全的代价。
这可能才是这部强制国标最深的一层意义。
汽车产业正在把自动驾驶从互联网产品拉回汽车工程:
可以快速迭代,但安全不能以“先上线再说”为前提。
可以让算法学习世界,但不能让普通用户替研发团队承担未知风险。
作者提示含AI生成内容。作者声明本文无利益相关,欢迎值友理性交流,和谐讨论~